






このデモンストレーションを通じて、 Moku:Pro 迅速な信号検出アプリケーションでは、Mokuでオートエンコーダなどのツールを使用することもできます。 ニューラルネットワーク.
マッチドフィルタの紹介
通信システムやレーダーシステムにおける信号対雑音比(SNR)の向上は、検出精度を高める上で極めて重要です。マッチドフィルタは、対象波形の形状が既知の場合にSNR性能を向上させるための広く用いられている手法です。これは、周波数領域で定義された通過帯域や阻止帯域を持つ従来のフィルタ、あるいは時間領域要素の除去を目的とするボックスカーアベレージャとは対照的です。本アプリケーションノートでは、マッチドフィルタの理論的背景を詳細に解説します。さらに、Moku:Proにおけるマッチドフィルタの2つの応用例を示します。経歴

整合フィルタの導出
連続信号に基づく導出

 通常、パワー スペクトル密度 (PSD) を伴う加法性ホワイト ノイズであると想定されます。
 周波数に依存しないこと。この基本原則に従って、期待されるパワーは、 は時間的に一定で、期待される力は です。 は時間的に一定で、期待される力は です。
 ノイズ信号の PSD を乗算した結果
 および受信フィルターの PSD
 受信信号のパワー
 当時の
 サンプリング時間によって異なります これは、送信信号の PSD が時間不変ではない性質があるためです。 PSD は次によって与えられます。
 。そのような:
 したがって、SNR は
 示される
 次のように表すことができます。
 式 2.1.3 を解き、最適化された SNR の条件を見つけるために、Cauchy-Schwarz 不等式を適用します。既知の送信信号の SNR パフォーマンスを最大化する条件を式 2.1.4 に示します。
 そして、導出された最適なフィルター、すなわち整合フィルターは式 2.1.5 で与えられます。
 場所
 (NAIST) と
 信号の長さです。の選択
 カジュアルでありながら最短遅延のフィルターを実現します。さらに、定数乗数
 ノイズとシングルを均等にスケーリングするため、分析から省略できます。
デジタルシステムへの拡張
式2.1.5の表現は、連続時間における最適フィルタです。定量的な比較を行うために、離散時間デジタルシステムのSNR性能を分析します。式2.2.1において、整合フィルタの長さは 予想されるノイズ電力は
 。この式では、デジタル化されたチャネル ノイズが考慮されます。
 、フィルタリングされたノイズと一致
 、およびマッチドフィルターのインパルス応答

 の一番右の部分
 式 2.2.1 の は、ホワイト ノイズの相関関係です。式 2.2.2 は、次の場合にのみノイズ電力がゼロ以外の値を持つことを示しています。
 。デジタル化されたマッチドフィルター
 は式 2.1.5 から導出されます。
 整合フィルタリング後のノイズは式 2.2.3 に示されます。
 整合フィルタ出力のピーク電力は、式 2.2.4 で与えられます。整合フィルタのインパルス応答は次のように変化するため、整合フィルタの出力ピーク電力は送信パルスのエネルギーの XNUMX 乗です。 は時間反転送信パルスです

 したがって、出力信号のピークにおける SNR は式 2.2.5 の式になります。送信信号のパワーは次の式で与えられることに注意してください。
 ノイズ電力は次の式で与えられます。

 SNRの改善率は、導入部のシミュレーションにおけるSNRの増加と一致しています。このシミュレーションでは、21.75サンプルのフィルタで150dBのSNRの改善が見られ、定量分析では次のようになります。
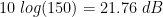 強化。
整合フィルタの応用
このセクションでは、マッチド フィルタの 2 つのアプリケーションであるレーダー距離センシング (パルス圧縮) と波形トリガーについて紹介し、説明します。
レーダーパルス圧縮
最初の例では、レーダーパルス圧縮について検討します。レーダーシステムでは、送信機が目標に向かって電波のバーストを発信します。レーダー受信機は、目標から反射された反射波を受信します。飛行時間、つまり距離遅延から、目標までの距離を計算できます。このアプリケーションは、図1に示す通信の例と類似しています。レーダーシステムと通信システムはどちらも、ノイズの多い受信環境で信号を検出するように設計されているからです。整合フィルタのない従来のレーダーは、効果的に動作させるには高い送信電力が必要であり、その距離分解能は送信パルスの長さに大きく制限されます。この問題を解決するために、整合フィルタを使用して受信パルスを時間的に圧縮することができます。フィルタから出力される狭いパルスは最高の空間分解能を提供しますが、実際の送信信号は広いままにして送信エネルギーを増やし、高電力を必要とせずにSNRを向上させることができます。具体的には、自己相関が狭く、生成が比較的簡単なため、チャープ(周波数が線形に増加する正弦波)が送信信号としてよく使用されます。理論と導出
リチャーズ
【2] 導出された式3.1.1は、チャープ波の複素包絡線の曖昧性関数を規定しており、  はチャープの帯域幅を表し、 τ はチャープ波の時間幅を表します。
 レーダーの距離分解能は、ピークと最初のヌル ポイントの間の距離であるレイリー分解能によって決まります。のピーク
 で観察されています
 、分子の引数が次の場合に最初の null が発生します。
 、つまり、
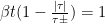 。 のために
 、この式は式 3.1.2 として表すことができます。
 根は次のように表現できます。
 。負の符号を選択すると、中心点に最も近い正の根が得られます。
 、それによって時間領域のレイリー分解能が決定されます。この結果は、式 3.1.3 の平方根のテイラー級数展開で簡略化できます。
 したがって、レイリー分解能は時間内に
 約です
 秒。対応するレイリー距離分解能は次のとおりです。
 式 3.1.4 のメートルは、送信信号の往復により XNUMX 倍になります。
 重要な点として、Moku:Pro のような任意波形発生器 (AWG) は、チャープ波の複素包絡線ではなく、実数成分のみを生成します。このため、複素包絡線と正弦波関数の曖昧性関数に乖離が生じます。前述の曖昧性関数は受信信号の複素包絡線に基づいていましたが、簡略化のためヒルベルト変換は省略しました。複素包絡線および関連する議論の詳細については、Mahafza[3] を参照してください。実数値正弦波チャープ波の曖昧性関数の導出は、フレネル積分と三角関数の恒等式の操作を伴うため困難です。そこで、ここでは単純な非変調複素指数波の場合を例に、実数成分のみを使用した場合の影響を説明します。単純な非変調複素指数関数の複素包絡線に対する整合フィルタリング方程式は、次のように表すことができます。
 式 3.1.5 は、複素指数曖昧性関数のヌルが実部と虚部の結合ヌルであることを示しています。の大きさ
 (NAIST) と
 時間オフセットが大きい場合に最大になります。
τ
はゼロですが、 (NAIST) と
 時間オフセットで最大となる
τ
ピリオドの後の(すなわち、 ラジアン)、実部のヌルに対応します
 その結果、実数部と虚数部のヌルとピークの位置ずれにより、曖昧性関数のヌルの半分が相殺されます。虚数部を除去すると、これらの相殺が解消され、ヌルの数が2倍になります。直感に反しますが、実数部の関数では、完全な複素エンベロープと比較して、レイリー分解能が約2倍向上します。複素指数関数を用いたこの例は、シミュレーションで検証されたように(図2)、元のチャープ波に適用できる一般的な結果です。純粋な実数波形を使用した更新されたレイリー時間分解能と距離分解能の値は次のとおりです。

 図2: 受信した実数値チャープの曖昧性関数の比較
 および受信信号の複素エンベロープ (青)。
レイリー解像度
 時間内のレーダーの最小解像度を決定します。図 3 (a) は、正確に分離された XNUMX つのチャープの整合フィルタ出力を示しています。 建設的に重なり合うと、上部が平らになります。ピーク検出器は単一のピークとして識別します。理論的には、ターゲットがこれ以上離れている場合、小さなディップが予想され、分離が成功します。ただし、実際のアプリケーションでは、小さなディップがノイズによって隠蔽される可能性があり、2 つのパルスを確実に区別できるようになる前に、パルス間でフィルタ出力が名目上ゼロに低下することが要求されるのが一般的です。そのため、このアプリケーション ノートでは、null-to-null 幅のデモンストレーションに焦点を当てます。
 .
 図3: (a): の距離で建設的にオーバーラップした整合フィルタ出力
 、(b): マッチドフィルター出力
 分離は名目上、パルス間でゼロに低下します。騒がしい環境でも、それらを明確に区別できる可能性が向上します。
Moku:Pro によるパルス圧縮
序論で説明した単純なオン/オフキーイング正弦波を用いたシミュレーションとは対照的に、本節のシミュレーションでは、より優れたレイリー距離分解能を実現するために、広い帯域幅を持つ正弦波チャープを使用する。
図4これは、チャープパルスの主ローブ幅が正弦波パルスに比べて狭いことを示している。
 フィギュア 4: (ac) 導入部の OOK 正弦波と同じシミュレーションを、代わりにチャープを使用して実行します。 (d) チャープからの整合フィルター出力 (オレンジ) は、圧倒的なチャネル ノイズが存在する場合でも、正弦波 (青) よりもメイン ローブ幅がはるかに小さくなります。
以下のセクションで検証に使用したMoku:Proマルチインストゥルメントモードの構成は、 図5。このセットアップでは、任意波形発生器 (AWG) が 2 つの異なるチャープ波を生成し、チャネル B の帯域幅がチャネル A の半分になります。 FIR フィルター ビルダー (FIR) を使用して、生成されたチャープ波の整合フィルターを実装します。 AWG。その結果、チャネル B 出力のレイリー分解能はチャネル A の半分になることが予想されます。
 フィギュア 5テストと検証に使用される Moku:Pro マルチインストゥルメント モード構成。
AWG を使用して、方程式波形タイプを使用してチャープ波を定義します。定義式を式 3.1.7 に示します。

 フィギュア 6: AWG で生成されたチャープ波、チャンネル A (赤) はチャンネル B (青) の帯域幅の 2 倍です。
AWGは、200 Hzの繰り返し周波数とパルス変調によりチャープ波形を生成し、チャープパルスを生成しました。チャンネルAのチャープ波形の等価帯域幅は40,000 Hzです。したがって、チャンネルAとチャンネルBを組み合わせた波形の最小ヌル間幅2Δ𝑡は次の式で表されます。
 FIR フィルターは、式 (3.1.10) に従って、チャープ波の値を時間的に反転した値を持つカーネルをロードすることにより、整合フィルターとして構成されました。 FIR フィルターの設定を以下に示します。 図7。入力チャープ波の幅とサンプリング周期によってフィルター係数の数が決まります。
 AWG 波形と FIR フィルター カーネルの長さは同じで、カーネルは生成された波形と同じ形状を共有します。したがって、チャネル A の FIR フィルターの方程式は、方程式 3.1.10 のように書くことができます。

 フィギュア 7: FIR フィルター ビルダー チャネル A の構成。
これで、AWG と FIR でそれぞれ送信波形生成と整合フィルタリングが設定され、パルス圧縮の効果を調べることができます。赤い曲線はチャンネル A の整合フィルターの出力を示し、青い曲線はチャンネル B の出力を示します。青い曲線の幅は赤い曲線の 3.1.8 倍であり、以前の結果が裏付けられ、時間分解能が高いことが証明されています。フィルター出力は帯域幅に反比例します。最初の XNUMX つのヌル間の距離は、式 XNUMX の定理と一致します。
 フィギュア 8: Moku:Pro に基づくパルス圧縮実験。赤い曲線は青い曲線の帯域幅の 1 倍の帯域幅を持ち、赤い曲線の距離分解能は青い曲線の 2/XNUMX です。
ここまでで理論とシミュレーションは完了です。次のステップは、実ノイズを含むチャープパルスに整合フィルタを適用することです。図10に示す結果は、整合フィルタが大きなノイズ電力(-73.98 dBm)と小さな信号電力(-93.46 dBm)に対して良好な性能を示していることを示しています。

フィギュア
9: ノイズ環境でのチャープ整合フィルタの実験セットアップ。
 フィギュア 10: マッチドフィルタに入力される受信信号のパワー(青)とマッチドフィルタ出力(赤)。整合フィルタ出力電力のスパイクは、受信信号では肉眼では見えないにもかかわらず、チャープの到着時間を明確に示しています。
図8の解析から、パルス圧縮の興味深い特性が明らかになる。より広い帯域幅を持つチャープ波に対する整合フィルタの出力は、最小ヌル間幅が25μs、パルス幅が5msである。したがって、整合フィルタは、25μsを超える時間間隔で重なり合うXNUMXつの反射チャープ波を区別することができる。 図11および12 Moku:Pro の実験結果を表示します。 図11 は、ノイズのない検証の実行を示しています。2 つの重複するチャープが青で示され、整合フィルターの出力が赤で示されています。 図12 は同じ実験を示していますが、ノイズの多いチャネルでチャープが受信されています。どちらの場合も、25 つのチャープの到着時間は互いに明確に区別されており、XNUMX us 離れていることが正確にわかります。
曖昧さ関数にゼロ以外のサイドローブが存在するため、検出された時間間隔は送信された時間間隔からわずかな変動を示す可能性があることに注意してください。

フィギュア
11: 同じ帯域幅と時間幅を持ち、25マイクロ秒のオフセットを持つ25つの重なり合うチャープパルス(青)。整合フィルタ出力は、チャープ間のXNUMXマイクロ秒の時間を正しく復元します(赤)。

フィギュア
12: 2 つの重なり合うチャープ波の整合フィルタ出力 (赤) と、フィルタリング前の受信信号 (青) の比較。
波形トリガ デジタルパターン・トリガーは、オシロスコープの一般的な機能であり、受信したデジタル信号に対して論理演算を実行し、特定のパターンに基づいてオシロスコープをトリガーします。たとえば、ユーザーは、デジタル信号の最下位 8 ビットがハイのときのみトリガーするようにオシロスコープを設定できます。この機能は、さまざまなシナリオでデジタルシステムの動作を分析するために重要です。しかし、チップの故障注入やサイドチャネル分析などのアプリケーションでは、信号は通常、無線周波数受信機から収集されるため、ノイズレベルが高く、信号振幅が低くなる可能性があります。このような場合、デジタルパターン・トリガーでは、多数の誤警報が発生し、チップの動作に関する誤った情報が得られる可能性があります。デジタルパターン・トリガーの問題に対処する 1 つの解決策は、波形トリガーを使用することです。波形トリガーは、マッチドフィルタを使用して、入力アナログ信号を期待される波形と継続的に比較し、期待される波形が検出されたときにトリガーイベントを生成します。従来のオシロスコープでは、このような波形トリガーに十分な柔軟性がないため、専用の「トリガーボックス」[4]が必要になります。一方、マルチインストゥルメントモードを備えたMoku:Proでは、波形トリガーとオシロスコープ測定のために、FIRフィルタビルダーとオシロスコープのインストゥルメントを同時に展開できます。 図13 これはBeckersら[4]から再現されたもので、マイクロプロセッサがAdvanced Encryption Standard(AES)を使用してデータパケットをエンコードしている間に捕捉された電源レール異常を示しています。このような操作の検出は、フォールトインジェクション攻撃を開始したり、後で分析するための補助データをサンプリングしたりするために使用できます。Beckersら[4]は、トリガーアルゴリズムの前にエンベロープ検出器を使用することで結果を改善したことに注意してください。このような操作は、Moku Cloud Compile(MCC)を使用して簡単なカスタムロジックを構築し、それをFIR機器の前にデプロイすることで、Moku:Proで実行できます。
フィギュア
13: AES 単一実行パターン
波形トリガがサンプリングと補助データの記録を開始する場合、ユーザーはオシロスコープで表示されるトリガ イベントが発生することを好む場合があります。 start マッチングされた波形の終端ではなく、その波形の終端です。この場合、追加の FIR フィルタ チャネルを「オールパス」構成に設定することで、マッチングされたフィルタの長さに等しい純粋な時間遅延を導入できます。図 14 は、オシロスコープ (青) に表示されているように、FIR フィルタ ビルダーによるトリガー信号の生成が成功したことを示しています。さらに、FIR フィルタ ビルダーはフィルタリングされていない入力信号を正確に遅延させているため、ユーザーはトリガー波形全体をキャプチャして後で調べることができます。図 14 (a) に示されているシミュレーション結果は、610 kSa/s の低速サンプリング レートの低速組み込みプロセッサ波形を使用して取得されました。 図14 (b)は、最新のARMプロセッサの波形を10MSa/sのサンプリングレートで使用した結果を示しています。図14(a)では入力信号のSNRが低いにもかかわらず、FIRタップ数の増加とノイズ帯域幅の縮小により、整合フィルタの出力SNRが図14(b)を上回っていることが分かります。高速波形キャプチャ時に正確なトリガリングを確保するには、プリアンプの組み込みが不可欠です[4]。さらに、MCCを使用することで、整合出力の電力(オレンジ色)を利用して検出精度を向上させることも容易に実現できます。
フィギュア
14: 整合フィルタ出力によってトリガーされたオシロスコープ(青)。FIR遅延入力信号(赤)。整合フィルタ出力のパワー(オレンジ)。
製品概要
このアプリケーションノートでは、既知波形の到着時刻検出に最適な受信フィルタとして整合フィルタを用いることを理論的かつ実証的に裏付ける証拠を提示します。導入された概念を検証するため、Moku:Proのマルチインストゥルメントモード、任意波形発生器、FIRフィルタビルダーを用いて、信号の送信と検出を行う一連の実験を行いました。さらに、本研究では、通信、レーダーパルス圧縮、波形トリガーといった分野における整合フィルタの適用例を検証し、信号処理におけるその有効性を明らかにします。得られた結果は、Moku:Proが大きなノイズ電力が存在する場合でも、受信イベントをリアルタイムで確実に検出できることを実証しています。参考情報
【1] BP LathiとZ. Ding著『現代のデジタル・アナログ通信システム』(国際版、オックスフォード電気・コンピュータ工学シリーズ第4版)。ニューヨーク・オックスフォード:オックスフォード大学出版局、2010年。 【2] MA Richards著『レーダー信号処理の基礎』第2022版。ニューヨーク:McGraw Hill、XNUMX年。 【3]BR Mahafza、「Matlab® を使用したレーダー システムの分析と設計」、第 3 版。 【4]A. Beckers、J. Balash、B. Gierlichs、および I. Verbauwhede、「波形マッチング ベースのトリガ システムの設計と実装」
建設的なサイドチャネル分析と安全な設計
、F.-X. Standaert および E. Oswald 編、Lecture Notes in Computer Science、vol. 9689. チャム: Springer International Publishing、2016、184–198 ページ。土井: 10.1007/978-3-319-43283-0_11。
マッチドフィルタの紹介
通信システムやレーダーシステムにおける信号対雑音比(SNR)の向上は、検出精度を高める上で極めて重要です。マッチドフィルタは、対象波形の形状が既知の場合にSNR性能を向上させるための広く用いられている手法です。これは、周波数領域で定義された通過帯域や阻止帯域を持つ従来のフィルタ、あるいは時間領域要素の除去を目的とするボックスカーアベレージャとは対照的です。本アプリケーションノートでは、マッチドフィルタの理論的背景を詳細に解説します。さらに、Moku:Proにおけるマッチドフィルタの2つの応用例を示します。経歴
整合フィルタの導出
連続信号に基づく導出
通常、パワー スペクトル密度 (PSD) を伴う加法性ホワイト ノイズであると想定されます。 周波数に依存しないこと。この基本原則に従って、期待されるパワーは、 は時間的に一定で、期待される力は です。 は時間的に一定で、期待される力は です。 ノイズ信号の PSD を乗算した結果 および受信フィルターの PSD
受信信号のパワー 当時の サンプリング時間によって異なります これは、送信信号の PSD が時間不変ではない性質があるためです。 PSD は次によって与えられます。 。そのような:
したがって、SNR は 示される 次のように表すことができます。
式 2.1.3 を解き、最適化された SNR の条件を見つけるために、Cauchy-Schwarz 不等式を適用します。既知の送信信号の SNR パフォーマンスを最大化する条件を式 2.1.4 に示します。
そして、導出された最適なフィルター、すなわち整合フィルターは式 2.1.5 で与えられます。
場所 (NAIST) と 信号の長さです。の選択 カジュアルでありながら最短遅延のフィルターを実現します。さらに、定数乗数 ノイズとシングルを均等にスケーリングするため、分析から省略できます。
デジタルシステムへの拡張
式2.1.5の表現は、連続時間における最適フィルタです。定量的な比較を行うために、離散時間デジタルシステムのSNR性能を分析します。式2.2.1において、整合フィルタの長さは 予想されるノイズ電力は 。この式では、デジタル化されたチャネル ノイズが考慮されます。 、フィルタリングされたノイズと一致 、およびマッチドフィルターのインパルス応答
の一番右の部分 式 2.2.1 の は、ホワイト ノイズの相関関係です。式 2.2.2 は、次の場合にのみノイズ電力がゼロ以外の値を持つことを示しています。 。デジタル化されたマッチドフィルター は式 2.1.5 から導出されます。 整合フィルタリング後のノイズは式 2.2.3 に示されます。
整合フィルタ出力のピーク電力は、式 2.2.4 で与えられます。整合フィルタのインパルス応答は次のように変化するため、整合フィルタの出力ピーク電力は送信パルスのエネルギーの XNUMX 乗です。 は時間反転送信パルスです
したがって、出力信号のピークにおける SNR は式 2.2.5 の式になります。送信信号のパワーは次の式で与えられることに注意してください。 ノイズ電力は次の式で与えられます。
SNRの改善率は、導入部のシミュレーションにおけるSNRの増加と一致しています。このシミュレーションでは、21.75サンプルのフィルタで150dBのSNRの改善が見られ、定量分析では次のようになります。 強化。
整合フィルタの応用
このセクションでは、マッチド フィルタの 2 つのアプリケーションであるレーダー距離センシング (パルス圧縮) と波形トリガーについて紹介し、説明します。
レーダーパルス圧縮
最初の例では、レーダーパルス圧縮について検討します。レーダーシステムでは、送信機が目標に向かって電波のバーストを発信します。レーダー受信機は、目標から反射された反射波を受信します。飛行時間、つまり距離遅延から、目標までの距離を計算できます。このアプリケーションは、図1に示す通信の例と類似しています。レーダーシステムと通信システムはどちらも、ノイズの多い受信環境で信号を検出するように設計されているからです。整合フィルタのない従来のレーダーは、効果的に動作させるには高い送信電力が必要であり、その距離分解能は送信パルスの長さに大きく制限されます。この問題を解決するために、整合フィルタを使用して受信パルスを時間的に圧縮することができます。フィルタから出力される狭いパルスは最高の空間分解能を提供しますが、実際の送信信号は広いままにして送信エネルギーを増やし、高電力を必要とせずにSNRを向上させることができます。具体的には、自己相関が狭く、生成が比較的簡単なため、チャープ(周波数が線形に増加する正弦波)が送信信号としてよく使用されます。理論と導出
リチャーズ
【2] 導出された式3.1.1は、チャープ波の複素包絡線の曖昧性関数を規定しており、 はチャープの帯域幅を表し、 τ はチャープ波の時間幅を表します。
レーダーの距離分解能は、ピークと最初のヌル ポイントの間の距離であるレイリー分解能によって決まります。のピーク で観察されています 、分子の引数が次の場合に最初の null が発生します。 、つまり、 。 のために 、この式は式 3.1.2 として表すことができます。
根は次のように表現できます。 。負の符号を選択すると、中心点に最も近い正の根が得られます。 、それによって時間領域のレイリー分解能が決定されます。この結果は、式 3.1.3 の平方根のテイラー級数展開で簡略化できます。
したがって、レイリー分解能は時間内に 約です 秒。対応するレイリー距離分解能は次のとおりです。 式 3.1.4 のメートルは、送信信号の往復により XNUMX 倍になります。
重要な点として、Moku:Pro のような任意波形発生器 (AWG) は、チャープ波の複素包絡線ではなく、実数成分のみを生成します。このため、複素包絡線と正弦波関数の曖昧性関数に乖離が生じます。前述の曖昧性関数は受信信号の複素包絡線に基づいていましたが、簡略化のためヒルベルト変換は省略しました。複素包絡線および関連する議論の詳細については、Mahafza[3] を参照してください。実数値正弦波チャープ波の曖昧性関数の導出は、フレネル積分と三角関数の恒等式の操作を伴うため困難です。そこで、ここでは単純な非変調複素指数波の場合を例に、実数成分のみを使用した場合の影響を説明します。単純な非変調複素指数関数の複素包絡線に対する整合フィルタリング方程式は、次のように表すことができます。
式 3.1.5 は、複素指数曖昧性関数のヌルが実部と虚部の結合ヌルであることを示しています。の大きさ (NAIST) と 時間オフセットが大きい場合に最大になります。 τ
はゼロですが、 (NAIST) と 時間オフセットで最大となる τ
ピリオドの後の(すなわち、 ラジアン)、実部のヌルに対応します その結果、実数部と虚数部のヌルとピークの位置ずれにより、曖昧性関数のヌルの半分が相殺されます。虚数部を除去すると、これらの相殺が解消され、ヌルの数が2倍になります。直感に反しますが、実数部の関数では、完全な複素エンベロープと比較して、レイリー分解能が約2倍向上します。複素指数関数を用いたこの例は、シミュレーションで検証されたように(図2)、元のチャープ波に適用できる一般的な結果です。純粋な実数波形を使用した更新されたレイリー時間分解能と距離分解能の値は次のとおりです。
図2: 受信した実数値チャープの曖昧性関数の比較 および受信信号の複素エンベロープ (青)。
レイリー解像度 時間内のレーダーの最小解像度を決定します。図 3 (a) は、正確に分離された XNUMX つのチャープの整合フィルタ出力を示しています。 建設的に重なり合うと、上部が平らになります。ピーク検出器は単一のピークとして識別します。理論的には、ターゲットがこれ以上離れている場合、小さなディップが予想され、分離が成功します。ただし、実際のアプリケーションでは、小さなディップがノイズによって隠蔽される可能性があり、2 つのパルスを確実に区別できるようになる前に、パルス間でフィルタ出力が名目上ゼロに低下することが要求されるのが一般的です。そのため、このアプリケーション ノートでは、null-to-null 幅のデモンストレーションに焦点を当てます。 .
図3: (a): の距離で建設的にオーバーラップした整合フィルタ出力 、(b): マッチドフィルター出力 分離は名目上、パルス間でゼロに低下します。騒がしい環境でも、それらを明確に区別できる可能性が向上します。
Moku:Pro によるパルス圧縮
序論で説明した単純なオン/オフキーイング正弦波を用いたシミュレーションとは対照的に、本節のシミュレーションでは、より優れたレイリー距離分解能を実現するために、広い帯域幅を持つ正弦波チャープを使用する。
図4これは、チャープパルスの主ローブ幅が正弦波パルスに比べて狭いことを示している。
フィギュア 4: (ac) 導入部の OOK 正弦波と同じシミュレーションを、代わりにチャープを使用して実行します。 (d) チャープからの整合フィルター出力 (オレンジ) は、圧倒的なチャネル ノイズが存在する場合でも、正弦波 (青) よりもメイン ローブ幅がはるかに小さくなります。
次のセクションの検証に使用される Moku:Pro マルチ機器モードの構成を次の図に示します。 図5。このセットアップでは、任意波形発生器 (AWG) が 2 つの異なるチャープ波を生成し、チャネル B の帯域幅がチャネル A の半分になります。 FIR フィルター ビルダー (FIR) を使用して、生成されたチャープ波の整合フィルターを実装します。 AWG。その結果、チャネル B 出力のレイリー分解能はチャネル A の半分になることが予想されます。
フィギュア 5: Moku:Pro マルチインストゥルメント モード構成はテストと検証に使用されます。
AWG を使用して、方程式波形タイプを使用してチャープ波を定義します。定義式を式 3.1.7 に示します。
フィギュア 6: AWG で生成されたチャープ波、チャンネル A (赤) はチャンネル B (青) の帯域幅の 2 倍です。
AWGは、200 Hzの繰り返し周波数とパルス変調によりチャープ波形を生成し、チャープパルスを生成しました。チャンネルAのチャープ波形の等価帯域幅は40,000 Hzです。したがって、チャンネルAとチャンネルBを組み合わせた波形の最小ヌル間幅2Δ𝑡は次の式で表されます。
FIR フィルターは、式 (3.1.10) に従って、チャープ波の値を時間的に反転した値を持つカーネルをロードすることにより、整合フィルターとして構成されました。 FIR フィルターの設定を以下に示します。 図7。入力チャープ波の幅とサンプリング周期によってフィルター係数の数が決まります。
AWG 波形と FIR フィルター カーネルの長さは同じで、カーネルは生成された波形と同じ形状を共有します。したがって、チャネル A の FIR フィルターの方程式は、方程式 3.1.10 のように書くことができます。
フィギュア 7: FIR フィルター ビルダー チャネル A の構成。
これで、AWG と FIR でそれぞれ送信波形生成と整合フィルタリングが設定され、パルス圧縮の効果を調べることができます。赤い曲線はチャンネル A の整合フィルターの出力を示し、青い曲線はチャンネル B の出力を示します。青い曲線の幅は赤い曲線の 3.1.8 倍であり、以前の結果が裏付けられ、時間分解能が高いことが証明されています。フィルター出力は帯域幅に反比例します。最初の XNUMX つのヌル間の距離は、式 XNUMX の定理と一致します。
フィギュア 8: Moku:Pro に基づくパルス圧縮実験。赤い曲線は青い曲線の帯域幅の 1 倍の帯域幅を持ち、赤い曲線の距離分解能は青い曲線の 2/XNUMX です。
ここまでで理論とシミュレーションは完了です。次のステップは、実ノイズを含むチャープパルスに整合フィルタを適用することです。図10に示す結果は、整合フィルタが大きなノイズ電力(-73.98 dBm)と小さな信号電力(-93.46 dBm)に対して良好な性能を示していることを示しています。
フィギュア
9: ノイズ環境でのチャープ整合フィルタの実験セットアップ。
フィギュア 10: マッチドフィルタに入力される受信信号のパワー(青)とマッチドフィルタ出力(赤)。整合フィルタ出力電力のスパイクは、受信信号では肉眼では見えないにもかかわらず、チャープの到着時間を明確に示しています。
図8の解析から、パルス圧縮の興味深い特性が明らかになる。より広い帯域幅を持つチャープ波に対する整合フィルタの出力は、最小ヌル間幅が25μs、パルス幅が5msである。したがって、整合フィルタは、25μsを超える時間間隔で重なり合うXNUMXつの反射チャープ波を区別することができる。 図11および12 Moku:Pro の実験結果を表示します。 図11 は、ノイズのない検証の実行を示しています。2 つの重複するチャープが青で示され、整合フィルターの出力が赤で示されています。 図12 は同じ実験を示していますが、ノイズの多いチャネルでチャープが受信されています。どちらの場合も、25 つのチャープの到着時間は互いに明確に区別されており、XNUMX us 離れていることが正確にわかります。 曖昧さ関数にゼロ以外のサイドローブが存在するため、検出された時間間隔は送信された時間間隔からわずかな変動を示す可能性があることに注意してください。
フィギュア
11: 同じ帯域幅と時間幅を持ち、25マイクロ秒のオフセットを持つ25つの重なり合うチャープパルス(青)。整合フィルタ出力は、チャープ間のXNUMXマイクロ秒の時間を正しく復元します(赤)。
フィギュア
12: 2 つの重なり合うチャープ波の整合フィルタ出力 (赤) と、フィルタリング前の受信信号 (青) の比較。
波形トリガ デジタルパターン・トリガーは、オシロスコープの一般的な機能であり、受信したデジタル信号に対して論理演算を実行し、特定のパターンに基づいてオシロスコープをトリガーします。たとえば、ユーザーは、デジタル信号の最下位 8 ビットがハイのときのみトリガーするようにオシロスコープを設定できます。この機能は、さまざまなシナリオでデジタルシステムの動作を分析するために重要です。しかし、チップの故障注入やサイドチャネル分析などのアプリケーションでは、信号は通常、無線周波数受信機から収集されるため、ノイズレベルが高く、信号振幅が低くなる可能性があります。このような場合、デジタルパターン・トリガーでは、多数の誤警報が発生し、チップの動作に関する誤った情報が得られる可能性があります。デジタルパターン・トリガーの問題に対処する 1 つの解決策は、波形トリガーを使用することです。波形トリガーは、マッチドフィルタを使用して、入力アナログ信号を期待される波形と継続的に比較し、期待される波形が検出されたときにトリガーイベントを生成します。従来のオシロスコープでは、このような波形トリガーに十分な柔軟性がないため、専用の「トリガーボックス」[4]が必要になります。一方、マルチインストゥルメントモードを備えたMoku:Proでは、波形トリガーとオシロスコープ測定のために、FIRフィルタビルダーとオシロスコープのインストゥルメントを同時に展開できます。 図13 これはBeckersら[4]から再現されたもので、マイクロプロセッサがAdvanced Encryption Standard(AES)を使用してデータパケットをエンコードしている間に捕捉された電源レール異常を示しています。このような操作の検出は、フォールトインジェクション攻撃を開始したり、後で分析するための補助データをサンプリングしたりするために使用できます。Beckersら[4]は、トリガーアルゴリズムの前にエンベロープ検出器を使用することで結果を改善したことに注意してください。このような操作は、Moku Cloud Compile(MCC)を使用して簡単なカスタムロジックを構築し、それをFIR機器の前にデプロイすることで、Moku:Proで実行できます。
フィギュア
13: AES 単一実行パターン
波形トリガがサンプリングと補助データの記録を開始する場合、ユーザーはオシロスコープで表示されるトリガ イベントが発生することを好む場合があります。 start マッチングされた波形の終端ではなく、その波形の終端です。この場合、追加の FIR フィルタ チャネルを「オールパス」構成に設定することで、マッチングされたフィルタの長さに等しい純粋な時間遅延を導入できます。図 14 は、オシロスコープ (青) に表示されているように、FIR フィルタ ビルダーによるトリガー信号の生成が成功したことを示しています。さらに、FIR フィルタ ビルダーはフィルタリングされていない入力信号を正確に遅延させているため、ユーザーはトリガー波形全体をキャプチャして後で調べることができます。図 14 (a) に示されているシミュレーション結果は、610 kSa/s の低速サンプリング レートの低速組み込みプロセッサ波形を使用して取得されました。 図14 (b)は、最新のARMプロセッサの波形を10MSa/sのサンプリングレートで使用した結果を示しています。図14(a)では入力信号のSNRが低いにもかかわらず、FIRタップ数の増加とノイズ帯域幅の縮小により、整合フィルタの出力SNRが図14(b)を上回っていることが分かります。高速波形キャプチャ時に正確なトリガリングを確保するには、プリアンプの組み込みが不可欠です[4]。さらに、MCCを使用することで、整合出力の電力(オレンジ色)を利用して検出精度を向上させることも容易に実現できます。
フィギュア
14: 整合フィルタ出力によってトリガーされたオシロスコープ(青)。FIR遅延入力信号(赤)。整合フィルタ出力のパワー(オレンジ)。
製品概要
このアプリケーションノートでは、既知波形の到着時刻検出に最適な受信フィルタとして整合フィルタを用いることを理論的かつ実証的に裏付ける証拠を提示します。導入された概念を検証するため、Moku:Proのマルチインストゥルメントモード、任意波形発生器、FIRフィルタビルダーを用いて信号の送信と検出を行う一連の実験を行いました。さらに、本研究では通信、レーダーパルス圧縮、波形トリガーといった分野における整合フィルタの適用例を検証し、信号処理におけるその有効性を明らかにします。得られた結果は、Moku:Proが大きなノイズ電力下でも受信イベントをリアルタイムで確実に検出できることを実証しています。参考情報
【1] BP LathiとZ. Ding著『現代のデジタル・アナログ通信システム』(国際版、オックスフォード電気・コンピュータ工学シリーズ第4版)。ニューヨーク・オックスフォード:オックスフォード大学出版局、2010年。 【2] MA Richards著『レーダー信号処理の基礎』第2022版。ニューヨーク:McGraw Hill、XNUMX年。 【3]BR Mahafza、「Matlab® を使用したレーダー システムの分析と設計」、第 3 版。 【4]A. Beckers、J. Balash、B. Gierlichs、および I. Verbauwhede、「波形マッチング ベースのトリガ システムの設計と実装」
建設的なサイドチャネル分析と安全な設計
、F.-X. Standaert および E. Oswald 編、Lecture Notes in Computer Science、vol. 9689. チャム: Springer International Publishing、2016、184–198 ページ。土井: 10.1007/978-3-319-43283-0_11。