






イントロダクション
Moku:Pro 周波数応答アナライザ (FRA) は、スイープ正弦波で被試験デバイス (DUT) を駆動し、直接変換レシーバで振幅応答と位相応答を取得するように設計されています。ソフトウェア 2.4.0 アップデート前は、測定された振幅応答は、dBm 単位の絶対振幅または dB 単位の相対 In÷Out 振幅のいずれかで表すことができました。最新バージョンの Moku ソフトウェアでは、Moku:Pro でダイナミック リファレンス モードが利用可能になりました。このモードでは、振幅応答は In÷In1 (dB) で測定され、入力 1 の信号を使用して各入力信号が正規化されます。したがって、FRA は DUT の入力における駆動信号の振幅を連続的に測定し、相対振幅計算の分母を動的に変更できます。このブログ記事では、In÷In1 測定モードを使用して、マルチステージフィルタ内の単一コンポーネントの周波数応答を分離し、駆動信号を整形することで測定のダイナミック レンジを拡大する方法を紹介します。バージョン 3.0 以降では、ダイナミック振幅調整も利用可能です。詳細はこちら こちら.多段フィルターの周波数応答を分離する
多くの設計において、電子フィルタは複数のフィルタを多段フィルタとして組み合わせることで構成されます。In÷In1モードを使用すると、DUTの入力における駆動信号を連続的にプローブし、相対振幅計算の基準として使用することができます。そのため、駆動点を変更することなく、後続のDUTの周波数応答をシステム全体の周波数応答から分離することができます。この例では、1台のデジタルフィルタボックス計測器をマルチ計測器モード(MIM)で使用して、XNUMX段フィルタを作成しました。図XNUMXに示すように、FRAは各フィルタ段の後の周波数応答をプローブするために配置されています。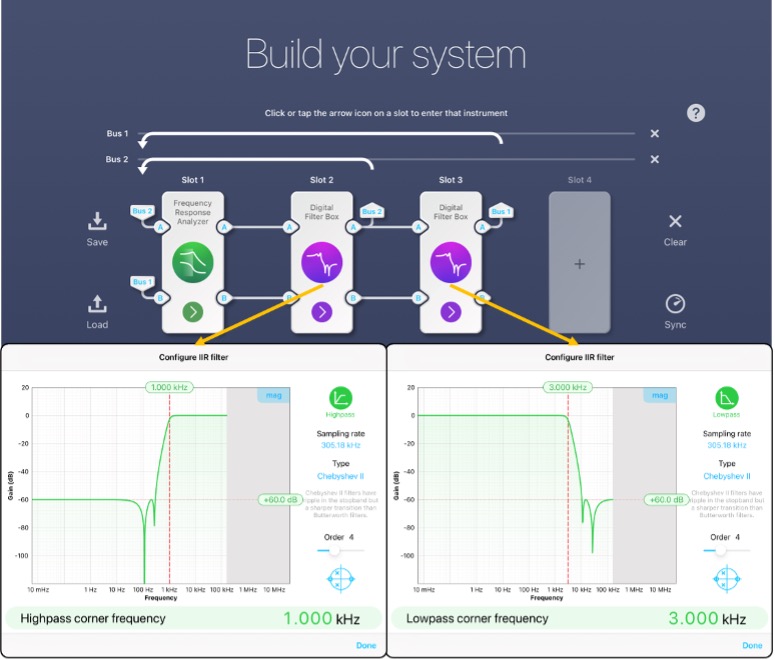
図 1: XNUMX 段階フィルターが作成され、FRA によって MiM で測定されました
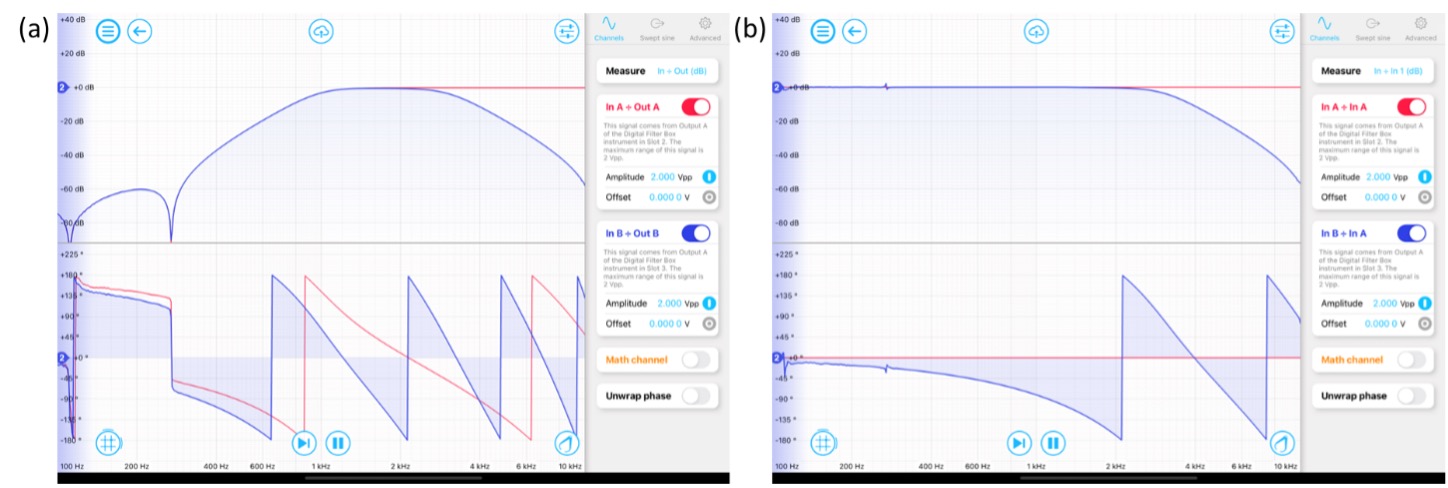
図 2: (a) を使用した XNUMX 段フィルターの測定された周波数応答 In÷アウト (dB)、および (b) イン÷In1 (dB) モード
測定ダイナミックレンジの拡大
ダイナミック レンジを決定する電圧の上限と下限は、入力範囲とアナログ フロントエンド ノイズによって制限されます。減衰率の高い DUT の場合、振幅の大きい駆動源は DUT の最小応答を引き上げます。そのため、非常に高い減衰率を dB 単位で測定できます。一方、減衰率の低い DUT の場合、駆動電圧が高いと入力が飽和する可能性があります。振幅応答が周波数によって大きく変化する DUT の場合、図 3 に示すように、一定の駆動源を使用して高ダイナミック レンジで周波数応答を測定することは困難です。バンドパス フィルタは、Moku:Pro の入力と出力の間に接続されています。実線の赤いトレースは 2 Vpp の駆動出力でキャプチャされ、薄い赤いトレースは 100 mVpp の駆動出力でキャプチャされました。出力振幅が高いほど、100 kHz 未満のフロアが大幅に改善されました。ただし、測定値は通過帯域でクリップされました。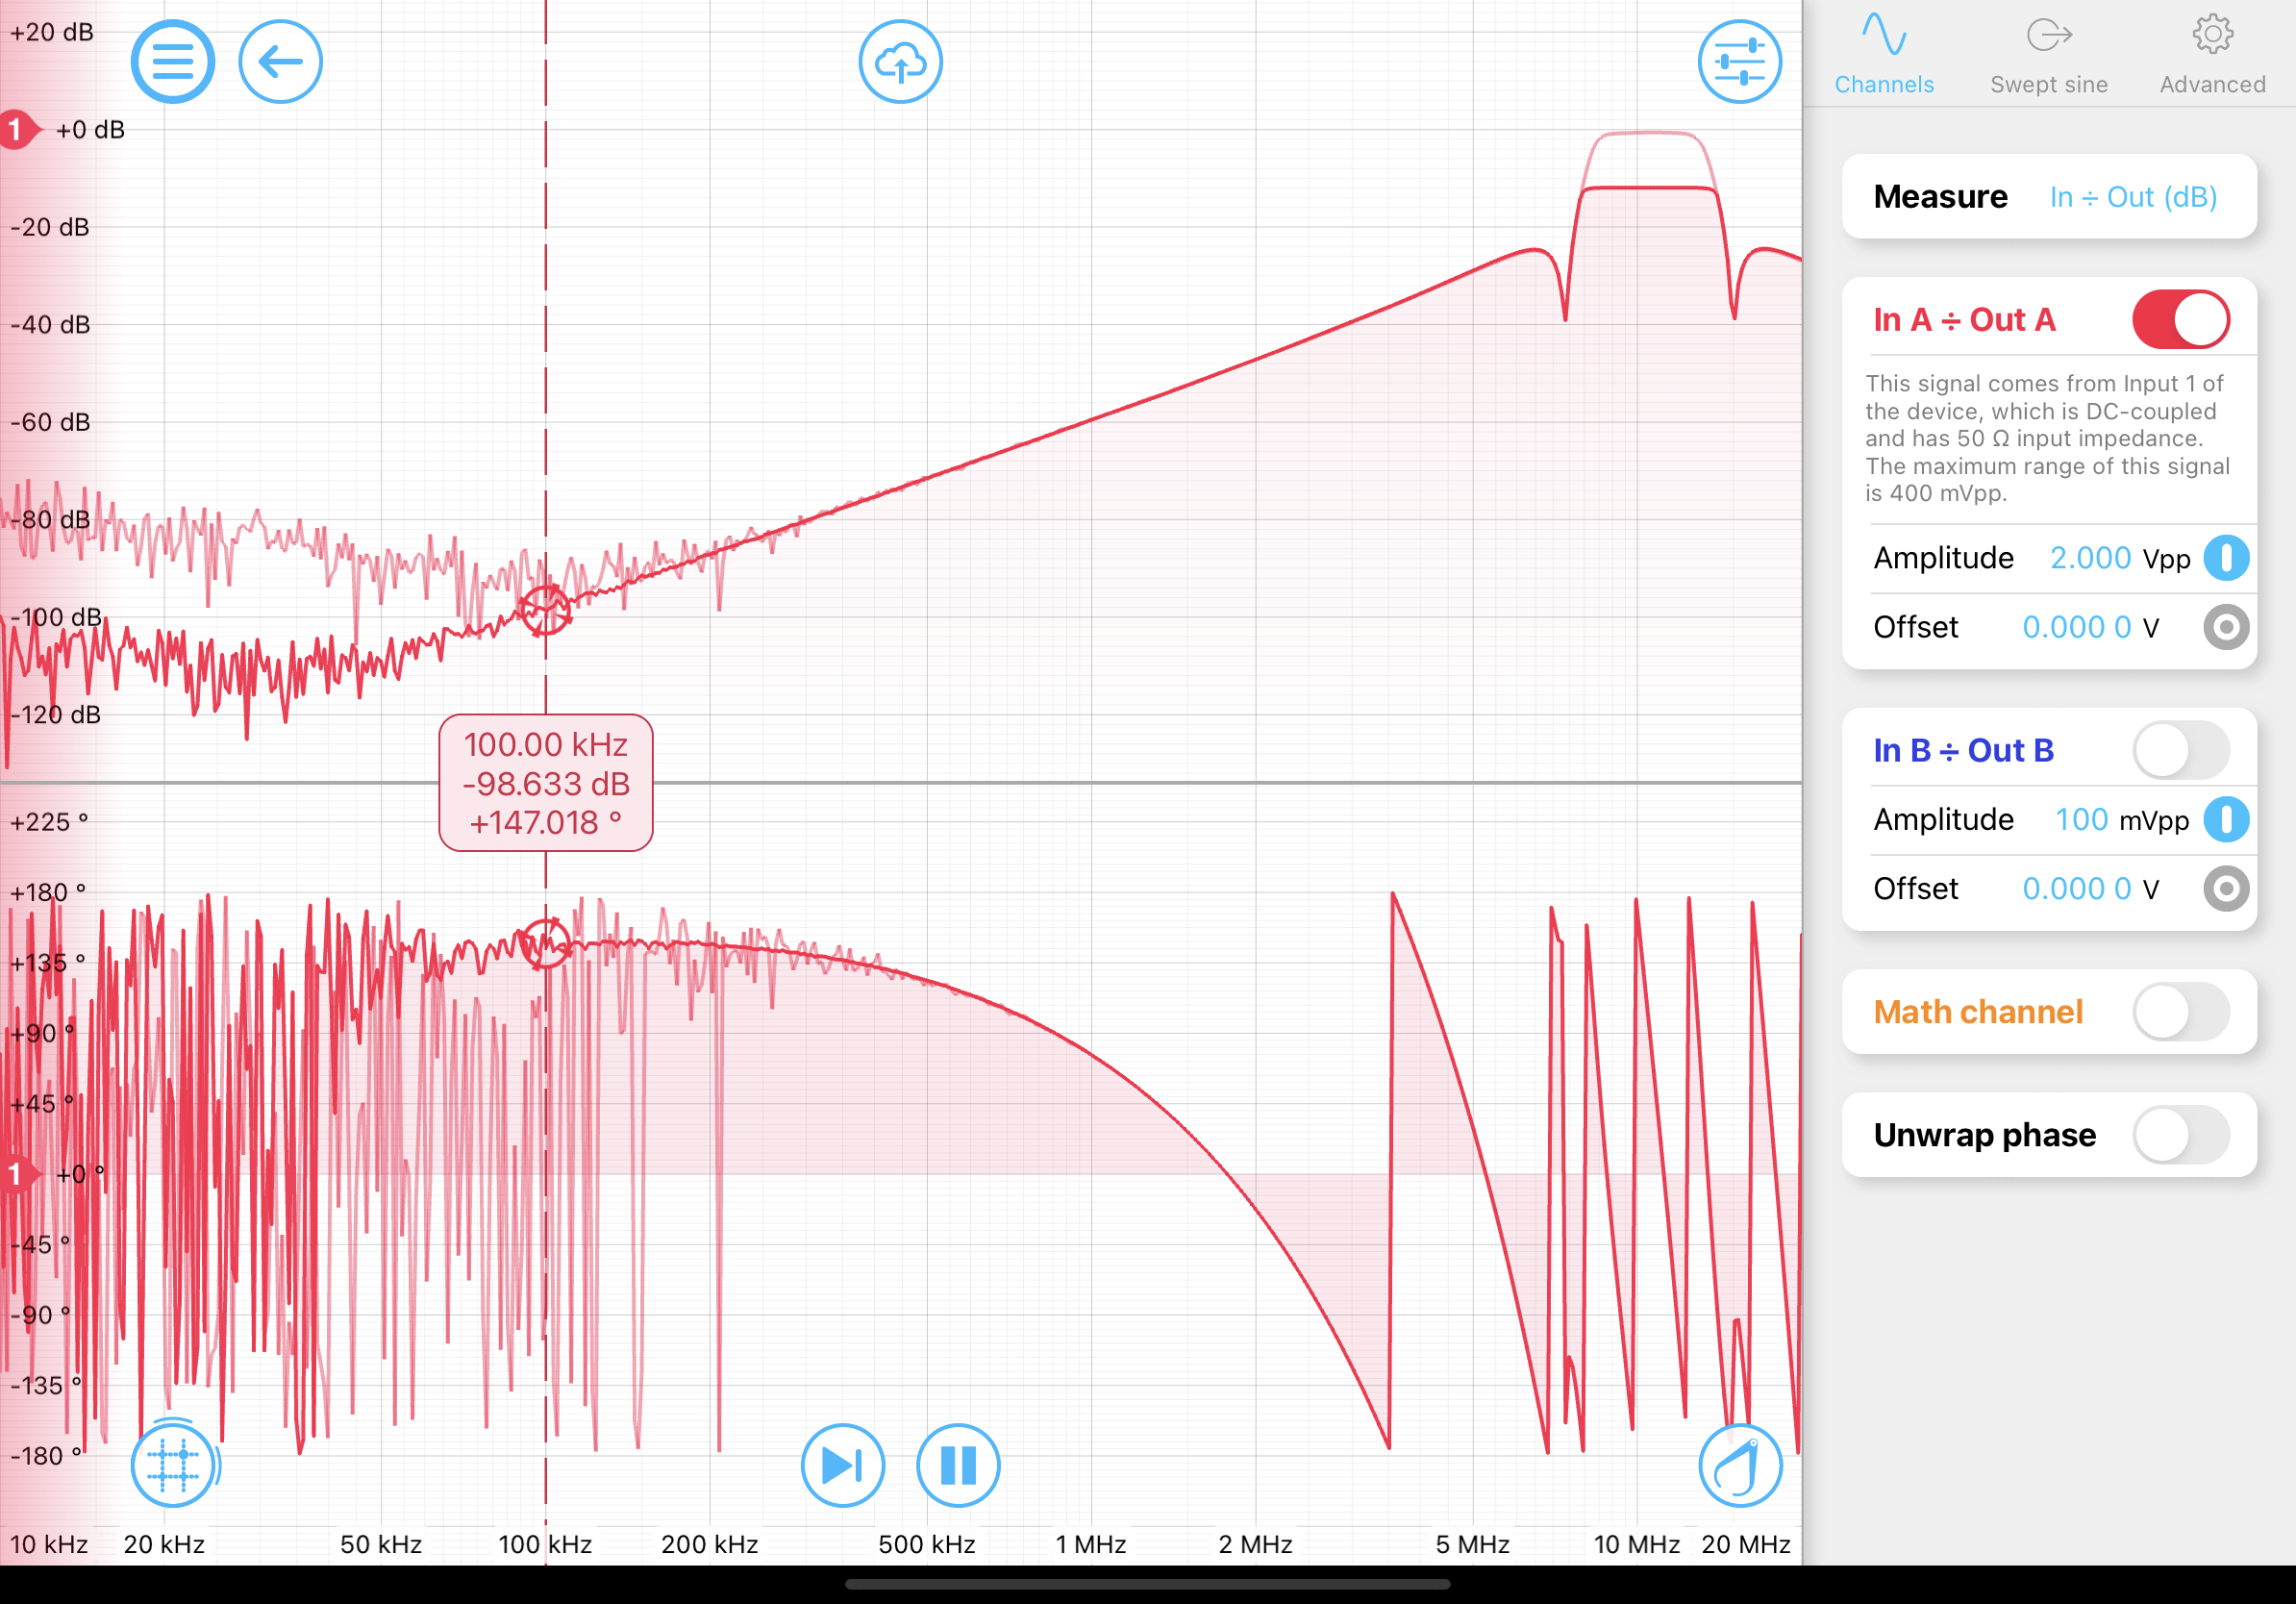
図3: 2 Vpp(赤実線)および100 mVpp(赤薄線)の駆動信号によるバンドパスフィルタの周波数応答
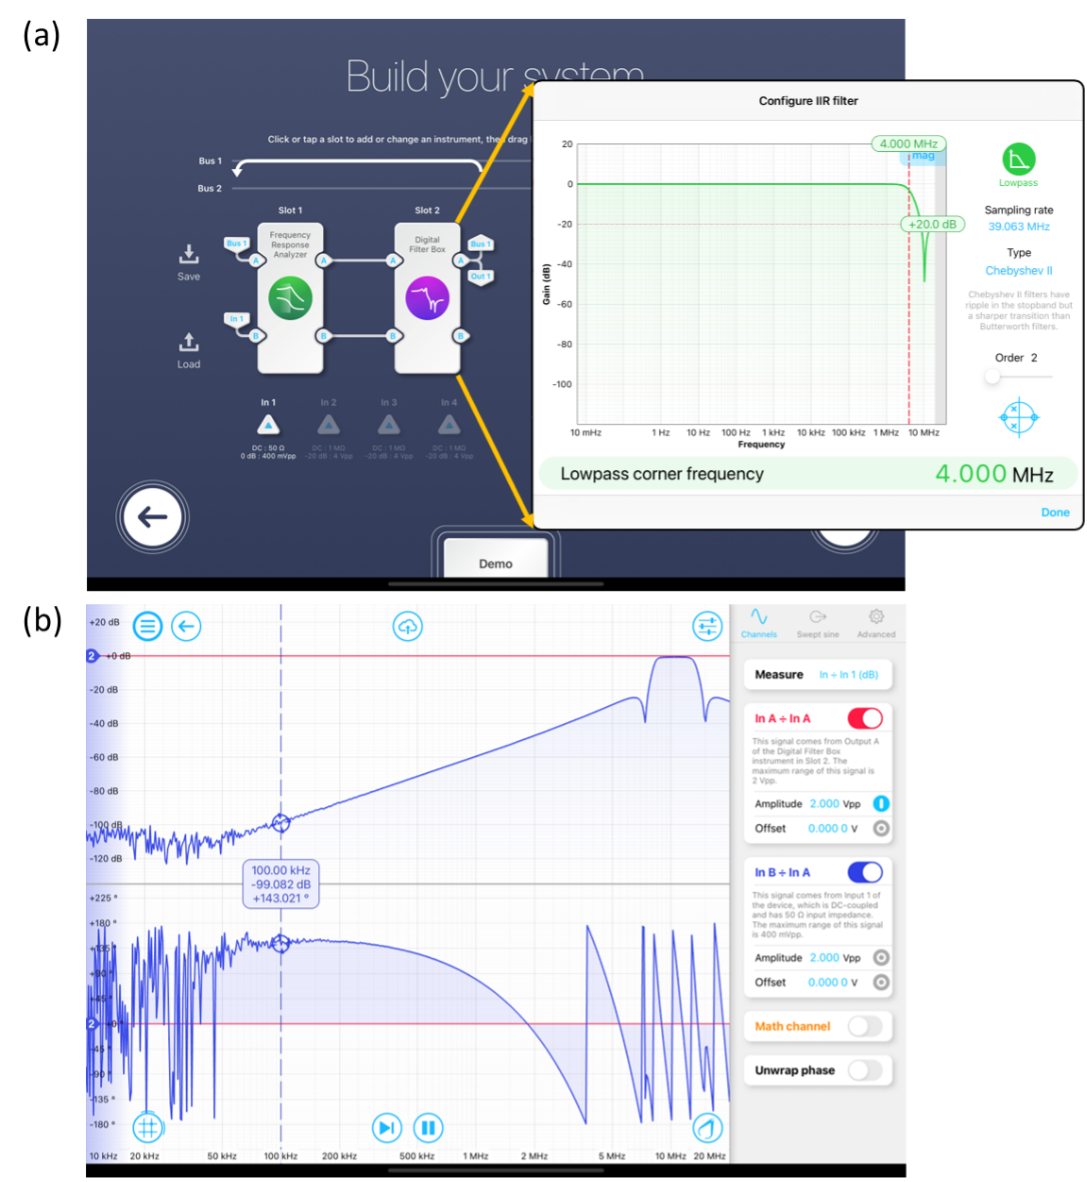
図 4: 整形された掃引正弦波を使用したバンドパス フィルターの周波数応答。 (a) MiM 構成とフィルター設定。 (b) 測定されたハイダイナミックレンジの周波数応答
要約すると、FRA の In÷In1 モードは、より複雑なシステムからサブコンポーネントの周波数応答を分離し、掃引正弦波出力を整形して、より大きな測定ダイナミック レンジを提供できます。 2.4.0 アップデートの新機能の詳細については、リリース ブログをご覧ください。 こちら.