






イントロダクション
In 第1部 この実験では、Moku:Go 周波数応答アナライザを使用して、LabVIEW を使用してテスト対象デバイス (DUT) をプログラム的に特性評価および検証する方法の最初の手順を示しました。手動によるデータ収集から始めて、セットアップの精度を検証し、マイクの周波数応答と極性パターンを再現しました。パート 2 では、電動回転ステージを使用して方向感度の特性評価を完全に自動化します。セットアップ
図 1 に示すように、次の器具を使用しました。- Moku:Go 周波数応答アナライザ
- スピーカー: Event PS6
- リファレンスマイク:Oktava MK-12-01
- テスト対象デバイス (DUT): Royer r-121 マイク
- プリアンプ: Apogee Duet
- 電動回転ステージ
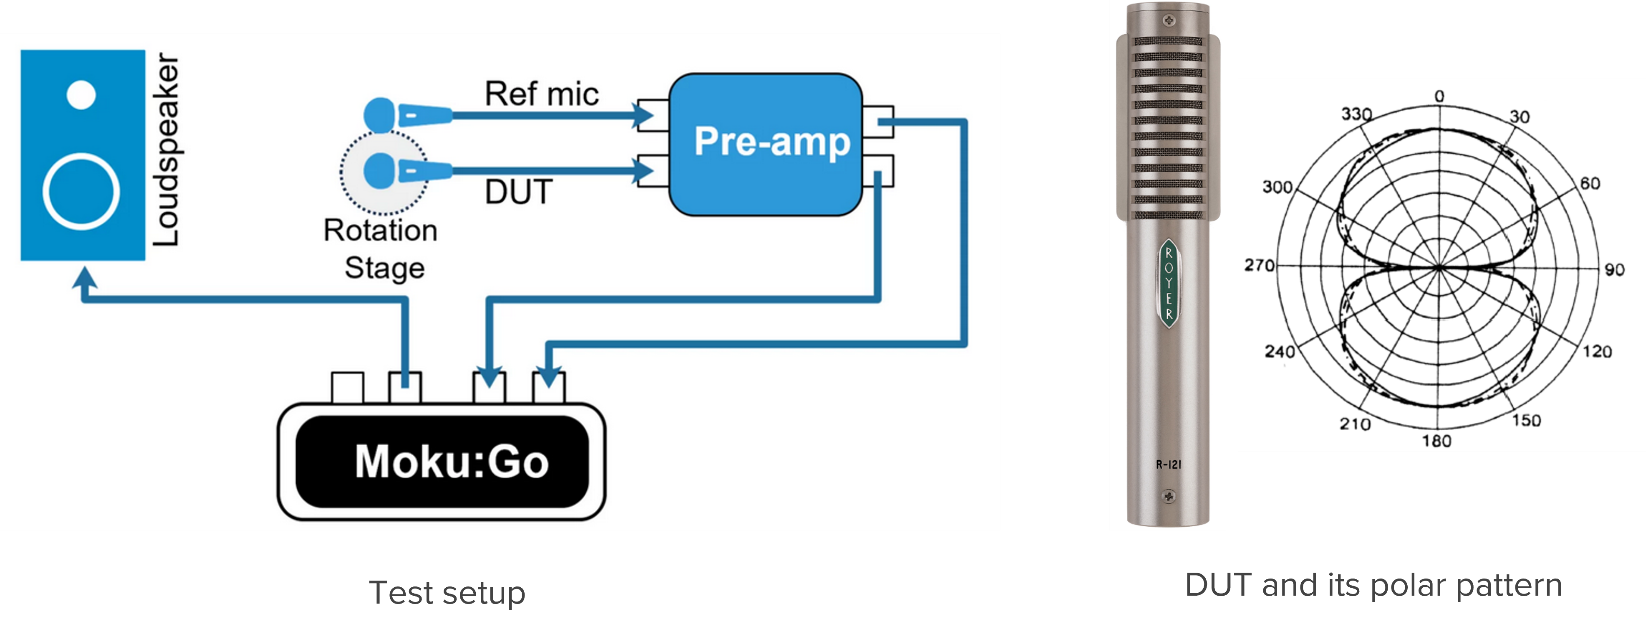
図 1: テストセットアップのブロック図とテスト対象デバイス
自動化された方向性特性評価
マイクの指向性の特性評価を自動化するために、DUT を電動回転ステージに取り付けました。回転ステージはステッピングモーター、ウォームギア、モーターコントローラーで構成されています。ステッピングモーターは、優れた速度制御、正確な位置決め、動作の再現性を提供します。これらはすべて、信頼性が高く一貫した自動測定を行うための重要な要件です。回転ステージに取り付けるマイクロフォン テーブル マウントを備えたプレートを組み立てました (図 2)。これにより、DUT を個別のステップで360 度フル回転させることができます。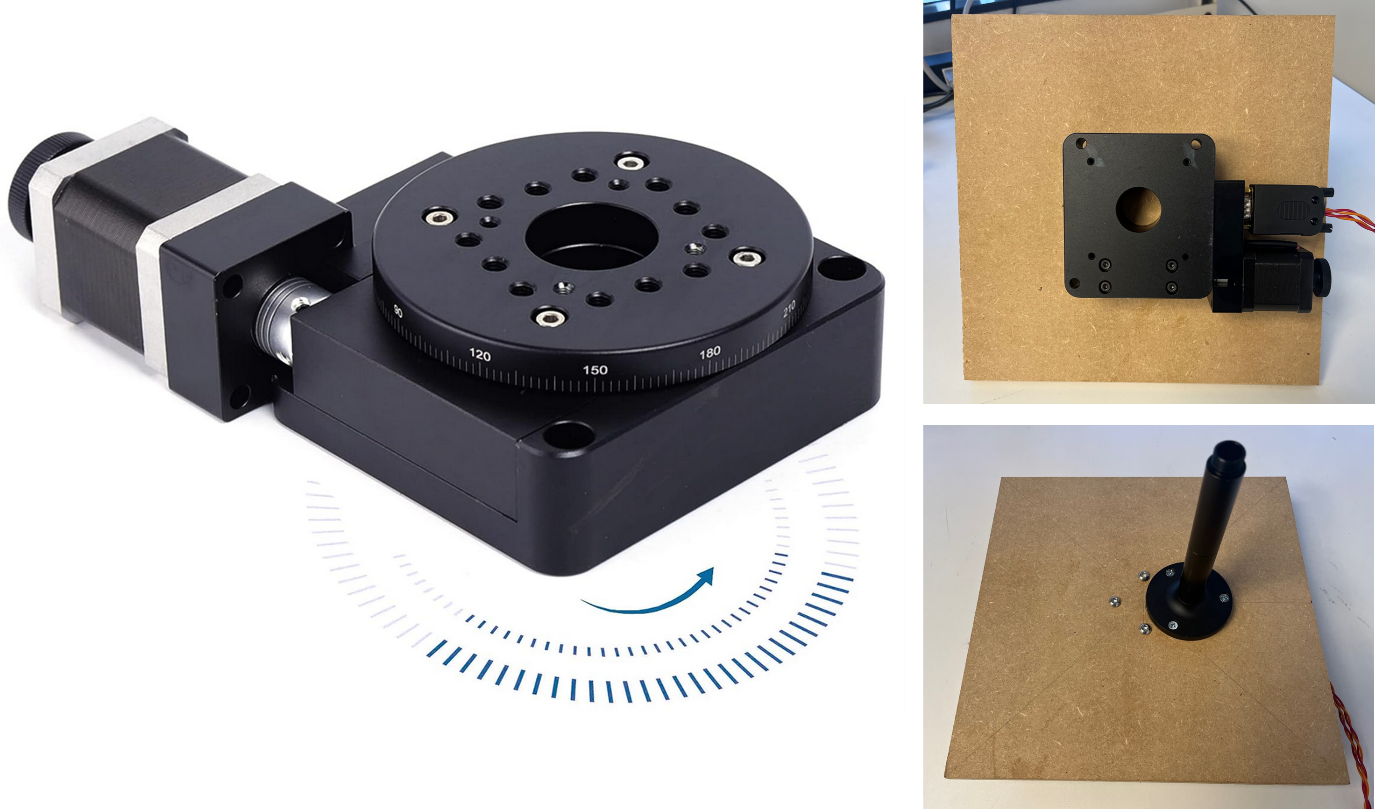
図 2: 電動回転ステージと取り付けプレート
LabVIEWの実装
自動マイク特性評価プログラムは、Moku:Go 周波数応答アナライザ、回転ステージを駆動するステッピングモーター、DUTを監視するライブカメラフィードを制御します。プログラムはDUTの回転を制御し、360度ずつ15 度回転させ、各位置でスイープを測定し、極座標プロットにプロットする前に 1 kHz に対応する値を抽出します。 DUT の位置ごとに、プログラムは周波数応答プロットを更新します。ライブカメラ フィードには DUT の物理的な回転が表示され、さまざまなステータスメッセージがフロントパネルに表示されます (図 3)。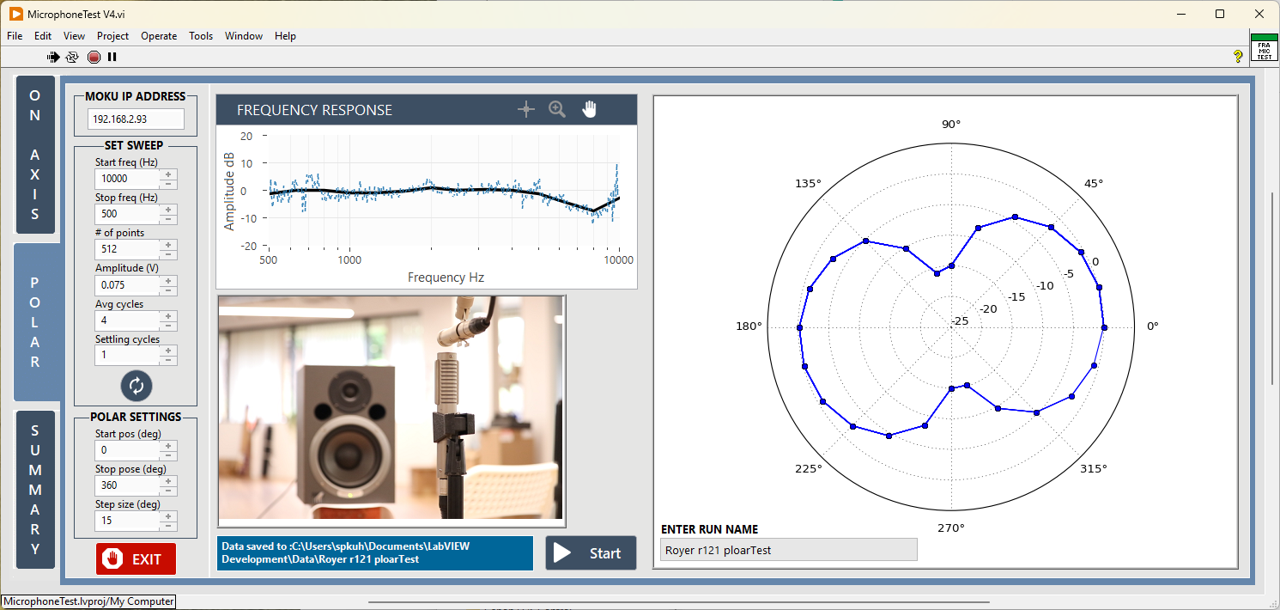
図 3: LabVIEW グラフィカルユーザーインターフェイス
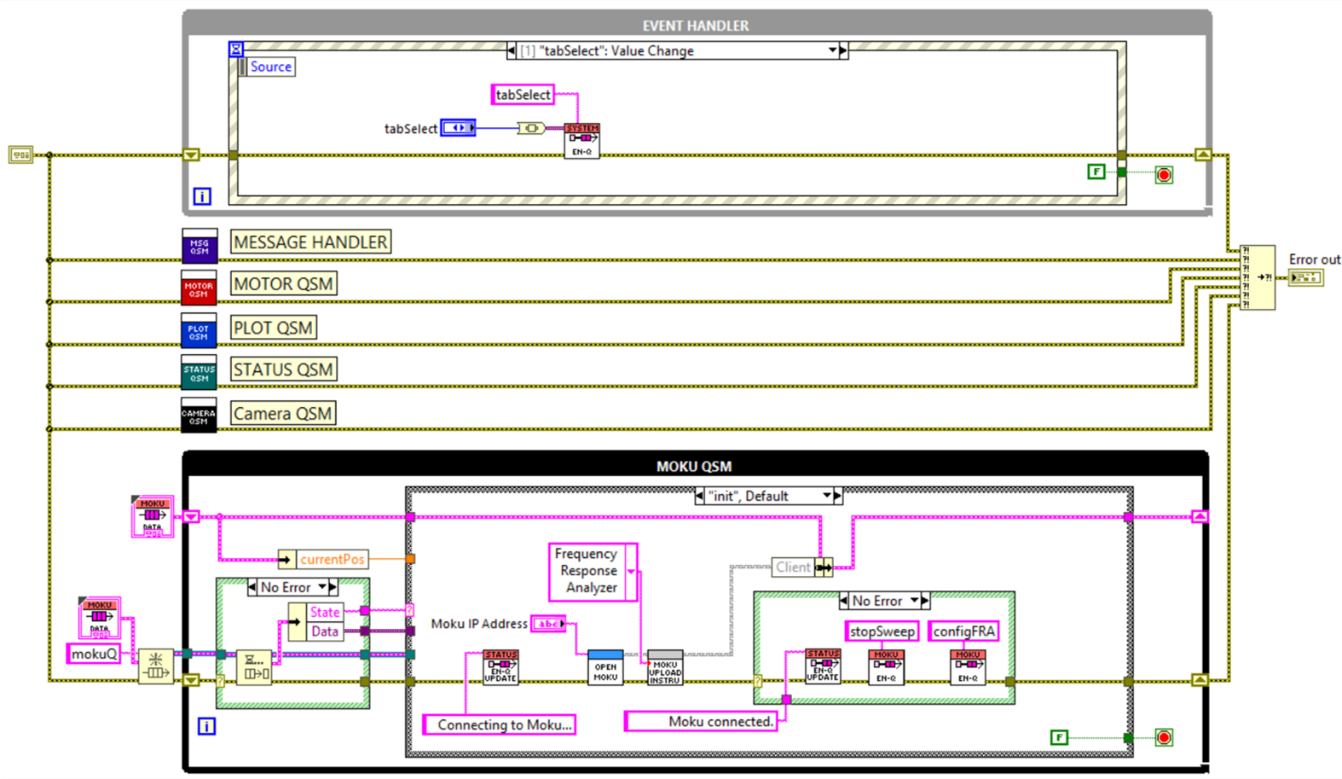
図4: LabVIEWのブロック図
- イベントハンドラー – GUI からトリガーされたイベントを処理する。
- メッセージハンドラー – イベントハンドラーとキューステートマシン (QSM) の間、および QSM 同士の間でメッセージを渡す。
- モーターQSM – 回転ステージを駆動するステッピングモーターを制御する。
- プロット QSM – 周波数応答アナライザ(FRA) 測定からデータを受信し、極プロットを更新する。
- ステータス QSM – ステートマシンからフロントパネルにステータスメッセージを中継する。
- カメラ QSM – リアルタイムのビデオフィードで DUT を監視する。
- Moku QSM – ラウドスピーカーを駆動し、基準マイクとDUTの応答を同時に測定し、データをプロットQSMに送信し、1/3オクターブ平滑化と1kHzに対応する振幅値の抽出を含む追加データ処理を行う。
テストシーケンスの概要
1. Moku FRA がスイープを開始します (Moku QSM) 2. Moku FRA が応答を測定します (Moku QSM)- スイープを停止する (Moku QSM)
- データをプロットに送信する (Plot QSM)
- モーターに次の位置に移動するように指示する
- FRA にスイープを開始するように指示する (Moku QSM)
出力データ
プログラムは次のデータを保存する。- 各測定位置の周波数応答生データ
- 極座標プロットデータ
- 極座標プロット
- FRA 機器の設定
結果
被試験デバイス(DUT)は、Royer R-121 双方向リボンマイクロホンです。指向性は8の字型で、マイクロホンの前面と背面から拾う音に対しては感度が等しく、側面から入ってくる音に対しては感度が低いことを意味します。図5は、指向性パターンの詳細図です。このマイクロホンでは予想される通り、明確な8の字型の指向性パターンが確認できます。また、予想通り、マイクロホンの前面と背面から拾う音に対しては感度が等しく、側面から拾う音に対しては感度が低いようです。側面からマイクロホンに入ってくる音による減衰は約15dBです。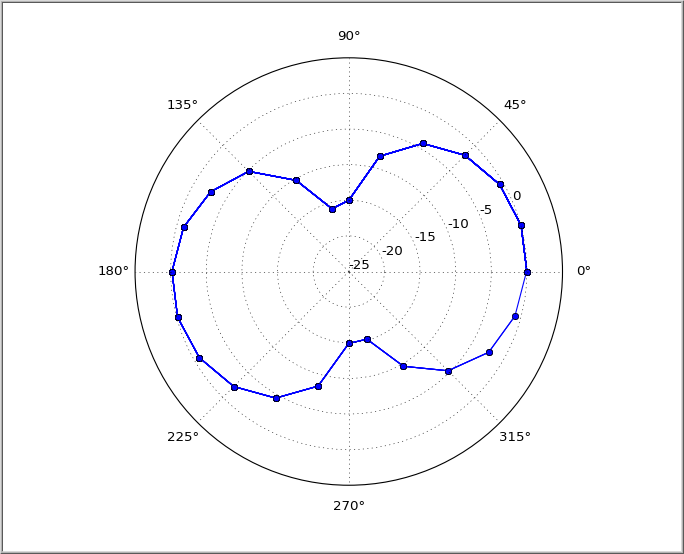
図 5: DUT のポーラープロット