

この記事では、簡単に入手できる機器と、 Moku:Labこの包括的なコースワークで基礎となる物理学と実験技術を学びます。
光の速度は、科学と工学の無数の分野の基礎となる宇宙の基本的な特性です。したがって、科学技術の進歩には、それを非常に正確かつ正確に測定することが必要です。驚くべきことに、高度に専門化された機器を使用しなくても、かなり正確な測定を取得することが可能です。
目指しています
光の速度を測定します。学習成果
- 正確かつ精密な結果を生み出す際の実験の限界を特定する能力の向上
- 使用能力の向上 オシロスコープ.
- 位相計とその仕組みについての知識。
- レーザーの安全性と光学機器に関する知識と能力。
動機
光は非常に速い速度で進みますが、その速度は有限です。これは、デンマークの天文学者オーレ・レーマーが1675年に推論したことです。レーマーは木星の衛星の軌道を観測し、地球が木星に近づくと衛星の速度が速くなることに気づきました。彼は、この変化は衛星からの光が進む距離が短くなることによるものだと推論しました。このことから、彼は光の速度が約200,000万km/秒であると計算しました。1905年、 アルバート·アインシュタイン 光の速度は、観測者がどれだけ速く移動しているかに関係なく、観測者にとっては一定であると仮定しました。このことから、彼は特殊相対性理論を導き出し、空間と時間を相互に関連付け、有名な質量エネルギー等価方程式を導き出しました。 E =mc²。この理論の意義はすぐには感じられませんでしたが、今日の社会は全地球測位システム (GPS) などのテクノロジーにこの理論に大きく依存しています。
準備演習
1. 「フェーズ 1: 飛行時間法」および「フェーズ 2: 位相測定法」の背景セクションを読んでください。
2. 図 1 は、光の速度を測定するための実験のセットアップを示しています。レーザーが反射板上でパルスされ、パルスがレーザーに戻るまでの時間が、システム固有の時間遅延 tsys を備えた同じ場所に設置された検出器を使用して測定されます。まず反射体を検出器から 1.5m の距離に配置し、飛行時間 t1= 2.53 ns を測定します。次に、反射体を検出器から 1.75 m に移動し、飛行時間 t2= 4.19 ns を測定します。これらの時間測定値から、光の速度を計算します。
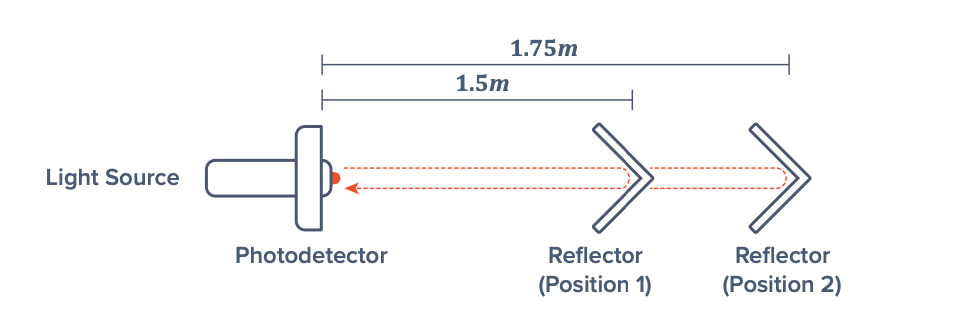
図1: 光の速度を測定する簡単なタイムフライト実験
3. 図2は光速を測定する実験のセットアップを示しています。レーザーは10MHzの正弦波振幅の光ビームを出力するように設定され、反射器に向けられます。光検出器はレーザー上に設置されており、反射光ビームの位相を測定できます。反射器は最初にレーザーから1mの位置に配置され、反射ビームの位相はφ1 = (0.35 * 2π) radと測定されます。次に、反射器を検出器から2.5mの距離に移動させ、反射ビームの位相はφ2 = (0.45 * 2π) radと測定されます。これらの位相測定値から光速を計算します。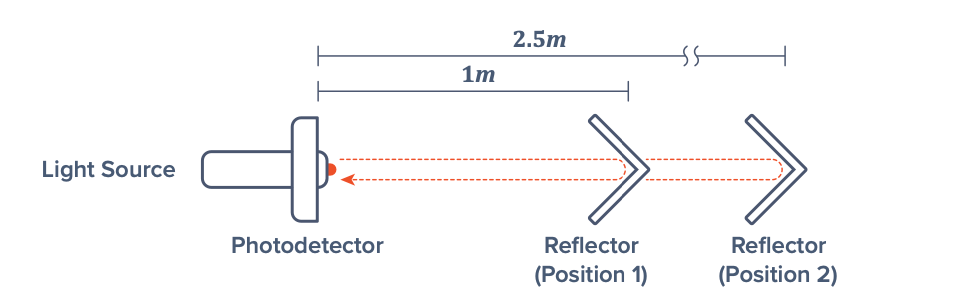
図2: 光の速さを測る簡易位相計測実験
フェーズ 1: 飛行時間法
経歴
光速は飛行時間測定法を用いて測定できます。光速を測定する飛行時間法は、光速が有限かつ一定であるという事実に基づいています。したがって、光が一定の距離を移動するには有限の時間が必要です。光が一定の距離を移動するのにかかる時間を測定することで、その速度を求めることができます。図3は飛行時間測定の概念を示しています。レーザービームがコーナーキューブ反射板に垂直に照射され、ある距離を移動します。 d / 2 離れていて、戻ってきたときに検出されます。光が有限の速度で進むと仮定すると、 cそうすると少し時間がかかりますが、 t、コーナーキューブリフレクタに伝播し、ソースに戻ります(往復距離は d)。伝播速度を関連付けることができます c、往復時間 t、伝播距離 d という表現で c=d/t.
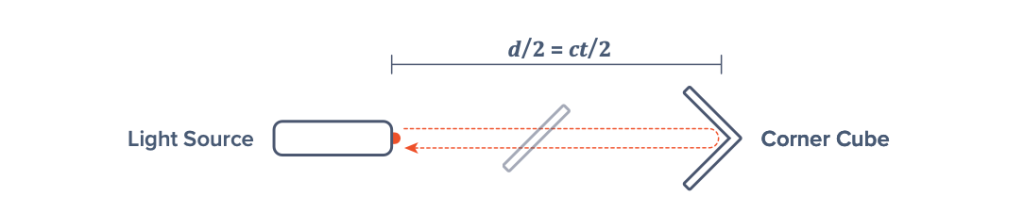
図3: 光には有限の時間がかかりますが、 t、の距離を移動する d
実際には、光パルスは光検出器を使用して測定する必要があります。図 4 は、そのようなシステムのセットアップを示しています。光はレーザーから放射され、コーナーキューブで反射され、ビームスプリッターを使用して分岐され、検出のために光検出器に導かれます。
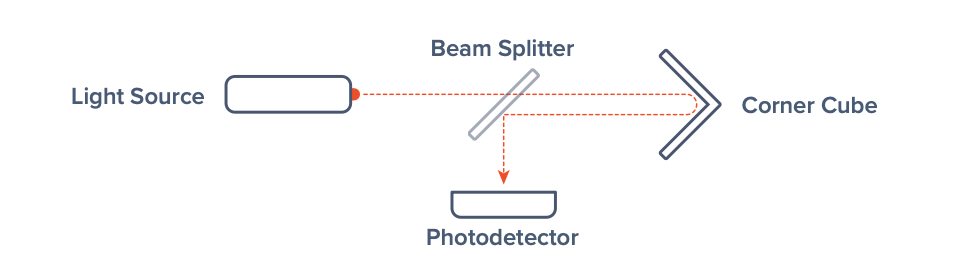
図4: 簡略化された飛行時間設定への光検出器の追加
検出システムを追加すると、測定される「飛行時間」にシステム時間遅延 tsys コンポーネントが導入されます。 時間を計るこれは、検出器の電子回路と測定機器に固有の応答時間によるものです。したがって、 時間を計る 両方のシステム時間遅延で構成されます tsys 光パルスの真の伝播時間、 t:


理論的には、既知の伝播距離が与えられると、 d とシステム時間 tsys、光の速度 c は、次のように 1 回の飛行時間測定で計算できます。
ただし、それは非現実的であり、測定する必要はありません tsys (NAIST) と d。 2 つの飛行時間測定値を取得することにより tmeas1, tmeas2 異なる総伝播距離で d1, d2、差分手法を使用して、時間と距離の体系的な成分を削除できます。

したがって、伝播距離の変化のみ Δd、飛行時間測定値 tmeas1 および tmeas2 計算する必要があります c。図 5 は、反射板が一定距離だけ変位したときに、レーザー伝播経路の最初の部分がどのように変化するかを示しています。 Δd/2、総伝播距離が増加する効果があります。 Δd.

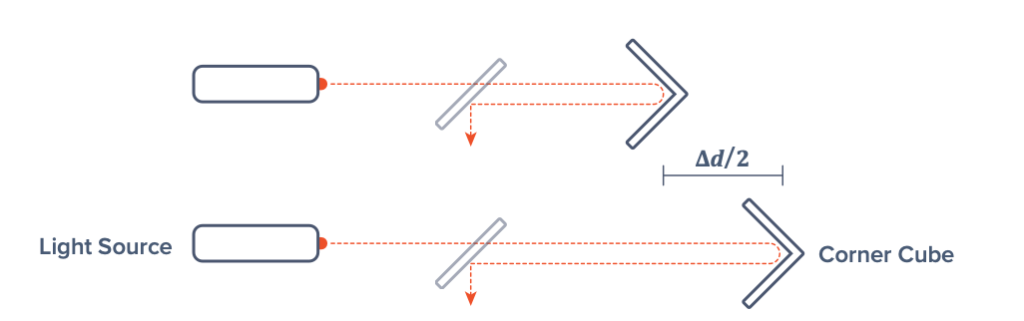
図5: 反射板の変位により伝播時間遅延が発生する
実際に飛行時間測定を行うには(時間を計る)、レーザーはパルス化され、光検出器の信号がレーザーのパルス化制御信号と比較されます。制御信号の時間測定には、ある程度のシステム遅延も含まれます。ただし、これは差分技術によって補正されます。
機器
安全性
レーザーは目に損傷を与える可能性があります。光学コンポーネントの位置を調整するときは、レーザービームを直接見ないでください。代わりに紙を使用してビームを追跡してください。ビームが反射する可能性のある場所に注意し、他の人に危害を及ぼす危険がないことを確認してください。
以下の図 6 の実験セットアップを確認してください。
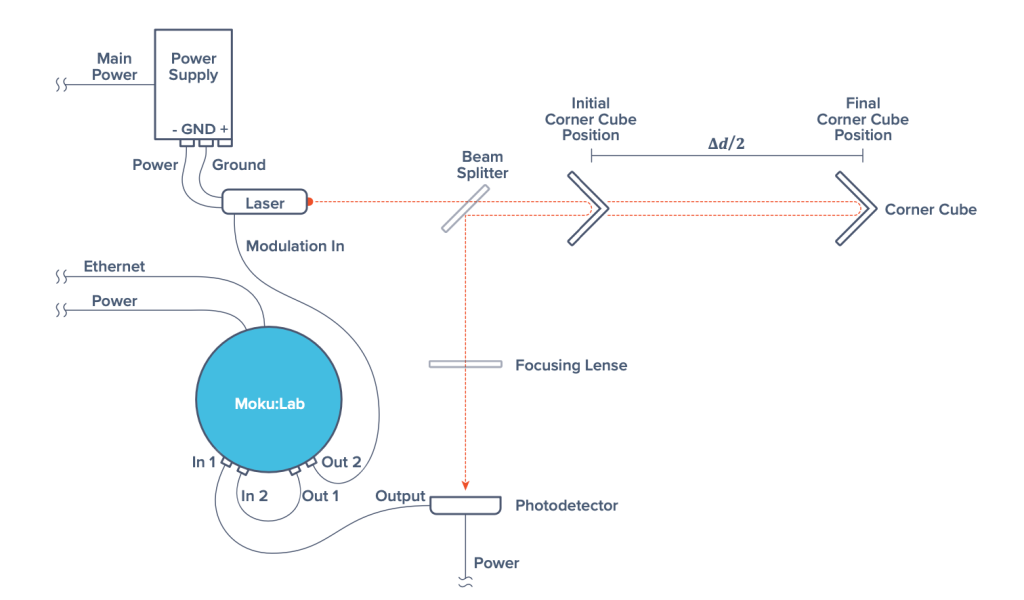
図6: 光速実験のセットアップ
方法
- 図 6 のように機器をセットアップし、電源と Moku:Lab 出力がオフになっていることを確認します。コーナー キューブ リフレクターは 1 メートルの光学レールに接続されていることに注意してください。
- iPad で、に接続します。 Moku:ラボオシロスコープ (これを行う方法がわからない場合は、付録を参照してください)。
- オシロスコープで、表示する入力 1 および入力 2 の波形を選択します。
- 上部のスイッチを「|」の位置に設定して、光検出器をオンにします。
- レーザーが目的の光路に向けられていることを確認します (図 6 を参照)。
- 電源をオンにする前に、必ず電源を 0 V および 0 A にしてから、少量の電流で電圧を 5 V より少し上に上げてレーザーをアクティブにします。
- オシロスコープシンセサイザーを使用して、出力500と出力30の両方に1mVpp、2MHzの矩形波を生成し、それぞれ基準信号とレーザー振幅制御信号として機能します。出力がオンになっていることを確認してください。
- 基準信号入力 2 の立ち上がりエッジでトリガするようにオシロスコープを設定します。入力 2 の波形をスケールして、いくつかの方形波サイクルを表示し、必要に応じてトリガ レベルを調整します。
- 光が光検出器の中心に当たるようにレーザーと光学素子の位置を合わせます。コーナー キューブは実験中に移動するため、1 メートルのレール全体に沿ってスライドさせても位置を合わせたままにする必要があります。 (暗示: 調整すると、入力 1 の光検出器信号は、入力 2 で表示されるパルス制御信号 (方形波) に似ているはずです。 1 メートルのレールの両端にコーナー キューブを個別に位置合わせする方が簡単です。最適な位置合わせを実現するには、光学機器を調整するときに光検出器の信号の振幅を観察して最大化します。)
- コーナー キューブを光学レールの一端 (つまり、ビーム スプリッターの近く) に配置します。
- オシロスコープでカーソルを使用して測定します。 と記録 レーザー制御信号の立ち上がりエッジ (入力 2) と検出されたビームの立ち上がりエッジ (入力 1) の間の時間。 注: t = 0 正しくトリガしている場合は、すでに入力 2 の立ち上がりエッジに対応しているはずです。
- コーナー キューブをレールに沿って複数の異なる位置に移動し、ステップ 10 のコーナー キューブの最初の位置からの変位に注目します。新しい位置ごとに、ステップ 11 と同様に飛行時間を記録します。
- 背景セクションで示した方程式と、コーナー キューブのさまざまな位置で取得した飛行時間測定値を使用して、最適直線法を使用して光速度を計算します。 c.
質問(FAQ)
- 計算された光の速度は、許容値である 299 792 458 m/s とどのように比較されますか?
- この実験におけるエラーの主な原因は何ですか?
- どうすれば精度を向上できるでしょうか?
- どうすれば精度を向上できるでしょうか?
フェーズ2:位相測定方法
経歴
前回の実験では、光パルスの伝搬遅延を測定することで光速を決定しました。この方法は直感的ですが、多くの潜在的な誤差要因があります。例えば、パルスが到達する正確な位置を特定することはしばしば困難です。光速を決定する別の方法は、 位相の概念位相は、波形の特定の点の波長に対する位置です。信号が空間を移動すると、位相が進みます。伝播遅延と同様に、信号の位相は、信号が移動する距離が長くなるほど増加します。
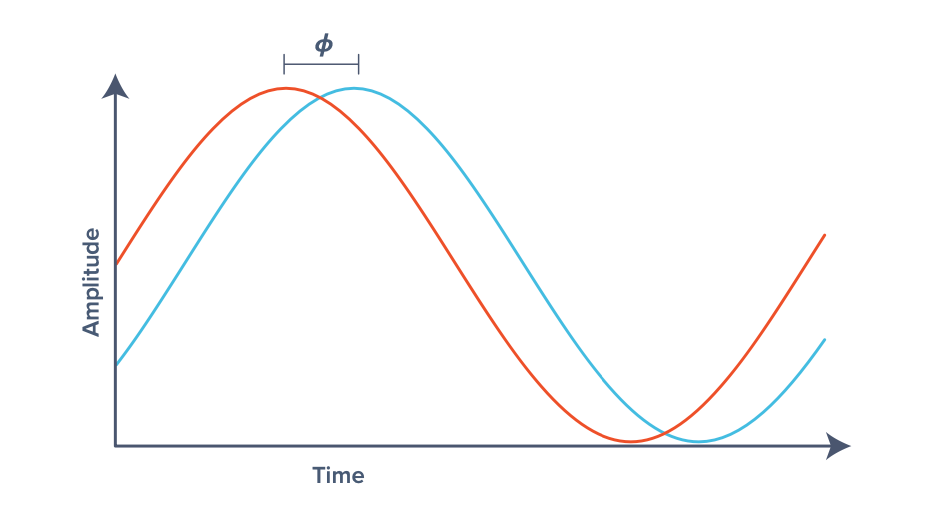
図7: 伝播距離の変化による正弦波の位相変化
図 7 は、わずかに異なる距離を伝播した 1 つの正弦波 (光) 波を示しています。ここで、正弦波 XNUMX はある程度の距離を移動しました。 d そして次のように表すことができます 罪(2πフィート)。ただし、正弦波 2 はある程度の距離を移動しました。 d + Δd そして現在、追加のフェーズが発生しています φ、次のように表されます sin (2πft + φ)。発生したフェーズ φ 伝播距離の変化に関係している可能性があります Δd、波の周波数 f そして光の速度 c 次のように:

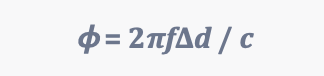
私たちが知っていることを考えると φ, f, Δd、光の速度、 c、次のように計算できます。

信号の位相を測定するには、Moku:Lab 位相計を使用できます。位相計は、既知の周波数の別の正弦波を乗算することにより、正弦波信号の位相を測定します。次の式は、この乗算の結果を示しています。

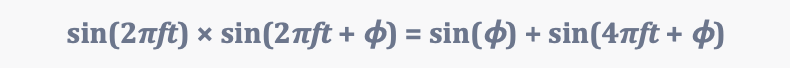
結果は振動項になります。 sin(4πft + φ)、および非振動項 sin(φ)。振動項はローパスフィルターを使用して除去でき、 sin(φ)。という前提で、 φ 小さいので近似することができます sin(φ) ≈ φ。実際には、フィードバック ループを使用して次のことを保証します。 φ 位相計は小さい。信号の位相を測定することで、光速を非常に正確に測定できる。
機器
「フェーズ 1: 飛行時間法」セクションの装備リストを参照してください。
安全性
レーザーは目に損傷を与える可能性があります。光学コンポーネントの位置を調整するときは、レーザービームを直接見ないでください。代わりに紙を使用してビームを追跡してください。ビームが反射する可能性のある場所に注意し、他の人に危害を及ぼす危険がないことを確認してください。
「フェーズ 6: 飛行時間法」セクションの図 1 を参照してください。
方法
- まだセットアップしていない場合は、図 4 のように装置をセットアップし、「フェーズ 1: 飛行時間法」セクションの方法のステップ 9 ~ 1 に従って装置を構成し、光学系を調整します。
- Video Cloud Studioで Moku:ラボ位相計 (これを行う方法がわからない場合は、付録を参照してください)。
- 位相計を構成して、出力 500 と出力 30 で 1 mVpp、2 MHz の正弦波を生成します。出力がオンになっていることを確認します。
- 両方の入力チャネルのロック周波数を 30 MHz に設定します。
- コーナー キューブを光学レールの一端 (つまり、ビーム スプリッターの近く) に配置します。
- 位相計の「位相」測定に切り替え、測定の単位がラジアンであることを確認します。
- 「再取得」を押してロッキングループをリセットし、初期位相オフセット測定値を取得します。注意してください Δφ の値です。
- コーナー キューブをレールに沿って複数の位置にゆっくりとスライドさせ、ステップ 5 の初期位置に対する新しい各位置の変位を確実に測定します。 Δφ 新しい位置ごとの値。
- 位相の直線的な変化を観察する必要があります。 Δφ コーナーキューブをレールに沿ってスライドさせます。 お願い: 位相ロックが失われないようにするには、このプロセス中にレーザー ビームが干渉されないことが重要です。コーナーキューブの位置間での移動は、ゆっくりと継続的に行う必要があります。
- それぞれの位相と変位の測定値、および背景セクションで提供される方程式を使用して、最適直線 (または同様の) 方法を使用して光の速度を計算します。
質問(FAQ)
- 計算された値は、許容されている数値 299 792 458 m/s とどのように比較されますか?
- これは、フェーズ 1 で飛行時間法を使用して計算された値とどのように比較されますか?
- このアプローチにおけるエラーの主な原因は何ですか?
- どうすれば精度を向上できるでしょうか?
- どうすれば精度を向上できるでしょうか?
- このアプローチには実際上どのような問題があるのでしょうか?