






As 무인 항공기 (UAV)가 민간 및 군사 응용 분야 모두에서 보편화됨에 따라 정확한 탐지 및 식별 방법에 대한 필요성도 높아지고 있습니다. 드론은 환경 모니터링과 인프라 측정을 위해 배치되는 경우가 많지만 안전하지 않은 UAV 사용에 대한 우려가 전 세계적으로 커져가고 있습니다. 이러한 우려로 인해 연구자들은 Università Politecnica delle Marche (UNIVPM)은 UAV, 특히 미확인 화물이 있는 도시 지역을 비행하는 UAV를 식별하기 위한 새롭고 신뢰할 수 있는 탐지 방법을 모색하고 있습니다. 카메라, LiDAR, RF 센서, 음향 마이크 등 다른 기술도 존재하지만 현재 레이더는 UAV를 탐지하는 데 사용되는 가장 일반적인 방법입니다. 날아다니는 표적은 탐지하기 어려운 경우가 많기 때문에 연구자들은 더욱 정확하고 포괄적인 UAV 탐지를 위해 이러한 대체 방법을 점점 더 많이 활용하고 있습니다.UAV에는 섀시에 진동을 생성하는 회전 프로펠러가 있습니다. UNIVPM 연구원들은 주파수 변조 연속파(FMCW) 레이더를 사용하여 마이크로 도플러 효과를 통해 이러한 진동을 감지하고 측정할 수 있기를 희망합니다. 그들의 실험 설정은 그림 1에 나와 있습니다.
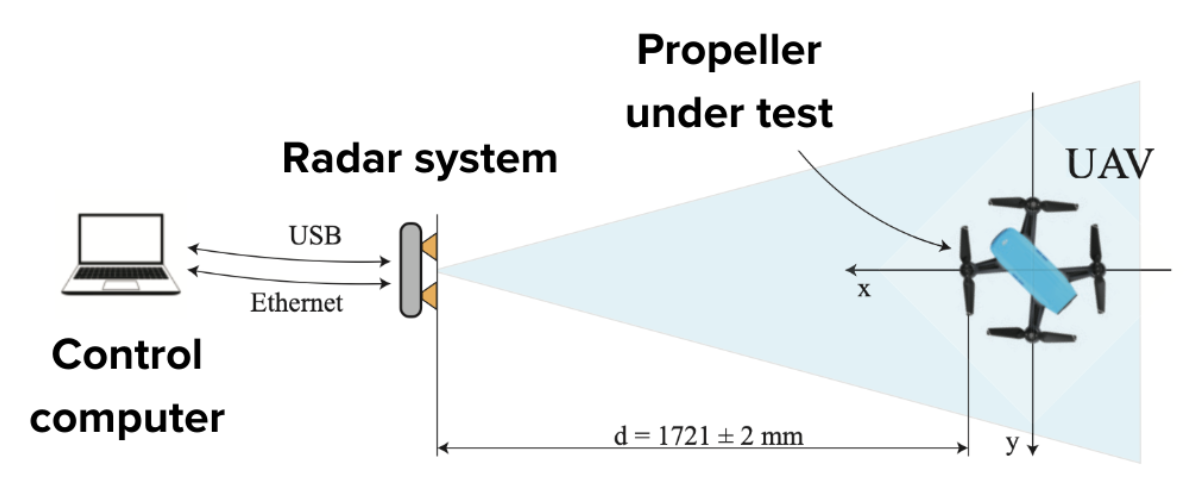
그림 1: 팀은 레이더 획득을 위해 이 실험 설정을 사용했습니다.이 연구를 수행하기 위해 Susanna Spinsante 부교수, 박사후 연구원 Gianluca Ciattaglia 및 동료들은 Moku:Go, 단일 하드웨어에서 15개 이상의 소프트웨어 정의 계측기를 제공하는 FPGA 기반 테스트 장치입니다. 이러한 장비는 다음과 같은 전형적인 엔지니어링 도구부터 다양합니다. 오실로스코프 같은 고급 장비까지 레이저 락 박스. 사용하기 쉬운 다양한 장비를 통해 연구자는 강의실 실험실부터 산업 R&D 시설에 이르기까지 다양한 환경에서 더 많은 것을 더 빠르게 성취할 수 있습니다.
난제
드론 및 기타 UAV의 프로펠러 회전 속도는 추출하기 어려운 수치입니다. 드론 블레이드는 레이더 단면적이 매우 작아 탐지가 거의 불가능하기 때문입니다. 레이더를 사용하여 이러한 소형 UAV를 효과적으로 식별하기 위해 UNIVPM 연구팀은 다양한 측정 방법을 고려했습니다. 먼저 그들은 블레이드의 속도와 길이를 추출하기 위해 레인지 도플러 맵에서 속도를 측정하는 것을 고려했습니다. 그러나 그들은 전송된 레이더 펄스의 요청된 펄스 반복 주파수가 매우 높아야 하기 때문에 이 방법이 고속 UAV에는 적합하지 않다는 것을 발견했습니다. 다음으로 팀은 프로펠러의 마이크로 도플러 효과 측정을 고려했지만 속도 측정과 동일한 한계에 직면했습니다. 또한 이러한 측정을 수행하는 데 필요한 다양한 계측기와 장비를 수집하는 것은 비용과 시간이 많이 소요되는 노력입니다.진전을 이루기 위해 팀은 회전 자체를 측정하는 대신 회전의 부작용을 측정하는 다른 방법으로 전환하기로 결정했습니다. 프로펠러 회전으로 인해 발생하는 드론 섀시의 진동을 측정함으로써 팀은 일반적으로 UAV 레이더 측정과 관련된 문제를 회피할 수 있었습니다.
해법
유연하고 통합된 장비를 통해 Moku:Go는 UAV 감지 측정을 더 빠르고 쉽게 수행할 수 있는 직관적이고 효과적인 솔루션을 제공했습니다. Susanna는 “유연성은 이 플랫폼과 장치의 가장 중요한 기능 중 하나입니다.”라고 말했습니다. 진동 분석을 수행하기 위해 팀은 다음 자료를 활용했습니다.
- RADAR 시스템 및 제어 PC, UAV 프로펠러의 BLDC 모터에서 1721mm
- ADXL 가속도계 프로펠러를 모니터링하기 위해
- 10축 가속 전압 값을 측정하기 위한 XNUMXMHz DAQ
- DC 전원 공급 장치 및 ESC 전류 드라이버
- 모쿠:고 M2 프로펠러의 회전 속도를 제어하고 가속도계에 전원을 공급하는 전원 공급 장치가 내장되어 있습니다.
- Moku:Go 파형 발생기 모터에 펄스폭 변조(PWM) 제어 신호를 제공하기 위해
- 두 가지 유형의 프로펠러: 3블레이드, 65mm 길이 프로펠러 및 2블레이드, 130mm 길이 프로펠러
팀은 결과를 비교하기 위해 가속도계와 레이더 센서에서 동시에 신호를 수집했습니다. 이를 위해 Moku:Go에서 온타임을 1.1ms에서 1.6ms까지 0.1ms 단위로 설정하여 PWM 신호를 보냈습니다. 팀은 제어 신호를 모터에 전달하는 방법을 제어하는 능력이 필수적이라는 사실을 발견했습니다. Susanna는 “우리는 Moku 장치를 매우 자주 사용하고 있습니다. 그 장치는 강력합니다.”라고 말했습니다. "동일한 장치로 다양한 구성과 측정을 쉽게 설정할 수 있는데, 이는 입력과 출력을 동기화할 때 매우 유용합니다." 그런 다음 연구원들은 수집된 데이터에 대해 고속 푸리에 변환(FFT)을 수행하여 프로펠러의 분당 회전수(RPM) 값을 결정했습니다. 진동 정보를 추출하기 위해 먼저 비트 신호를 분석했습니다. 그런 다음 감지된 데이터를 큐브로 구성하여 Fast-Time이라는 축을 따라 단일 처프 샘플을 배치했습니다. 다음으로, 그들은 느린 시간 축을 따라 다양한 처프의 샘플을 배치했습니다. 마지막으로 공간 샘플링 축을 따라 서로 다른 수신기에서 샘플을 배치합니다. 그런 다음 팀은 Fast-Time 공간 샘플링 평면의 2차원 FFT를 수행하여 그림 XNUMX를 생성했습니다.
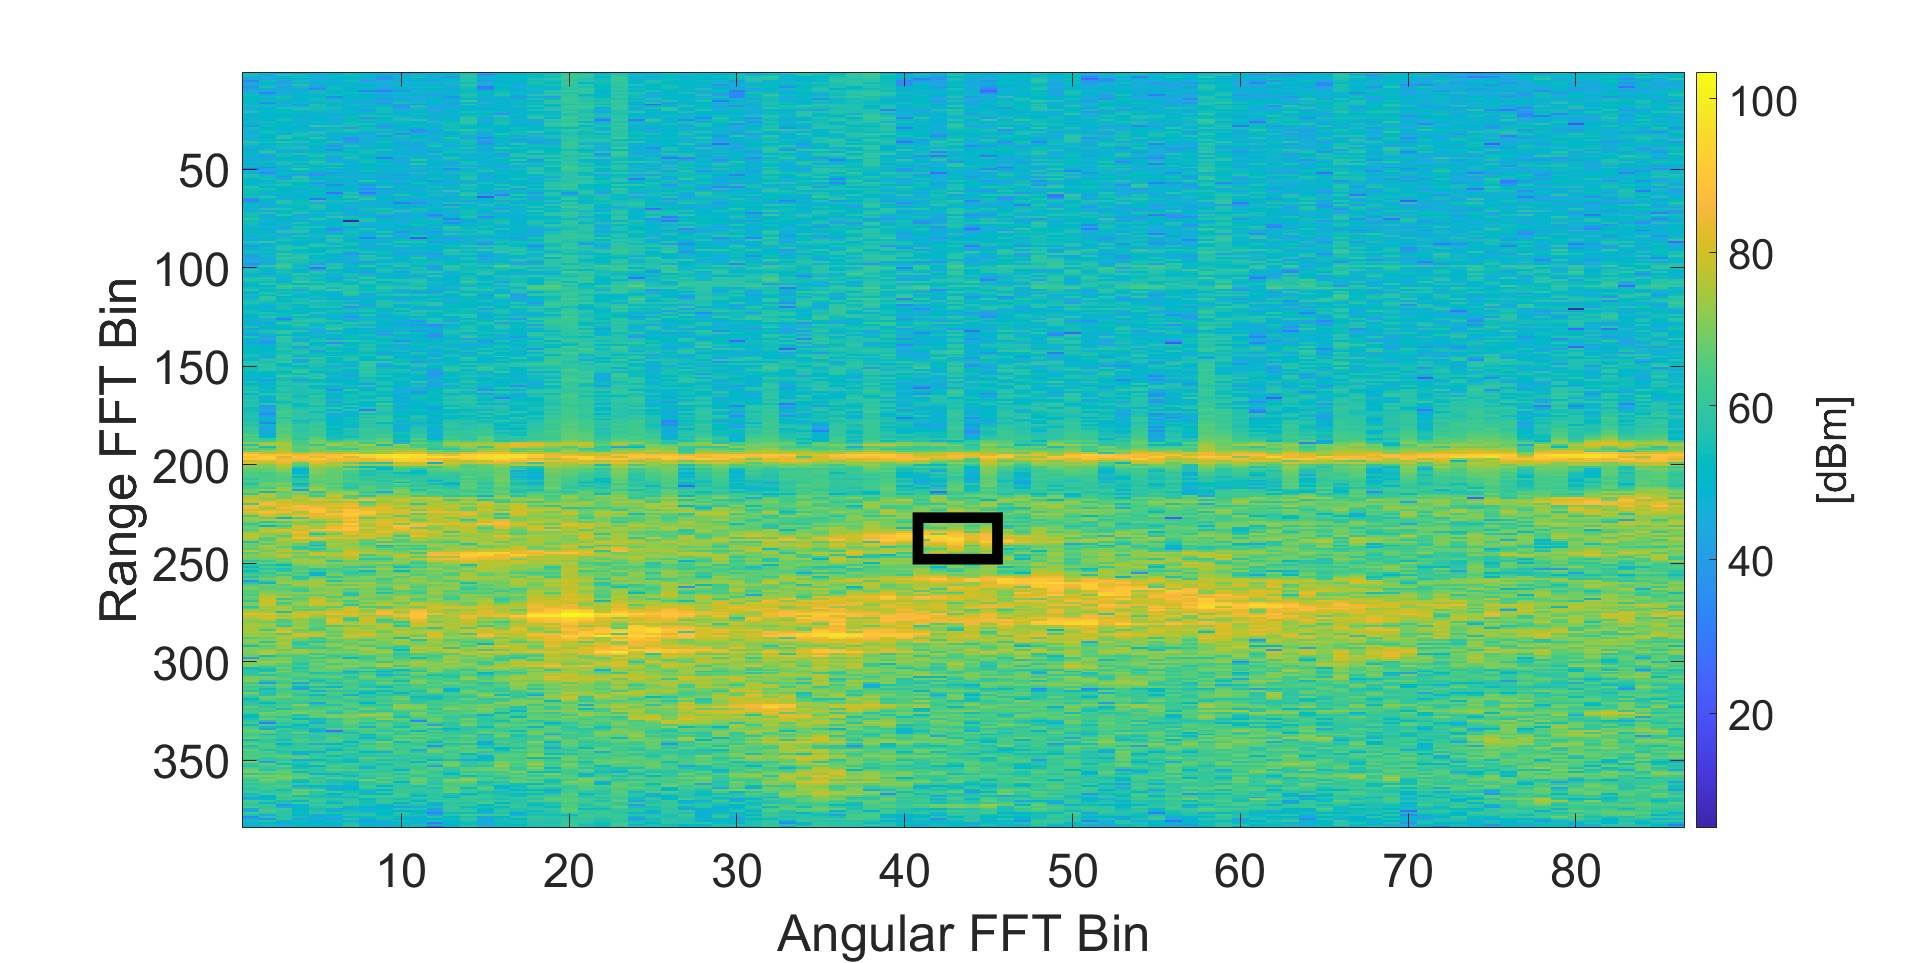
그림 2: FFT 빈이 있는 샘플 감지 맵. 빨간색 프레임이 있는 상자는 대상의 위치를 식별합니다.[1]이 목표 위치에서 팀은 신호의 위상을 쉽게 추출하고 원하지 않는 목표의 진동을 공간적으로 필터링할 수 있었습니다. 이 위상 정보를 사용하여 진동 변위를 결정하고 거리를 결정하기 위해 미터로 변환할 수도 있습니다. 회전 속도에 대한 추가 검증을 위해 팀은 레이저 타코미터 DT2234C+로 측정하고 그림 3에 표시된 진동 신호 스펙트럼을 추출했습니다.
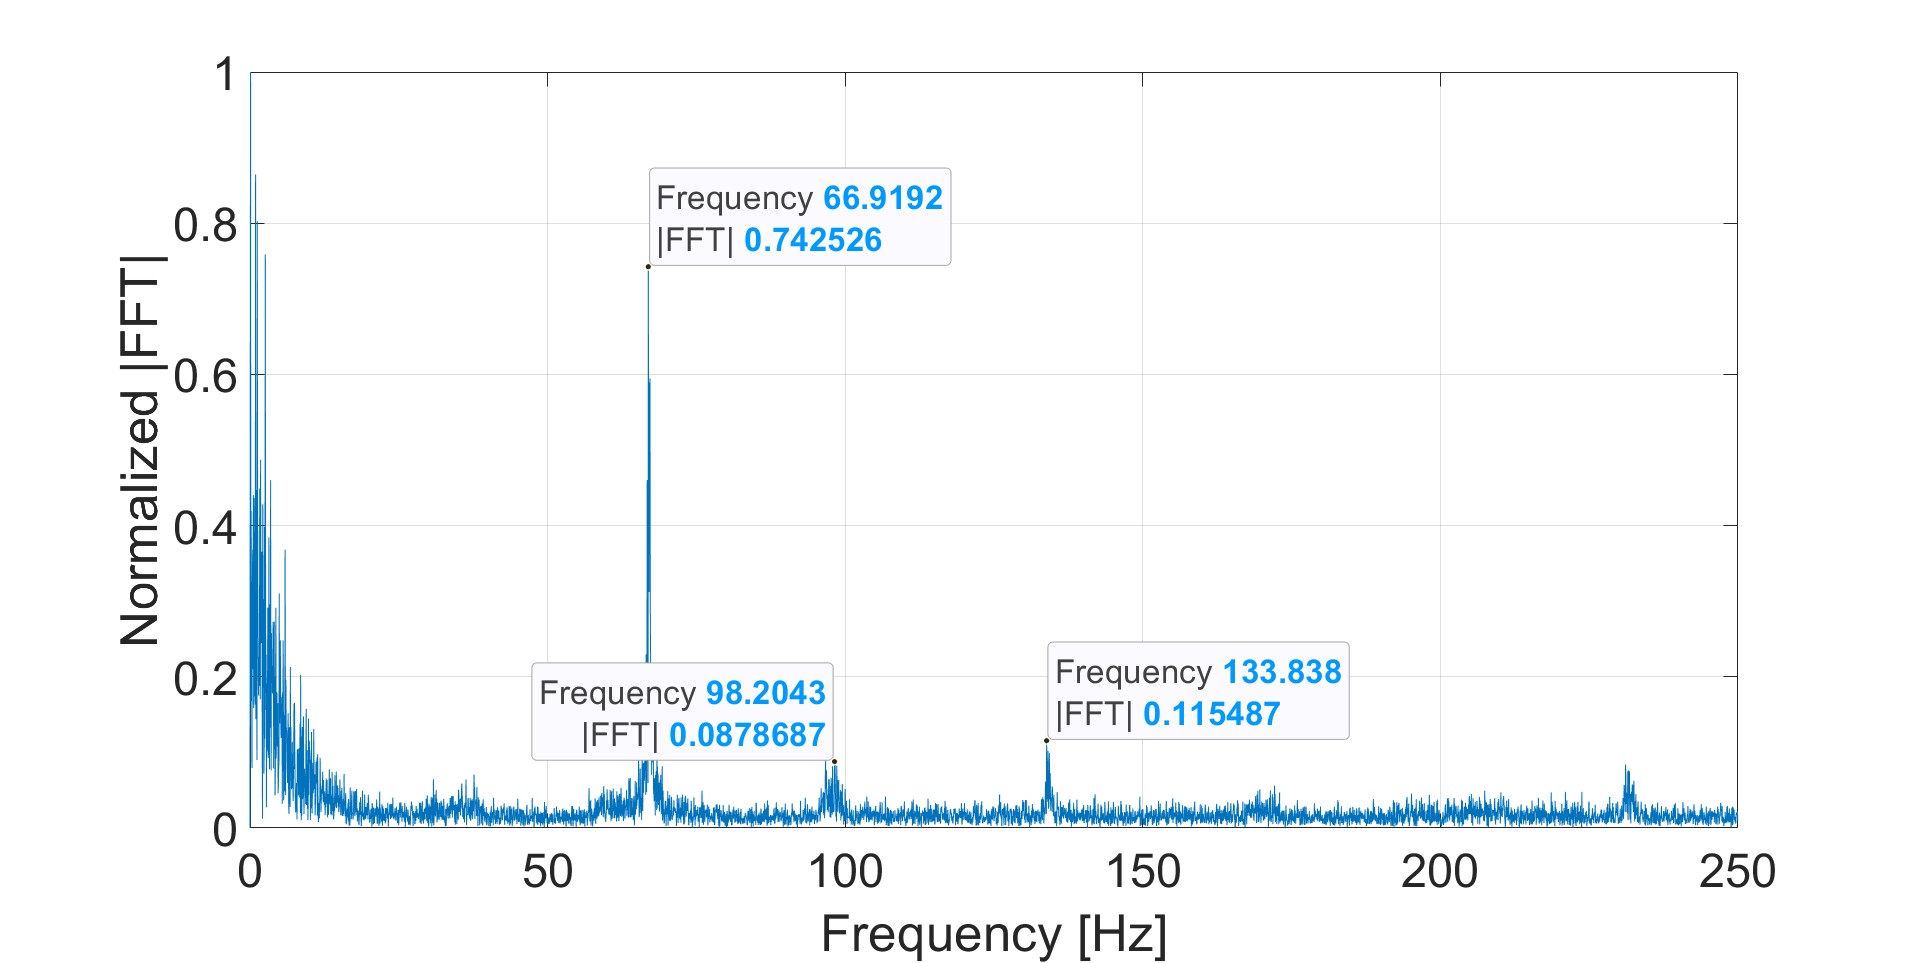
그림 3: 75%의 PWM 듀티 사이클로 레이더 센서에 의해 추출된 1개의 블레이드 프로펠러의 진동 신호 스펙트럼.[XNUMX]
결과
Moku:Go를 실험에 통합함으로써 Susanna와 Gianluca는 강력하고 반복 가능한 결과로 테스트를 크게 간소화하는 동시에 예상치 못한 이점도 확인했습니다. "Moku의 흥미로운 기능은 Wi-Fi 연결입니다."라고 Gianluca는 말했습니다. “내 설정에서 멀리 떨어진 곳에서 측정을 시작할 수 있습니다. 다른 장비에는 이 기능이 없습니다. 프로펠러를 사용할 때는 안전상의 이유로 설정에서 멀리 떨어져 있는 것이 좋습니다.”실험을 마친 후, 연구팀은 모터에 장착된 가속도 신호에서 추출한 프로펠러의 회전 속도와 타코미터로 측정한 회전 속도, 측정된 진동에서 추출한 회전 속도가 일치하는 것을 확인했습니다. 이 검증을 통해 중요한 국방 애플리케이션을 위해 드론 및 기타 UAV를 탐지하는 보다 안정적인 방법이 제공됩니다. 표 I은 3개의 블레이드 프로펠러에 대한 결과를 보여주고, 표 II는 2개의 블레이드 프로펠러에 대한 결과를 보여줍니다. 둘 다 측정 방법 간 오류 수준이 낮습니다.
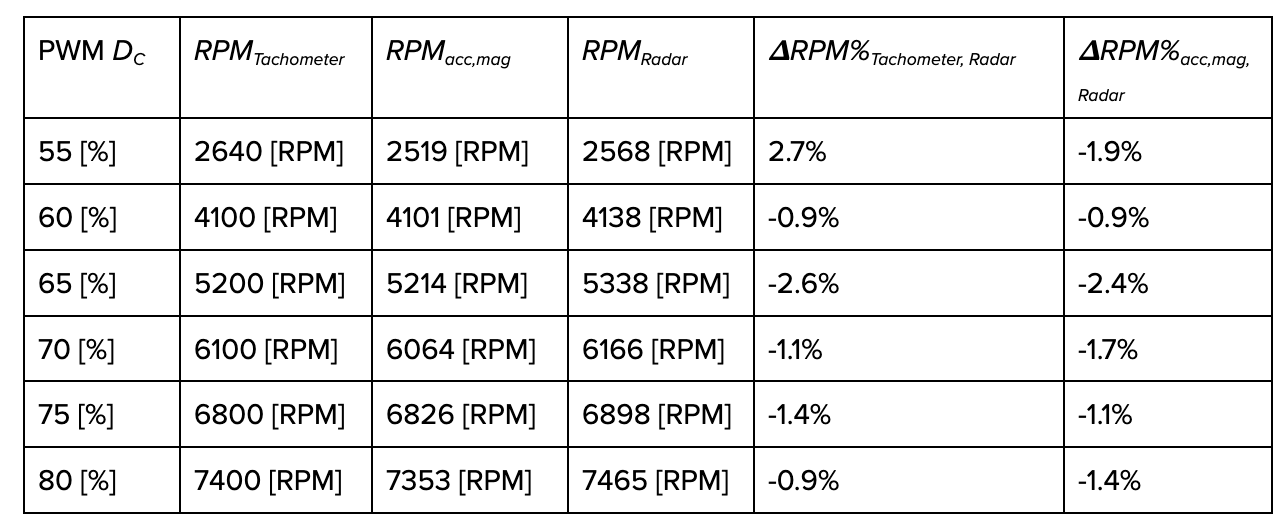
표 I: 추출된 가속도 주파수와 레이더 신호로부터 계산된 RPM 값을 사용하는 1 블레이드 프로펠러의 결과는 정수로 반내림됩니다. 종이에서 재현됨 [XNUMX].
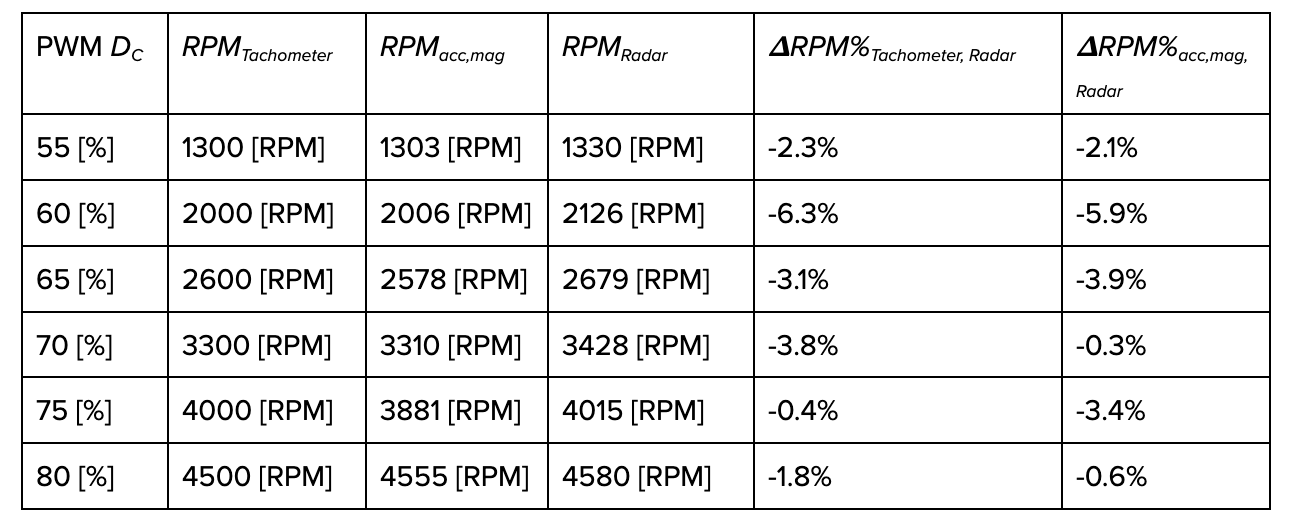
표 II: 추출된 가속도 주파수와 레이더 신호로부터 계산된 RPM 값을 갖는 1개의 블레이드 프로펠러의 결과는 정수로 반내림됩니다. 종이에서 재현됨 [XNUMX].
맺음말
실험의 성공에 따라 Susanna와 Gianluca는 Moku:Go에 대한 연구와 사용을 확대할 계획을 가지고 있습니다. 앞으로 그들은 보정된 가속도계를 진동 변위에 대한 기준값으로 사용할 계획이며, 드론에 직접 접근하지 않고도 UAV 프로펠러 회전 속도를 측정하기 위해 어떤 다른 물리적 현상을 활용할 수 있는지 결정하는 것을 목표로 하고 있습니다.이 응용 프로그램 외에도 Susanna는 Moku:Go를 사용하여 학부생에게 전자 측정의 원리를 소개합니다. 그녀는 또한 센서와 변환기에 초점을 맞춘 대학원 수준의 과정을 가르치는 데에도 이를 사용합니다. Susanna와 공동 작업자, 학생들은 모두 Moku:Go를 사용하여 실습, 보고서 및 프레젠테이션을 준비합니다. Susanna는 "매우 유용한 기능은 트레이스, 파형 및 데이터를 MATLAB 형식으로 내보내는 기능입니다."라고 말했습니다. “학생들을 위한 준비가 되어 있으며, 논문 초안을 준비해야 하는 경우에도 사용할 수 있습니다.” Gianluca는 또한 실험 전반에 걸쳐 Moku:Go를 사용하여 트리거된 데이터 로깅 기능과 스토리지 이점을 지적합니다. “많은 측정을 수행할 때 유용합니다.”라고 그는 말했습니다. "모든 데이터를 Moku 장치에 저장한 다음 작업의 실험적인 부분을 다운로드한 후 다운로드할 수 있습니다."
혹시 궁금하신 점이 있으십니까?
지식 베이스를 통해 자주 묻는 질문들에 대한 답변을 확인하십시오
장치 기능이나 장비 기능에 대해 질문이 있는 경우 당사의 광범위한 내용을 확인하십시오. 기술 자료 당신이 찾고 있는 답을 찾기 위해. 인기 기사를 빠르게 확인하고 제품이나 주제별로 검색 범위를 좁힐 수도 있습니다.
사용자 포럼에 가입하시어 연락을 받으십시오
새로운 기능을 요청하고 싶으신가요? 공유할 지원 팁이 있나요? 사용 사례 예시부터 새로운 기능 발표 등에 이르기까지 사용자 포럼 제품 업데이트는 물론 Liquid Instruments 및 글로벌 사용자 커뮤니티와의 연결을 위한 원스톱 상점입니다.
각주
[1] G. Ciattaglia, G. Iadarola, L. Senigagliesi, S. Spinsante 및 E. Gambi, "FMCW 레이더를 통한 UAV 프로펠러 회전 속도 측정" 원격 감지, 권. 15, 아니. 1년 2023월 10.3390일. doi:15010270/rsXNUMX