






이 기사에서는 쉽게 구할 수 있는 장비와 Moku:Lab이 포괄적인 과정을 통해 기본 물리학과 실험 기술을 배워보세요.
빛의 속도는 수많은 과학과 공학 분야의 기초가 되는 우주의 기본 속성입니다. 따라서 과학 및 기술 발전을 위해서는 매우 정확하고 정밀한 측정이 필요합니다. 놀랍게도 고도로 전문화된 장비 없이도 합리적으로 정확한 측정을 얻는 것이 가능합니다.
목표
빛의 속도를 측정합니다.학습 결과
- 정확하고 정밀한 결과 생성에 있어 실험의 한계를 식별하는 능력 향상
- 사용 능력이 향상되었습니다. 오실로스코프.
- 위상계 및 작동 방식에 대한 지식
- 레이저 안전 및 광학 장비에 대한 친숙도 및 역량.
자극
빛은 매우 빠른 속도로 이동하지만, 유한한 속도를 가지고 있다는 사실은 덴마크 천문학자 올레 뢰머가 1675년에 추론한 바 있습니다. 뢰머는 목성의 위성 궤도를 관측하면서 지구가 목성에 가까워질수록 위성의 속도가 빨라지는 것처럼 보인다는 것을 발견했습니다. 그는 이러한 변화가 위성에서 오는 빛이 이동해야 하는 거리가 줄어들기 때문이라고 추론했습니다. 이를 통해 그는 빛의 속도가 약 200,000만 km/s라고 계산했습니다. 1905년, 알버트 아인슈타인 그는 빛의 속도는 관찰자가 아무리 빨리 여행하더라도 일정하다고 가정했습니다. 여기서 그는 공간과 시간을 상호 연관시키고 유명한 질량-에너지 등가 방정식을 도출한 특수 상대성 이론을 도출했습니다. E = mc². 비록 이 이론의 의미가 즉시 느껴지지는 않았지만 오늘날 사회는 GPS(Global Positioning System)와 같은 기술에 대해 이 이론에 크게 의존하고 있습니다.
예비 연습
1. "1단계: 비행시간법" 및 "2단계: 위상 측정 방법"의 배경 섹션을 읽어보세요.
2. 그림 1은 빛의 속도를 측정하기 위한 실험의 설정을 보여줍니다. 레이저는 반사경에 펄스를 가하고, 펄스가 레이저로 다시 되돌아오는 시간은 일부 고유 시스템 시간 지연 tsys를 갖는 동일 위치의 검출기를 사용하여 측정됩니다. 반사경은 먼저 탐지기로부터 1.5m 거리에 위치하며 비행 시간 t1= 2.53ns가 측정됩니다. 그런 다음 반사경을 탐지기로부터 1.75m로 이동시키고 비행 시간 t2= 4.19ns를 측정합니다. 이러한 시간 측정을 통해 빛의 속도를 계산합니다.
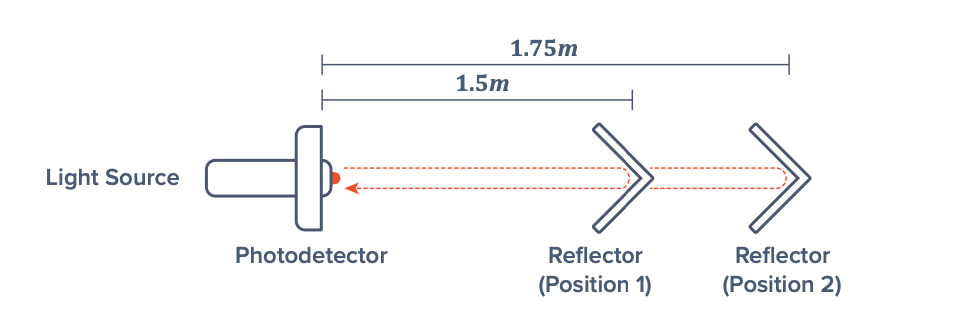
그림 1 : 빛의 속도를 측정하는 간단한 시간 비행 실험
3. 그림 2는 빛의 속도를 측정하는 실험의 구성을 보여줍니다. 레이저는 10MHz 정현파 진폭의 빛줄기를 출력하도록 구성되어 반사기를 향합니다. 광검출기는 레이저와 같은 위치에 있으며, 반사된 빛줄기의 위상을 측정할 수 있습니다. 반사기는 처음에 레이저로부터 1m 거리에 위치하며, 반사된 빛줄기의 위상은 φ1 = (0.35 * 2π) rad로 측정됩니다. 그런 다음 반사기를 검출기로부터 2.5m 떨어진 곳으로 옮기고, 반사된 빛줄기의 위상은 φ2 = (0.45 * 2π) rad로 측정됩니다. 이러한 위상 측정을 통해 빛의 속도를 계산합니다.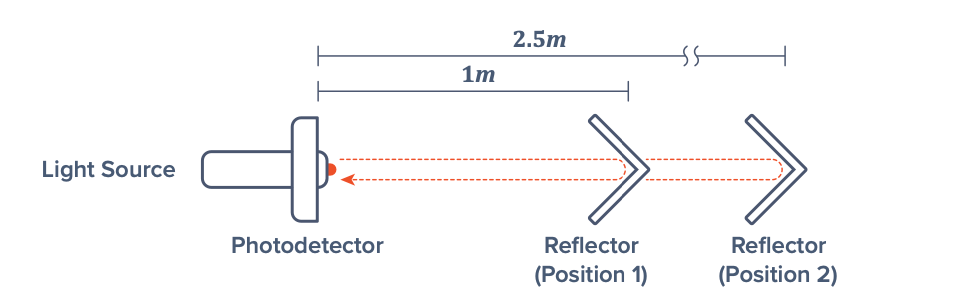
그림 2 : 빛의 속도를 측정하는 간단한 위상 측정 실험
1단계: 비행 시간 방식
배경
빛의 속도는 비행 시간 측정법을 이용하여 구할 수 있습니다. 비행 시간 측정법은 빛의 속도가 유한하고 일정하다는 사실에 기반합니다. 따라서 빛이 특정 거리를 이동하는 데는 유한한 시간이 걸립니다. 빛이 특정 거리를 이동하는 데 걸리는 시간을 측정함으로써 빛의 속도를 구할 수 있습니다. 그림 3은 비행 시간 측정의 개념을 보여줍니다. 레이저 빔이 코너 큐브 반사판을 향해 수직으로 조사되고, 반사판으로부터 일정 거리만큼 떨어져 있습니다. d / 2 멀리 있다가 돌아오면 감지됩니다. 빛이 유한한 속도로 이동한다고 가정하면, c, 그러면 시간이 좀 걸릴 거예요. t, 코너 큐브 반사경으로 전파하고 소스로 다시 전파하기 위해(왕복 거리의 경우) d). 전파 속도를 연관시킬 수 있습니다 c, 왕복 시간 t및 전파 거리 d 표현으로 c=d/t.
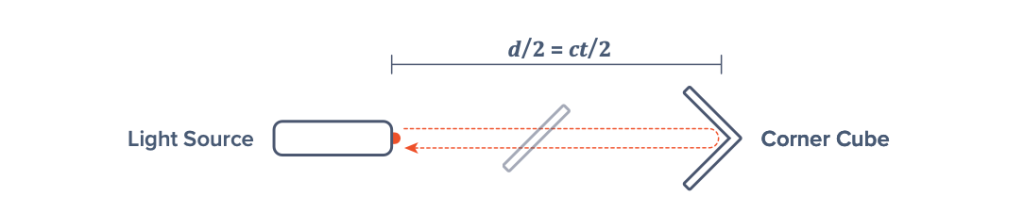
그림 3 : 빛은 유한한 시간이 걸리며, t, ~의 거리를 여행하다 d
실제로 광 펄스는 광검출기를 사용하여 측정해야 합니다. 그림 4는 이러한 시스템의 설정을 보여줍니다. 빛은 레이저에서 방출되어 코너 큐브에서 반사된 후 빔 분할기를 사용하여 꺼낸 후 감지를 위해 광검출기로 향합니다.
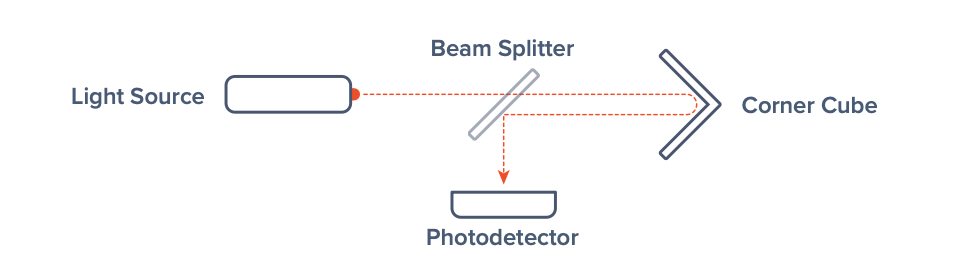
그림 4 : 단순화된 비행 시간 설정에 사진 감지기 추가
탐지 시스템을 추가하면 측정된 "비행 시간"에 시스템 시간 지연 tsys 구성요소가 도입됩니다. tmeas이는 검출기 전자 장치 및 측정 장비에 내재된 응답 시간 때문입니다. 따라서, tmeas 시스템 시간 지연으로 구성됩니다. tsys 광 펄스의 실제 전파 시간, t:


이론적으로 알려진 전파 거리가 주어지면 d 및 시스템 시간 tsys, 빛의 속도 c 단일 비행 시간 측정으로 다음과 같이 계산할 수 있습니다.
그러나 측정하는 것은 비실용적이며 불필요합니다. tsys d. 두 가지 비행 시간 측정값을 얻음으로써 tmeas1, tmeas2 서로 다른 총 전파 거리에서 d1, d2, 차분 기술을 사용하여 시간과 거리의 체계적인 구성 요소를 제거할 수 있습니다.

따라서 전파 거리의 변화만이 Δd, 비행 시간 측정 tmeas1 및 tmeas2 계산이 필요하다 c. 그림 5는 반사경이 거리만큼 변위될 때 레이저 전파 경로의 초기 부분이 어떻게 변하는지 보여줍니다. Δd/2, 총 전파 거리를 증가시키는 효과로 Δd.

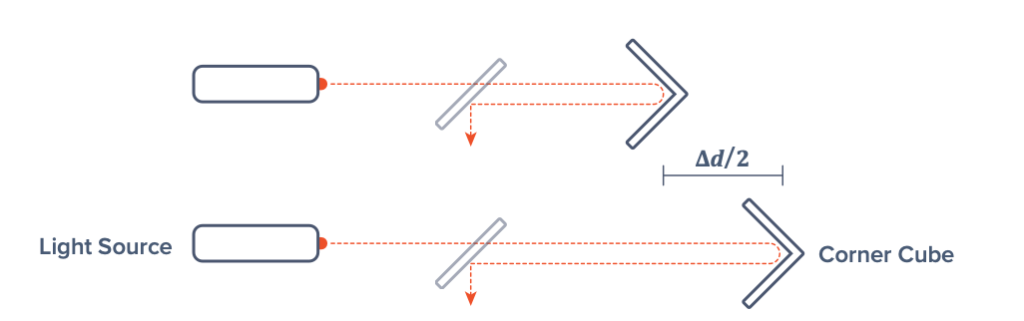
그림 5 : 반사경 변위로 인해 전파 시간 지연 발생
실제로 비행 시간 측정을 수행하려면(tmeas), 레이저에 펄스가 발생하고 광검출기 신호가 레이저의 펄스 제어 신호와 비교됩니다. 제어 신호의 시간 측정에는 일부 시스템 지연도 포함됩니다. 그러나 이는 차등 기술을 통해 보상됩니다.
장비
안전
레이저는 눈에 손상을 줄 수 있습니다. 광학 부품을 정렬할 때 레이저 빔을 직접 쳐다보지 마십시오. 대신 종이 한 장을 사용하여 광선을 추적하십시오. 광선이 반사될 수 있는 위치를 주의 깊게 확인하고 다른 사람이 해를 입을 위험이 없는지 확인하십시오.
설정
아래 그림 6의 실험 설정을 검토하세요.
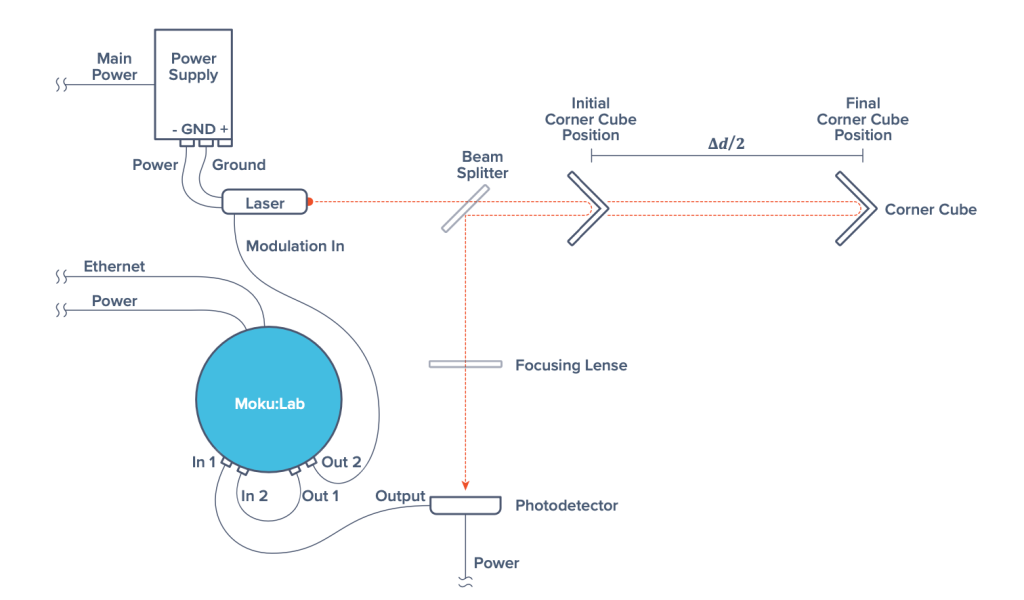
그림 6 : 빛의 속도 실험 설정
방법
- 그림 6과 같이 장비를 설정하여 전원 공급 장치와 Moku:Lab 출력이 꺼졌는지 확인합니다. 코너 큐브 반사경은 1미터 광학 레일에 연결되어 있습니다.
- 아이패드에서는 다음과 같이 연결하세요. Moku:Lab 오실로스코프 (이 작업을 수행하는 방법을 잘 모르는 경우 부록 참조)
- 오실로스코프에서 표시할 입력 1 및 입력 2 파형을 선택합니다.
- 상단 스위치를 사용하여 "|" 위치로 광검출기를 켭니다.
- 레이저가 원하는 광학 경로로 향하는지 확인합니다(그림 6 참조).
- 전원을 켜기 전에 전원 공급 장치가 0V, 0A로 되어 있는지 확인한 다음, 소량의 전류로 전압을 5V 바로 위로 높여 레이저를 활성화합니다.
- 오실로스코프 합성기를 사용하여 출력 500과 출력 30 모두에서 각각 기준 신호와 레이저 진폭 제어 신호로 사용할 1 mVpp 2 MHz 구형파를 생성하십시오. 출력이 모두 켜져 있는지 확인하십시오.
- 기준 신호 입력 2의 상승 에지에서 트리거하도록 오실로스코프를 설정합니다. 몇 개의 구형파 사이클을 볼 수 있도록 입력 2 파형의 크기를 조정하고 필요에 따라 트리거 레벨을 조정합니다.
- 빛이 광검출기의 중앙에 닿도록 레이저와 광학 요소를 정렬합니다. 코너 큐브는 실험 내내 이동하므로 전체 1미터 레일을 따라 미끄러질 때 정렬된 상태를 유지해야 합니다. (힌트: 정렬되면 입력 1의 광 검출기 신호는 입력 2(사각파)에서 표시되는 펄스 제어 신호와 유사해야 합니다. 1m 레일의 각 끝에 있는 코너 큐브를 독립적으로 정렬하는 것이 더 쉽습니다. 최상의 정렬을 얻으려면 광학 장비를 조정하면서 광 검출기 신호의 진폭을 관찰하고 최대화하십시오.)
- 코너 큐브를 광학 레일의 한쪽 끝에 위치시키십시오(즉, 빔 분할기에 가깝습니다).
- 오실로스코프에서 커서를 사용하여 측정 그리고 기록 레이저 제어 신호 상승 에지(입력 2)와 감지된 빔의 상승 에지(입력 1) 사이의 시간입니다. 참고: t = 0 올바르게 트리거하는 경우 이미 입력 2의 상승 에지에 해당해야 합니다.
- 코너 큐브를 레일을 따라 여러 다른 위치로 이동하고 10단계의 초기 코너 큐브 위치로부터의 변위를 기록합니다. 각 새 위치에 대해 11단계에서와 같이 비행 시간을 기록합니다.
- 배경 섹션에 제시된 방정식과 다양한 코너 큐브 위치에서 측정한 비행 시간을 사용하여 최적선 방법을 사용하여 빛의 속도를 계산합니다. c.
질문
- 계산된 빛의 속도는 허용된 값인 299 792 458 m/s와 어떻게 비교됩니까?
- 이 실험에서 오류의 주요 원인은 무엇입니까?
- 정확도를 어떻게 향상시킬 수 있나요?
- 정밀도는 어떻게 향상될 수 있나요?
2단계: 위상 측정 방법
배경
이전 실험에서는 빛의 속도를 빛 펄스의 전파 지연을 측정하여 결정했습니다. 이 방법은 직관적이지만, 잠재적인 오차 발생 가능성이 높습니다. 예를 들어, 펄스가 도달하는 정확한 지점을 파악하기 어려운 경우가 많습니다. 빛의 속도를 결정하는 또 다른 방법은 다음과 같습니다. 위상의 개념. 위상은 파형에서 특정 지점의 위치를 파장과 관련지은 것입니다. 신호가 공간을 통과하면서 위상이 진행됩니다. 전파 지연과 유사하게 신호의 위상은 신호가 더 멀리 이동할수록 증가합니다.
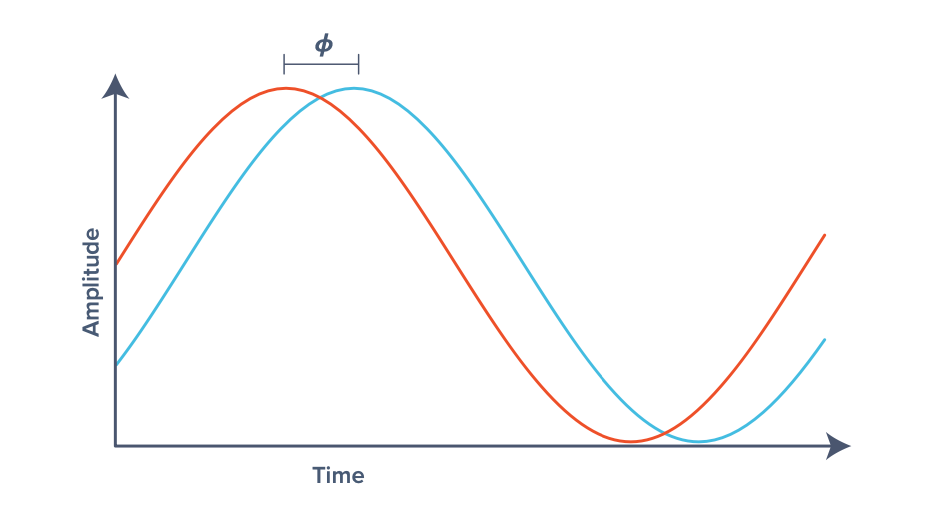
그림 7 : 전파 거리 변화로 인한 사인파 위상 변화
그림 7은 약간 다른 거리로 전파되는 두 개의 사인파(광)를 보여줍니다. 여기서 사인파 1은 어느 정도 거리를 이동했습니다. d 그리고 다음과 같이 표현될 수 있다: 죄(2πft). 그러나 사인파 2는 어느 정도 거리를 이동했습니다. d + Δd 이제 몇 가지 추가 단계가 발생했습니다. φ, 로 표현 죄(2πft + ψ). 발생 단계 φ 전파 거리의 변화와 관련이 있을 수 있습니다. Δd, 파동 주파수 f 그리고 빛의 속도 c 다음과 같이 :

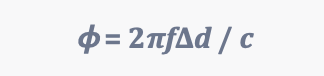
우리가 알고 있는 바에 따르면 φ, f예산 및 Δd, 빛의 속도, c, 다음과 같이 계산할 수 있습니다.

신호의 위상을 측정하려면 Moku:Lab Phasemeter를 사용할 수 있습니다. 위상계는 알려진 주파수의 다른 사인파와 곱하여 사인파 신호의 위상을 측정합니다. 다음 방정식은 이 곱셈의 결과를 보여줍니다.

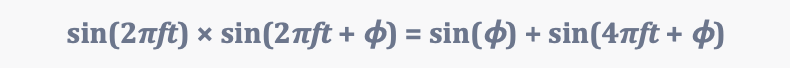
결과는 진동 항입니다. 죄(4πft + ψ)및 비 진동 용어 죄(ψ). 진동하는 항은 저역 통과 필터를 사용하여 제거할 수 있습니다. 죄(ψ). 가정하에 φ 우리는 근사치를 만들 수 있습니다 죄(ψ) ≒ ψ. 실제로 피드백 루프는 다음을 보장하는 데 사용됩니다. φ 크기가 작습니다. 위상계는 신호의 위상을 측정함으로써 빛의 속도를 매우 정확하게 측정할 수 있습니다.
장비
"1단계: 비행시간법" 섹션의 장비 목록을 참조하세요.
안전
레이저는 눈에 손상을 줄 수 있습니다. 광학 부품을 정렬할 때 레이저 빔을 직접 쳐다보지 마십시오. 대신 종이 한 장을 사용하여 광선을 추적하십시오. 광선이 반사될 수 있는 위치를 주의 깊게 확인하고 다른 사람이 해를 입을 위험이 없는지 확인하십시오.
설정
"6단계: 비행 시간 방식" 섹션의 그림 1을 참조하세요.
방법
- 아직 수행하지 않은 경우 그림 4와 같이 장비를 설정하고 "1단계: 비행 시간 방법" 섹션 방법의 9~1단계에 따라 장비를 구성하고 광학 장치를 정렬합니다.
- 열기 Moku:Lab 위상계 (이 작업을 수행하는 방법을 잘 모르는 경우 부록 참조)
- 출력 500과 출력 30에서 1 mVpp, 2 MHz 사인파를 생성하도록 Phasemeter를 구성합니다. 출력이 켜져 있는지 확인하세요.
- 두 입력 채널의 잠금 주파수를 30MHz로 구성합니다.
- 코너 큐브를 광학 레일의 한쪽 끝(즉, 빔 스플리터에 가깝게)에 배치합니다.
- 위상계의 "위상" 측정으로 전환하고 측정값이 라디안 단위인지 확인합니다.
- 잠금 루프를 재설정하고 초기 위상 오프셋 측정값을 얻으려면 "재획득"을 누르십시오. 참고하세요 Δψ 값.
- 코너 큐브를 레일을 따라 여러 위치로 천천히 밀어서 5단계의 초기 위치를 기준으로 각각의 새 위치의 변위를 측정합니다. Δψ 새로운 위치마다 가치를 부여합니다.
- 위상의 선형 변화를 관찰해야 합니다. Δψ 레일을 따라 코너 큐브를 밀어 넣으세요. 주의 사항: 위상 고정 손실을 방지하려면 이 과정에서 레이저 빔이 간섭되지 않는 것이 중요합니다. 위치 간 코너 큐브의 움직임은 느리고 연속적이어야 합니다.
- 각 위상 및 변위 측정과 배경 섹션에 제공된 방정식을 사용하여 최적선(또는 유사한) 방법을 사용하여 빛의 속도를 계산합니다.
질문
- 계산된 값은 허용된 수치인 299 792 458 m/s와 어떻게 비교됩니까?
- 1단계에서 비행 시간법을 사용하여 계산된 값과 어떻게 비교됩니까?
- 이 접근 방식에서 오류의 주요 원인은 무엇입니까?
- 정확도를 어떻게 향상시킬 수 있나요?
- 정밀도는 어떻게 향상될 수 있나요?
- 이 접근 방식의 실제적인 문제는 무엇입니까?