






在本系列中,我们通过简要介绍频域中遇到的反馈控制,为设计和调试循环提供实用的参考。
4.1 介绍
环路的所有属性均由其开环传递函数 (OLTF) 决定,标记为 G, 我们必须修改这个量才能实现所需的性能目标。然而,被控对象和传感器的传递函数通常是固定的,唯一可用的自由度存在于控制器中。因此,我们调整控制器传递函数 C,以修改 OLTF。这种类型的频域调谐通常称为 循环整形.
部分1 建立传递函数的定义,并提供了构建控制回路框图以对复杂系统进行建模所需的组件。在 部分2 我们演示了如何使用反馈控制系统来抑制干扰或跟踪过程设定点。还讨论了与噪声传感器相关的复杂性。与开环系统不同,受反馈控制的设备有可能变得不稳定,并且性能和稳健性之间存在矛盾。最终,信号传播的延迟可能会施加最严格的限制。这些问题在 部分3。在频域中,反馈系统的大多数参数都可以与其开环传递函数相关联。在第 4 部分中,我们将解释如何测量这个重要量,并提供一个经常用于塑造它的函数列表。 部分5 描述了一种避免执行器饱和的方法,并在此过程中引入了对处理多个执行器有用的思想。我们的系列文章以对 PID 控制器的研究结束。这种常见的控制架构通常从时域的角度来考虑;我们说明了互补的频域表示。
4.2 设计原则
根据前几部分的讨论 本系列,设计规则如下:
- 制作 |G| 尽可能大,以抑制干扰并很好地跟踪设定点(见(2.1))
- 制作 |G| 尽可能小,以免传感器噪声干扰我们的测量结果(见(2.2))
- 同时保持良好的稳定性/鲁棒性(见第3.2节)
OLTF 的斜率与其相位之间的关系使得这项任务更加复杂
\(|G| sim f_n 右→角度 G sim n × 90°\)。为了实现高增益,我们必须有陡峭的斜率,但这会损失环路的相位并使其趋于不稳定。找到一个有效的环路似乎是一项不可能完成的任务,直到我们意识到这些相互矛盾的要求通常适用于不同的频段。干扰在低频段最大,稳定性仅由单位增益附近的行为定义,而传感器噪声通常在高频段占主导地位。因此,我们从基本元件(参见§A)构建控制器,以实现低频段的高增益、单位增益函数(UGF)处可接受的相位裕度以及高频段的低增益(例如,参见图3.1中的环路)。环路整形是一个迭代过程。最初的环路仅用于实现基本的闭环控制,并支持系统特性分析和模型验证(参见§4.3)。自由运行噪声或被控对象/传感器传递函数可能未知,或者无法在开环条件下测量。从这一点出发,我们可以量化自由运行(通过“消除”测量回路的影响)和闭环输出。然后,我们可以讨论需求的可行性,并开始在存在延迟、谐振、饱和等实际影响的情况下优化回路。随着实践和经验的积累,调整回路将成为一种本能,例如增加增益以降低噪声、添加补偿器以恢复几度相位、抑制谐振等等。
4.3 测量 OLTF
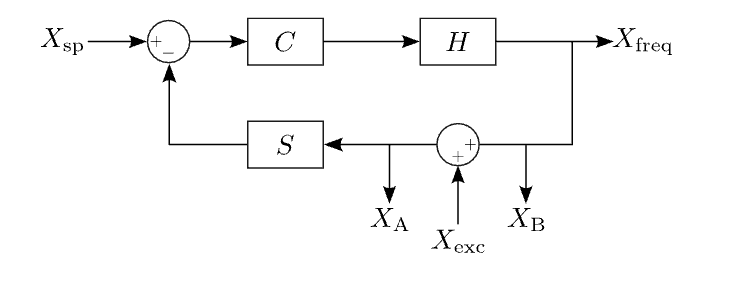
图 4.1:利用前馈抑制输出干扰。开环传递函数 (OLTF) 可通过频率响应分析仪进行实验测量。如果系统允许,则只需将各元件串联并测量响应,即可在回路开路的情况下进行此类测量。更常见的情况是,只能在所需的工作点附近探测代表性动态特性,即在闭环控制下进行测量。幸运的是,可以通过在回路闭合时进行的测量来测量 OLTF。在回路的任意位置引入加法器即可注入激励信号 \(X_{exc}\)。加法器两侧信号的比值,
\(X_A = frac{1}{1+HCS}X_{exc}\)和
\(X_A = frac{1}{1+HCS}X_{exc}\) 给出了 OLTF 的负值,
\(X_A/X_B = -HCS\),这里我们忽略了与 \(X_{sp}\) 相关的直流项,因为我们只对 \(X_{exc}\) 的交流响应感兴趣。实际上,这些项在相干检测过程中会被消除。 频率响应分析仪通常,比值 \(X_A/X_B\) 是直接测量的,而不是结合两次独立的测量结果。这样一来,由于动态范围的限制(见图 4.2),在低频和高频下都难以获得良好的信噪比。通常,环路仅在单位增益附近进行测量,所得数据用于构建分析模型。首次闭合环路以进行有源传输函数 (OLTF) 测量可能比较困难。最有效的方法是使用各个组件的假定、测量或指定的传递函数来构建模型。基于对系统的这种近似描述,可以实现一个基本的功能环路。
4.3.1 使用 Moku 进行 OLTF 测量
Moku 频率响应分析仪 可用于测量 多仪器并行模式 与 PID 控制器 仪器用作加法器(参见图 4.3)。频率响应分析仪应设置为输入/输出模式,两个输出通道的幅度应相等(即使只使用一个输出)。数学通道的输出公式为:B / A 给出了期望的结果。
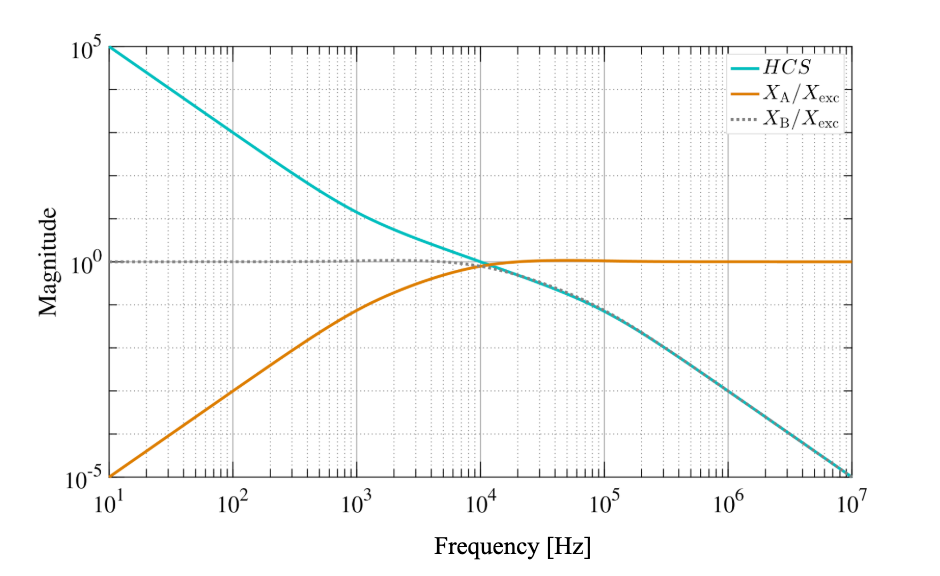
图 4.2:典型开环传递函数的 \(X_A/X_{exc}\) 和 \(X_B/X_{esc}\) 的幅值 HCS。在高频和低频下,同时对两个量进行高保真测量可能具有挑战性,因为它们的响应相差几个数量级。因此,开环传递函数测量通常仅在单位增益附近进行。
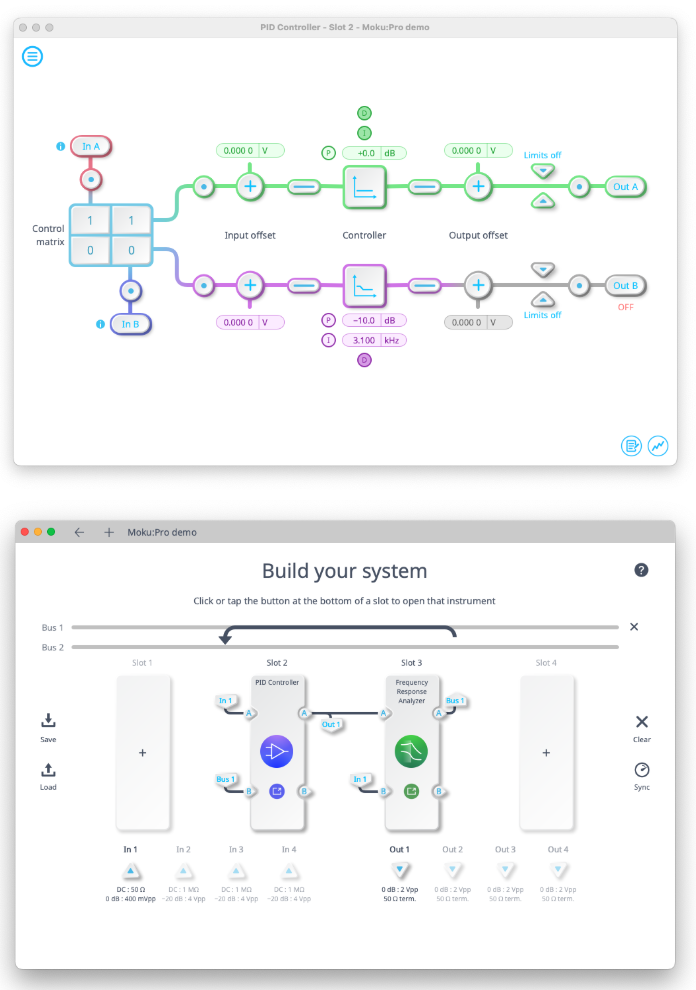
图 4.3:Moku 的 多仪器并行模式 使用频率响应分析仪和 PID 控制器仪器测量系统的开环传递函数。如上所示配置,PID 控制器充当加法器的角色,允许注入激励信号。一个简单的求和节点也可以使用 自定义仪器.
4.4 结语
优化回路形状通常是创建反馈控制系统中最耗时的阶段。然而,在良好模型和使用上述流程进行的有载流子传递函数 (OLTF) 测量结果的指导下,我们无需盲目操作。实施设计原则(在噪声频率下获得高增益;在其他频率下获得低增益,始终关注稳定性),并结合附录 A 中详述的基本函数,是一种行之有效的成功策略。接下来,在 部分5我们将考虑如何管理一个在短时间内工作但在执行器饱和时失去锁的循环。
附录A: 有用的表达
本文提供一系列表达式,读者在对系统进行建模或设计控制器传递函数时可能会用到。这些表达式已进行计算,并在图 4.4 中绘制出来。其中,\(omega_0\) 表示以角度单位表示的拐角频率或中心频率。该无量纲量 Q 与滤波器的半峰全宽 (FWHM) 带宽 Δ 的关系为 \(Q = omega_0 / Delta\)。我们还注意到,方程的解
\(s^2 + 左(omega_0 / Q右)s + omega_0^2 = 0\)
旨在
\(s = -frac{omega_0}{2Q} pm i omega_0 sqrt{1- 左(frac{1}{2Q} 右)^2}\)。
- 极点和零点
\(H_p(s)= frac{1}{1+s/omega_0}\)
\(H_z(s)= 1 + s / omega_0 \)
- 复极点和零点(二阶)
\(H_p(s)= frac{omega_0^2}{s^2 + left(omega_0 / Qright)s + omega_0^2}\)
\(H_z(s)= frac{s^2 + left(omega_0 / Qright)s + omega_0^2}{omega_0^2}\)
- 陷波/谐振增益
\(H_{notch/res}(s) = frac{s^2 + left(omega_0 / Q_zright)s + omega_0^2}{s^2 + left(omega_0 / Q_pright)s + omega_0^2}\) 滤波器在 \(omega_0\) 处的增益或衰减由 \(Q_p/Q_z\) 给出,其 Q 近似为 \(Q_p\)。
- 高通
\(H_{hp}(s) = frac{s^2}{s^2 + left(omega_0 / Qright)s + omega_0^2}\)
- 带通
\(H_ {bp}(s)= frac{left(omega_0 / Qright)s}{s ^ 2 + left(omega_0 / Qright)s + omega_0 ^ 2} \)
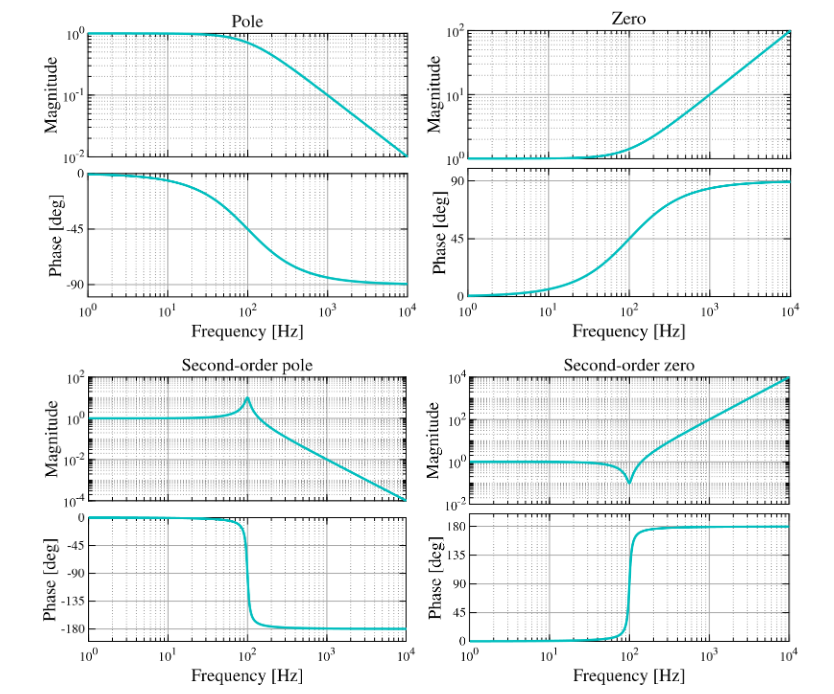
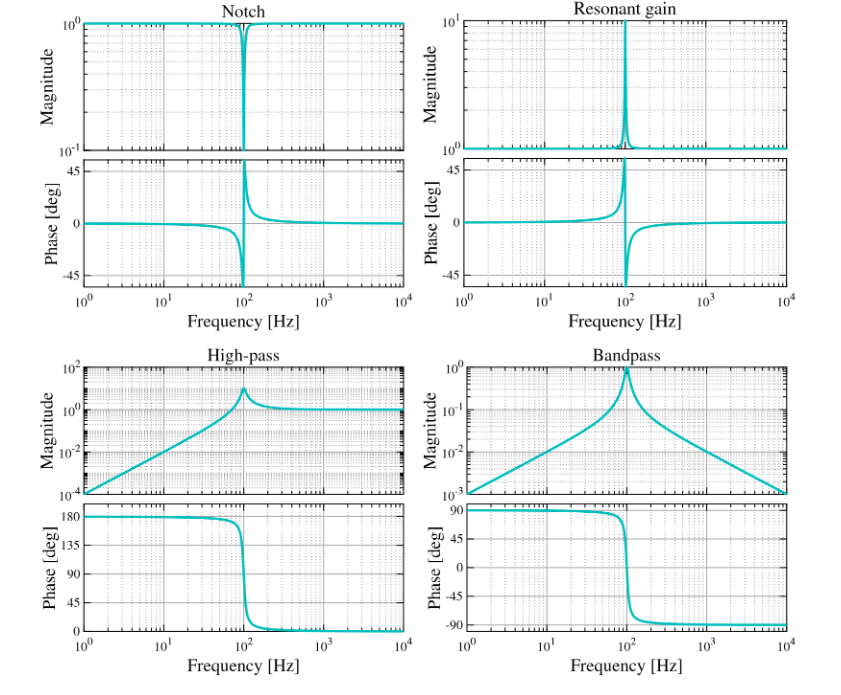
图 4.4:上面详细介绍的“有用表达式”针对任意选择的参数(\(omega_0\) =100 Hz , Q = 10,增益/衰减= 10)来显示它们的函数形式。