






匹配滤波器简介
在通信和雷达系统中,提高信噪比 (SNR) 是提升检测精度的关键要求。当目标波形形状已知时,匹配滤波器是一种广泛应用的提高信噪比性能的技术。这与在频域中定义通带和/或阻带的传统滤波器,以及旨在消除时域成分的箱型平均器形成对比。本应用笔记详细阐述了匹配滤波器的理论基础。此外,我们还在 Moku:Pro 上演示了匹配滤波器的两个应用实例。背景

匹配滤波器的推导
基于连续信号的推导

 通常假设为加性白噪声,其功率谱密度 (PSD)
 与频率无关。 遵循这一基本原则,预期功率 随时间变化,预期功率为 随时间变化,预期功率为
 由噪声信号的 PSD 相乘得出
 和接收滤波器的PSD
 接收信号的功率
 在时间
 随采样时间变化 由于传输信号的 PSD 具有非时不变性。 PSD 由下式给出
 。 这样:
 因此,信噪比为
 表示的
 可以表示为:
 为了求解方程 2.1.3 并找到优化 SNR 的条件,我们应用了柯西-施瓦茨不等式。 已知发射信号的 SNR 性能最大化的条件如公式 2.1.4 所示。
 导出的最优滤波器,即匹配滤波器,如公式 2.1.5 所示。
 地点
 和
 是信号的长度。 的选择
 导致过滤器具有最短的延迟,同时仍然是随意的。 此外,常数乘数
 同等地缩放噪声和单一,因此可以从分析中省略。
扩展到数字系统
公式 2.1.5 中的表达式是连续时间下的最优滤波器。为了进行定量比较,我们现在将分析离散时间数字系统的信噪比性能。在公式 2.2.1 中,匹配滤波器的长度为 预期噪声功率为
 。 该公式考虑了数字化通道噪声
 ,匹配的滤波噪声
![n_{o}τ]](https://s0.wp.com/latex.php?latex=n_%7Bo%7D%5B%5Ctau+%5D&bg=ffffff&fg=000&s=0&c=20201002) ,以及匹配滤波器的脉冲响应

 最右边的部分
 方程2.2.1中是白噪声的相关性。 公式 2.2.2 表明噪声功率仅在以下情况下才具有非零值:
 。 数字化匹配滤波器
 由公式 2.1.5 得出,
 匹配滤波后的噪声如式2.2.3所示:
 匹配滤波器输出的峰值功率由公式 2.2.4 给出。 匹配滤波器输出峰值功率是发射脉冲能量的平方,因为匹配滤波器脉冲响应 是时间反演的发射脉冲

 因此,输出信号峰值处的SNR变为公式2.2.5。 请注意,传输信号的功率由下式给出
 噪声功率由下式给出

 SNR 改善率与引言部分仿真结果中的 SNR 提升一致。该仿真结果显示,使用 21.75 个采样的滤波器,SNR 改善了 150 dB,定量分析结果显示
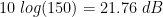 增强。
匹配滤波器的应用
在本节中,我们介绍并解释匹配滤波器的两个应用:雷达距离传感(脉冲压缩)和波形触发。
雷达脉冲压缩
在第一个例子中,我们将探讨雷达脉冲压缩。在雷达系统中,发射机向目标发射一束无线电波。雷达接收机则监听目标反射回来的回波。飞行时间(或称距离延迟)可以用来计算到目标的距离。该应用与图 1 所示的通信示例类似,因为雷达和通信系统都旨在检测噪声环境下的信号。传统的雷达如果没有匹配滤波器,就需要很高的发射功率才能有效工作,而且其距离分辨率会受到发射脉冲长度的显著限制。为了解决这个问题,可以使用匹配滤波器来压缩接收到的脉冲。滤波器输出的窄脉冲可以提供最佳的空间分辨率,而实际发射的信号可以保持较宽的脉冲宽度,从而增加发射能量,提高信噪比,而无需高功率。具体来说,由于线性调频信号(频率线性递增的正弦波)具有窄自相关性和相对简单的生成方式,因此通常用作发射信号。理论与推导
理查兹
[2] 推导出方程 3.1.1,该方程描述了啁啾波复包络的模糊函数,其中  表示线性调频脉冲的带宽,τ 表示线性调频脉冲的时间宽度:
 雷达的距离分辨率由瑞利分辨率决定,即峰值与第一个零点之间的距离。 的巅峰
 观察到
 ,当分子的参数等于时,第一个 null 出现
 ,即,当
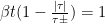 。 对于
 ,该方程可表示为方程 3.1.2:
 根可以表示为
 。 选择负号会产生最接近中心点的正根
 ,从而确定时域的瑞利分辨率。 这个结果可以通过公式 3.1.3 中平方根的泰勒级数展开来简化:
 因此,时间上的瑞利分辨率
 约
 秒。 相应的瑞利距离分辨率为
 公式 3.1.4 中的米,由于传输信号的往返,系数为 XNUMX。
 需要注意的是,像 Moku:Pro 中的任意波形发生器 (AWG) 仅生成线性调频波的实部,而非其复包络。这导致复包络和正弦函数的模糊函数出现差异。前面概述的模糊函数基于接收信号的复包络,但为了简化起见,未包含希尔伯特变换。有关复包络及其相关讨论的详细解释,请参阅 Mahafza[3]。推导实值正弦线性调频波的模糊函数较为复杂,因为它涉及菲涅耳积分和三角恒等式的运算。因此,我们将通过考察简单的、未调制的复指数波来说明仅使用实部的影响。简单未调制复指数函数的复包络的匹配滤波方程可以表示为:
 方程3.1.5表明复指数模糊度函数的零点是实部和虚部的组合零点。 的大小
 和
 当时间偏移量最大时
τ
为零,而量级为 和
 在时间偏移处最大
τ
之后一段时间(即, 弧度),对应于实部的零值
 因此,由于实部和虚部零点和峰值的错位,模糊函数的一半零点被抵消。去除虚部可以消除这些抵消,并将零点数量增加一倍。与直觉相反,与完整的复包络相比,实部函数的瑞利分辨率提高了约两倍。这种使用复指数函数的图示是一个普遍结果,我们可以将其应用于原始线性调频波,这已通过仿真验证(图 2)。使用纯实波形更新后的瑞利时间分辨率和距离分辨率值如下:

 图2:接收到的实值线性调频脉冲的模糊度函数的比较
 以及接收信号的复包络(蓝色)。
瑞利分辨率
 确定雷达及时的最小分辨率。 图 3 (a) 显示了两个线性调频信号的匹配滤波器输出,两个线性调频信号的间隔恰好相等 建设性地重叠,形成平顶,其中。 峰值检测器识别为单峰。 理论上,当目标之间的距离大于此值时,预计会出现小幅下降,从而实现成功分离。 然而,在实际应用中,小的下降可能会被噪声掩盖,并且通常要求滤波器输出在脉冲之间名义上降至零,然后才能自信地区分两个脉冲。 因此,本应用笔记将重点关注零到零宽度为
 .
 图3:(a):相长重叠的匹配滤波器输出,距离为
 ,(b):匹配滤波器输出
 脉冲之间的间隔名义上降至零。 提高在嘈杂环境中清晰地区分它们的机会。
使用 Moku:Pro 进行脉冲压缩
与引言中描述的使用简单开关键控正弦波的模拟相比,本节中的模拟使用具有大带宽的正弦啁啾,以实现更好的瑞利距离分辨率。
图4这表明,与正弦脉冲相比,啁啾脉冲的主瓣宽度更窄。
 数字 4:(ac) 与介绍中的 OOK 正弦波模拟相同,但运行时发出线性调频脉冲。 (d) 即使存在压倒性的信道噪声,线性调频脉冲(橙色)的匹配滤波器输出的主瓣宽度也比正弦波(蓝色)小得多。
以下部分用于验证的 Moku:Pro 多仪器模式配置如下: 图5。 在此设置中,任意波形发生器 (AWG) 负责生成两个不同的线性调频波,其中通道 B 的带宽是通道 A 的一半。我们使用 FIR 滤波器构建器 (FIR) 为由AWG。 因此,我们预计通道 B 输出的瑞利分辨率是通道 A 的一半。
 数字 5:Moku:Pro 多仪器模式配置用于测试和验证。
使用 AWG,我们使用方程波形类型定义线性调频波。 定义方程如方程 3.1.7 所示:

 数字 6:AWG 生成线性调频波,通道 A(红色)的带宽是通道 B(蓝色)的两倍。
AWG 生成了重复率为 200 Hz 的啁啾波形,并采用脉冲调制来产生啁啾脉冲。通道 A 啁啾波形的等效带宽为 40,000 Hz。因此,我们预计 A 通道和 B 通道波形组合后的最小零点到零点宽度 2Δ𝑡 为:
 FIR 滤波器通过加载内核来配置为匹配滤波器,该内核的值是按时间反转的线性调频波值,如方程 (3.1.10) 所示。 FIR 滤波器的设置如图所示 图7。 输入线性调频波的宽度和采样周期决定了滤波器系数的数量。
 AWG 波形和 FIR 滤波器内核的长度相同,并且内核与生成的波具有相同的形状。 因此,通道 A 的 FIR 滤波器方程可写为方程 3.1.10:

 数字 7: FIR 滤波器生成器通道 A 配置。
现在,我们已分别在 AWG 和 FIR 中设置了发射波形生成和匹配滤波,并且可以检查脉冲压缩的效果。 红色曲线显示了通道A匹配滤波器的输出,蓝色曲线显示了通道B的输出。蓝色曲线的宽度是红色曲线的两倍,这证实了之前的结果,证明了时间分辨率滤波器输出与带宽成反比。 前两个零点之间的距离符合公式 3.1.8 中的定理。
 数字 8:基于Moku:Pro的脉冲压缩实验。 红色曲线的带宽是蓝色曲线的两倍,红色曲线的距离分辨率是蓝色曲线的1/2。
至此,我们已经完成了理论和仿真。下一步是对包含实际噪声的线性调频脉冲应用匹配滤波。图10所示的结果表明,匹配滤波器在大噪声功率(-73.98 dBm)和小信号功率(-93.46 dBm)下均表现良好。

数字
9:噪声环境中的啁啾匹配滤波器的实验装置。
 数字 10:输入到匹配滤波器(蓝色)和匹配滤波器输出(红色)的接收信号功率。 匹配滤波器输出功率的尖峰清楚地表明了线性调频脉冲的到达时间,尽管在接收信号中肉眼看不到它。
图8的分析揭示了一个有趣的脉冲压缩特性。对于带宽较大的线性调频波,匹配滤波器的输出最小零点到零点宽度为25 μs,脉冲宽度为5 ms。因此,匹配滤波器可以区分两个时间距离大于25 μs的重叠反射线性调频波。 图11和12 显示 Moku:Pro 实验的结果。 图11 显示了无噪声验证运行,两个重叠的线性调频脉冲显示为蓝色,匹配的滤波器输出显示为红色。 图12 该图展示了相同的实验,但这次是在噪声信道上接收到的啁啾信号。两种情况下,两个啁啾信号的到达时间都清晰可辨,并且正确地计算出它们之间的时间间隔为 25 微秒。
值得注意的是,由于模糊函数中存在非零旁瓣,检测到的时间间隔可能与传输的时间间隔略有不同。

数字
11:两个重叠的啁啾脉冲,带宽和时间宽度相同,但时间偏移为 25 us(蓝色)。匹配的滤波器输出正确恢复了啁啾脉冲之间的 25 us 时间间隔(红色)。

数字
12:两个重叠的啁啾波的匹配滤波器输出(红色),与滤波前的接收信号(蓝色)相比。
波形触发 数字模式触发是示波器的一项常见功能,它通过对接收到的数字信号执行逻辑运算,并根据特定模式触发示波器。例如,用户可以设置示波器,使其仅在数字信号的最低有效八位为高电平时触发。此功能对于分析各种场景下数字系统的行为至关重要。然而,在芯片故障注入和侧信道分析等应用中,信号通常来自射频接收器,这可能导致高噪声和低信号幅度。在这种情况下,数字模式触发会产生大量误报,从而提供关于芯片行为的错误信息。解决数字模式触发问题的一种方法是使用波形触发。波形触发使用匹配滤波器持续将输入的模拟信号与预期波形进行比较,并在检测到预期波形时生成触发事件。传统示波器无法提供足够的灵活性来实现这种波形触发,因此需要专用的“触发盒”[4]。另一方面,具备多仪器模式的 Moku:Pro 允许用户同时部署 FIR 滤波器构建器和示波器仪器,用于波形触发和示波器测量。波形在 图13 该模型基于 Beckers 等人 [4] 的研究,展示了在微处理器使用高级加密标准 (AES) 编码数据包时捕获的电源轨异常。检测到此类操作后,可用于发起故障注入攻击或采集辅助数据以供后续分析。值得注意的是,Beckers 等人 [4] 通过在触发算法前使用包络检测器改进了结果。在 Moku:Pro 上,可以使用 Moku Cloud Compile (MCC) 构建一个简单的自定义逻辑并将其部署在 FIR 仪器之前,从而实现类似的操作。
数字
13:AES单执行模式
如果波形触发将启动采样和记录辅助数据,用户可能更喜欢示波器看到的触发事件发生在 开始 触发信号并非匹配波形的末端,而是匹配波形的起始部分。在这种情况下,可以设置额外的 FIR 滤波器通道,采用“全通”配置,引入一个等于匹配滤波器长度的纯时间延迟。图 14 展示了 FIR 滤波器生成器成功生成触发信号的过程,该信号在示波器上显示为蓝色。此外,FIR 滤波器生成器还精确地延迟了未滤波的输入信号,使用户能够完整地捕获触发波形以供后续分析。图 14 (a) 中所示的仿真结果是使用低速嵌入式处理器波形,采样率为 610 kSa/s 获得的。 图14 (b) 显示的是在采样率为 10 MSa/s 的现代 ARM 处理器波形下获得的结果。尽管图 14 (a) 中观察到的输入信号信噪比较低,但值得注意的是,由于 FIR 抽头数量的增加和噪声带宽的减小,匹配滤波器的输出信噪比超过了图 14 (b)。为了确保高速波形捕获期间的精确触发,前置放大器至关重要 [4]。此外,使用 MCC 可以轻松利用匹配输出的功率(橙色)来提高检测精度。
数字
14:匹配滤波器输出触发的示波器(蓝色)。FIR延迟输入信号(红色)。匹配滤波器输出的功率(橙色)。
结语
本应用报告提供了理论和实证证据,支持使用匹配滤波器作为检测已知波形到达时间的最佳接收滤波器。为了验证引入的概念,我们使用 Moku:Pro 多仪器模式、任意波形发生器和 FIR 滤波器生成器进行了一系列实验,以发射和检测信号。此外,本研究还探讨了匹配滤波器在通信、雷达脉冲压缩和波形触发领域的应用,以突出其在信号处理中的有效性。所得结果证明了 Moku:Pro 即使在噪声功率较大的情况下也能实时可靠地检测接收事件。案例
[1] BP Lathi 和 Z. Ding,《现代数字和模拟通信系统》,牛津电气与计算机工程系列丛书国际版第 4 版。纽约牛津:牛津大学出版社,2010 年。 [2] MA Richards,《雷达信号处理基础》,第三版。纽约:麦格劳希尔,2022年。 [3] BR Mahafza,《使用 Matlab® 进行雷达系统分析与设计》,第三版。 [4]A. Beckers、J. Balasch、B. Gierlichs 和 I. Verbauwhede,“基于波形匹配的触发系统的设计与实现”,
建设性侧信道分析和安全设计
,F.-X. Standaert 和 E. Oswald 编,《计算机科学讲义》第 9689 卷。Cham:Springer International Publishing,2016 年,第 184-198 页。doi:10.1007/978-3-319-43283-0_11。
匹配滤波器简介
在通信和雷达系统中,提高信噪比 (SNR) 是提升检测精度的关键要求。当目标波形形状已知时,匹配滤波器是一种广泛应用的提高信噪比性能的技术。这与在频域中定义通带和/或阻带的传统滤波器,以及旨在消除时域成分的箱型平均器形成对比。本应用笔记详细阐述了匹配滤波器的理论基础。此外,我们还在 Moku:Pro 上演示了匹配滤波器的两个应用实例。背景
匹配滤波器的推导
基于连续信号的推导
通常假设为加性白噪声,其功率谱密度 (PSD) 与频率无关。 遵循这一基本原则,预期功率 随时间变化,预期功率为 随时间变化,预期功率为 由噪声信号的 PSD 相乘得出 和接收滤波器的PSD
接收信号的功率 在时间 随采样时间变化 由于传输信号的 PSD 具有非时不变性。 PSD 由下式给出 。 这样:
因此,信噪比为 表示的 可以表示为:
为了求解方程 2.1.3 并找到优化 SNR 的条件,我们应用了柯西-施瓦茨不等式。 已知发射信号的 SNR 性能最大化的条件如公式 2.1.4 所示。
导出的最优滤波器,即匹配滤波器,如公式 2.1.5 所示。
地点 和 是信号的长度。 的选择 导致过滤器具有最短的延迟,同时仍然是随意的。 此外,常数乘数 同等地缩放噪声和单一,因此可以从分析中省略。
扩展到数字系统
公式 2.1.5 中的表达式是连续时间下的最优滤波器。为了进行定量比较,我们现在将分析离散时间数字系统的信噪比性能。在公式 2.2.1 中,匹配滤波器的长度为 预期噪声功率为 。 该公式考虑了数字化通道噪声 ,匹配的滤波噪声 ,以及匹配滤波器的脉冲响应
最右边的部分 方程2.2.1中是白噪声的相关性。 公式 2.2.2 表明噪声功率仅在以下情况下才具有非零值: 。 数字化匹配滤波器 由公式 2.1.5 得出, 匹配滤波后的噪声如式2.2.3所示:
匹配滤波器输出的峰值功率由公式 2.2.4 给出。 匹配滤波器输出峰值功率是发射脉冲能量的平方,因为匹配滤波器脉冲响应 是时间反演的发射脉冲
因此,输出信号峰值处的SNR变为公式2.2.5。 请注意,传输信号的功率由下式给出 噪声功率由下式给出
SNR 改善率与引言部分仿真结果中的 SNR 提升一致。该仿真结果显示,使用 21.75 个采样的滤波器,SNR 改善了 150 dB,定量分析结果显示 增强。
匹配滤波器的应用
在本节中,我们介绍并解释匹配滤波器的两个应用:雷达距离传感(脉冲压缩)和波形触发。
雷达脉冲压缩
在第一个例子中,我们将探讨雷达脉冲压缩。在雷达系统中,发射机向目标发射一束无线电波。雷达接收机则监听目标反射回来的回波。飞行时间(或称距离延迟)可以用来计算到目标的距离。该应用与图 1 所示的通信示例类似,因为雷达和通信系统都旨在检测噪声环境下的信号。传统的雷达如果没有匹配滤波器,就需要很高的发射功率才能有效工作,而且其距离分辨率会受到发射脉冲长度的显著限制。为了解决这个问题,可以使用匹配滤波器来压缩接收到的脉冲。滤波器输出的窄脉冲可以提供最佳的空间分辨率,而实际发射的信号可以保持较宽的脉冲宽度,从而增加发射能量,提高信噪比,而无需高功率。具体来说,由于线性调频信号(频率线性递增的正弦波)具有窄自相关性和相对简单的生成方式,因此通常用作发射信号。理论与推导
理查兹
[2] 推导出方程 3.1.1,该方程描述了啁啾波复包络的模糊函数,其中 表示线性调频脉冲的带宽,τ 表示线性调频脉冲的时间宽度:
雷达的距离分辨率由瑞利分辨率决定,即峰值与第一个零点之间的距离。 的巅峰 观察到 ,当分子的参数等于时,第一个 null 出现 ,即,当 。 对于 ,该方程可表示为方程 3.1.2:
根可以表示为 。 选择负号会产生最接近中心点的正根 ,从而确定时域的瑞利分辨率。 这个结果可以通过公式 3.1.3 中平方根的泰勒级数展开来简化:
因此,时间上的瑞利分辨率 约 秒。 相应的瑞利距离分辨率为 公式 3.1.4 中的米,由于传输信号的往返,系数为 XNUMX。
需要注意的是,像 Moku:Pro 中的任意波形发生器 (AWG) 仅生成线性调频波的实部,而非其复包络。这导致复包络和正弦函数的模糊函数出现差异。前面概述的模糊函数基于接收信号的复包络,但为了简化起见,未包含希尔伯特变换。有关复包络及其相关讨论的详细解释,请参阅 Mahafza[3]。推导实值正弦线性调频波的模糊函数较为复杂,因为它涉及菲涅耳积分和三角恒等式的运算。因此,我们将通过考察简单的、未调制的复指数波来说明仅使用实部的影响。简单未调制复指数函数的复包络的匹配滤波方程可以表示为:
方程3.1.5表明复指数模糊度函数的零点是实部和虚部的组合零点。 的大小 和 当时间偏移量最大时 τ
为零,而量级为 和 在时间偏移处最大 τ
之后一段时间(即, 弧度),对应于实部的零值 因此,由于实部和虚部零点和峰值的错位,模糊函数的一半零点被抵消。去除虚部可以消除这些抵消,并将零点数量增加一倍。与直觉相反,与完整的复包络相比,实部函数的瑞利分辨率提高了约两倍。这种使用复指数函数的图示是一个普遍结果,我们可以将其应用于原始线性调频波,这已通过仿真验证(图 2)。使用纯实波形更新后的瑞利时间分辨率和距离分辨率值如下:
图2:接收到的实值线性调频脉冲的模糊度函数的比较 以及接收信号的复包络(蓝色)。
瑞利分辨率 确定雷达及时的最小分辨率。 图 3 (a) 显示了两个线性调频信号的匹配滤波器输出,两个线性调频信号的间隔恰好相等 建设性地重叠,形成平顶,其中。 峰值检测器识别为单峰。 理论上,当目标之间的距离大于此值时,预计会出现小幅下降,从而实现成功分离。 然而,在实际应用中,小的下降可能会被噪声掩盖,并且通常要求滤波器输出在脉冲之间名义上降至零,然后才能自信地区分两个脉冲。 因此,本应用笔记将重点关注零到零宽度为 .
图3:(a):相长重叠的匹配滤波器输出,距离为 ,(b):匹配滤波器输出 脉冲之间的间隔名义上降至零。 提高在嘈杂环境中清晰地区分它们的机会。
使用 Moku:Pro 进行脉冲压缩
与引言中描述的使用简单开关键控正弦波的模拟相比,本节中的模拟使用具有大带宽的正弦啁啾,以实现更好的瑞利距离分辨率。
图4这表明,与正弦脉冲相比,啁啾脉冲的主瓣宽度更窄。
数字 4:(ac) 与介绍中的 OOK 正弦波模拟相同,但运行时发出线性调频脉冲。 (d) 即使存在压倒性的信道噪声,线性调频脉冲(橙色)的匹配滤波器输出的主瓣宽度也比正弦波(蓝色)小得多。
用于以下部分验证的 Moku:Pro 多仪器模式配置如下所示: 图5。 在此设置中,任意波形发生器 (AWG) 负责生成两个不同的线性调频波,其中通道 B 的带宽是通道 A 的一半。我们使用 FIR 滤波器构建器 (FIR) 为由AWG。 因此,我们预计通道 B 输出的瑞利分辨率是通道 A 的一半。
数字 5:Moku:Pro 用于测试和验证的多仪器模式配置。
使用 AWG,我们使用方程波形类型定义线性调频波。 定义方程如方程 3.1.7 所示:
数字 6:AWG 生成线性调频波,通道 A(红色)的带宽是通道 B(蓝色)的两倍。
AWG 生成了重复率为 200 Hz 的啁啾波形,并采用脉冲调制来产生啁啾脉冲。通道 A 啁啾波形的等效带宽为 40,000 Hz。因此,我们预计 A 通道和 B 通道波形组合后的最小零点到零点宽度 2Δ𝑡 为:
FIR 滤波器通过加载内核来配置为匹配滤波器,该内核的值是按时间反转的线性调频波值,如方程 (3.1.10) 所示。 FIR 滤波器的设置如图所示 图7。 输入线性调频波的宽度和采样周期决定了滤波器系数的数量。
AWG 波形和 FIR 滤波器内核的长度相同,并且内核与生成的波具有相同的形状。 因此,通道 A 的 FIR 滤波器方程可写为方程 3.1.10:
数字 7: FIR 滤波器生成器通道 A 配置。
现在,我们已分别在 AWG 和 FIR 中设置了发射波形生成和匹配滤波,并且可以检查脉冲压缩的效果。 红色曲线显示了通道A匹配滤波器的输出,蓝色曲线显示了通道B的输出。蓝色曲线的宽度是红色曲线的两倍,这证实了之前的结果,证明了时间分辨率滤波器输出与带宽成反比。 前两个零点之间的距离符合公式 3.1.8 中的定理。
数字 8:基于Moku:Pro的脉冲压缩实验。 红色曲线的带宽是蓝色曲线的两倍,红色曲线的距离分辨率是蓝色曲线的1/2。
至此,我们已经完成了理论和仿真。下一步是对包含实际噪声的线性调频脉冲应用匹配滤波。图10所示的结果表明,匹配滤波器在大噪声功率(-73.98 dBm)和小信号功率(-93.46 dBm)下均表现良好。
数字
9:噪声环境中的啁啾匹配滤波器的实验装置。
数字 10:输入到匹配滤波器(蓝色)和匹配滤波器输出(红色)的接收信号功率。 匹配滤波器输出功率的尖峰清楚地表明了线性调频脉冲的到达时间,尽管在接收信号中肉眼看不到它。
图8的分析揭示了一个有趣的脉冲压缩特性。对于带宽较大的线性调频波,匹配滤波器的输出最小零点到零点宽度为25 μs,脉冲宽度为5 ms。因此,匹配滤波器可以区分两个时间距离大于25 μs的重叠反射线性调频波。 图11和12 显示 Moku:Pro 实验的结果。 图11 显示了无噪声验证运行,两个重叠的线性调频脉冲显示为蓝色,匹配的滤波器输出显示为红色。 图12 该图展示了相同的实验,但这次是在噪声信道上接收到的啁啾信号。两种情况下,两个啁啾信号的到达时间都清晰可辨,并且正确地计算出它们之间的时间间隔为 25 微秒。 值得注意的是,由于模糊函数中存在非零旁瓣,检测到的时间间隔可能与传输的时间间隔略有不同。
数字
11:两个重叠的啁啾脉冲,带宽和时间宽度相同,但时间偏移为 25 us(蓝色)。匹配的滤波器输出正确恢复了啁啾脉冲之间的 25 us 时间间隔(红色)。
数字
12:两个重叠的啁啾波的匹配滤波器输出(红色),与滤波前的接收信号(蓝色)相比。
波形触发 数字模式触发是示波器的一项常见功能,它通过对接收到的数字信号执行逻辑运算,并根据特定模式触发示波器。例如,用户可以设置示波器,使其仅在数字信号的最低有效八位为高电平时触发。此功能对于分析各种场景下数字系统的行为至关重要。然而,在芯片故障注入和侧信道分析等应用中,信号通常来自射频接收器,这可能导致高噪声和低信号幅度。在这种情况下,数字模式触发会产生大量误报,从而提供关于芯片行为的错误信息。解决数字模式触发问题的一种方法是使用波形触发。波形触发使用匹配滤波器持续将输入的模拟信号与预期波形进行比较,并在检测到预期波形时生成触发事件。传统示波器无法提供足够的灵活性来实现这种波形触发,因此需要专用的“触发盒”[4]。另一方面,具备多仪器模式的 Moku:Pro 允许用户同时部署 FIR 滤波器构建器和示波器仪器,用于波形触发和示波器测量。波形在 图13 该模型基于 Beckers 等人 [4] 的研究,展示了在微处理器使用高级加密标准 (AES) 编码数据包时捕获的电源轨异常。检测到此类操作后,可用于发起故障注入攻击或采集辅助数据以供后续分析。值得注意的是,Beckers 等人 [4] 通过在触发算法前使用包络检测器改进了结果。在 Moku:Pro 上,可以使用 Moku Cloud Compile (MCC) 构建一个简单的自定义逻辑并将其部署在 FIR 仪器之前,从而实现类似的操作。
数字
13:AES单执行模式
如果波形触发将启动采样和记录辅助数据,用户可能更喜欢示波器看到的触发事件发生在 开始 触发信号并非匹配波形的末端,而是匹配波形的起始部分。在这种情况下,可以设置额外的 FIR 滤波器通道,采用“全通”配置,引入一个等于匹配滤波器长度的纯时间延迟。图 14 展示了 FIR 滤波器生成器成功生成触发信号的过程,该信号在示波器上显示为蓝色。此外,FIR 滤波器生成器还精确地延迟了未滤波的输入信号,使用户能够完整地捕获触发波形以供后续分析。图 14 (a) 中所示的仿真结果是使用低速嵌入式处理器波形,采样率为 610 kSa/s 获得的。 图14 (b) 显示的是在采样率为 10 MSa/s 的现代 ARM 处理器波形下获得的结果。尽管图 14 (a) 中观察到的输入信号信噪比较低,但值得注意的是,由于 FIR 抽头数量的增加和噪声带宽的减小,匹配滤波器的输出信噪比超过了图 14 (b)。为了确保高速波形捕获期间的精确触发,前置放大器至关重要 [4]。此外,使用 MCC 可以轻松利用匹配输出的功率(橙色)来提高检测精度。
数字
14:匹配滤波器输出触发的示波器(蓝色)。FIR延迟输入信号(红色)。匹配滤波器输出的功率(橙色)。
结语
本应用报告提供了理论和实证证据,支持使用匹配滤波器作为检测已知波形到达时间的最佳接收滤波器。为了验证引入的概念,我们使用 Moku:Pro 多仪器模式、任意波形发生器和 FIR 滤波器生成器进行了一系列实验,以发射和检测信号。此外,本研究还探讨了匹配滤波器在通信、雷达脉冲压缩和波形触发领域的应用,以突出其在信号处理中的有效性。所得结果证明了 Moku:Pro 即使在噪声功率较大的情况下也能实时可靠地检测接收事件。案例
[1] BP Lathi 和 Z. Ding,《现代数字和模拟通信系统》,牛津电气与计算机工程系列丛书国际版第 4 版。纽约牛津:牛津大学出版社,2010 年。 [2] MA Richards,《雷达信号处理基础》,第三版。纽约:麦格劳希尔,2022年。 [3] BR Mahafza,《使用 Matlab® 进行雷达系统分析与设计》,第三版。 [4]A. Beckers、J. Balasch、B. Gierlichs 和 I. Verbauwhede,“基于波形匹配的触发系统的设计与实现”,
建设性侧信道分析和安全设计
,F.-X. Standaert 和 E. Oswald 编,《计算机科学讲义》第 9689 卷。Cham:Springer International Publishing,2016 年,第 184-198 页。doi:10.1007/978-3-319-43283-0_11。