






As 无人机 随着无人机在民用和军用领域的应用越来越普遍,对精确检测和识别方法的需求也随之增加。虽然无人机通常用于环境监测和基础设施测量,但世界各地的社区对无人机不安全的使用越来越担忧。这些担忧促使研究人员 马尔凯理工大学 意大利的 UNIVPM 正在寻求新的、可靠的检测方法来识别无人机,尤其是那些在城市地区飞行且载有不明载荷的无人机。目前,雷达是检测无人机最常用的方法,尽管也存在其他技术,包括摄像头、激光雷达、射频传感器和声学麦克风。由于飞行目标通常难以检测,研究人员越来越多地转向这些替代方法,以实现更准确、更全面的无人机检测。无人机具有旋转螺旋桨,会在底盘中产生振动。 UNIVPM 的研究人员希望使用调频连续波 (FMCW) 雷达通过微多普勒效应来检测和测量这些振动。他们的实验装置如图 1 所示。
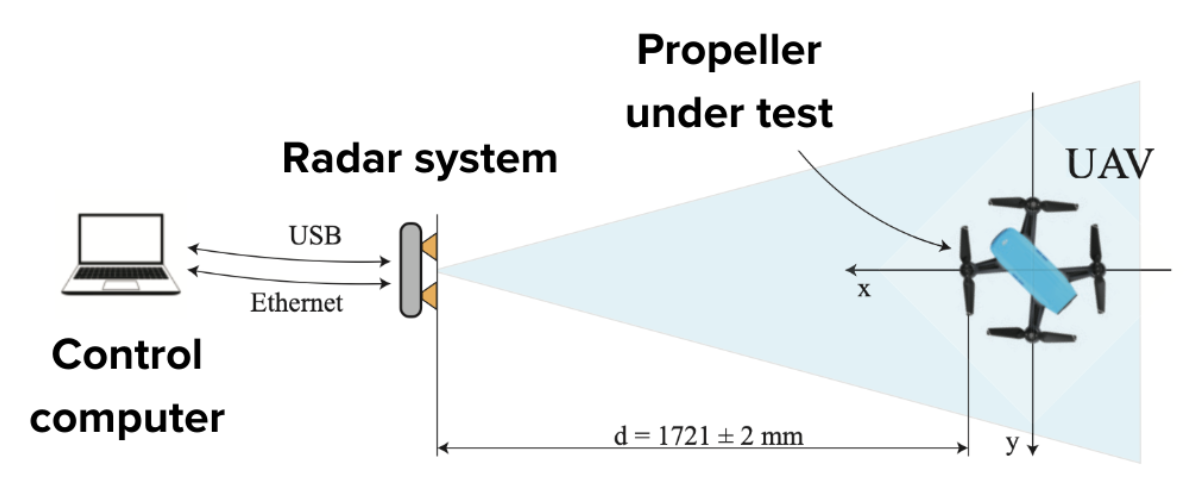
图 1:该团队使用此实验装置进行雷达采集。为了进行这项研究,Susanna Spinsante 副教授、博士后研究员 Gianluca Ciattaglia 及其同事利用 Moku:Go,一种基于 FPGA 的测试设备,在单个硬件中提供 15 种以上的软件定义仪器。这些仪器包括典型的工程工具,例如 示波器 到先进的仪器,如 激光锁频/稳频器。各种易于使用的仪器使研究人员能够在从课堂实验室到行业研发设施的各种环境中更快地取得更多成果。
面临挑战
无人机和其他无人机上螺旋桨的转速是一个很难提取的量。这是因为无人机叶片的雷达横截面极小,几乎不可能被检测到。为了利用雷达有效识别这些小型无人机,UNIVPM的研究团队考虑了多种测量方法。首先,他们考虑测量距离多普勒图上的速度以提取叶片的速度和长度。然而,他们发现这种方法并不适合高速无人机,因为发射的雷达脉冲所要求的脉冲重复频率应该非常高。接下来,该团队考虑测量螺旋桨的微多普勒效应,但面临与测量速度相同的限制。此外,收集进行这些测量所需的各种仪器和设备是一项昂贵且耗时的工作。为了取得进展,团队决定转向另一种方法:测量轮换的副作用,而不是测量轮换本身。通过测量螺旋桨旋转引起的无人机底盘振动,该团队可以尝试规避通常与无人机雷达测量相关的问题。
解决方案
凭借灵活的集成仪器,Moku:Go 提供了直观有效的解决方案,使无人机检测测量更快、更轻松。 “灵活性是该平台和设备最相关的功能之一,”苏珊娜说。 为了进行振动分析,团队使用了以下材料:
- 雷达系统和控制 PC,距无人机螺旋桨 BLDC 电机 1721 毫米
- ADXL加速度计 监控螺旋桨
- 10 MHz DAQ 用于测量三轴加速度电压值
- 直流电源和电调电流驱动器
- Moku:Go M2 带有嵌入式电源来控制螺旋桨的转速并为加速度计供电
- Moku:Go 波形发生器 向电机提供脉宽调制 (PWM) 控制信号
- 两种类型的螺旋桨:3 叶、65 毫米长螺旋桨和 2 叶、130 毫米长螺旋桨
该团队同时获取来自加速度计和雷达传感器的信号以比较结果。为此,他们从 Moku:Go 发送了一个 PWM 信号,接通时间设置为 1.1 到 1.6 毫秒,步长为 0.1 毫秒。该团队发现,能够控制向电机传递控制信号的方式是必不可少的。 “我们经常使用 Moku 设备 - 它们功能强大,”苏珊娜说。 “我们可以使用同一设备轻松设置不同的配置和测量,这非常有用,例如在同步输入和输出时。” 然后研究人员对收集的数据进行快速傅里叶变换(FFT),以确定螺旋桨的每分钟转数(RPM)值。为了提取振动信息,他们首先分析了节拍信号。然后,他们将检测到的数据组织在一个立方体中,沿着称为“快速时间”的轴放置单个线性调频的样本。接下来,他们沿着慢时间轴放置不同的线性调频样本。最后,沿空间采样轴放置来自不同接收器的样本。然后,该团队对快速空间采样平面进行二维 FFT,生成图 2。
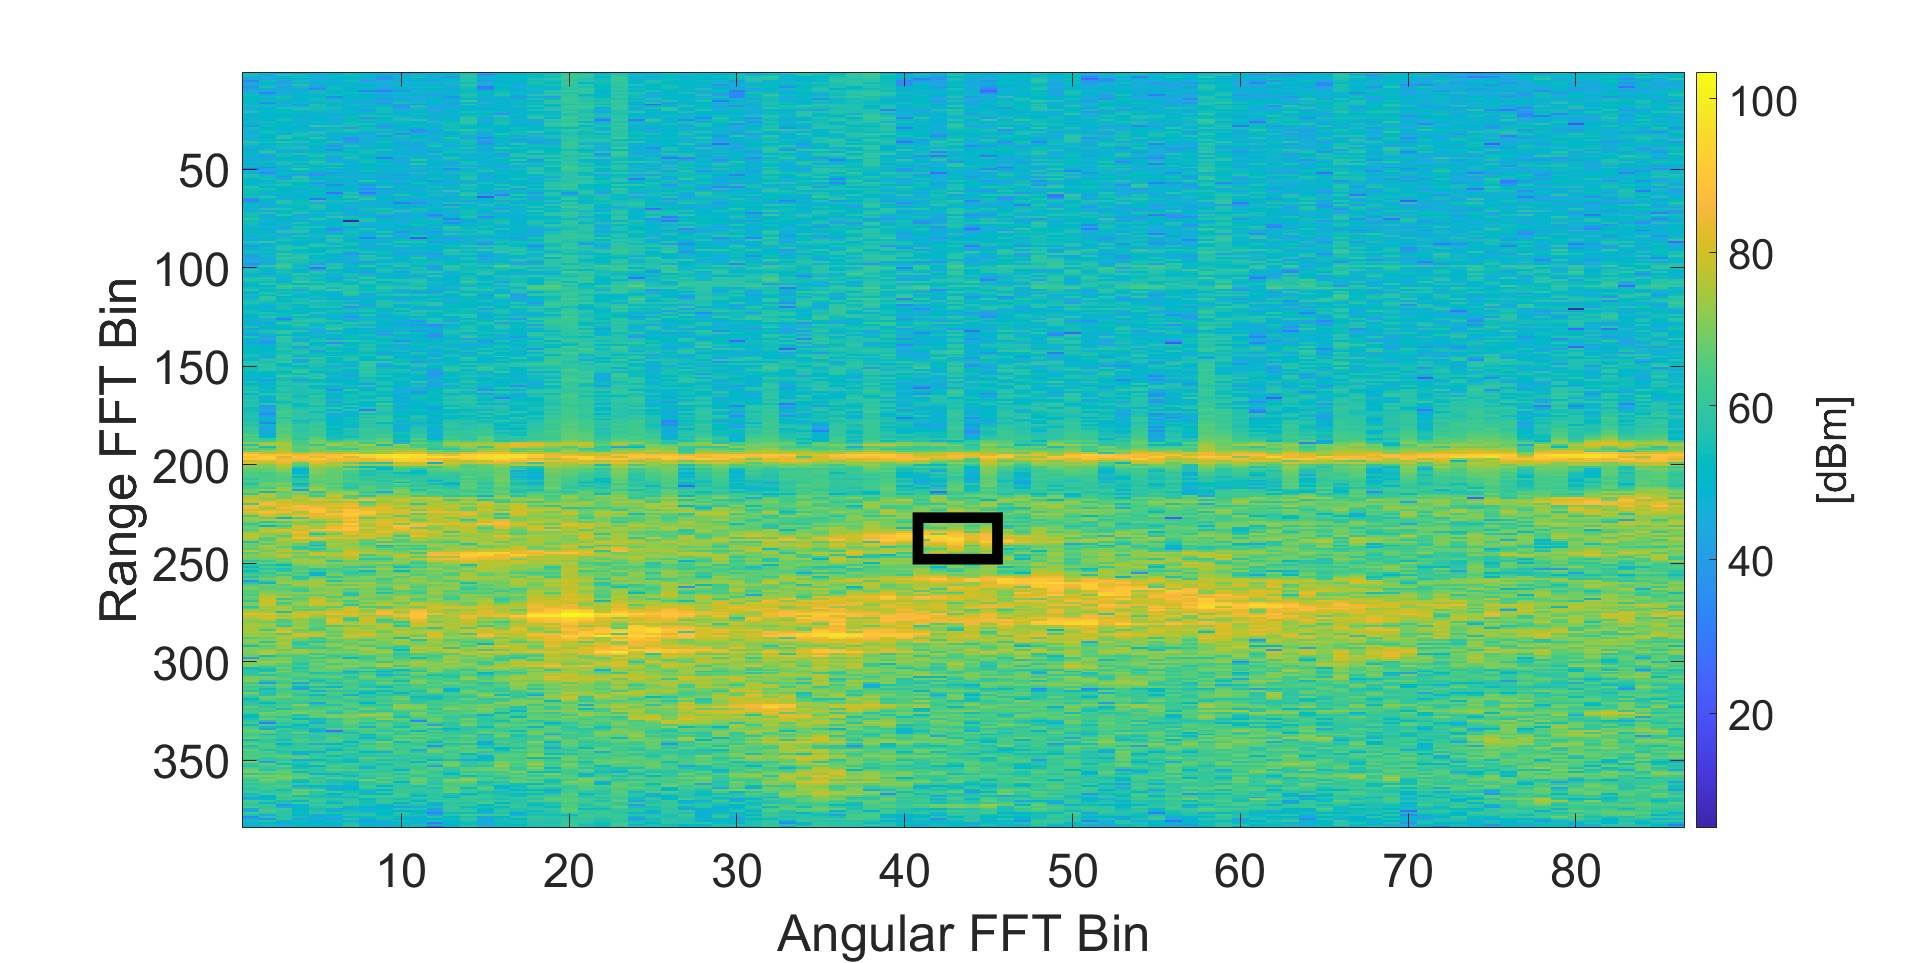
图 2:带有 FFT 箱的示例检测图。带有红框的 bin 标识了目标的位置。[1]从这个目标位置,团队可以轻松提取信号的相位,并在空间上滤除来自不需要目标的振动。利用该相位信息,他们可以确定振动位移,甚至可以转换为米以确定距离。为了进一步验证转速,该团队使用激光转速计 DT2234C+ 进行测量,并提取了如图 3 所示的振动信号频谱。
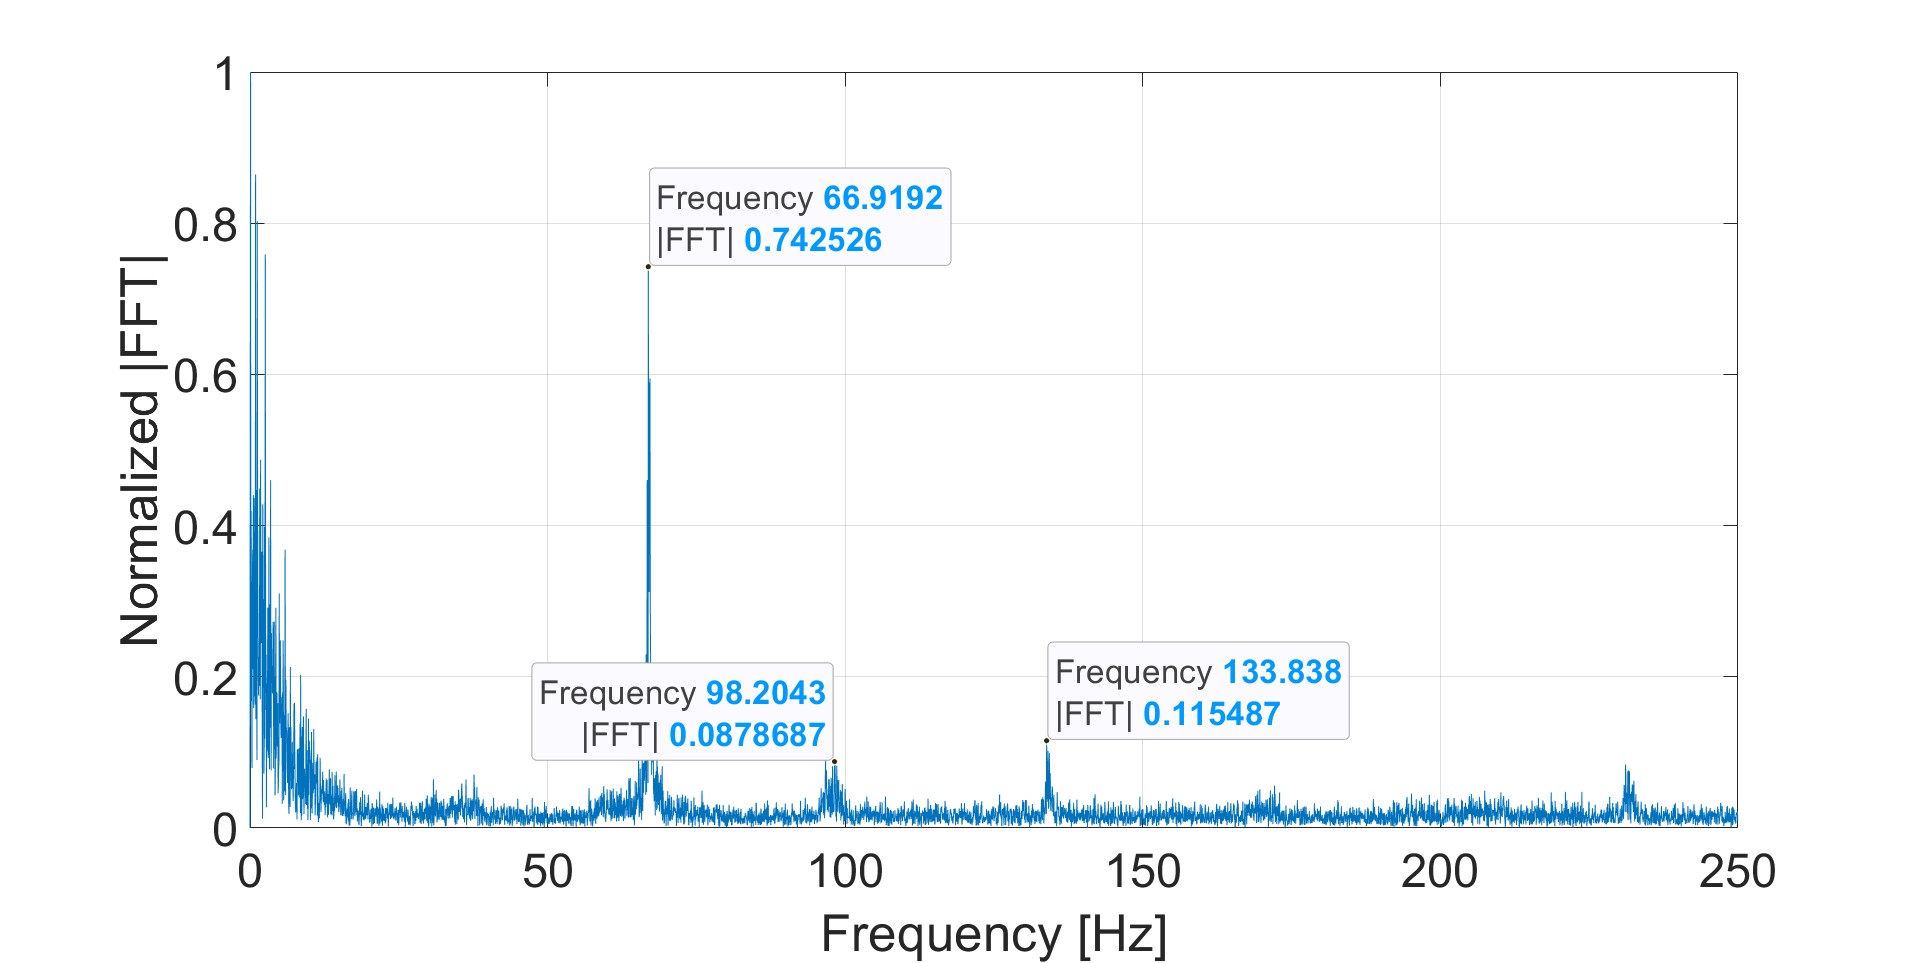
图3:PWM占空比为75%的雷达传感器提取的两叶螺旋桨的振动信号频谱。[1]
结果
通过将 Moku:Go 集成到他们的实验中,Susanna 和 Gianluca 显着简化了他们的测试,获得了可靠、可重复的结果,同时还看到了意想不到的好处。 “Moku 的一个有趣功能是 Wi-Fi 连接,”Gianluca 说。 “我可以在远离我的设置的地方开始测量 - 其他仪器没有此功能。使用螺旋桨时,出于安全原因,最好远离装置。”完成实验后,团队发现从电机加速度信号中提取的螺旋桨转速、用转速计测量的转速以及从测量的振动中提取的转速之间存在匹配。该验证为关键国防应用提供了更可靠的方法来检测无人机和其他无人机。表 I 显示了三叶片螺旋桨的结果,而表 II 显示了双叶片螺旋桨的结果,两者的测量方法之间的误差都很低。
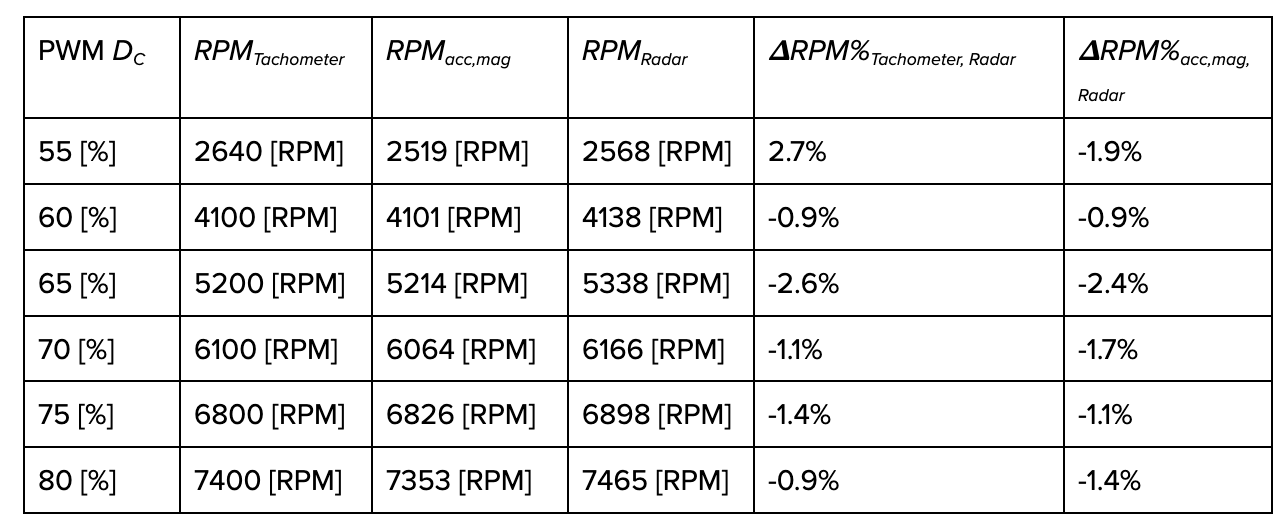
表一:三叶螺旋桨的结果,其转速值是根据提取的加速度频率和雷达信号计算得出的,四舍五入为整数;转载自论文[1]。
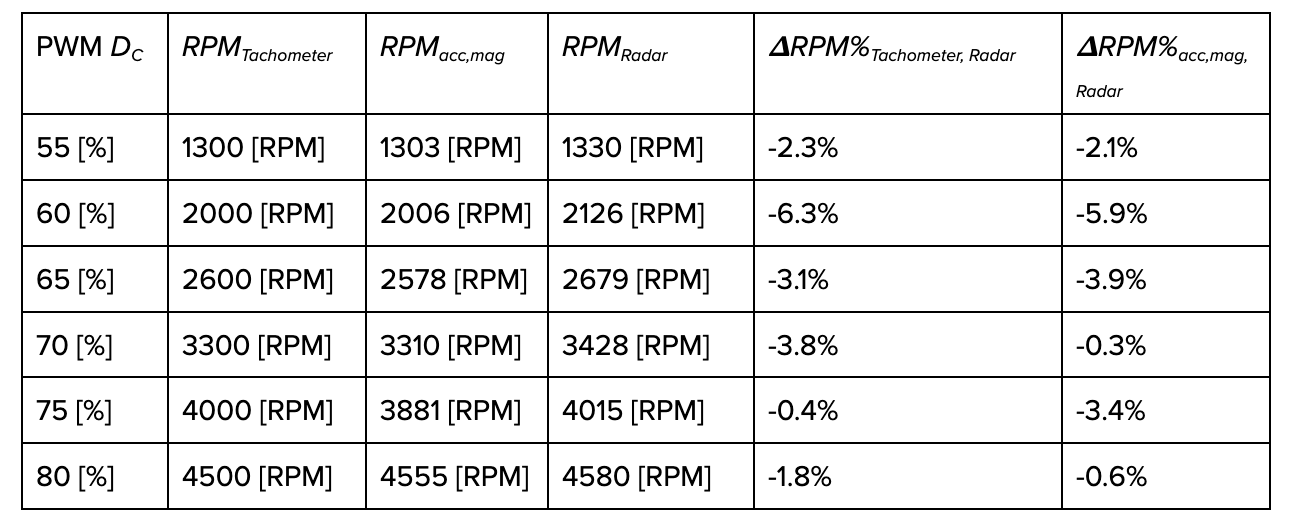
表二:双叶螺旋桨的结果,其转速值是根据提取的加速度频率和雷达信号计算得出的,四舍五入为整数;转载自论文[1]。
结语
实验成功后,Susanna 和 Gianluca 计划扩大 Moku:Go 的研究和使用。未来,他们计划使用校准的加速度计作为振动位移的参考值,并确定可以利用哪些其他物理现象来测量无人机螺旋桨的转速,而无需直接访问无人机。除了这个应用程序之外,Susanna 还使用 Moku:Go 向本科生介绍电子测量原理。她还用它来教授以传感器和换能器为重点的研究生课程。 Susanna、她的合作者和她的学生都使用 Moku:Go 来准备实验、报告和演示文稿。 “一个非常有用的功能是能够以 MATLAB 格式导出迹线、波形和数据,”Susanna 说。 “如果我们需要准备论文草稿,这已经为学生或我们准备好了。” Gianluca 还使用 Moku:Go 进行实验,指出触发的数据记录功能和存储优势。 “当您进行大量测量时,它非常有用,”他说。 “你可以将所有数据存储在Moku设备上,然后在你的工作的实验部分之后下载。”
联系方式
在我们的知识库中获取常见问题解答
如果您对设备特性或仪器功能有疑问,请查看我们的 知识库 来查询您正在寻找的答案。 您还可以快速查看热门问题并按产品或主题来优化搜索。
加入我们的用户论坛来与我们保持联系
想要新的功能吗? 有技术支持提示要分享? 从客户案例到新功能公告等等, 用户论坛 是您的一站式门户,作为产品更新以及与 Liquid Instruments 和我们的全球用户社区建立联系。
脚注
[1] G. Ciattaglia、G. Iadarola、L. Senigagliesi、S. Spinsante 和 E. Gambi,“通过 FMCW 雷达测量无人机螺旋桨转速”, 遥感,卷。 15、没有。 1 年 2023 月 10.3390 日。doi:15010270/rsXNUMX