






介绍
In 部分1 在本实验中,我们展示了如何使用 Moku:Go 频率响应分析仪通过 LabVIEW 以编程方式表征和验证被测设备 (DUT) 的初始步骤。 从手动数据收集开始,我们验证了设置的准确性并复制了麦克风的频率响应和极性模式。 现在,在第 2 部分中,我们使用电动旋转台来完全自动化方向灵敏度表征。仪表
我们使用了以下材料,如图 1 所示:- Moku:Go 频率响应分析仪
- 扬声器:活动 PS6
- 参考麦克风:Oktava MK-12-01
- 被测设备 (DUT):Royer r-121 麦克风
- 前置放大器:Apogee Duet
- 电动旋转台
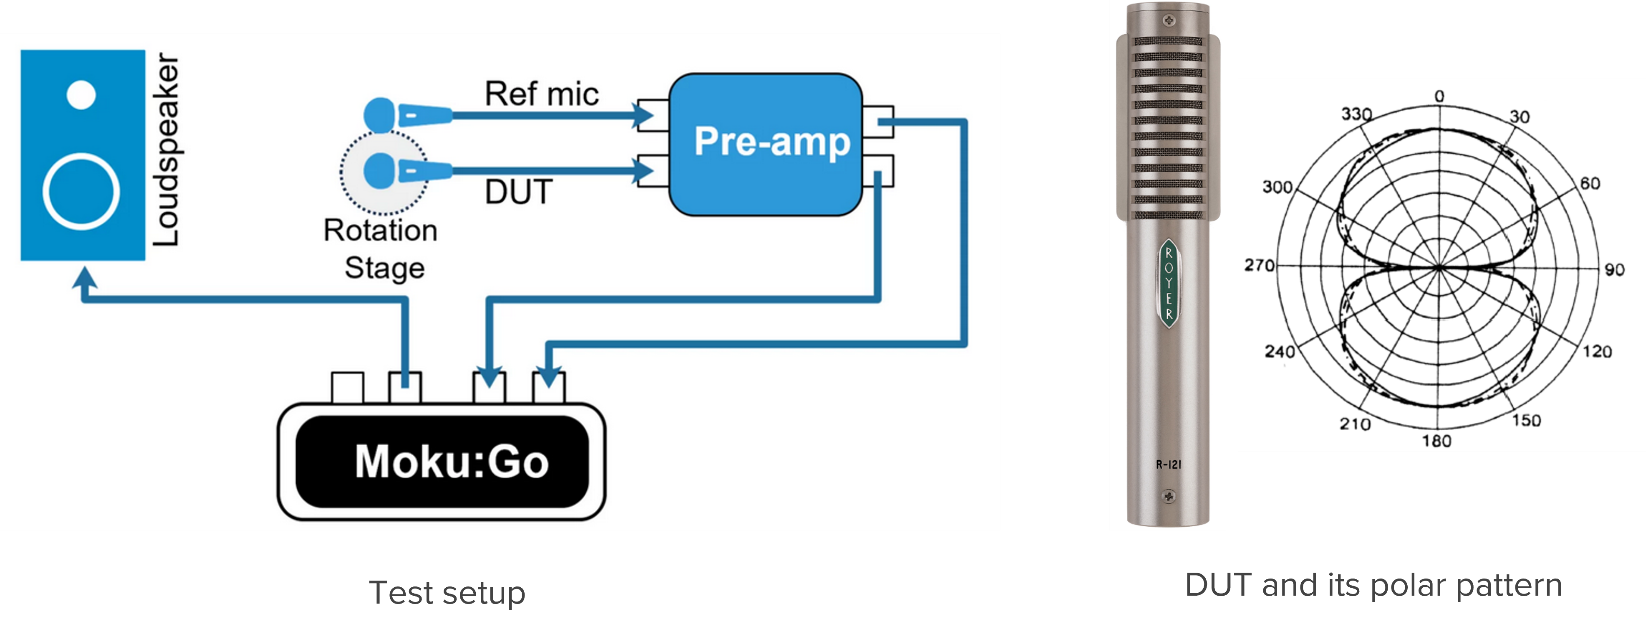
图 1:测试设置框图和被测设备
自动方向性表征
为了自动表征麦克风的方向性,我们将 DUT 安装在电动旋转台上。 旋转台由步进电机、蜗轮和电机控制器组成。 步进电机提供出色的速度控制、精确的定位和运动的重复性,这些都是进行可靠且一致的自动化测量的关键要求。 我们组装了一个带有麦克风桌面支架的板,该支架连接到旋转台(图 2),这使我们能够以离散的步骤将 DUT 旋转完整的 360°。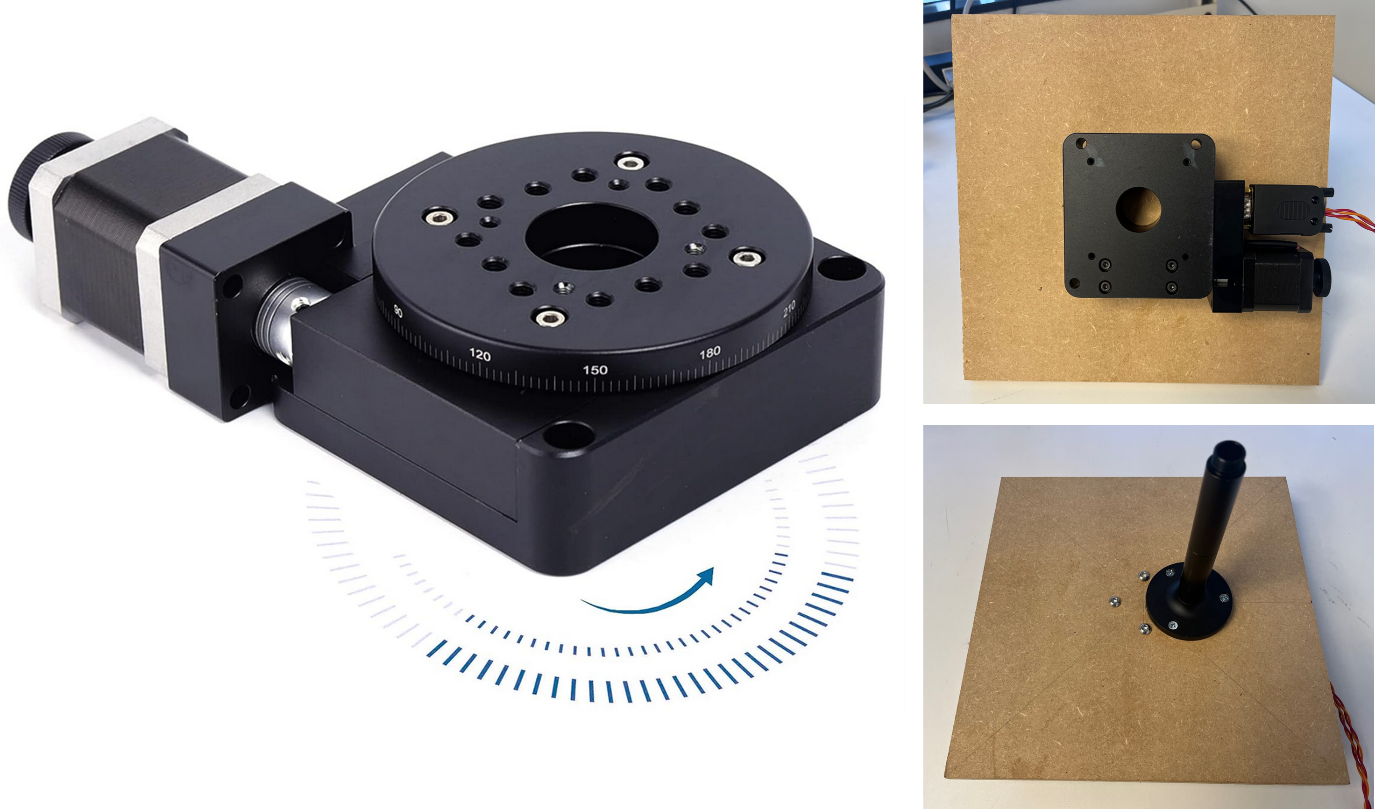
图 2:电动旋转台和安装板
LabVIEW实现
自动麦克风表征程序控制 Moku:Go 频率响应分析仪、驱动旋转台的步进电机以及监控 DUT 的实时摄像头馈送。 该程序控制 DUT 旋转,以 360° 增量旋转 15°,测量每个位置的扫描,并提取与 1 kHz 相对应的值,然后将其绘制在极坐标图上。 对于每个 DUT 位置,程序都会更新频率响应图。 实时摄像头显示 DUT 的物理旋转,并且前面板上显示各种状态消息(图 3)。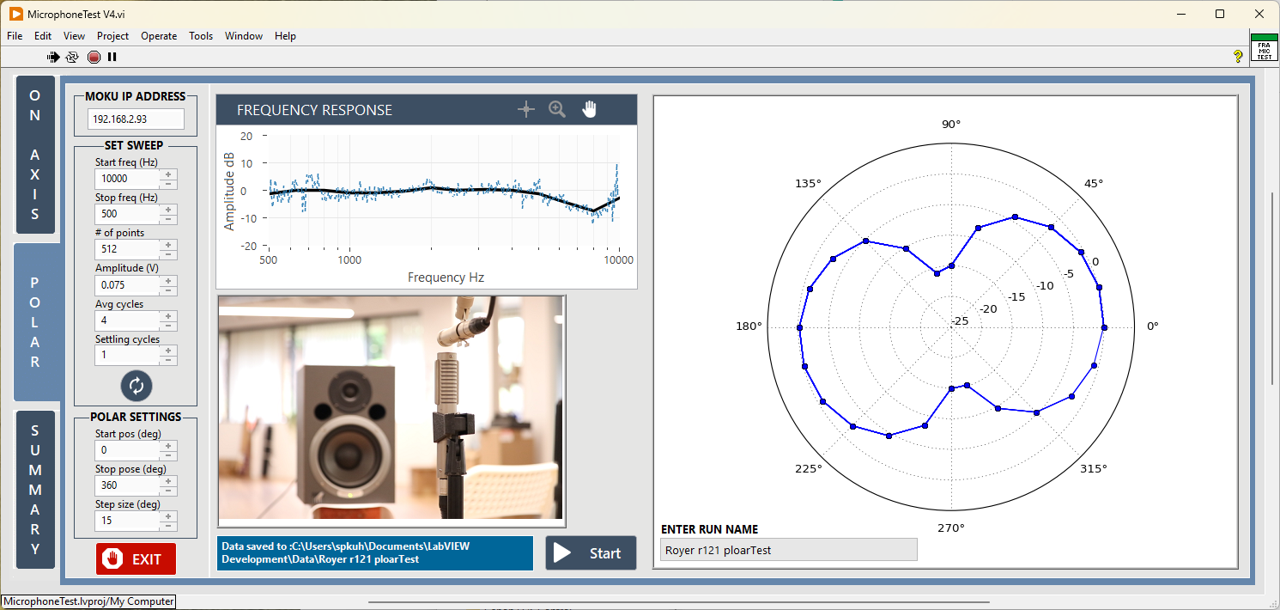
图 3:LabVIEW 图形用户界面
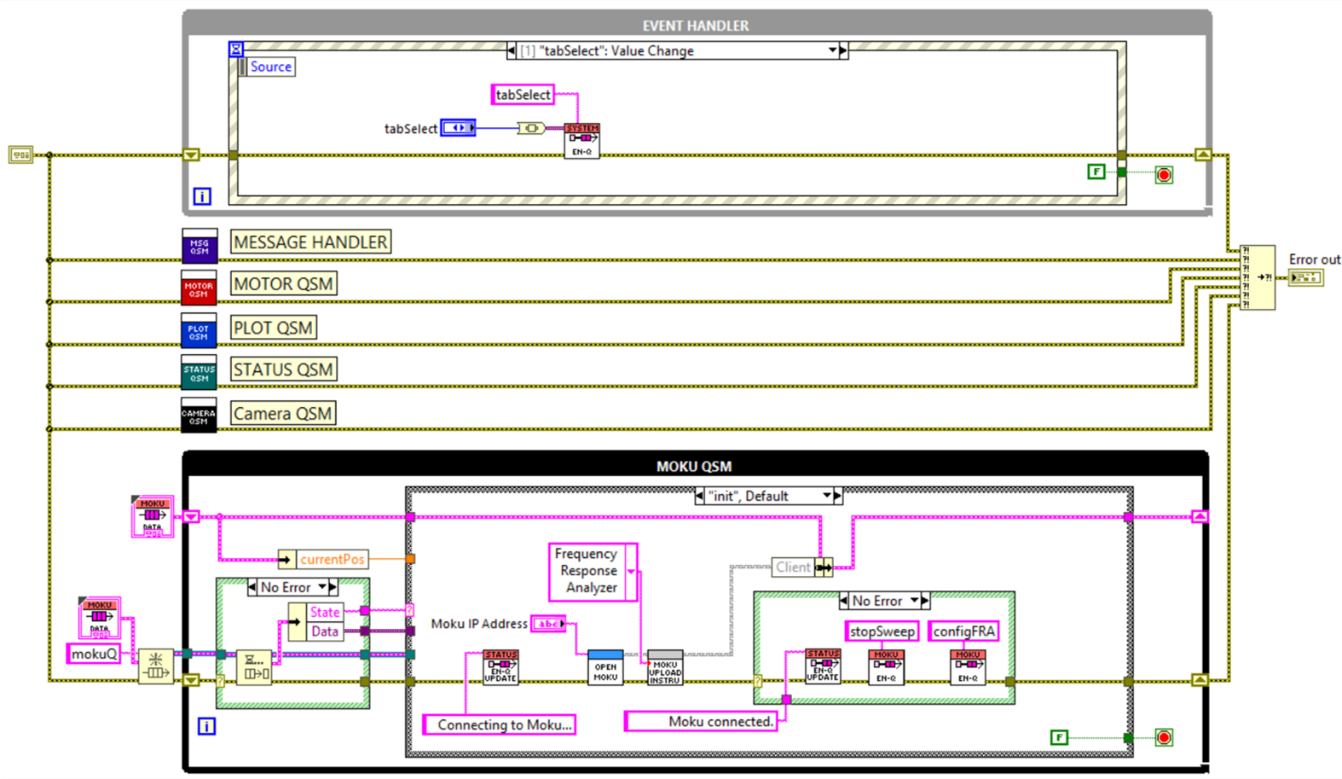
图 4:LabVIEW 框图
- 事件处理程序 – 处理从 GUI 触发的事件
- 消息处理程序 – 在事件处理程序和排队状态机 (QSM) 之间以及 QSM 本身之间传递消息
- 电机 QSM – 控制驱动旋转台的步进电机
- 绘制 QSM – 从频率响应分析仪 (FRA) 测量接收数据并更新极坐标图
- 状态 QSM – 将状态消息从状态机转发到前面板
- 相机 QSM – 通过实时视频源监控 DUT
- Moku QSM – 驱动扬声器,同时测量参考麦克风和 DUT 响应,将数据发送到 Plot QSM,并进行额外的数据处理,包括 1/3 倍频程平滑和提取与 1 kHz 相对应的幅度值
测试序列概述
1. Moku FRA 发起扫描 (Moku QSM) 2. Moku FRA 测量响应 (Moku QSM)- 停止扫描 (Moku QSM)
- 将数据发送到绘图 (Plot QSM)
- 告诉电机转到下一个位置
- 通知 FRA 开始扫描 (Moku QSM)
输出数据
该程序保存以下数据:- 每个测量位置的频率响应原始数据
- 极坐标图数据
- 极坐标图
- FRA 仪器设置
功能验证
被测设备 (DUT) 为 Royer R-121 双向铝带话筒。它具有 8 字形指向性,这意味着它对来自话筒前后方向的声音灵敏度相同,而对来自侧面的声音灵敏度较低。图 5 显示了极坐标图的详细视图。图中清晰可见 8 字形指向性,这与该话筒的预期结果一致。同样符合预期的是,它对来自话筒前后方向的声音灵敏度相同,而对来自侧面的声音灵敏度较低。来自侧面的声音衰减约为 15 dB。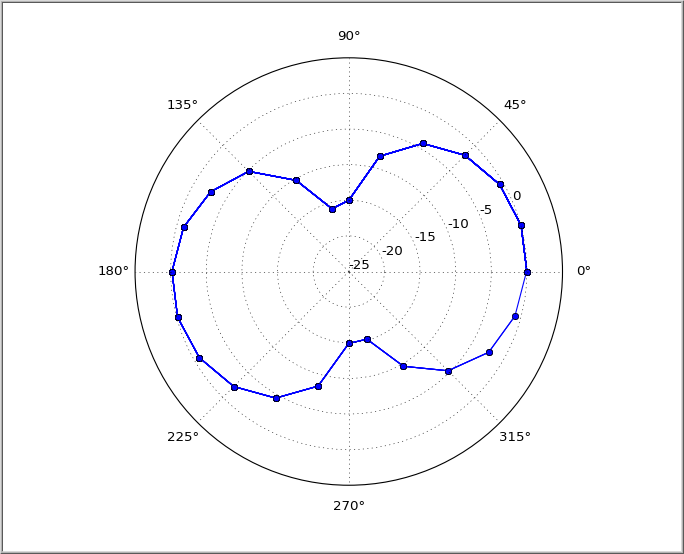
图 5:DUT 极坐标图