






介绍
了解麦克风的频率响应和指向性灵敏度对于从设计阶段到生产阶段的性能评估至关重要。我们以舒尔SM57麦克风作为被测设备(DUT),旨在评估麦克风的特性,并通过将测试结果与制造商的数据手册进行比较来表征该特定DUT。通过首先进行手动数据采集,我们可以在自动化测量之前验证我们的流程,从而为更高效、更准确的测试流程铺平道路。软件定义的Moku:Go频率响应分析仪(FRA)允许我们将扫频正弦信号施加到DUT上,以查看其幅值和相位响应。通过LabVIEW以编程方式运行此验证程序,可以减少人工干预、人为错误和测试时间。(想要了解更多关于自动化测量的信息?请查看……) 部分2 本实验的内容。)仪表
我们使用了以下材料,如图 1 所示:- Moku:Go 频率响应分析仪
- 扬声器:活动 PS6
- 参考麦克风:Oktava MK-12-01
- 被测设备 (DUT):舒尔 SM57 麦克风
- 前置放大器:Apogee Duet
- 手动旋转台:用于手动方向性数据采集

图 1:测试设置框图
频率响应表征
首先,我们将 FRA 从 35 Hz 扫描至 20 kHz,并同时测量参考麦克风(Oktava Mk-12)和被测设备(SM57 麦克风)的响应。然后将被测设备响应与参考响应(DUT/参考)进行比较,以创建一条归一化曲线。这种方法使我们能够在没有消声室或完美校准的扬声器等设备的情况下进行可靠且一致的测量。图 2 上方显示了使用 Moku:Go 和 LabVIEW 收集的 SM57 频率响应,下方图表则显示了制造商数据表中的频率响应(以 dB 为单位)。
图 2:使用 Moku:Go FRA 收集的频率响应(以 dB 与 Hz 为单位)(顶部)和制造商指定的频率响应(底部)
手动方向性表征
检查频率响应后,我们重点关注麦克风的方向性,即相对于入射角的声音灵敏度。方向性通常以极坐标图的形式显示。为此,我们手动调整旋转台,同时收集相对于扬声器不同角度的扫描信号。对于每个角度,我们确定对应于 1000 Hz 的幅度值。图 3 中生成的极坐标图显示了 SM57 预期的心形指向性。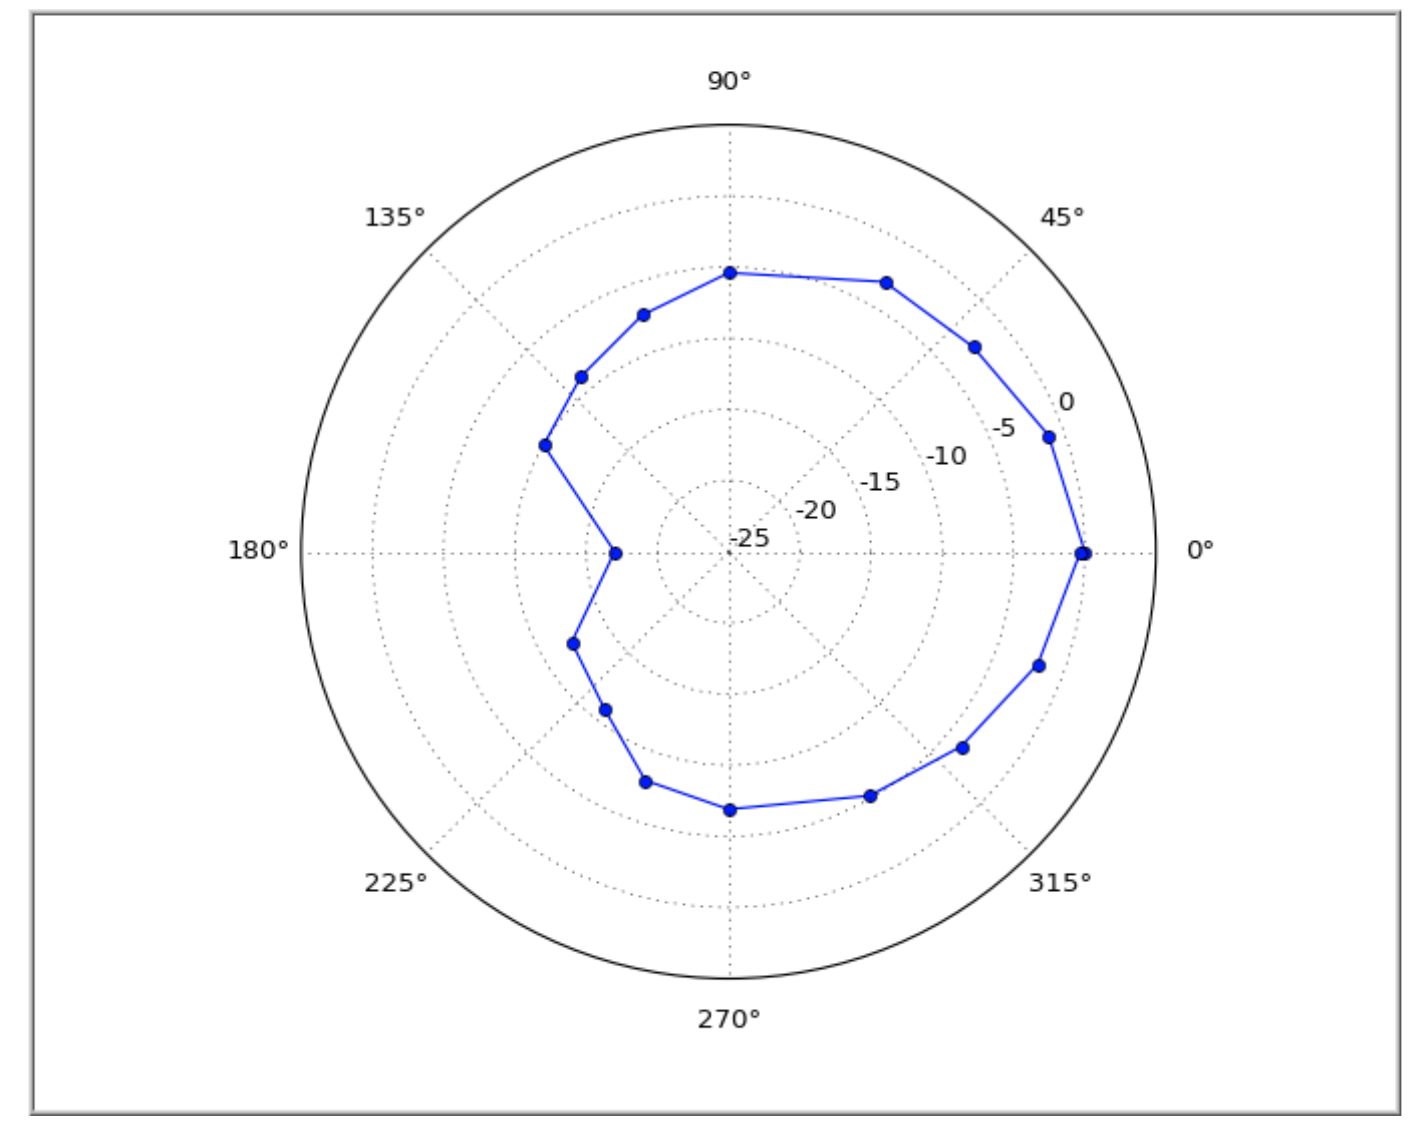
图 3:使用 Moku:Go 手动收集的心形指向图
LabVIEW实现
LabVIEW 代码是使用 Liquid Instruments LabVIEW API 创建的,用于控制 Moku:Go FRA 仪器。 有两种测试模式:ON AXIS 和 POLAR。 ON AXIS 模式测量麦克风相对于扬声器 0° 的频率响应。 POLAR 模式测量麦克风相对于扬声器的不同角度的频率响应。 图 4 是 ON AXIS 模式的图形用户界面 (GUI),显示了 FRA 配置参数、麦克风的频率响应以及平滑滤波器选择。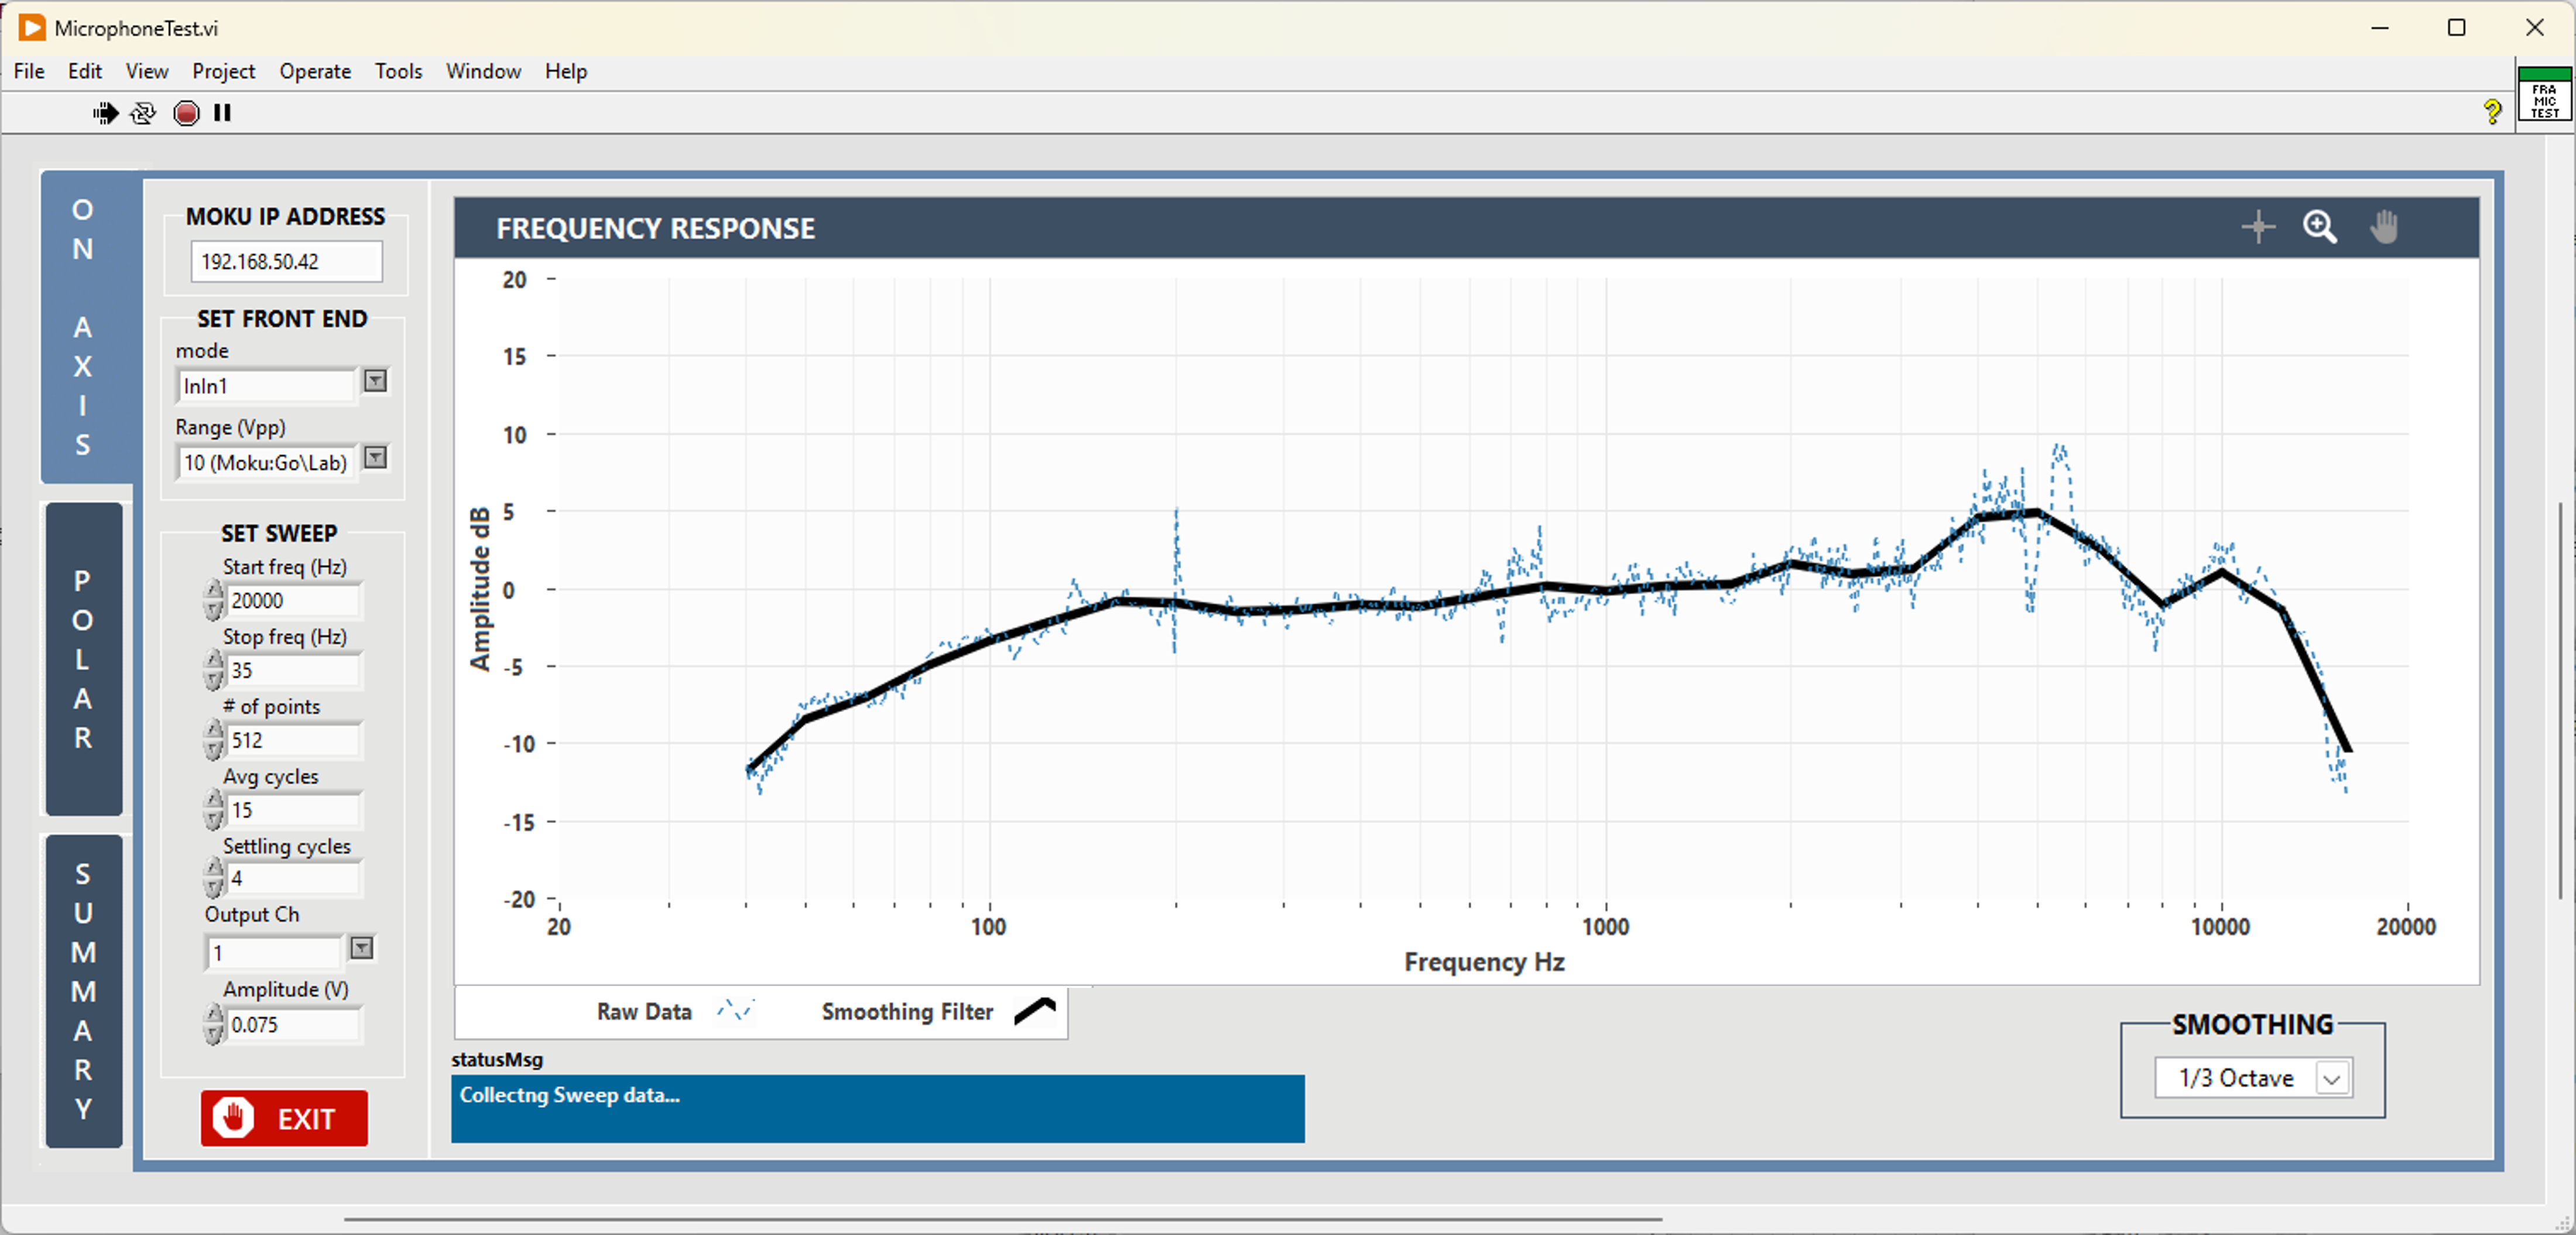
图 4:LabVIEW 图形用户界面,ON AXIS 模式
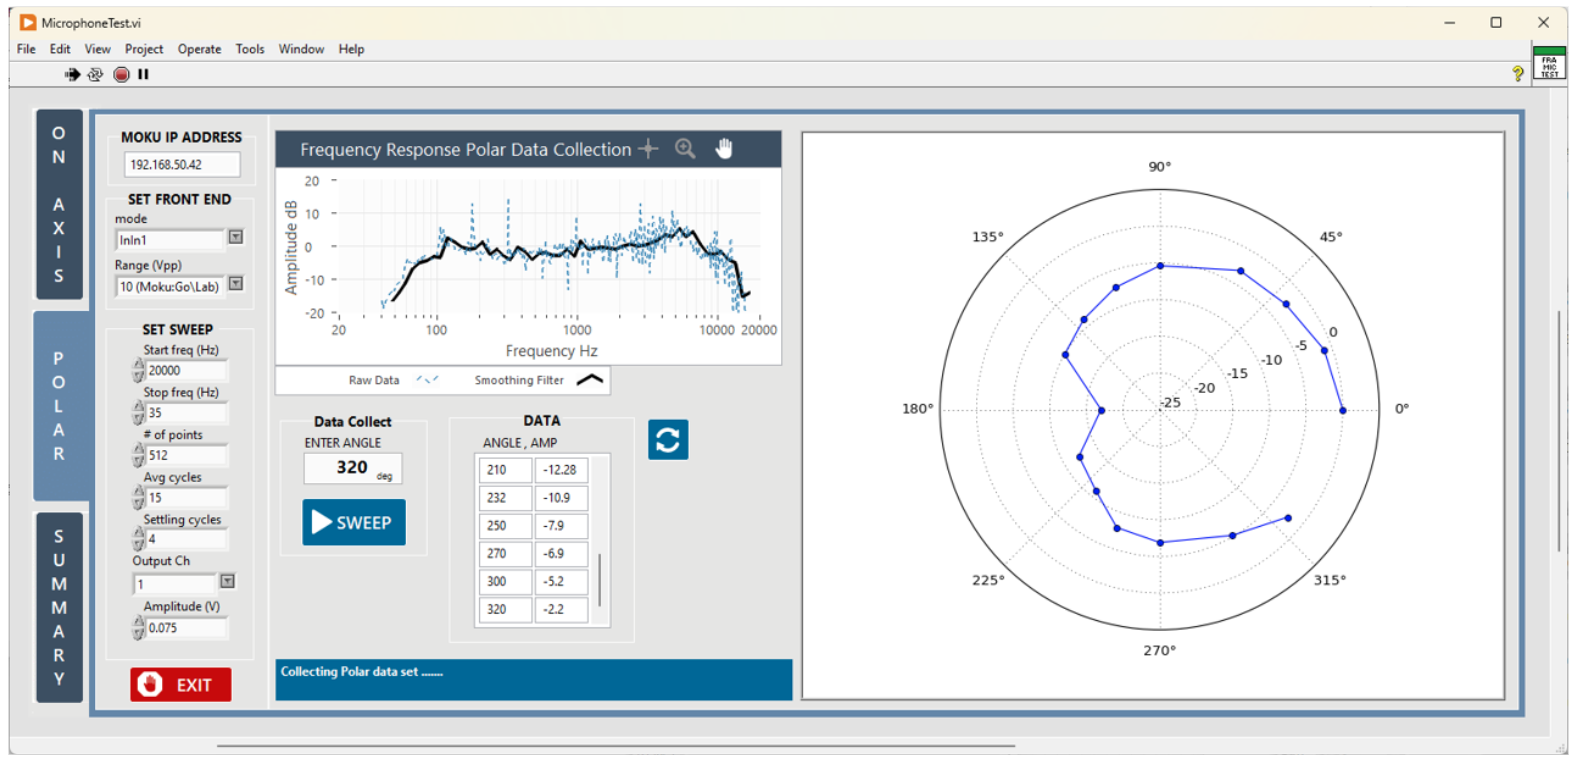
图 5:LabVIEW GUI,极性模式
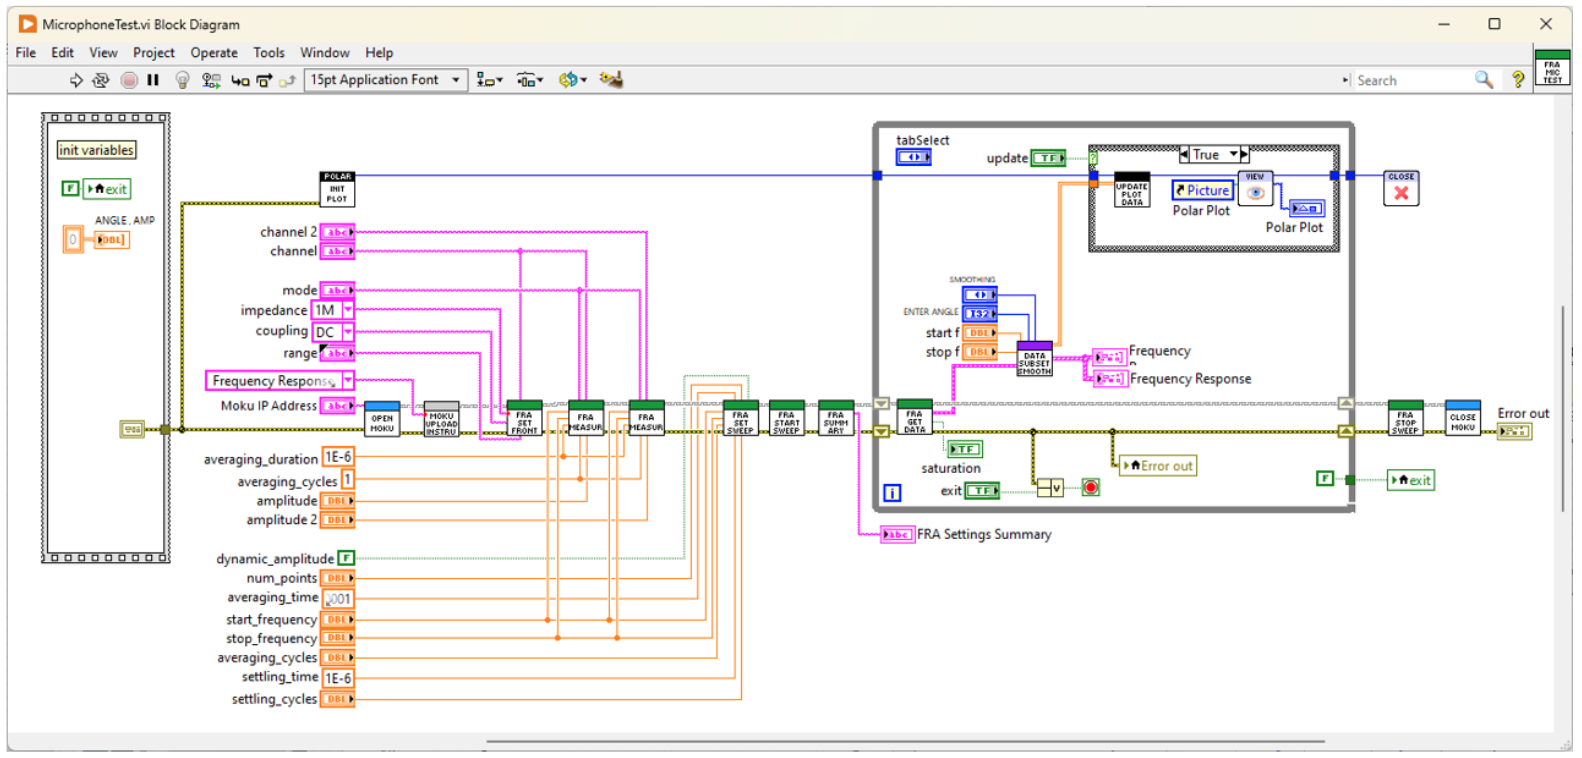
图 6:LabVIEW 框图