

リアルタイム共振追跡は、マイクロ電気機械システム(MEMS)ベースの慣性センシングから原子間力顕微鏡(AFM)まで、幅広いアプリケーションにおいて重要です。このアプリケーションノートでは、位相同期ループ(PLL)を利用する方法と、二周波共振追跡(DFRT)を利用する方法という、2つの共振追跡方法を比較します。PLL方式はほとんどの条件下で良好に機能しますが、臨界結合下で発生する急激な位相シフトには対応しにくい場合があります。DFRTは振幅依存フィードバック制御によってこの問題を克服し、より信頼性の高いソリューションを提供します。ここでは、二周波共振追跡を組み合わせることでDFRTを実証します。 ロックインアンプ と PIDコントローラー シングルで Moku:Pro デバイス。2チャンネルの 波形発生器シミュレーションされた共振器でテストされ、PLL 方式の信頼性が低い状況でのこの技術の有用性を実証する肯定的な結果が得られました。
イントロダクション
共振トラッキングを実現するための2つの主要な技術は、PLL法とDFRTです。PLLアプローチは、駆動信号とシステムの応答の位相差を監視することに依存しています。一定の位相差を維持することにより、駆動信号は共振周波数にロックされ、これは次のような場合に便利です。 MEMS共振トラッキング図1は、共振追跡用PLLシステムのブロック図を示しており、Mokuロックインアンプ、PIDコントローラ、波形発生器で構成されています。特筆すべきは、MokuロックインアンプにはPID機能が内蔵されているため、追加の計測機器なしで共振追跡が可能である点です。ロックインアンプは、駆動信号を基準として応答信号を復調し、2つの信号間の位相差を求めます。この位相差は目標位相オフセットと比較され、結果として得られる誤差信号はPIDコントローラによって処理されます。PIDコントローラは周波数調整信号を生成し、この信号によって波形発生器が調整され、共振周波数を継続的に追跡します。
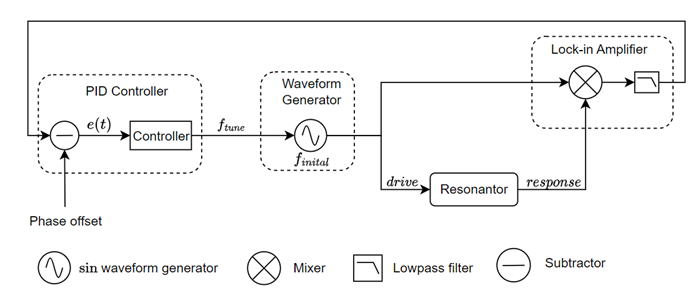
図1:PLLは駆動信号と応答信号間の位相差を検出し、その位相差をPIDコントローラに送信します。PIDコントローラは制御信号fを生成し、波形発生器を調整して周波数を同調させ、共振周波数を追跡します。
PLLシステムを効果的に動作させるには、駆動周波数が変化しても駆動信号と応答信号の間に連続的な位相関係が保たれる必要があります。そのため、PLLは、通常オーバーカップリングモードで動作するMEMSジャイロスコープや、特定のAFMに適しています。 マイクロカンチレバーセンサー これは、結合不足の条件下で機能します。ただし、臨界結合の条件下ではその性能が制限されます。この場合、周波数を\(f_{res}^-\)から\(f_{res}^+\)まで掃引すると、
共振時に突然180°の位相シフトが発生します。この急激な変化はトラッキングプロセスを妨害し、発振を引き起こす可能性があります。このような事例はまれですが、発生すると大きな問題を引き起こす可能性があります。
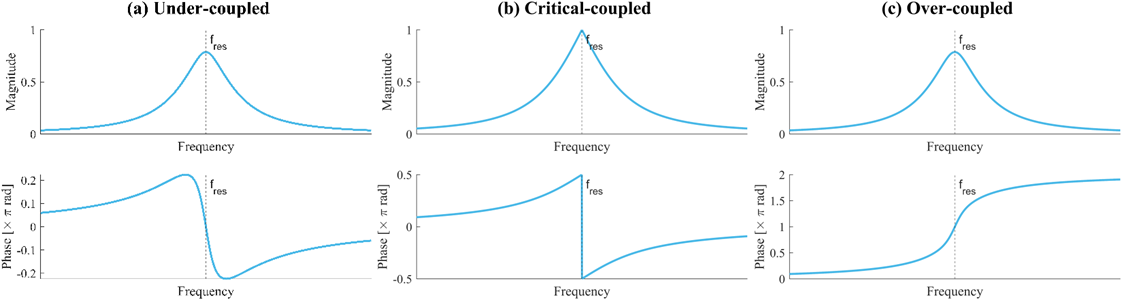
図 2: 共振挙動は、結合不足、臨界結合、および過剰結合の 3 つの結合条件に分類できます。結合不足と過剰結合の両方の条件では、共振周波数 \(text{(}f_{res}text{)}\) 付近の位相変化は線形かつ連続的です。臨界結合条件では、\(f_{res}\) 付近で 180° の位相シフトが観測されます。共振特性は、マイクロリング共振器結合システムのシミュレーションから導出されています。さらに、AFM アプリケーションで信頼性の高い PLL 機能を実現するには、カンチレバーがスキャンされている間、システムの位相応答が共振器周波数で安定している必要があります。この安定性は、PLL が固定位相差しか維持できないため重要です。共振器周波数での位相応答の変動は、共振器周波数の追跡にエラーを引き起こす可能性があります。しかし、圧電応答力顕微鏡のように、駆動電場に対する分極方向に基づいてカンチレバーのたわみ信号が反対方向のドメイン間で180°の位相反転を示すような特定の条件下では、これは実現できない可能性があります。位相応答が安定しないため、PLL法では正しい共振周波数を追跡できません。したがって、異なる材料をスキャンすると位相と周波数のマッピング関係が変化するため、追跡された共振周波数は正しい周波数になりません。たとえば、ドメイン壁の両側で、一方の側は共振周波数で90°の位相差を持ちますが、もう一方の側は共振周波数が-90°になります。これらの課題に対処するために、DFRTなどの代替共振追跡技術が必要になります。
デュアル周波数共振トラッキング
効果的な PID 制御には、中心共振周波数の両側でエラー信号が反対の符号を示すことが必要です。これは、対称信号を微分し、正確なフィードバック制御に必要な符号変更を伴う反対称形式に変換することで実現できます。図 3 は、AFM マイクロカンチレバーセンサーの元の振幅応答と微分された振幅応答の比較を示しています。元の振幅応答を調べると、単独の振幅測定から共振周波数 (\(f_{res}\)) に対する現在の周波数を決定することはできません。単一の振幅値は、\(f_{res}\) の両側に XNUMX つずつ、XNUMX つの異なる周波数値に対応します。対照的に、微分応答はこの曖昧さを解決します。周波数が \(f_{res}\) 未満の左側では、微分された振幅値は正であり、周波数が \(f_{res}\) を超える右側では、値は負です。この区別により、PID 制御のより正確な共振追跡が可能になります。
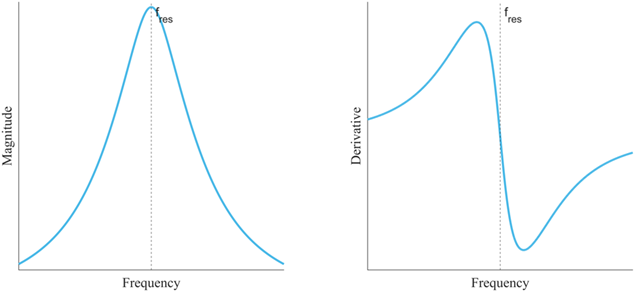
図 3: 元の共振器の振幅応答 (左) は対称です。対照的に、その微分 (右) は共振の両側で反対の符号を持つ反対称の振幅プロファイルを生成するため、フィードバック制御に最適です。同様に、二周波共振追跡は微分と同様の原理で動作しますが、微分ステップサイズは \(f_2 – f_1\) に固定されています。二周波追跡の概念を図 4 に示します。2 つのトーンの振幅は、共振周波数との近さに依存します。\(f_1\) が \(f_2\) よりも共振周波数に近い場合、\(f_1\) トーンの振幅は \(f_2\) よりも大きくなり、その逆も同様です。したがって、重要なのは、\(f_1\) と \(f_2\) の中心周波数を移動して、中心を共振周波数に一致させることです。図5に説明図を示します。その結果、中心周波数\(frac{f_2 + f_1}{2}\)が\(f_{res}\)と一致するとき、誤差信号はゼロのままになります。

図4: 共振振幅応答は中心周波数を中心に対称です。周波数\(f_1\)と\(f_2\)は、一定の周波数差\(f_2 – f_1\)と可変の中心周波数\(frac{f_2 + f_1}{2}\)で隔てられています。誤差信号は、XNUMXつの周波数成分の振幅を減算することで得られます。
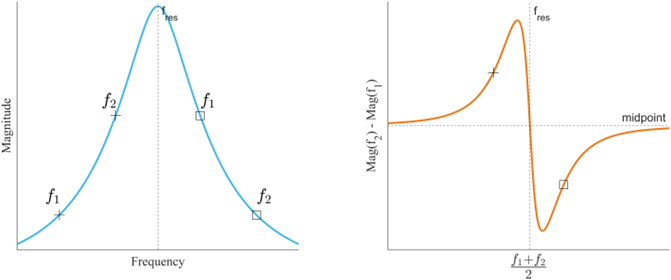
図5:この図は2つのシナリオを示しています。「+」は、中心周波数\(frac{f_1 + f_2}{2}\)が共振器周波数\(f_{res}\)よりも低い場合を示しています。逆に、「☐」は、中心周波数が\(f_{res}\)を超える場合を示しています。結果として得られる応答\(f_1 – f_XNUMX\)は、中心周波数より上に「+」、中心周波数より下に「☐」を示します。したがって、PIDコントローラは必要に応じて中心周波数を共振器周波数に合わせることができます。
Moku:Proでの実装
ツー ロックインアンプ 入力信号の 6 つの周波数成分の振幅を検出するには、PID コントローラが減算を実行してシステムを安定化させる必要があります。デュアル周波数共振追跡の原理を図 XNUMX に示します。このセットアップでは、波形ジェネレータを使用して XNUMX つの正弦波形が生成され、信号コンバイナを介して結合されてから共振器に適用されます。次に、XNUMX つの周波数トーンの振幅が測定され、PID コントローラに送られて共振追跡が可能になります。
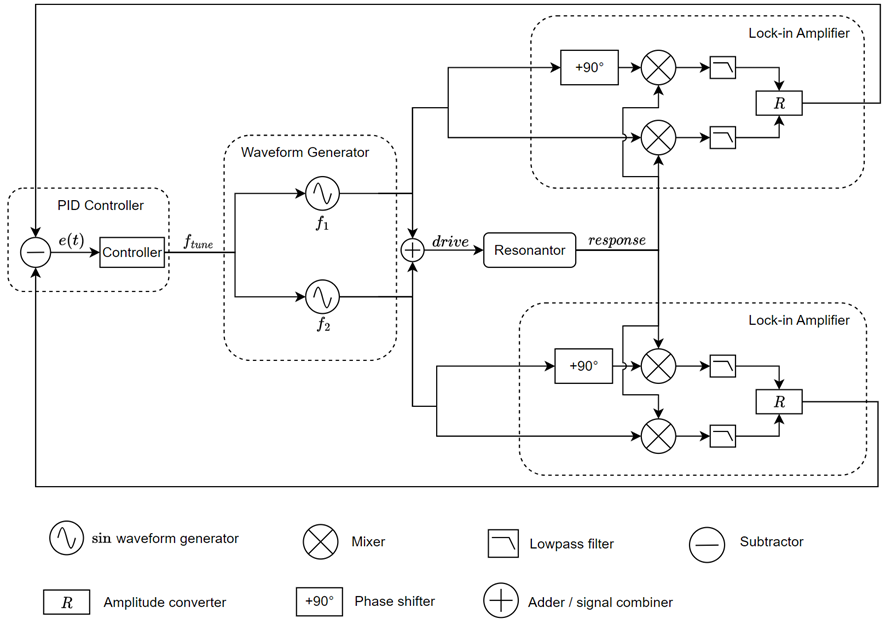
図6:デュアル周波数共振追跡装置のブロック図。1つの周波数成分\(f_2\)と\(f_XNUMX\)は、独立した正弦波発生器によって生成され、アナログ信号合成器によって合成された後、共振器に送られます。両方の周波数成分はデュアル位相復調器によって復調され、各トーンの振幅が計算されます。XNUMXつの振幅の差\(e(t)\)は、周波数調整と共振追跡のためにPIDコントローラに送られます。
図7はDFRTの実装を示している。マルチインストゥルメントモード
on Moku:Proこのセットアップでは、1つのロックインアンプ(スロット2とスロット3にそれぞれXNUMXつずつ)を使用して、XNUMXつの周波数成分の振幅を測定します。振幅信号はスロットXNUMXのPIDコントローラに送られ、フィードバック制御信号が生成されます。この制御信号は、 波形発生器これにより、中心周波数を調整し、共振を効果的に追跡することができます。波形発生器の2つのチャンネルは、それぞれ2つのロックインアンプにリファレンス信号として送られます。
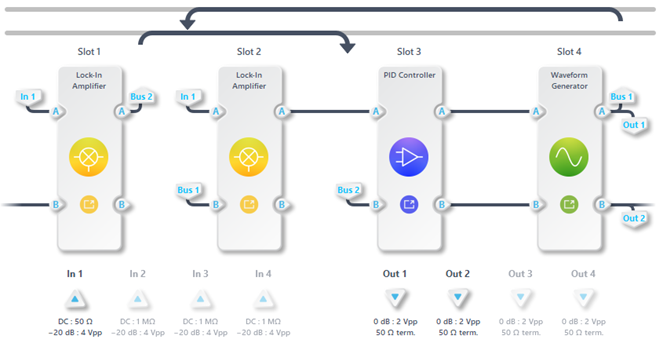
図 7: 共振追跡用に構成された Moku:Pro。2 チャンネル波形発生器は周波数変調正弦波発生器として設定され、PID コントローラの制御信号を使用して中心周波数を調整します。誤差信号は、2 つのロックインアンプの出力を減算することによって生成されます。波形発生器の構成を図 8 に示します。波形発生器は、10 MHz と 11 MHz に設定された別々のチャンネルを使用して 2 つの周波数成分を生成し、それらの間に 1 MHz の周波数差 (\(f_2 – f_1 = 1\) MHz) を作成します。両方のチャンネルの周波数変調深度は 1 MHz/V で、同じ入力信号 Input A によって変調されます。これにより、両方のチャンネルが均等に変調され、それらの間に一貫した 1 MHz の周波数差が維持されます。これらの 2 つの信号は、2 つのロックインアンプに送られ、そこで基準信号として使用され、共振器からの応答信号を復調します。

図8:10チャンネル波形発生器は、11MHzと1MHzの正弦波発生器で構成されています。両チャンネルの周波数変調度はXNUMXMHz/Vに設定されており、両方のトーンの変調が一定に保たれます。
ロックインアンプの構成(両方とも同一構成)を図 9 に示します。ロックインアンプは、内部 PLL を備えており、その局部発振器を In-B(波形発生器出力)で受信した信号にロックします。ロックインアンプの PLL は復調基準の生成にのみ使用され、共振器周波数の追跡には寄与しません。隣接する周波数成分からの干渉を低減するため、ロックインアンプのローパスフィルタは 100 Hz、傾斜 18 dB/オクターブに設定されています。特に、ローパスフィルタのコーナー周波数は、実験における AFM スキャンレートまたは信号帯域幅に合わせて調整する必要があります。スキャンレートがフィルタの応答時間を超えると、振幅と共振器周波数の遷移が正確に追跡されない可能性があります。ロックインアンプは、In-A 信号(共振器応答)の対応する周波数成分の振幅を測定し、その結果を Out-A から出力します。
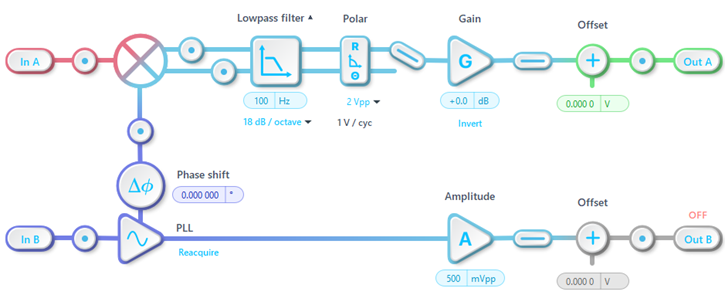
図9:ロックインアンプの構成。復調基準は波形発生器の出力から直接生成されます。ローパスフィルタは、100Hzのコーナー周波数と18dB/オクターブのロールオフに設定されています。In-Aの振幅(共振器の応答で測定されたトーン)はOut-Aに送られます。
エラー信号は、2つのロックインアンプの出力を減算することによって得られ、この操作は制御mによって実行されます。
アトリックスの
(参照してください
図 10)。エラー信号を最小限に抑えるために、PID コントローラは比例積分 (PI) コントローラとして構成されます。積分器は DC エラー信号を除去します。積分器のゼロ交差点は、実験要件を満たすように調整できます。積分器のクロスオーバー周波数を上げると、共振の追跡が速くなりますが、位相マージンが減少し、不要なオーバーシュートや振動が発生する可能性があります。

図10:制御マトリックス(In-B – In-A)によって誤差信号が生成され、PIDコントローラに送られます。PIDコントローラは、比例ゲインが-12.7 dB、積分器のクロスオーバー周波数が50.33 Hzに設定されています。
この実験では、可変中心周波数のバンドパス フィルタを使用して共振器をシミュレートし、フィルタの中心周波数に応じて 11 つの周波数トーンの振幅を変化させます。デバイスの接続と FIR フィルタの構成は、それぞれ図 12 と XNUMX に示されています。FIR フィルタの中心周波数は、DFRT のパフォーマンスを評価するために調整されます。

図11:デバイスとBNCケーブルの接続は以下のとおりです。Moku:Pro 1は共振トラッキングに使用され、Moku:Pro 2はFIRフィルターを用いて共振器をシミュレートします。FIRフィルターは、中心周波数が可変のバンドパスフィルターとして構成されています。Moku:Pro 1によって生成されたXNUMXつの周波数トーンは、アナログ信号コンバイナーによって合成されます。

図12:FIRフィルタは、39.06MHzのサンプリングレートと61個の係数を持つバンドパスフィルタとして構成されています。中心周波数は10MHzに設定されており、共振追従性能を評価するために調整可能です。
最終的に、DFRT を使用して共振が正常にロックされました。図 13 に示す PID コントローラーのユーザー インターフェイスには、制御信号出力が表示されます。FIR フィルターの中心周波数は、10.5 MHz ステップで 11.5 MHz から 0.25 MHz に調整されました。PID 出力の各ステップは、約 250 mV の制御信号の変化に対応し、これは 0.25 MHz の周波数変調に変換されます。FIR バンドパス フィルターの応答曲線は中心周波数を中心に完全に対称ではないため、ステップ サイズが 250 mV に正確に一致しないことに注意することが重要です。この不一致は、同様の振幅応答の不規則性を示す可能性のある実際の共振器の動作も反映しています。これは、必要に応じて、PID コントローラーに入力オフセットを導入することで補正できます。

図13:PIDコントローラのユーザーインターフェース。青線は出力制御信号を示しています。図中のマーカーは制御電圧を表しています。制御信号の各ステップは約250mVで、これは0.25MHzの周波数調整に相当します。FIRフィルタの対称性が完全ではないため、実際のステップサイズは250mVと完全に一致しません。
製品概要
本研究では、MEMS慣性センサや原子間力顕微鏡などのアプリケーションで重要な、リアルタイム共振追跡のための2つの主要な技術、PLLとDFRTを紹介します。PLL方式は、駆動信号と応答信号間の位相差を一定に保つことで、過結合システムと不足結合システムの両方でうまく機能します。しかし、この方法は、急激な180°の位相シフトによって追跡が阻害される可能性があるため、臨界結合状態では課題に直面します。さらに、位相応答がテスト対象の材料によって影響を受ける場合、効果が低下します。この問題を解決するために、DFRTは2周波数信号を使用して共振周波数を決定し、PIDコントローラによる正確なフィードバック制御を可能にします。Moku:Proに正常に実装されたDFRTは、FIRフィルタでシミュレートされた共振器の周波数偏差を効果的に追跡します。Moku:Pro DFRTは\(f_{res}\)の追跡のみに焦点を当てており、\(f_{res}\)における共振器の振幅または位相応答は測定しないことに注意してください。これらの応答特性を取得するには、追加のMokuハードウェアデバイスが必要です。実験結果は、DFRTが共振器の非対称性をリアルタイムで補正する調整機能を備え、安定かつ高精度な共振追跡を実現することを示している。これにより、DFRTはPLL方式に代わる有効な選択肢となることが証明された。特に、重要な結合や材料のばらつきがPLL方式の性能を損なうような状況において有効である。DFRTは振幅応答を誤差信号として利用することで、このような条件下での追跡精度と堅牢性を向上させる。
参考情報
[1] BJ Rodriguez、C. Callahan、SV Kalinin、R. Proksch、「デュアル周波数共鳴追跡原子間力顕微鏡」 ナノテクノロジー、vol. 18、いいえ。 47、p. 475504、2007 年 XNUMX 月、文書: 10.1088/0957-4484/18/47/475504.