

Moku Cloud Compileを使用すると、Moku FPGA上に独自のデジタル信号処理(DSP)を簡単に実装できます。FPGAプログラミングは通常、ハードウェア記述言語(HDL)で行われます。HDLコーディングの習得はソフトウェアプログラミング言語に比べて難しい場合があります。そこでこのチュートリアルでは、MATLABとSimulinkを使用してDSPの動作/アルゴリズムをプログラミングおよび構築し、Mokuプラットフォームへの実装用のVHDLコードを自動生成する方法を説明します。このチュートリアルのパート1では、MATLABスクリプトをVHDLコードに変換する方法と、 第2部 チュートリアルのこの部分では、Simulink モデルを VHDL コードに変換する方法を説明します。
概要
Mokuクラウドコンパイル
Liquid Instruments の Moku Cloud Compile (MCC) ツールを使用すると、Moku プラットフォームに実装するためのカスタム計測器を設計できます。CPU やアプリケーション固有集積回路 (ASIC) ベースの DSP アプローチと比較して、FPGA は、CPU のようにソフトウェア定義で再プログラム可能であると同時に、ASIC レベルの入出力レイテンシを提供します。FPGA プログラミングは通常、ハードウェア記述言語 (HDL) を使用して行われます。HDL コーディングの学習曲線は、ソフトウェア プログラミング言語と比較して急峻になる可能性がありますが、他のプログラミング言語のスクリプトを HDL に変換するツールがいくつかあります。このチュートリアルでは、MathWorks HDL Coder を使用して MATLAB コードを Moku:Pro に実装するための HDL コードに変換する方法を説明します。このチュートリアルのパート I では、MATLAB HDL Coder を使用した VHDL コード生成のみに焦点を当てます。この方法は、MATLAB でのプログラミングに既に精通しているユーザーに推奨されます。 第2部 このチュートリアルでは、Simulink モデルからの VHDL コード生成について説明します。Simulink モデルのブロック図形式により、システムとデータフローを視覚化しやすくなり、ユーザーは設計に MATLAB 関数ブロックを追加することもできます。より複雑なシステムの場合、両方のツールを使用することで、設計プロセスを大幅に効率化できます。MATLAB HDL Coder メソッドの設計プロセスは、図 1 に示すように、DSP 設計、浮動小数点シミュレーション、HDL 生成、DSP 展開および検証の 4 つのトップレベルのステージに分解できます。これらの手順に従って、MATLAB HDL Coder を使用してデジタル シュミット トリガを構築し、Moku:Pro に実装します。
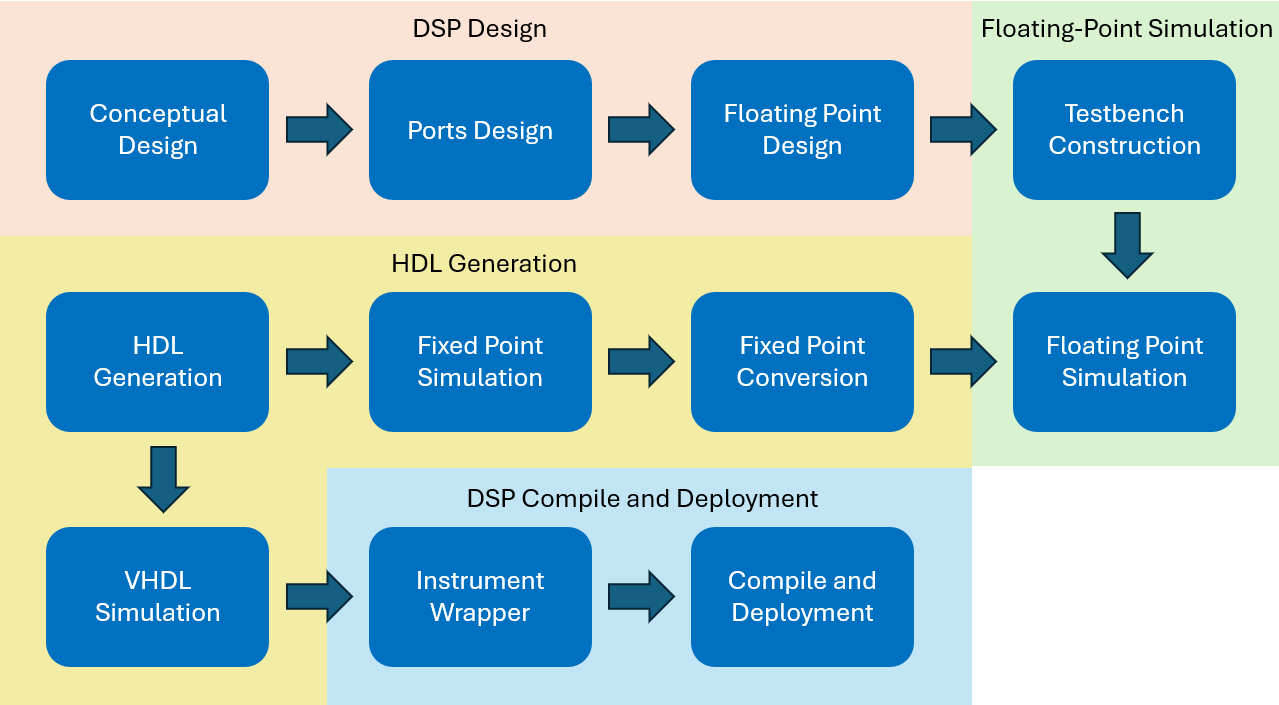 図 1: Cloud Compile + HDL Coder DSP 設計の推奨ワークフロー。
シュミットトリガー
シュミットトリガはコンパレータ回路の一種です。入力が特定の電圧閾値を超えているか下回っているかに基づいて、1ビットのデジタル出力を生成します。標準的なオペアンプベースのコンパレータは、閾値がXNUMXつしかありません。ノイズの多い入力信号の場合、閾値電圧付近または閾値を横切ると、出力が不安定になることがあります。シュミットトリガには、スイッチオン用の上限閾値とスイッチオフ用の下限閾値のXNUMXつの閾値があります。この場合、ノイズの多い入力がスイッチオン用の閾値を超えて再び上昇しても、上限閾値と下限閾値の差によって「保護領域」が形成され、デジタル出力は変化しません。このデバイスは、デバイストリガや正弦波-方形波コンバータとしてよく使用されます。
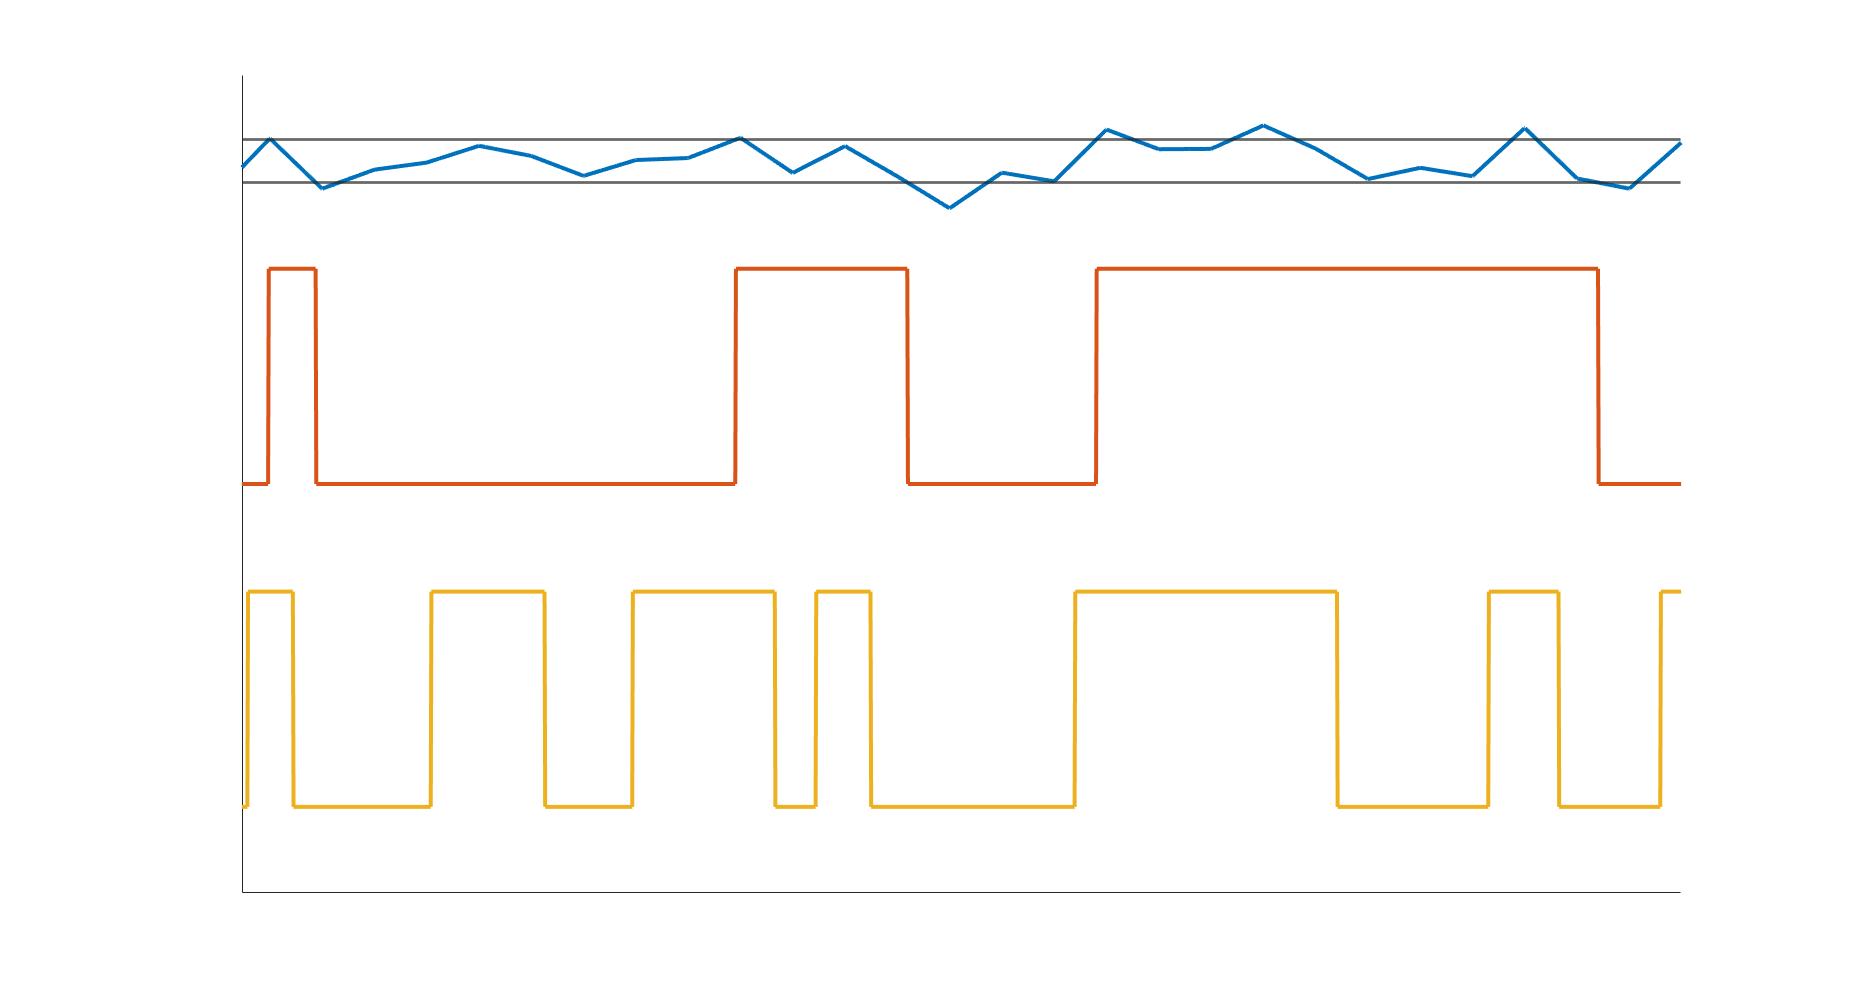 図 2: コンパレータとシュミット トリガの比較。
要件
シュミットトリガの構築と実装を始める前に、システムが以下の要件を満たしていることを確認してください。MATLABスクリプトからVHDLコードを生成するには、MATLABとHDL CoderおよびFixed-Point Converterが必要です。また、チュートリアルのパート2でSimulinkを使用してシステムを構築する場合は、Simulinkも必要です。注:Macユーザーは、HDL Coderが動作するためにXCodeもインストールされている必要があります。VHDLコードをコンパイルするには、Liquid Instruments Cloud Compileにアクセスできる必要があります。コンパイルされた計測器ビットストリームを実装するには、ファームウェアバージョン601以上を実行しているMoku:Pro、Moku:アプリ、および マルチインストゥルメントモード Moku:Pro で。
DSP設計
コンセプチュアルデザイン
シュミット トリガーには単一の入力と出力があります。アナログ入力信号は上限および下限のしきい値と比較されます。この例では、上限しきい値は正の入力範囲全体の 1/10 であり、下限しきい値は負の入力範囲全体の 1/10 です。入力信号が上限しきい値より高い場合、出力は 2^15-1 (出力が生成できる最大の 16 ビット符号付き整数) に設定されます。入力信号が下限しきい値よりも低い場合、出力は 0 に設定されます。または、これらの条件がいずれも満たされない場合は、前の状態のままになります。
浮動小数点 DSP 設計
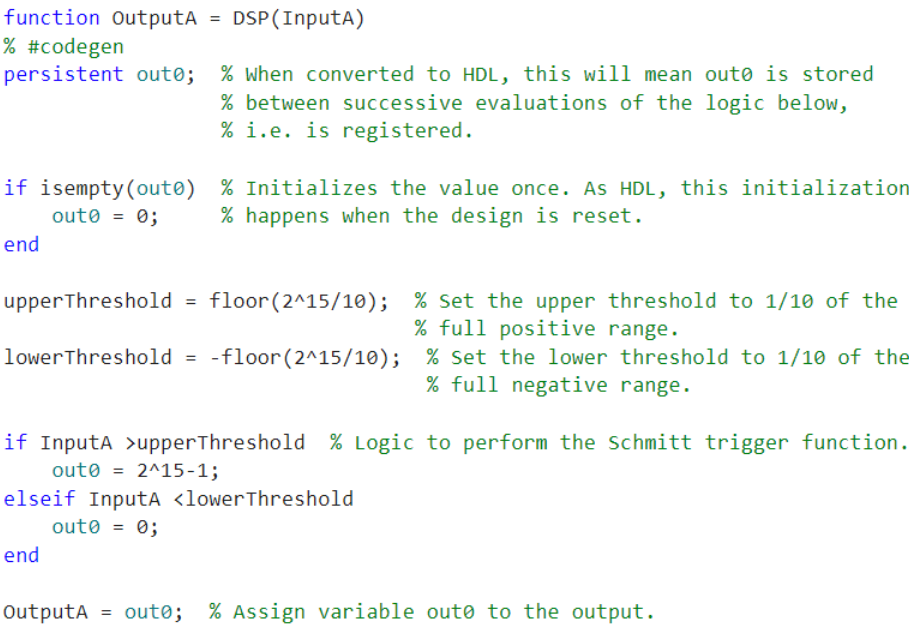
このセクションでは、上記の概念設計を、永続変数とif-elseif文を使用してMATLAB関数に変換します。シュミットトリガDSP関数では、入力チャネル(InputA)と出力チャネル(OutputA)はそれぞれ1つずつしか必要ありません。単一の入力と出力を持つMATLAB「DSP」を作成します。DSPモジュールは関数形式で設計する必要があることに注意してください。
関数 出力A = DSP(入力A)

次に、関数に永続変数 out0 と論理演算の if-elseif ステートメントを設定します。
浮動小数点シミュレーション
シミュレーションと検証は、FPGA設計において非常に重要なステップです。デジタルシステムの応答を検証するためには、「テストベンチ」を構築するのが一般的です。テストベンチは、シミュレーション信号を入力してシステムの応答を観測するために使用されます。浮動小数点設計を固定小数点設計に変換するには、テストベンチが必要です。ネイティブ固定小数点設計の場合、テストベンチはオプションです。ただし、どのような設計でも必ずテストベンチシミュレーションを実行することを強くお勧めします。
テストベンチの構築
MATLAB では、テストベンチは、ループ内でさまざまな入力値を使用して関数 (このチュートリアルでは DSP 関数) を呼び出す MATLAB スクリプトと考えることができます。このチュートリアルでは、浮動小数点設計、固定小数点設計、および HDL 設計の 3 ラウンドのテストベンチ検証を実行します。最初のテストベンチは浮動小数点モデルを検証し、2 番目は固定小数点変換後のシステム動作を検証し、最後は EDA ソフトウェアでの VHDL シミュレーションを通じて HDL モデルを検証します。最初の 2 ラウンドのテストベンチは、同じテストベンチ スクリプトを使用して、MATLAB でシミュレーションされた入力信号を使用して実行されます。シミュレーションされた信号は、ダイナミック レンジと精度に関して、実際の入力信号に非常に近いものである必要があります。これにより、MATLAB の固定小数点ツールが固定小数点モデルに最適な精度を決定するのに役立ちます。DSP 関数のテストベンチは、入力信号として一連のサンプル データをロードすることによって動作します。この信号は、チュートリアルのパート 2 の Simulink モデルと一致しています。次に、DSP関数をforループ内で呼び出し、その出力を図3にプロットします。出力結果から、DSP関数が設計したかったシュミットトリガと一致していることが確認できたため、MATLAB HDL Coderを使用してHDLコードの生成に進むことができます。
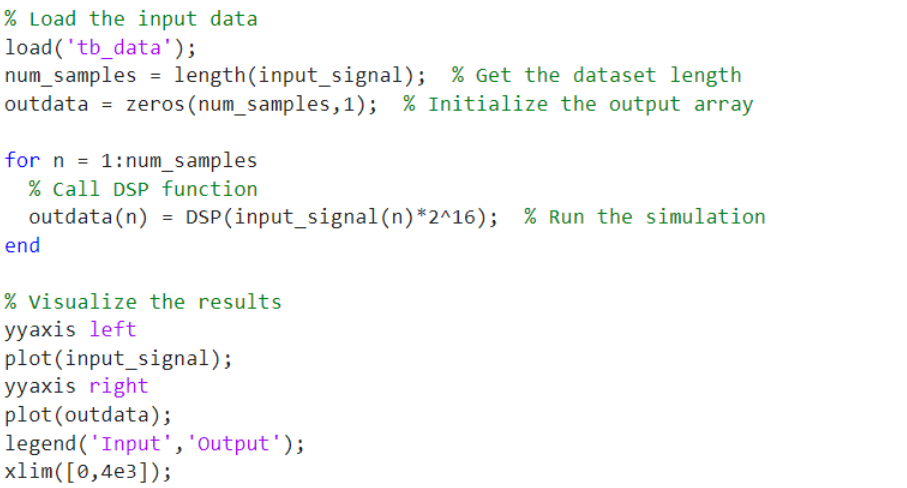
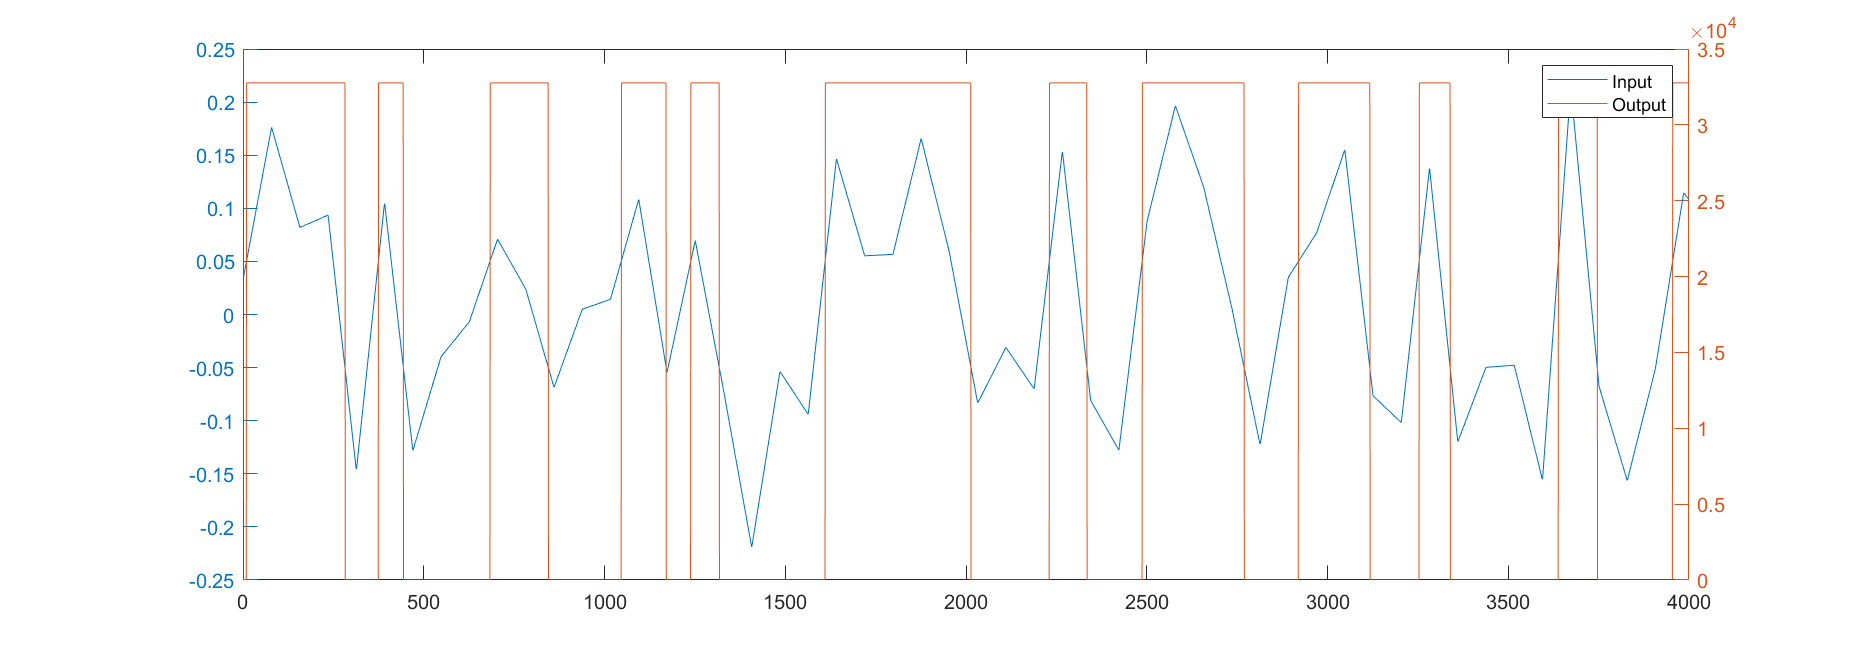 図 3: MATLAB シミュレーションの出力
HDLコード生成
MATLAB HDL Coder は、ワークフロー アドバイザーを使用して、固定小数点変換、HDL 生成、および HDL テストベンチ生成プロセスを含む完全な HDL コード生成プロセスをユーザーにガイドします。 DSP 関数を HDL コードに変換するこのプロセスを開始するには、まず MATLAB で HDL Coder アプリを起動し、新しいプロジェクトを作成します。あるいは、MATLAB のコマンド ウィンドウに「hdlcoder」と入力することもできます。
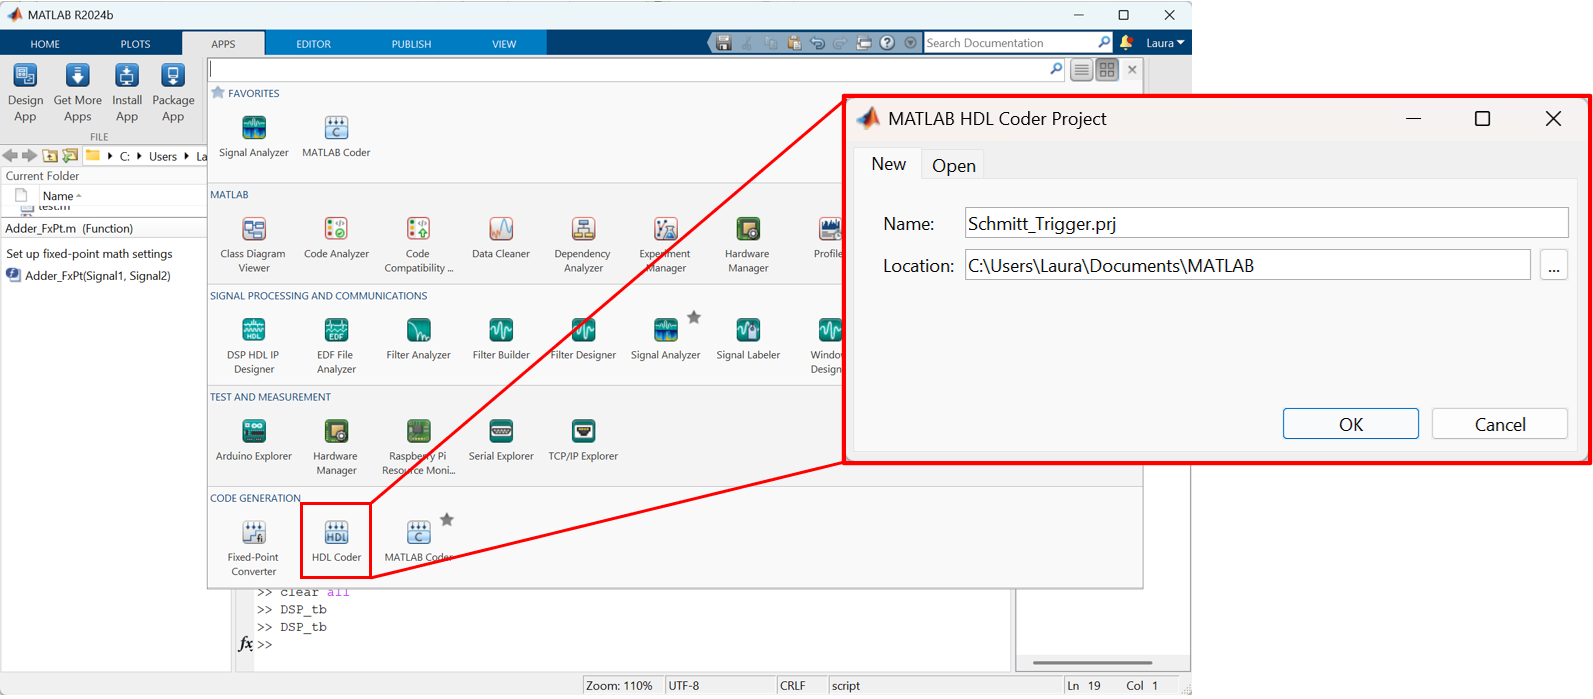 図 4: HDL Coder アプリは [アプリ] タブにあり、新しい HDL Coder プロジェクトを作成できます。
HDL コード生成ウィンドウが表示されたら、MATLAB 関数 (DSP) と対応するテストベンチを追加できます。ここで「タイプの自動定義」を使用して関数の入力変数タイプを定義することも、ワークフロー アドバイザでこれを完了することもできます。ほとんどの場合、入力変数は次のように定義できます。 、この時点ではモデルが浮動小数点であるためです。
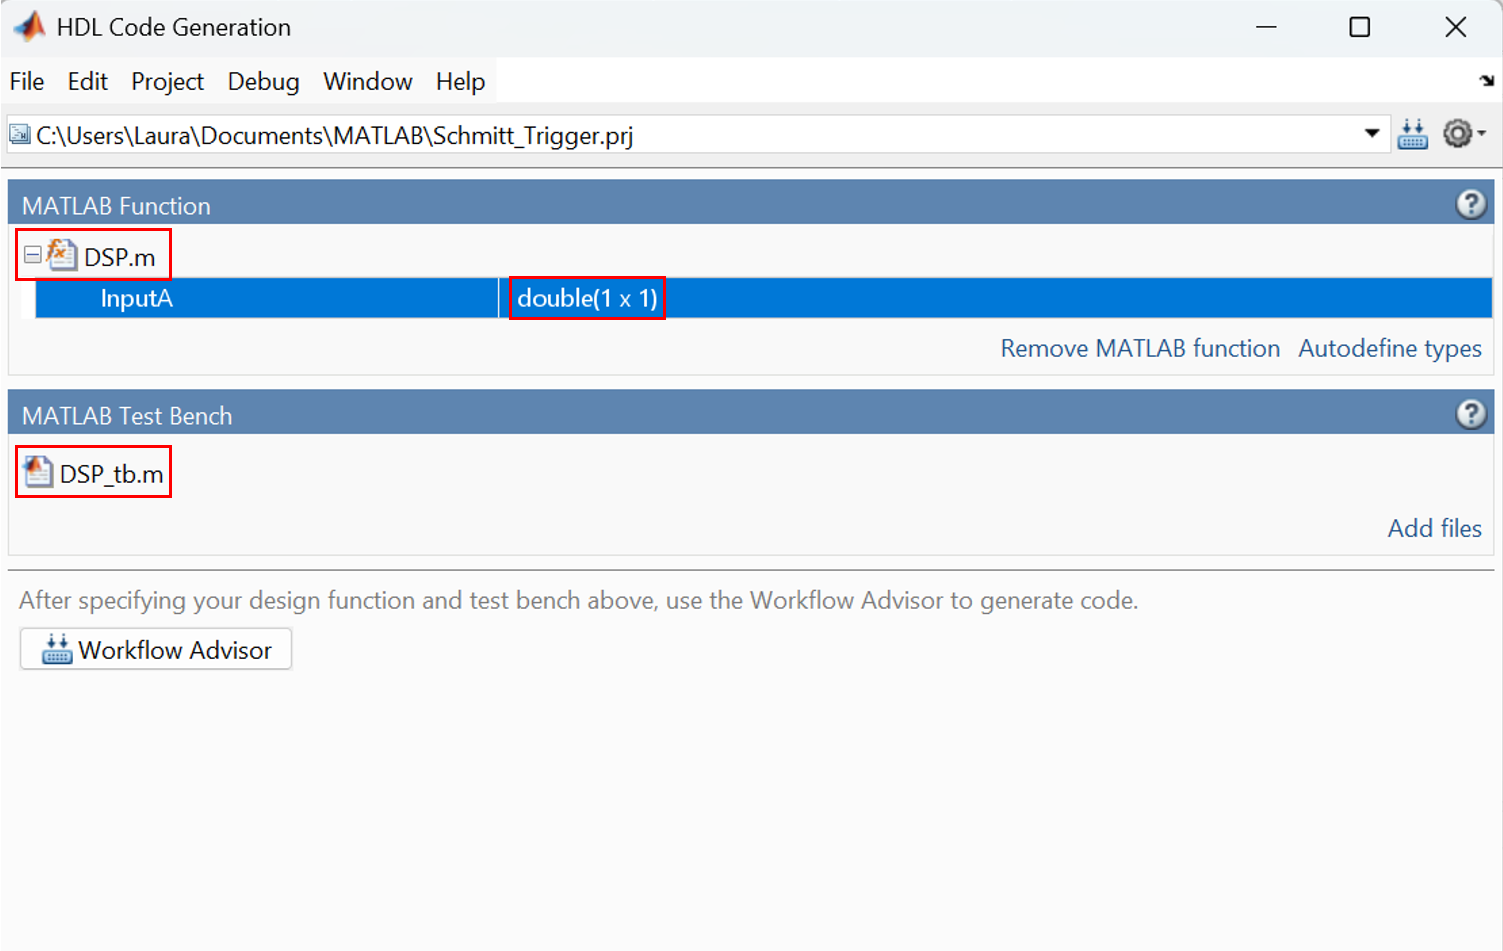 図 5: DSP.m と DSP_tb.m は HDL 生成のソースとして使用されます。
これから開きます ワークフローアドバイザー シュミット トリガー HDL コードを生成します。
固定小数点変換
ソフトウェアモデルと FPGA モデルの重要な違いの 1 つは、ソフトウェア計算では通常浮動小数点数を使用するのに対し、FPGA 計算のほとんどでは固定小数点数が必要となることです。MATLAB のネイティブ形式は浮動小数点数であるため、HDL コード生成のためにこの浮動小数点設計を固定小数点モデルに変換する必要があります。MathWorks の固定小数点ツールは、テストベンチの入力データ範囲に基づいて、浮動小数点モデルから固定小数点モデルへの自動変換を実行します。必要に応じて、ユーザーは自動的に定義された範囲を手動で上書きできます。Moku Cloud Compile の場合、入力、出力、および制御信号のタイプは、符号付き 16 ビット数である Moku Cloud Compile インターフェイスと一致する必要があります。MATLAB では、これを numerictype(1,16,0) と表記します。ここで、「1」は信号を符号付き数として指定し、「16」はワード長を 16 ビットに指定し、「0」はバイナリポイントスケーリングを指定しないことを意味します。固定小数点変換を開始するには、まず「解析」ボタンをクリックし、テストベンチ ファイルに基づいて HDL Coder がデータ型と範囲を決定できるようにします。提案された型がハードウェアインターフェイスの要件(つまり、numerictype(1,16,0))と一致しない場合は、変数の提案された型をクリックしてnumerictype(1,16,0)と入力することで、入力および出力データ型を手動で上書きします。その後、「型の検証」をクリックしてデータ型を検証し、固定小数点モデルを生成します。
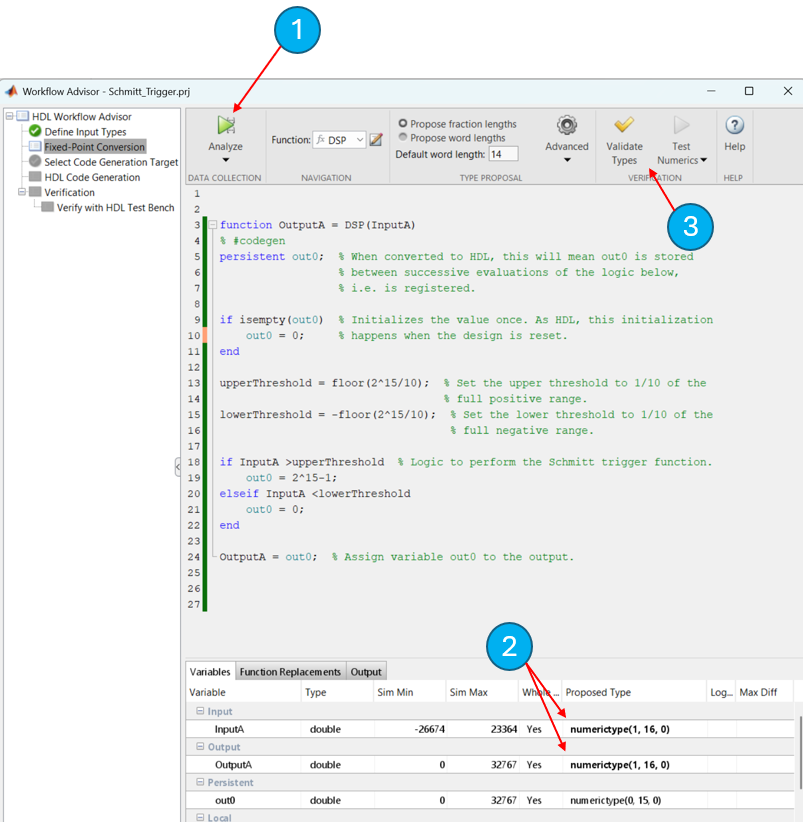 図 6: 1. テストベンチ入力信号を使用してデータ型を分析します。 2. 必要に応じて、データ型を手動でオーバーライドします。 3. 設計を検証し、固定小数点モデルを生成します。
固定小数点モデルの検証
固定小数点モデルの変換後、別のシミュレーションを実行して、固定小数点モデルが期待どおりに動作することを確認し、精度の損失を評価する必要があります。固定小数点モデルの検証は、「Test Numerics」ボタンを通じて実行されます。必ず「比較プロットの入力と出力を記録する」を選択してください。これにより、浮動小数点モデルの変数を固定小数点モデルの同じ変数と比較するためのプロットが生成されます。
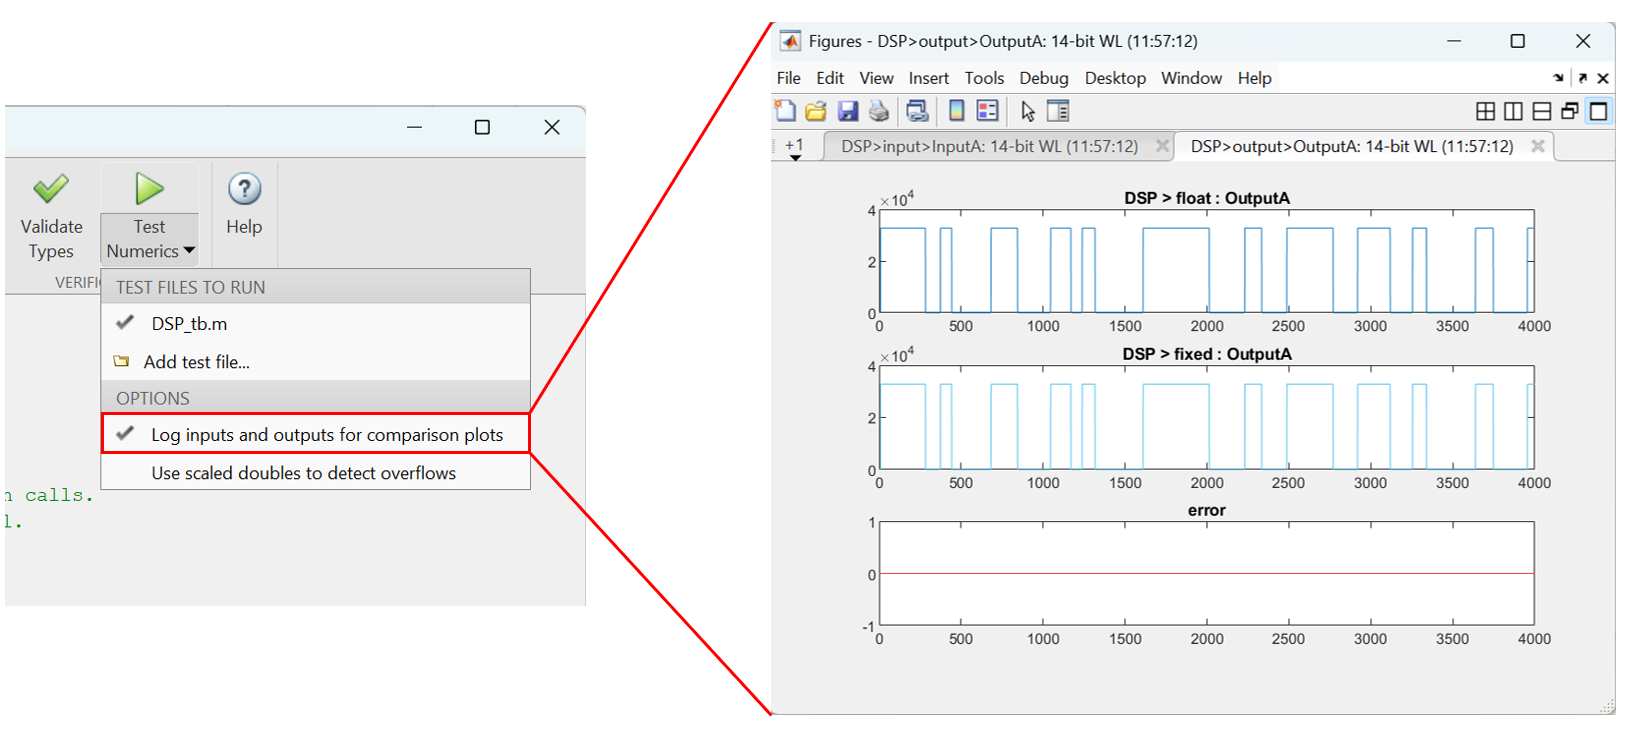 図 7: 浮動小数点モデルと固定小数点モデル間の変数 OutputA の比較
許容できない精度損失が観測された場合は、可変精度を上げてから、固定小数点変換を再度実行してください。入力、出力、制御信号の精度は、ハードウェアインターフェースの精度と一致させる必要があることに注意してください。固定小数点モデルがテストベンチによる検証に合格したら、シュミットトリガモデルのVHDLコードの生成に進むことができます。
VHDLコード生成
メニューの「コード生成ターゲットの選択」に進みます。ここでは「汎用ASIC/FPGA」のままにしておきます。「HDLコード生成」ステップでは、「ターゲット」と「クロックとポート」を設定する必要があります。
- ターゲット:
- 作成セッションプロセスで 言語 〜へ VHDL
- クロックとポート:
- 作成セッションプロセスで リセットタイプ 〜へ 同期
- チェック クロックイネーブルを最小限に抑える
- 作成セッションプロセスで 入力データ型 〜へ 署名済み/署名なし
- 作成セッションプロセスで 出力データ型 〜へ 署名済み/署名なし
「実行」をクリックすると、システムの VHDL コードが下に表示されます。 … codegenDSPhdlsrc フォルダにコピーします。
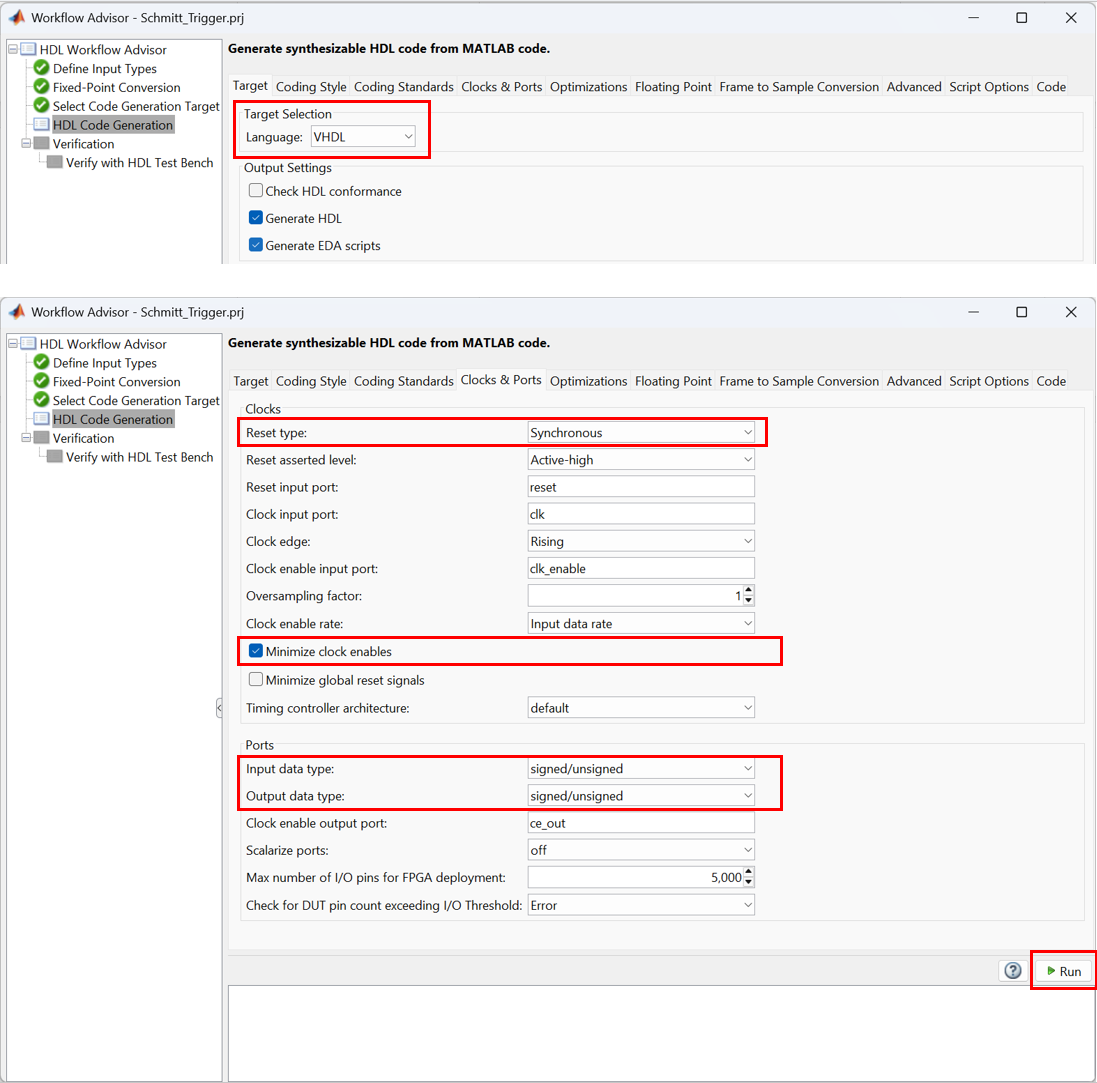 図 8: VHDL へのターゲット言語を選択し、コード生成を実行する
サードパーティツールによるVHDLシミュレーション(オプション)
HDL Coder は、EDA ソフトウェアでシミュレーションを実行するための HDL テストベンチ ファイルを生成することもできます。サードパーティの HDL シミュレーターを使用してモデルを検証すると、設計に追加の保険が提供されます。この手順はオプションですが、複雑なシステムの場合は強くお勧めします。テストベンチ ファイルは、 ワークフローアドバイザー.
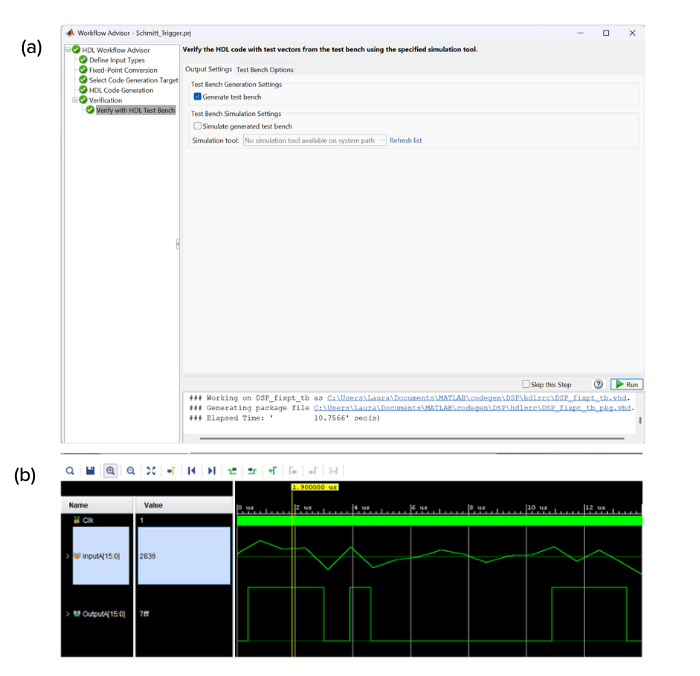 図 9: (a) HDL テストベンチ ファイルは HDL Coder で生成できます。 (b) Xilinx Vivado を使用した HDL レベルのシミュレーション。
コンパイルとデプロイメント
シュミット トリガーの VHDL コードが完成したので、Liquid Instruments の Moku Cloud Compile を使用して計測器をコンパイルし、Moku:Pro にデプロイする準備が整いました。
インストゥルメントラッパー
Moku Cloud Compileには標準の ラッパー カスタム計測器が Moku の他の部分と相互作用できるように組み込まれています。標準のラッパーは計測器の 4 つの入力チャネルと出力チャネルすべてを使用しますが、これは入力が 1 つと出力が 1 つしかないシュミット トリガーの例とは一致しません。したがって、計測器用のカスタム ラッパーを作成する必要があります。このチュートリアルでは、MATLAB で生成された VHDL コード用のラッパー テンプレートが提供されています。3 種類のラッパー テンプレートが提供されています。1 つは MATLAB HDL Coder で生成された VHDL コード (このチュートリアル) 用、1 つは Simulink で生成された VHDL コード (このチュートリアルのパート II) 用、そして最後にコードに セアウト ポート。アプリケーションに適したラッパーテンプレートを選択する前に、VHDLコードのポート定義セクションを確認してください。以下は、シュミットトリガ計測器のコンパイルに使用するカスタムラッパーです。
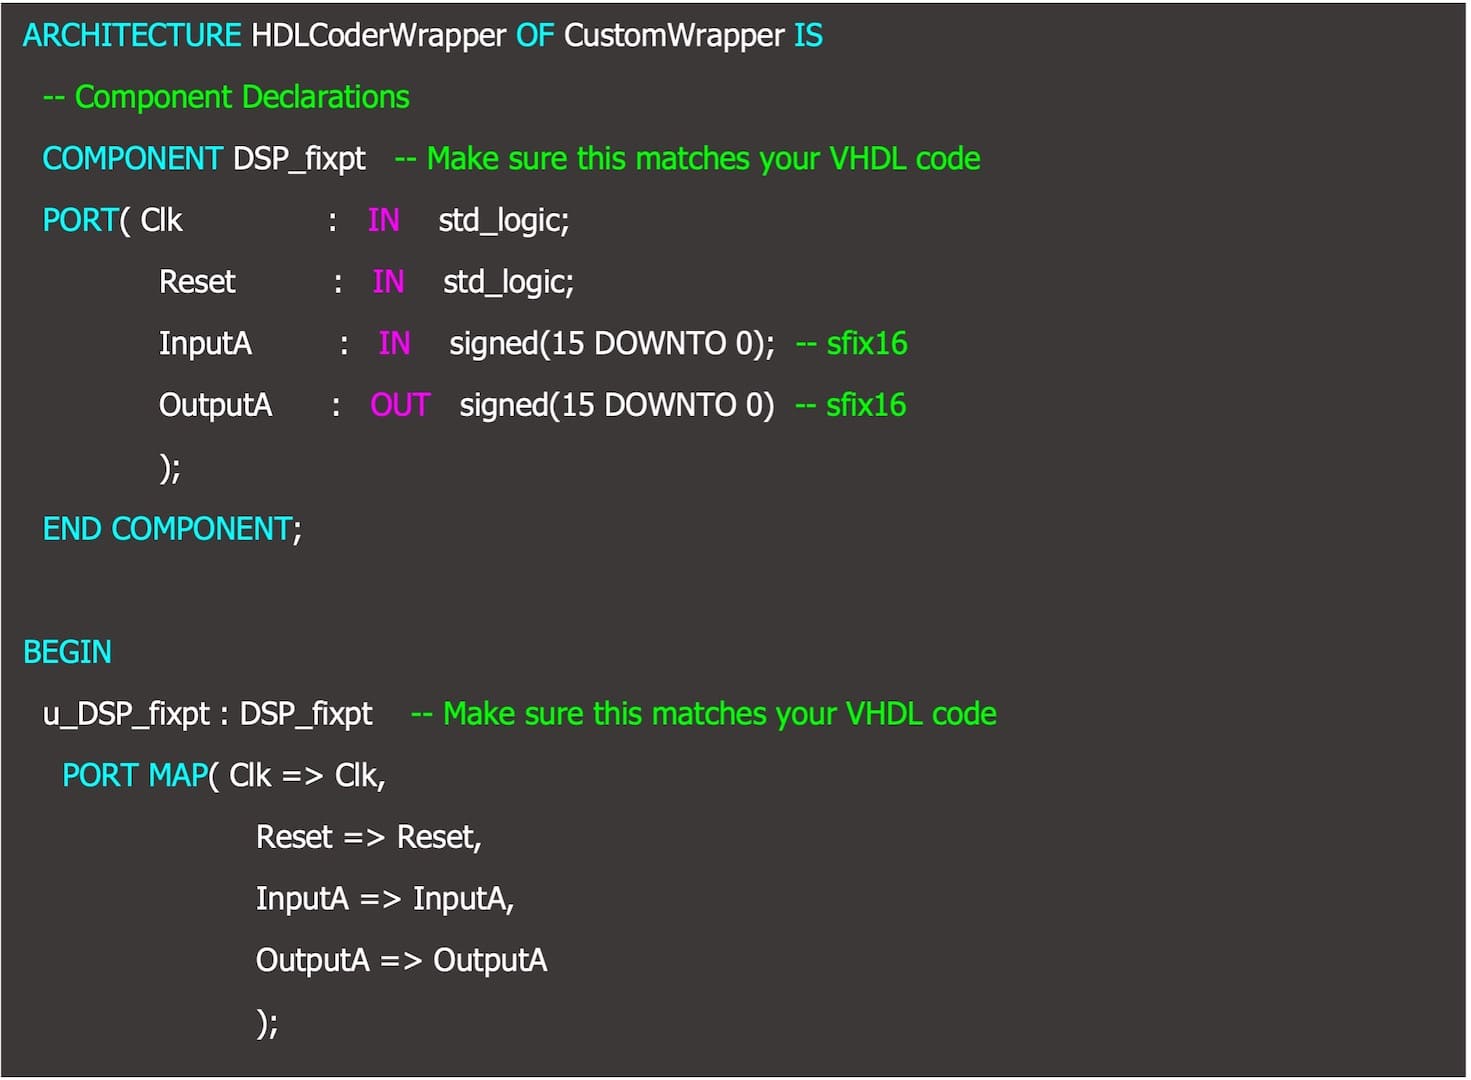
計測器のコンパイルと展開
Moku Cloud Compile を使用して計測器のビットストリームを構築し、計測器を展開する方法の詳細な手順については、次のリンクを参照してください。 Moku Cloud Compile スタートガイドシュミットトリガーをコンパイルするには、Liquid Instruments の Moku Cloud Compile で新しいプロジェクトを作成します。このプロジェクトで、シュミットトリガーの VHDL コードである DSP_fixpt.vhd のファイルを作成し、前のセクションで作成したカスタムラッパーのラッパー ファイルも作成します。ターゲット デバイスとして 4 スロットの Moku:Pro を選択し、プロジェクトをビルドします。ビット ストリームがビルドされると、Web インターフェイスと Moku: アプリを使用して、Moku:Pro にシュミットトリガーをデプロイできるようになります。シュミットトリガーが最初に概念設計どおりに機能していることを実証するために、コンパイル済みの DSP をマルチ インストゥルメント モードの Moku: アプリを使用してシステムに配置しました。スロット 1 には、テスト ベンチで使用したのと同じ信号をシュミットトリガーへの入力信号として生成する任意波形発生器を配置しました。スロット 2 には、シュミットトリガーを配置しました。スロット3にはオシロスコープを設置し、入力1にシュミットトリガの出力、入力2に任意波形発生器の出力信号を表示させて、両信号を比較しました。信号が110mVを超えるとシュミットトリガの出力がハイレベルに切り替わり、信号が-110mVを下回るまでハイレベルを維持していることが確認できます。これは、シュミットトリガが設計どおりに動作していることを裏付けています。
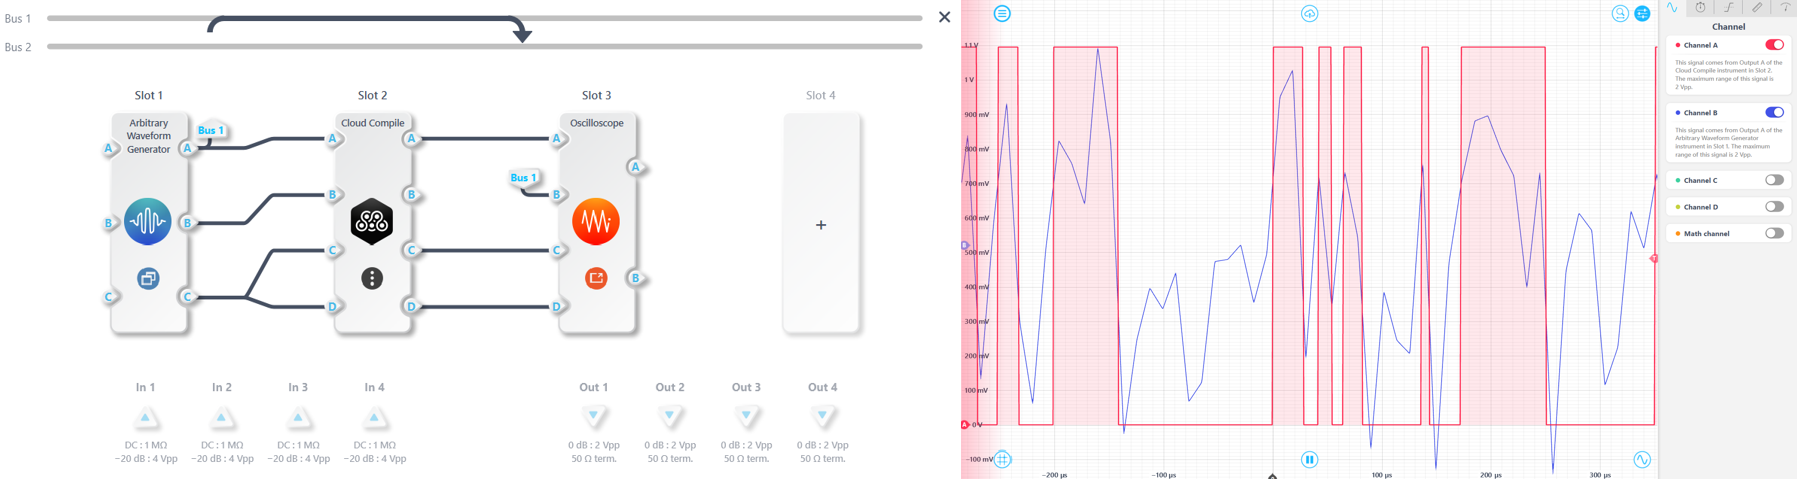 図 10: (a) マルチ機器システム構成。 (b) シュミット トリガが設計どおりに機能していることを確認するオシロスコープ測定。
結論
このチュートリアルでは、MATLAB スクリプトを Moku プラットフォームで実装するためにコンパイルできる VHDL コードに変換する詳細なプロセスについて説明しました。このプロセスには、DSP 設計、浮動小数点シミュレーション、HDL 生成、DSP の導入と検証という 4 つのトップレベル プロセスが含まれます。このプロセスにより、HDL プログラミングを学習する必要がなくなり、ユーザーはすぐに独自のカスタム計測器の設計と作成に取り組むことができます。
コードの可用性
このプロジェクトのソースコードはダウンロードできます こちら.