

パート1:伝達関数の定義
このシリーズでは、周波数領域で発生するフィードバック制御について簡単に紹介することで、ループの設計とデバッグに関する実用的なリファレンスを提供します。
1.1 イントロダクション
別の惑星でヘリコプターを操縦するスリルから、電力網や家庭用暖房といった日常生活に欠かせない用途まで、フィードバック制御システムは現代社会において必要不可欠な、遍在する要素です。研究分野や産業分野において、制御ループは自動化、ノイズ低減、性能向上、そして不確実性やパラメータ変動への対応を可能にします。
しかし、複雑さや不安定性の可能性といった付随的な懸念にも対処しなければなりません。このシリーズの第1回目では、伝達関数の定義を確立し、複雑なシステムをモデル化するための制御ループブロック図を構築するための構成要素を提供します。 第2部 フィードバック制御システムを使用して外乱を抑制したり、プロセス設定値を追跡したりする方法を説明します。ノイズの多いセンサーに関連する複雑さについても説明します。オープンループシステムとは異なり、フィードバック制御下のデバイスは不安定になる可能性があり、パフォーマンスと堅牢性の間に緊張関係があります。最終的には、信号伝播の遅延が最も厳しい制限を課す可能性があります。これらの問題は、 第3部周波数領域では、フィードバックシステムのほとんどのパラメータは、そのオープンループ伝達関数にリンクできます。 第4部 この重要な量を測定する方法を説明し、それを形作る際によく使用される関数のリストを示します。 第5部 アクチュエータの飽和を回避する方法の一つを説明し、その際に複数のアクチュエータを扱う際に役立つアイデアを紹介する。このシリーズの最後は 第6部 の研究により PIDコントローラーこの共通制御アーキテクチャは、通常、時間領域の観点から検討されますが、ここでは補完的な周波数領域表現を示します。
1.2 なぜ周波数領域なのか?
単一入力単一出力(SISO)の線形時不変力学系は、主に次の形式の入出力微分方程式で記述されます。\(a_nfrac{d^ny}{dt^n}+ a_{n-1}frac{d^{n-1}y}{dt^{n-1}}+ldots+ a_1frac{dy}{dt}+a_0y= b_mfrac{d^mu}{dt^m}+ b_{m-1}frac{d^{m-1}u}{dt^{m-1}}+ldots+ b_1frac{du}{dt}+b_0u,\) ここで u(t)は入力関数であり、 y(t出力と\(a_i, b_iin mathbb{R}\)は定数です。このような方程式を直接解くのは難しい場合があります。ラプラス変換とその性質を利用することで(付録Aを参照)、純粋に代数的な解法が可能な周波数領域に移行できます。さらに、周波数領域での操作により、複雑なシステムの構築と分析のための簡単な方法が可能になり、閉ループ安定性に関連する概念をより簡単に処理および理解できます。
1.3 伝達関数とは何か?
(1.1) のラプラス変換をとると、\((a_ns^n+ a_{n-1}s^{n-1}+ldots+a_1s+a_0)Y(s) = (b_ms^m+ b_{m-1}s^{m-1}+ldots+b_1s+b_0)U(s)\) が得られます。ここで、Y(s) と U(s) は周波数領域における新しい出力関数と入力関数です。入力信号に対するシステムの応答のみを考慮するために、\(t=0^-\) ではシステムが擾乱を受けていない、つまり \(y(0^-),dot{y}(0^-),text{etc}=0\) であると仮定しました。また、t < 0 では入力 u(t) がゼロであり、\(u(0^-),dot{u}(0^-),text{etc.}=0\) であると仮定しました。静的な初期条件を持つこの設定は、ゼロ状態応答と呼ばれることもあります。伝達関数H(s)は、出力と入力の比として定義されます。
\(H(s) = frac{Y(s)}{U(s)}= frac{b_ms^m+ b_{m-1}s^{m-1}+ldots+b_1s+b_0}{a_ns^n+ a_{n-1}s^{n-1}+ldots+a_1s+a_0}\)この方程式のもう1つのよく見られる形式は \(H(s) = frac{N(s)}{D(s)}= K frac{(s-z_1)(s-z_2) ldots (s-z_{m-1})(s-z_m)}{(s-p_1)(s-p_2)ldots(s-p_{n-1})(s-p_n)}\)です。分子と分母の多項式を根の形に並べ替えたこのバージョンは、零点極利得または zpk 表現として知られています。システムの零点は N(s) = 0 の根であり、システムの極は D(s) = 0 の根です。(1.1) の係数は実数であるため、極と零点は実数であるか、複素共役のペアとして現れます。伝達関数が与えられれば、微分方程式表現を使用した場合と同様に、任意の入力に対するシステムの応答を計算できます。より一般的には、伝達関数を使用して、正弦波入力に対する定常状態応答を振幅と位相の両方の観点から評価します。この周波数応答は、s = iω で伝達関数を評価することによって計算できます。
1.4 ループ代数
このシリーズの次の部分では、ブロック図を使用してシステムを表します。各ブロックは伝達関数を表し、代数的に組み合わせて任意の複雑なシステムにすることができます。直列接続、並列接続、加法接続などの基本的な例を図 1.1 に示します。
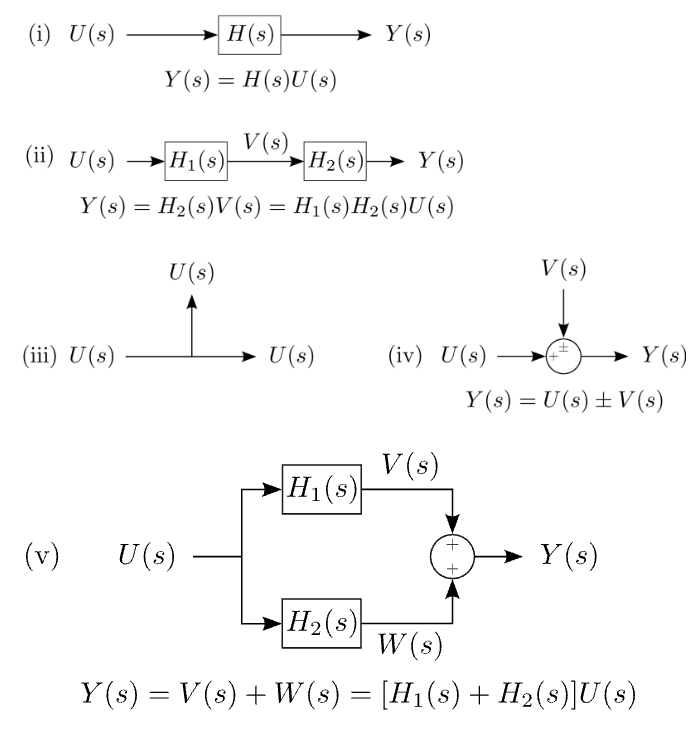
図 1.1: 複雑なシステムの伝達関数は、基本コンポーネントから代数的に構築できます。(i) 単一ブロック、(ii) 直列接続、(iii) ピックオフ ポイント、(iv) 加算ノード、(v) 並列接続。
1.5サマリー
周波数領域フィードバック制御に関する本シリーズの第1部では、伝達関数の概念を紹介し、そのような量を表すブロックを簡単な方法で組み合わせる方法を示しました。
パート2を読む この知識を基に、フィードバックループを構築し、その特性を分析する。
付録A: ラプラス変換
一方的な ラプラス変換 is
ここに s = σ + えー は複素周波数であり、 σ (NAIST) と ω は現実であり、私たちは暗黙のうちに f(t) = 0 の場合 t 0. 異常な下限 t = 0−、つまり直前 t = 0は計算を簡略化するために採用されている。別のアプローチとしては、 t = 0であるが、入力関数の不連続性は t = 0+。ラプラス変換とフーリエ変換の関係は次のように特徴づけられる。
ある意味では、 フーリエ変換 はラプラス変換の特別な場合であり、 σ=0, そして、この条件下で与えられた制御システムの定常応答を評価します。単位ステップなどの制御理論におけるいくつかの重要な関数には、ラプラス変換がありますが、フーリエ変換はありません。