

このシリーズでは、周波数領域で発生するフィードバック制御について簡単に紹介することで、ループの設計とデバッグに関する実用的なリファレンスを提供します。
5.1 イントロダクション
ループを閉じて必要な性能を実現できたとしても、短時間後に制御が失われることがよくあります。このような状況でよくある原因はアクチュエータの飽和です。この場合、アクチュエータは外乱の最高周波数成分を軽減するのに十分な「速さ」を持っていますが、最低周波数成分に対処するのに必要な絶対範囲を持っていません。たとえば、レーザーを共振器にロックする場合、レーザーの 圧電モーター (PZT) は、最初はレーザーを共振状態に維持できます。しかし、環境の熱効果により、キャビティの長さが時間とともに増加します。その結果、PZT 制御信号の「DC」成分は、電子機器または PZT 自体が「レール」を外れてロックが失われるまで単調に増加します。周波数領域制御に関するシリーズのこの部分では、2 番目のアクチュエータを追加することでこの問題を解決する方法を検討します。
第1部 伝達関数の定義を確立し、複雑なシステムをモデル化するための制御ループブロック図を構築するためのコンポーネントを提供します。 第2部 フィードバック制御システムを使用して外乱を抑制したり、プロセス設定値を追跡したりする方法を説明します。ノイズの多いセンサーに関連する複雑さについても説明します。オープンループシステムとは異なり、フィードバック制御下のデバイスは不安定になる可能性があり、パフォーマンスと堅牢性の間に緊張関係があります。最終的には、信号伝播の遅延が最も厳しい制限を課す可能性があります。これらの問題は、 第3部周波数領域では、フィードバックシステムのほとんどのパラメータは、そのオープンループ伝達関数にリンクできます。 第4部 この重要な量を測定する方法を説明し、それを形作るためによく使用される関数のリストを提供します。ここでは、パート5でアクチュエータの飽和を回避するXNUMXつの方法を説明し、その際に複数のアクチュエータの取り扱いに役立つアイデアを紹介します。このシリーズの最後は 第6部 の研究により PIDコントローラーこの共通制御アーキテクチャは、通常、時間領域の観点から検討されますが、ここでは補完的な周波数領域表現を示します。
5.2 追加のアクチュエータ
このシナリオにおける明白な選択肢は、飽和アクチュエータをより広い範囲を提供するアクチュエータに交換することです。しかし、一般的にこの戦略は失敗します。なぜなら、範囲を広げると速度が相応に低下するからです。それでも、この知識は別の解決策を示唆しています。すなわち、より広い範囲を提供する2番目のアクチュエータをシステムに追加することで、低速ではあるものの、最低周波数での擾乱に対抗できるのです。このアプローチを図5.1に示します。最上部の図は、伝達関数\(H_F\)を持つ高速アクチュエータのみを含む初期ループを表しています。高速コントローラとシステムセンサの伝達関数は F (NAIST) と Sそれぞれ。このループはOLTF \(SFH_F\)で安定しています。
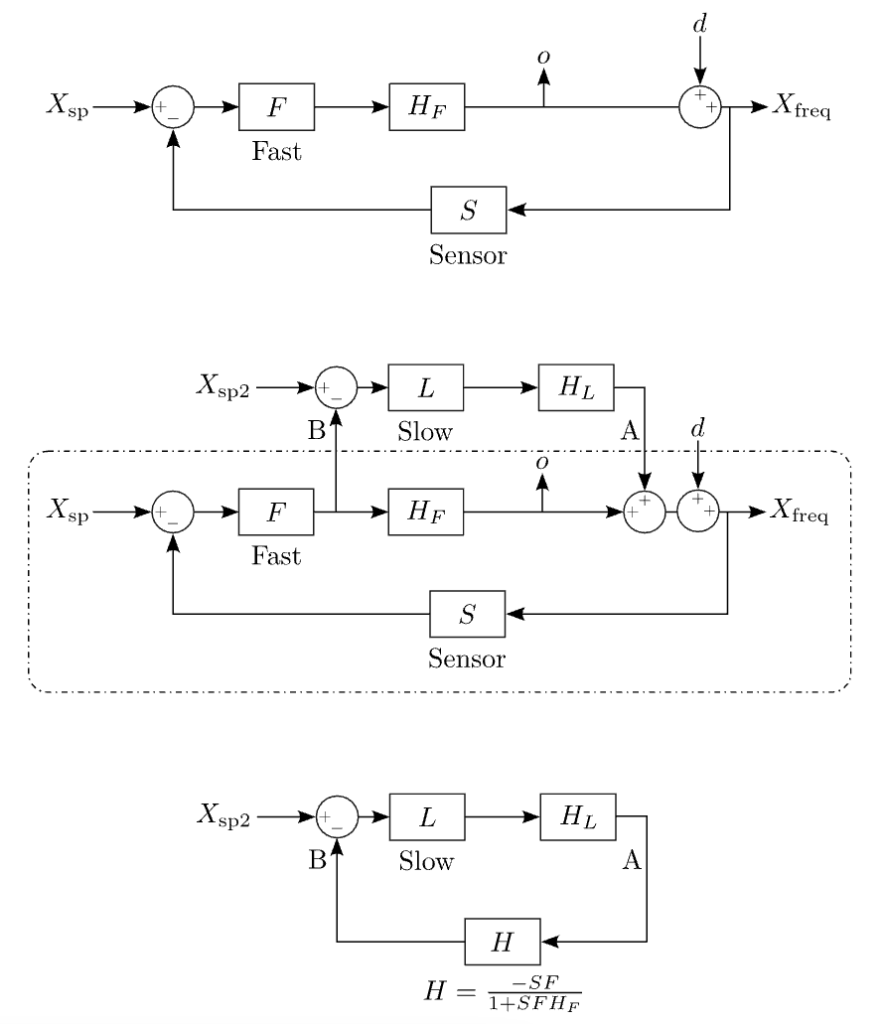
図 5.1: 上: 初期「高速ループ」。中: 飽和を避けるために低速ループを追加した高速ループ。下: 高速ループをプラントとみなした等価ループ。中図は、低速アクチュエータ (伝達関数 \(H_L\)) と低速コントローラ (伝達関数 \(H_L\)) を追加した同じシステムを示しています。 L)。この新しいパスは、高速アクチュエータの制御信号を入力として受け取ります。私たちの目標は、この信号を減らして飽和を回避することです。
5.3 視点の変化
追加した新しいパスの安定性とパフォーマンスを判断するには、視点を変える必要があります。高速ループ自体は安定しているので、 工場 新しい経路について。上記の手法により、点間の伝達関数を計算します。 A (NAIST) と B そして、図5.1の最下段の図に示すように、高速システムを単一のブロックに凝縮する。この伝達関数は次式で与えられる。
\(H = frac{-SF}{1+SFH_F}\)そして、新しい「遅い」ループのOLTFは
\(G = frac{LH_L}{H_F}frac{-SFH_F}{1+SFH_F}\)。遅いループは、最初の速いループに比べて必然的に低い UGF を持ちます。速いループの UGF \(-SFH_F/(1+SFH_F) sim -1\) より低い周波数では、遅いループにとって重要な周波数では、
\(G sim -frac{LH_L}{H_F}\)この式は、通常通り、スローループの性能と安定性を決定するために使用できますが、注意点として、 L 通常、負帰還ループの位相に対応するために負のゲインが必要となる。 H.
5.4 彩度の低下
低速ループの当初の目的は、高速アクチュエータにかかる制御負荷を軽減することだったことを思い出してください。これを念頭に置いて、出力を調べます。 o 周波数変動に対する高速アクチュエータの応答 d (図5.1参照)。元の高速経路のみで動作させた場合、次のようになります。
\(o = frac{-SFH_F}{1+SFH_F}d sim – d\)、大まかに言えば、高速ループ帯域幅内では、高速アクチュエータは外乱の逆数を生成するため、出力は外乱を受けません。低速パスを追加すると、
\(o = frac{-SFH_F}{1+SFH_F-SFLH_L}d sim – frac{d}{G}\)、この近似はスローループの帯域幅内で有効です。したがって、スローループがアクティブな周波数では、高速パスの出力は減少します。 G低速ループのゲイン。この低減された出力が高速アクチュエータの有効範囲内に収まれば、飽和は回避され、長時間にわたって閉ループ動作が可能になります。Moku レーザーロックボックス 上記のアーキテクチャを使用して高速パスと低速パスを実装し、ユーザーがアクチュエータの飽和抑制技術を簡単に展開できるようにします(図5.2を参照)。
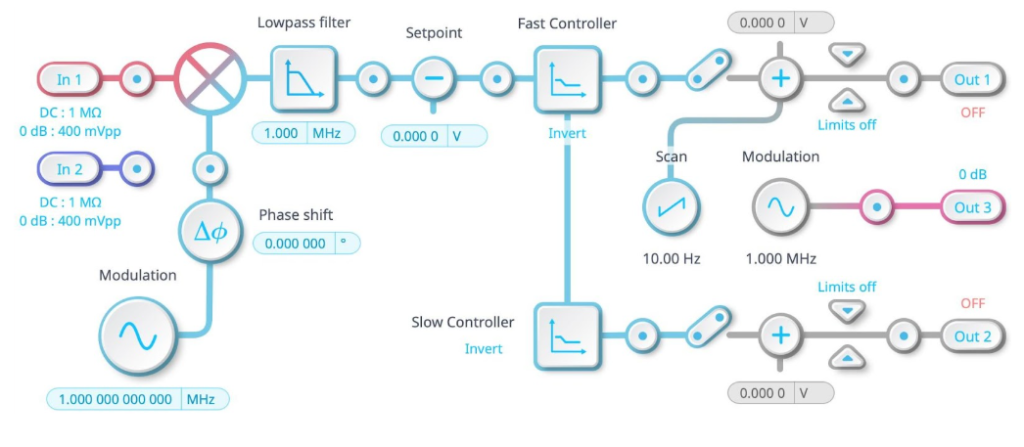
図5.2: もく レーザーロックボックス 高速および低速のフィードバック パスが含まれます。高速コントローラの出力は、低速コントローラの入力にルーティングされます。このアーキテクチャにより、高速パスの飽和を回避できます。
5.5 製品概要
上記では、異なる周波数帯域で有用な性能を発揮する2つのアクチュエータの組み合わせが、アクチュエータ飽和の問題を軽減できることを示しました。重要なアイデアは、以前のパートで紹介した数学的処理が柔軟であるということです。視点を変えて、フィードバックループ全体をより単純な制御システム図の別のブロックとして考えることができます。この概念は、より高速なアクチュエータを追加して帯域幅を拡大する場合や、検討したカスケード構成とは対照的に、複数のアクチュエータを並列に動作させる場合に適用できます。この新しい、より単純な図により、既存のツールを使用して複合構成の安定性を容易に調査することもできました。このシリーズの次の、そして最後のパートでは、 第6部、私たちは常に存在するものに焦点を当てます PIDコントローラー.