

实时共振跟踪在从基于微机电系统 (MEMS) 的惯性传感到原子力显微镜 (AFM) 等一系列应用中都至关重要。本应用笔记比较了两种共振跟踪方法:一种采用锁相环 (PLL),另一种采用双频共振跟踪 (DFRT)。虽然 PLL 方法在大多数情况下都能很好地工作,但在临界耦合条件下,它会难以应对突如其来的相位偏移。DFRT 通过振幅相关的反馈控制克服了这一难题,提供了一种更可靠的解决方案。在此,我们通过结合双频谐振和双频谐振来演示 DFRT。 多频锁定检测实验 配备 PID 控制器 在一个 Moku:Pro 设备。双频信号,由双通道 波形发生器,在模拟谐振器上进行了测试,并获得了积极的结果,证明了该技术在 PLL 方法不太可靠的情况下的实用性。
介绍
实现谐振跟踪的两种主要技术是 PLL 方法和 DFRT。PLL 方法依赖于监控驱动信号和系统响应之间的相位差。通过保持恒定的相位差,驱动信号被锁定到谐振频率,这在以下方面很有用: MEMS谐振追踪图 1 展示了用于谐振跟踪的锁相环 (PLL) 系统的框图,该系统由 Moku 锁相放大器、PID 控制器和波形发生器组成。值得注意的是,Moku 锁相放大器内置了 PID 功能,无需额外仪器即可实现谐振跟踪。锁相放大器以驱动信号为参考,对响应信号进行解调,以确定两个信号之间的相位差。然后,将该相位差与目标相位偏移进行比较,并将得到的误差信号交给 PID 控制器进行处理。PID 控制器生成频率调谐信号,该信号用于调节波形发生器,从而持续跟踪谐振频率。
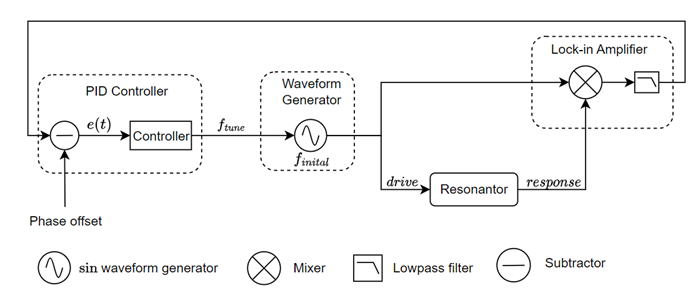
图 1:锁相环 (PLL) 检测驱动信号和响应信号之间的相位差,并将该相位差发送给 PID 控制器。然后,PID 控制器生成控制信号 𝒇𝒕𝒖𝒏𝒆,该信号调节波形发生器以调谐频率并跟踪谐振频率。
为了使PLL系统有效运行,驱动信号和响应信号之间应保持连续的相位关系,因为驱动频率会发生变化。这使得PLL非常适合通常以过耦合模式工作的MEMS陀螺仪,以及某些AFM。 微悬臂传感器 该函数在欠耦合条件下有效。然而,在临界耦合条件下,其性能受到限制。在这种情况下,将频率从\(f_{res}^-\)扫至\(f_{res}^+\)
导致谐振时相移突然发生180°。这种突变可能会扰乱跟踪过程,并可能引发振荡。虽然这种情况并不常见,但一旦发生,可能会带来重大挑战。
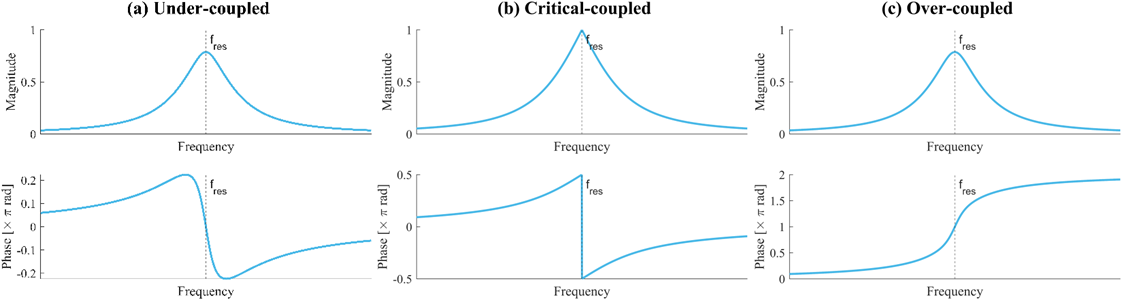
图 2:谐振行为可分为三种耦合状态:欠耦合、临界耦合和过耦合。在欠耦合和过耦合状态下,谐振频率 \(text{(}f_{res}text{)}\) 附近的相位变化呈线性且连续。在临界耦合状态下,在 \(f_{res}\) 附近观察到 180° 的相移。谐振特性源自微环谐振器耦合系统的仿真。此外,为了确保 PLL 在原子力显微镜 (AFM) 应用中的可靠功能,系统在悬臂梁扫描时,其相位响应应在谐振频率处保持稳定。这种稳定性至关重要,因为 PLL 只能维持固定的相位差——谐振频率处相位响应的任何变化都可能导致谐振频率跟踪误差。然而,在某些情况下,例如压电响应力显微镜中,这种方法可能无法实现。在压电响应力显微镜中,由于磁畴相对于驱动电场的极化方向不同,悬臂梁的偏转信号在取向相反的磁畴之间会发生180°的相位翻转。由于相位响应不稳定,锁相环(PLL)方法无法追踪正确的谐振频率。因此,追踪到的谐振频率并非正确频率,因为在扫描不同材料时,相位-频率映射关系会发生变化。例如,在磁畴壁的两侧,一侧在谐振频率处存在90°的相位差,而另一侧的谐振频率则为-90°。为了应对这些挑战,需要采用其他谐振追踪技术,例如DFRT。
双频共振跟踪
有效的 PID 控制要求误差信号在中心谐振频率两侧呈现相反的符号。这可以通过对对称信号进行微分来实现,将其转换为反对称形式,并进行精确反馈控制所需的符号变化。图 3 比较了 AFM 微悬臂传感器的原始幅度响应和微分幅度响应。研究原始幅度响应时,无法从单独的幅度测量中确定相对于谐振频率 (\(f_{res}\)) 的当前频率——单个幅度值对应两个不同的频率值,分别位于 \(f_{res}\) 的两侧。相反,微分响应解决了这种模糊性:在左侧,当频率低于 \(f_{res}\) 时,微分幅度值为正;而在右侧,当频率超过 \(f_{res}\) 时,微分幅度值为负。这种区别使得 PID 控制能够更精确地跟踪谐振。
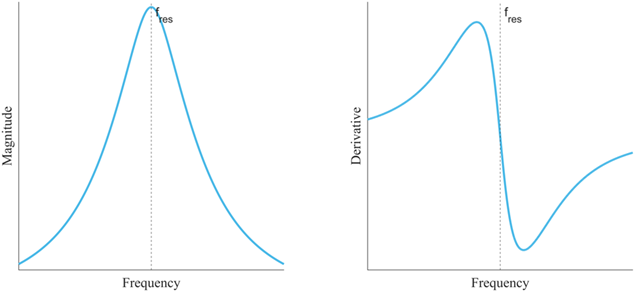
图 3:原始谐振器的幅值响应(左)是对称的。相比之下,其导数(右)产生一个反对称的幅值曲线,谐振频率两侧的幅值符号相反,使其成为反馈控制的理想选择。类似地,双频谐振跟踪的工作原理与导数类似,但导数步长固定为 \(f_2 – f_1\)。图 4 展示了双频跟踪的概念。两个频率的幅值取决于它们与谐振频率的接近程度。如果 \(f_1\) 比 \(f_2\) 更接近谐振频率,则 \(f_1\) 的幅值将大于 \(f_2\),反之亦然。因此,关键在于调整 \(f_1\) 和 \(f_2\) 的中心频率,使其与谐振频率相匹配。图 5 提供了一个解释图。因此,当中心频率 \(frac{f_2 + f_1}{2}\) 与 \(f_{res}\) 对齐时,误差信号保持为零。

图 4:谐振幅度响应围绕中心频率对称。频率 f_1 和 f_2 之间的频率差为 f_2 – f_1,中心频率为 frac{f_2 + f_1}{2}。误差信号由两个频率分量的幅度相减得到。
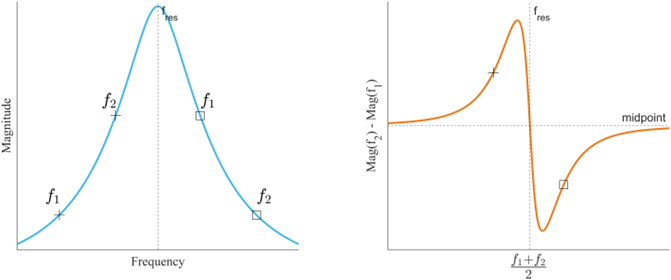
图 5:该图展示了两种情况。“+”表示中心频率 \(frac{f_2 + f_1}{2}\) 低于谐振器频率 \(f_{res}\) 的情况。相反,“☐”表示中心频率超过 \(f_{res}\) 的情况。由此产生的响应 \(f_2 – f_1\) 在中点以上显示“+”,在中点以下显示“☐”。因此,PID 控制器可以根据需要调整中心频率,使其与谐振器频率一致。
Moku:Pro 上的实现
二 多频锁定检测实验 需要检测输入信号中两个频率分量的振幅,然后由 PID 控制器进行减法运算以稳定系统。双频谐振跟踪的原理如图 6 所示。在此设置中,使用波形发生器生成两个正弦波形,通过信号组合器组合,然后施加到谐振器。然后测量两个频率音调的振幅并将其输入到 PID 控制器中以实现谐振跟踪。
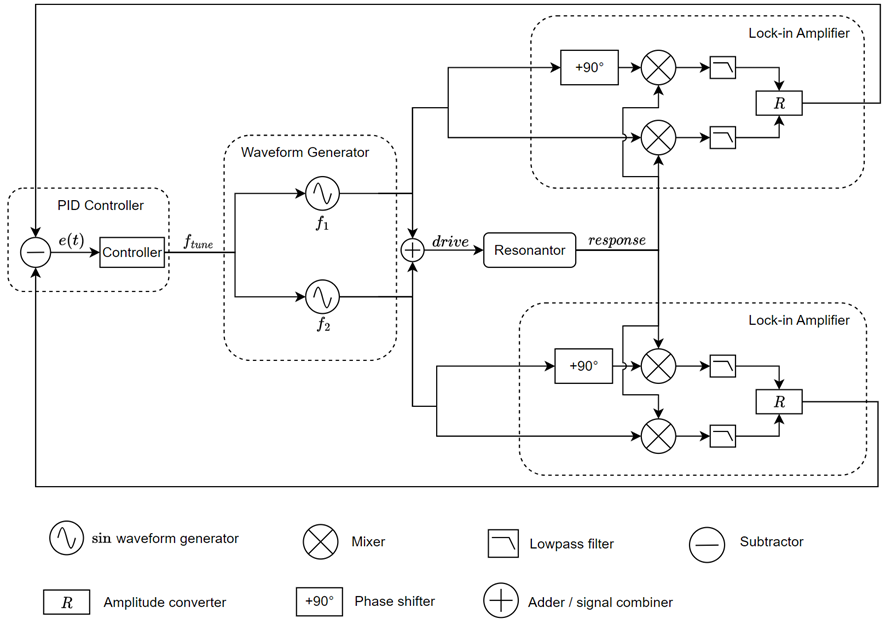
图 6:双频谐振跟踪装置的框图。两个频率分量 f1 和 f2 由独立的正弦波发生器产生,并通过模拟信号组合器进行组合,然后发送至谐振器。两个频率分量均由双相解调器解调,并计算每个音调的幅度。两个幅度之间的差值 e(t) 随后被发送至 PID 控制器,用于频率调节和谐振跟踪。
图 7 展示了使用多仪器并行模式
on Moku:Pro在该装置中,两个锁定放大器(一个位于插槽 1,另一个位于插槽 2)用于测量两个频率分量的幅度。幅度信号被发送到插槽 3 中的 PID 控制器,该控制器生成反馈控制信号。该控制信号对 波形发生器,使其能够调整中心频率并有效跟踪谐振。波形发生器的两个通道分别作为参考信号发送到两个锁相放大器。
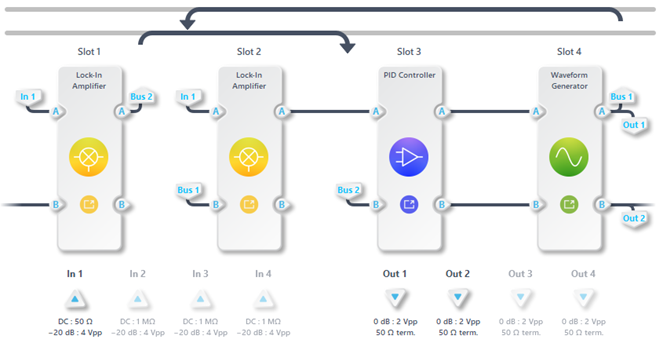
图 7:配置用于谐振跟踪的 Moku:Pro。双通道波形发生器设置为频率调制正弦波发生器,PID 控制器的控制信号用于调节中心频率。误差信号由两个锁相放大器的输出相减生成。波形发生器的配置如图 8 所示。波形发生器使用分别设置为 10 MHz 和 11 MHz 的独立通道产生两个频率分量,二者之间的频率差为 1 MHz (f₂ – f₁ = 1 MHz)。两个通道的频率调制深度均为 1 MHz/V,并由相同的输入信号(输入 A)调制。这确保两个通道的调制程度相同,从而保持它们之间始终存在 1 MHz 的频率差。然后,这两个信号被发送到两个锁相放大器,用作参考信号来解调谐振器的响应信号。

图 8:双通道波形发生器设置了 10 MHz 和 11 MHz 的正弦波发生器。两个通道的频率调制深度均配置为 1 MHz/V,以确保两个音调的调制一致性。
图 9 显示了两个锁相放大器(配置相同)的配置。锁相放大器内置锁相环 (PLL),可将本振锁定到输入 B (波形发生器输出) 处接收到的信号。锁相放大器中的 PLL 仅用于生成解调参考信号,不参与谐振器频率跟踪。为减少相邻频率分量的干扰,锁相放大器的低通滤波器设置为 100 Hz,斜率为 18 dB/倍频程。需要注意的是,低通滤波器的截止频率应根据实验中的原子力显微镜 (AFM) 扫描速率或信号带宽进行调整。如果扫描速率超过滤波器的响应时间,则可能无法准确跟踪振幅和谐振器频率的转换。锁相放大器测量输入 A 信号(谐振器响应)中相应频率分量的振幅,并将结果通过输出 A 输出。
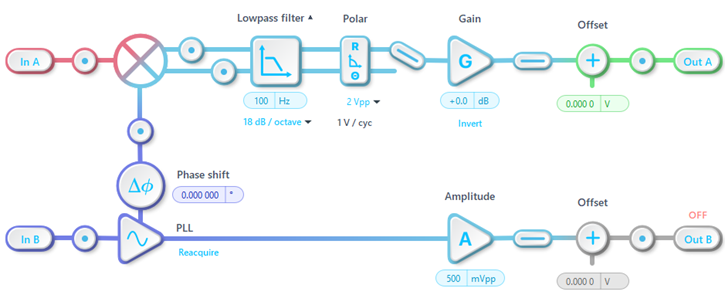
图 9:锁定放大器的配置。解调参考信号直接来自波形发生器的输出。低通滤波器的转折频率为 100 Hz,滚降率为 18 dB/倍频程。In-A 的幅度(在谐振器响应中测得的音调)被发送到 Out-A。
误差信号是通过将两个锁相放大器的输出相减得到的,该操作由控制 m 执行。
女主角
(见
如图 10 所示)。为了最大限度地减小误差信号,PID 控制器配置为比例积分 (PI) 控制器。积分器用于消除直流误差信号。积分器的过零点可以根据实验要求进行调整。提高积分器的过零频率可以加快谐振跟踪速度,但可能会降低相位裕度,从而导致不必要的过冲或振荡。

图 10:误差信号由控制矩阵 (In-B - In-A) 生成,然后发送至 PID 控制器。PID 控制器的比例增益配置为 -12.7 dB,积分器的交叉频率为 50.33 Hz。
在本实验中,使用中心频率可变的带通滤波器模拟谐振器,导致两个频率音调的幅度根据滤波器的中心频率而变化。设备连接和 FIR 滤波器配置分别如图 11 和 12 所示。调整 FIR 滤波器的中心频率以评估 DFRT 的性能。

图 11:设备和 BNC 线缆连接如下:Moku:Pro 1 用于谐振跟踪,而 Moku:Pro 2 使用 FIR 滤波器模拟谐振器。FIR 滤波器配置为中心频率可变的带通滤波器。Moku:Pro 1 产生的两个频率音调通过模拟信号合成器进行合成。

图 12:FIR 滤波器配置为带通滤波器,采样率为 39.06 MHz,系数为 61 个。中心频率设置为 10 MHz,可以进行调整以评估谐振跟踪性能。
最后,使用 DFRT 成功锁定谐振。PID 控制器的用户界面(如图 13 所示)显示控制信号输出。FIR 滤波器的中心频率以 10.5 MHz 的步长从 11.5 MHz 调整至 0.25 MHz。PID 输出中的每个步长对应约 250 mV 的控制信号变化,这转换为 0.25 MHz 的频率调制。需要注意的是,步长并不完全与 250 mV 匹配,因为 FIR 带通滤波器的响应曲线并非围绕中心频率完全对称。这种不匹配也反映了真实谐振器的行为,它们可能表现出类似的幅度响应不规则性。如果需要,可以通过在 PID 控制器中引入输入偏移来补偿。

图13:PID控制器用户界面,蓝线表示输出控制信号。图中的标记指示控制电压。控制信号的每个步长约为250 mV,对应于0.25 MHz的频率调谐。由于FIR滤波器的对称性并非完美,实际步长与250 mV并不完全一致。
结语
本研究介绍了两种用于实时谐振跟踪的关键技术,它们对于MEMS惯性传感器和原子力显微镜等应用至关重要:锁相环(PLL)和双频谐振跟踪(DFRT)。PLL方法通过保持驱动信号和响应信号之间的恒定相位差,能够很好地适用于过耦合和欠耦合系统。然而,由于180°的突变相位偏移,该方法在临界耦合条件下会面临挑战,从而干扰跟踪。此外,当相位响应受到被测材料的影响时,其效果也会降低。为了解决这些问题,DFRT使用双频信号来确定谐振频率,并通过PID控制器实现精确的反馈控制。DFRT已成功应用于Moku:Pro平台,能够有效地跟踪由FIR滤波器模拟的谐振器中的频率偏差。值得注意的是,Moku:Pro DFRT仅关注谐振频率\(f_{res}\)的跟踪,并不测量谐振器在\(f_{res}\)处的幅值或相位响应。要获得这些响应特性,需要额外的Moku硬件设备。结果表明,DFRT能够实现稳定且精确的谐振跟踪,并通过实时调整补偿谐振器的不对称性。这使得DFRT成为PLL方法的有效替代方案,尤其适用于关键耦合或材料变化会影响PLL方法性能的情况。通过利用幅度响应作为误差信号,DFRT提高了此类条件下的跟踪精度和鲁棒性。
案例
[1] BJ Rodriguez、C. Callahan、SV Kalinin 和 R. Proksch,“双频共振跟踪原子力显微镜”, 纳米技术,卷。 18、没有。 47,p。 475504,2007 年 XNUMX 月,doi: 10.1088/0957-4484/18/47/475504.