






在高精度测量中,例如分子和原子物理应用,具有主动频率噪声抑制的激光系统由于其良好的长期稳定性而被广泛使用。 实现稳定的激光锁定需要高度优化的反馈控制器,这尤其涉及测量:1)控制环路的传递函数,确保在低频有足够的增益,同时保持低单位增益频率以保持环路稳定性; 和 2) 干扰抑制,如果干扰耦合到激光器并在通过整个系统后被检测到,则作为频率函数的响应将发生。
传递函数通常绘制为波德图,表示环路在设定频率范围内的增益和相移。 测量闭环干扰抑制的主要挑战是在不中断反馈控制的情况下注入噪声。 通常,系统设置非常复杂,既需要噪声源作为注入方法,又需要网络分析仪来测量响应。
在本应用笔记中,我们将演示如何使用 多仪器并行模式 on Moku:Pro 表征激光稳定系统的开环和闭环性能。 Moku:Pro 使我们能够将激光锁定到腔体,注入扰动,并同时测量开环、闭环和扰动传递函数。 您可以调整 PID 参数以优化环路配置以确保稳定性、增强干扰抑制和抑制频率噪声。 Moku:Pro 为激光稳定和表征提供了紧凑高效的解决方案。
反馈控制基础知识
一般来说,我们可以将控制系统分为两类,即开环控制系统和闭环控制系统。 主要区别在于前者的控制动作独立于系统的输出,而后者具有输出相关的控制动作 [1]。 通用反馈控制环路的基本思想是通过使用当前工作点与参考值之间的差异作为误差信号 [1],将系统输出维持在恒定设定点。 用于激光稳定的 PDH 锁定技术利用腔体反射产生误差信号,该信号反馈到激光器以保持光源在特定频率下激射,同时激光频率噪声最小。 这被认为是闭环控制 [2]。 如图 1 所示,一个基本的反馈控制系统通常具有三个组件,即设备(要控制的设备)、传感器(测量设备的输出)和控制器(生成反馈输入)。

图1: 典型反馈控制系统的框图。 它由三个主要目标组成:设备 (P)、测量特定信号的传感器 (S) 以及生成设备输入的执行器或控制器 (C)。
我们可以使用拉普拉斯变换推导出控制系统的传递函数,对于给定的时域信号\(f(t)\),该函数定义为\(F(s)\)。
\(F(s)= \int{e^{-st} f(t)dt}\)
对于图 1 所示的系统,三个组件各自都有自己的传递函数,表示为 \(P(s)\), 分别为被控对象、传感器和控制器的\(S(s)\)和\(C(s)\)。为了简化以下推导,引入了一个额外的内部信号,并标记为\(U(s)\)。输入信号为\(X(s)\),我们可以计算出经过如下系统后的输出信号:
\(Y(s) = U(s)P(s)\)
\(U(s) = C(s) \left( X(s) – Y(s)S(s) \right)\)
根据上述方程,反馈系统的传递函数\(H(s)\), 可以通过输出的拉普拉斯变换与输入的拉普拉斯变换的比率得出:
\(H(s)= \frac{Y(s)}{X(s)} = \frac{C(s)P(s)}{1 + C(s)P(s)S(s)} \)
其中,C(s)P(s)S(s) 是系统的开环增益(有时也称为回报率),H(s) 称为闭环增益。到目前为止,分析主要集中在信号的变换上,而在实际情况下,我们更关注噪声的抑制。噪声可能来自环路内的任何位置,但这里我们考虑来自被控对象的噪声(其他噪声源可以通过相同的程序进行分析)。当将噪声 N(s) 纳入分析时,系统输出将被修改为:
\(Y(s) = \frac{C(s)P(s)}{1+C(s)P(s)S(s)}X(s) + \frac{1}{1+C(s)P(s)S(s)}N(s)\)
对于具有较大控制器增益(\(C(s) \rightarrow \infty \))的系统,系统输出趋近于输入,这也称为单位增益。外部扰动引入到对象中的噪声也被显著抑制,趋近于零。这种扰动的传递函数也称为扰动抑制(或灵敏度函数),它表征控制系统对对象输出端出现的扰动的灵敏度。与开环传递函数类似,扰动抑制也与频率相关。当扰动抑制的幅度超过单位增益时,这种噪声抑制将失效,相应的频率被称为单位增益频率。更重要的是,当开环增益的相位达到 180 度(即 \(1 + C(s)P(s)S(s) = 0\) 时的闭环极点)时,噪声将被放大,导致系统不稳定,尤其是在 \(C(s)P(s)S(s)\) 趋近于 -1 时。这个转折点是反馈系统的另一个关键参数,称为相位裕度。控制环路的带宽受单位增益频率和相位裕度的限制,如果相位裕度出现在低于单位增益频率的频率处,系统将无法稳定。
激光反馈控制
下面的激光稳定系统相当于上一节讨论的反馈控制回路。 在本应用说明中,激光通过使用 PDH 锁定方案的反馈控制回路稳定在光腔中。 查找 PDH 锁定技术的详细信息 开始. 图 2 说明了激光稳定过程的反馈回路,由外部伺服与内部 PZT 致动器相结合形成。

图2: 用于将激光波长锁定到腔共振的概念反馈控制回路的框图。 PID 控制器控制致动器,即激光器内部的 PZT 换能器。
可以将稳定系统理解为激光器作为被控对象,其频率作为系统的输出 \(Y(s)\)。系统试图稳定到的设定点是参考腔的谐振频率。输出与设定点进行比较。 at 这个 光纤 频率鉴别器。传感器测量这些信号之间的差异(\(S(s)\)),其中包括光学和光电器件,从而产生误差信号,该误差信号由控制器进一步处理。通常,控制器也称为伺服系统(\(C(s)\))。它针对被控对象的特性,提供控制信号以减少位置误差并优化执行过程中的过冲。此处使用的激光器(被控对象)通常是可调谐激光器,其频率可以调制。 通过 根据控制信号,内部压电陶瓷换能器工作。因此,当控制信号输入激光器时,激光器会产生最终的输出波长。最后,该输出被反馈并更新反馈信号。
根据执行器的响应,需要仔细执行控制器的响应和 PID 设置,以确保稳定的反馈和充分的噪声抑制。 为了更好地理解这一点,可以通过测量干扰抑制来将闭环响应表征为整个系统。 我们可以通过在 VIN 点并提取输出 输出. 相应的频率响应可以导出为:
\(\frac{V_{出}(s)}{V_{入}(s)} = \frac{1}{1+C(s)P(s)S(s)}\)
\(-\frac{\text{误差信号}}{V_{in}(s)} = \frac{C(s)P(s)S(s)}{1+C(s)P(s)S(s)}\)
\(-\frac{\text{误差信号}}{V_{out}(s)} = C(s)P(s)S(s)\)
其中,\(C(s)\)、\(P(s)\) 和 \(S(s)\) 分别表示控制器(伺服系统)、被控对象(压电陶瓷执行器)和传感器的动作。第一个方程式给出了扰动抑制函数,第二个方程式表示互补灵敏度函数,最后一个方程式表示控制器的开环增益。 系统.
实验装置
在本实验中,Moku:Pro 不仅充当激光锁箱,还能表征系统的闭环响应。图 3 展示了完整的系统设置,图 4 展示了多仪器模式的配置。为了实现目标,我们将四台仪器部署到四个独立的插槽中: 激光锁频/稳频器, 锁相放大器, PID 控制器和 频率响应分析仪.
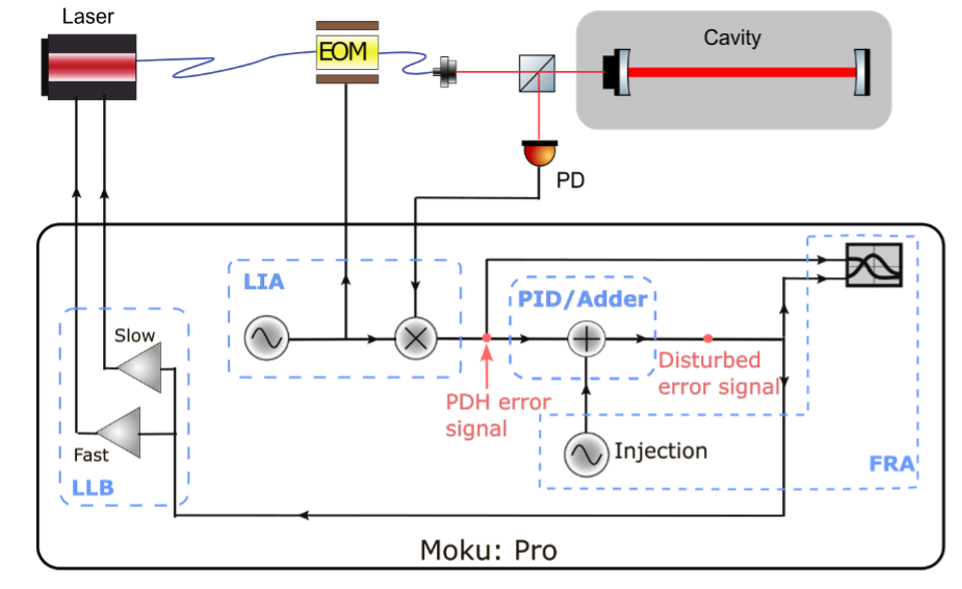
图3: 表征环路的实验装置 干扰抑制 激光稳定系统。 这 干扰抑制 使用频率响应分析仪仪器直接测量和生成,同时使用 Moku:Pro 的激光锁盒将激光锁定到外部参考腔. 通过使用具有 0 dB 比例增益设置的 PID 控制器仪器实现注入或加法器。
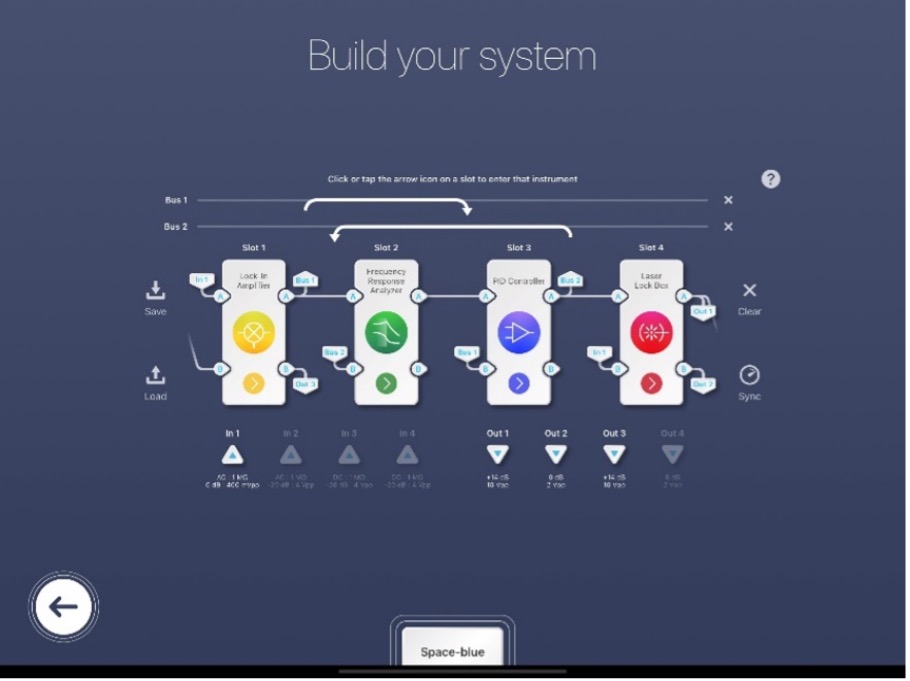
图4: Moku:Pro 在多仪器并行模式下的配置。请注意,由于四个插槽彼此完全独立,因此添加到插槽中的仪器的顺序无关紧要。
扰动在误差信号解调之后、传播到控制器之前注入。因此,我们将激光器锁定过程分为两个独立的过程:锁定放大器通过输出 1 生成调制信号并送至电光调制器 (EOM),同时解调误差信号;激光器锁定盒跳过解调过程,仅向激光器提供伺服或控制信号。输出 2 来自激光器锁定盒中的快速 PID 控制器,然后直接连接到激光器的压电元件,以精确地控制激光频率;输出 3 连接到激光器的温度控制器。
同时,我们使用频率响应分析仪测量了闭环抗扰性能。该分析仪生成一个扫频正弦偏移,并使用 PID 控制器仪器作为加法器将其注入环路内信号 (In 1)。为了实现此求和点,我们将 PID 控制器配置为加法器,并将输入矩阵设置为 [(1, 1), (0,1)],比例增益设置为 0 dB。加法器的输出被分成两条路径,一条为激光锁箱提供误差信号,另一条连接到频率响应分析仪的 B 通道,用于测量闭环频率响应。A 通道在注入正弦波之前记录环路内频率噪声。
激光锁盒提供伺服功能。PDH误差信号通过斜坡扫描进行监控,然后我们调整缓慢的温度偏移,使腔体谐振接近扫描范围的中间值。之后,我们开启积分器饱和功能,以避免在系统稳定之前出现过度补偿。之后,我们选择载波的过零点作为锁定点,并使用“锁定辅助”功能(该功能会启用快速PID控制器)进行锁定。最后,我们禁用积分器饱和功能,启用全积分器,以便在低频下获得更大的增益。查看激光锁盒的详细说明。 开始.
成功将激光频率锁定到腔体后,我们将目标仪器切换为频率响应分析仪,测量配置为(输入÷输出),两个通道上的输出信号足够小(5 mVpp)。通过在目标频率范围内扫描频率源,我们生成了传递函数。
实验结果
观察图 5 中的测量结果。
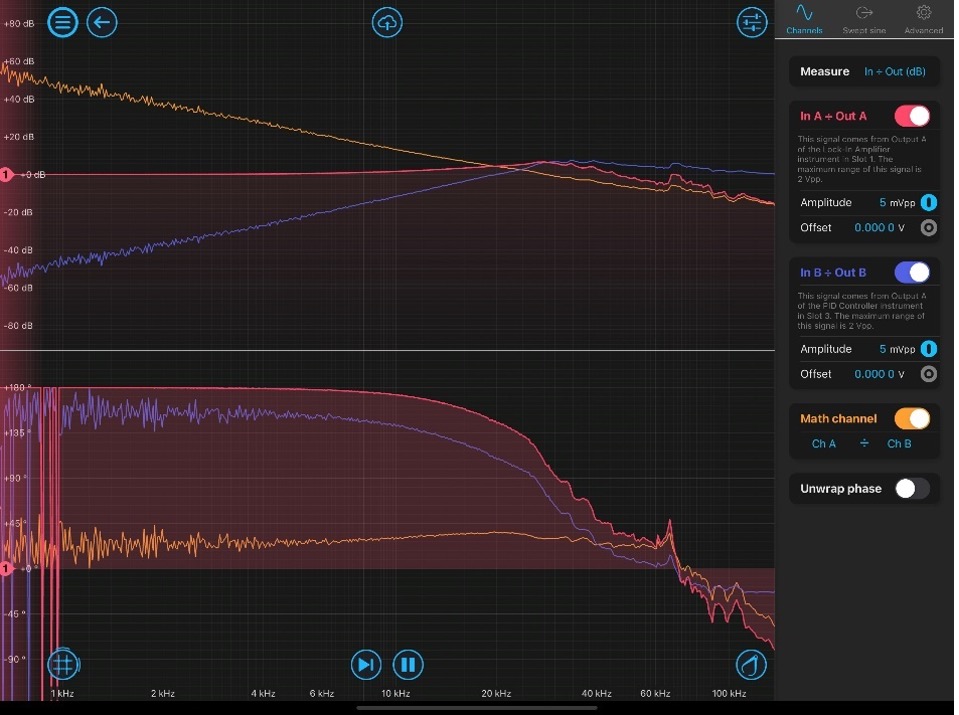
图5: 测得的传递函数,显示了整体闭环响应(红色)、闭环干扰抑制(蓝色)和激光锁定系统的计算开环增益(橙色)。 干扰抑制的单位增益频率约为 24 kHz。
红色曲线显示的是测得的互补传递函数(公式 7),蓝色曲线显示的是抗扰度(公式 6)。利用数学通道(ChA ÷ ChB),我们可以动态计算开环性能。 转换功能, 如图所示 图 5 中的橙色曲线。从蓝色曲线(或橙色曲线)可以看出,锁定环路的单位增益频率最高可达约 24 kHz,相位裕度略大于 90 度。该系统的锁定带宽限制源于压电陶瓷 (PZT) 的机械谐振。从图中可以看出,机械谐振频率约为 63 kHz。 因此,进一步的p将系统增益提升到更高水平可能会激发共振振荡。, 这可能 在这个特定的频率点上会产生正反馈,从而破坏系统的稳定性。
此外, ,来自 开环响应(橙色曲线) 我们可以看到 低频增益达到 60 分贝. 本篇 蓝色轨迹中 -60 dB 扰动抑制下的回波e和 表明激光锁定盒仪器能够提供足够的伺服增益,以充分抑制激光频率噪声并保持稳定的锁定。
结语
Moku:Pro 采用灵活的现场可编程门阵列 (FPGA) 方法,解决了传统固定功能测试测量硬件的诸多缺陷。基于 FPGA 的架构能够动态切换仪器,并支持同时使用多台仪器,例如使用频率响应分析仪表征激光锁定环路传递函数,同时使用激光锁定盒保持稳定锁定。多仪器模式使环路配置优化过程更加简单高效。直观的用户界面显著降低了实验设置的复杂性,提供了更易于使用且更灵活的解决方案。
此外,虽然本应用笔记显示了一个利用 PDH 锁定方案的示例,但这种验证控制环路响应的方法适用于其他锁定技术,例如 DC 锁定、边缘侧锁定和倾斜锁定,这些技术具有广泛的实际应用在激光稳频领域。
致谢
我们要感谢 Andrew Wade、Kirk McKenzie 和澳大利亚国立大学向我们提供了他们实验的详细信息、Moku:Pro 的使用说明和反馈。 澳大利亚国立大学的实验得到了 ARC 引力波发现卓越中心的支持。
案例
[1] Doyle, JC、Francis, BA 和 Tannenbaum, AR (2013)。 反馈控制理论。 快递公司。
[2] Black, ED, 2001。Pound–Drever–Hall 激光稳频介绍。 美国物理学杂志,69(1),pp.79-87。