

什么是被动式射频定位?
小型无人机系统在巡检、农业、测绘和军事行动等领域的广泛应用,提高了对可靠空域感知能力的需求。了解空域内的情况及其移动轨迹,有助于操作人员在意外活动演变为安全事件之前识别它们。雷达和协同跟踪能够提供重要信息,但雷达反射截面积小、视线范围有限以及部分平台不报告自身位置等因素,都可能导致探测和跟踪出现盲区。
被动式射频定位技术可以通过探测发射机现有的无线电辐射来定位发射机,从而补充上述方法。接收器观测控制信息、遥测数据和视频下行链路等信号,然后比较测量结果以估计信号源的位置。该传感系统无需发送询问信号或接收来自信号源的位置报告。实时处理这些测量数据有助于在平台移动过程中保持对目标位置的实时掌握。
被测信号决定了发射机的位置。控制上行链路可能源自地面控制中心,而遥测或视频信号可能源自飞机。这些链路的传播特性和信号带宽也各不相同。载波频率会影响信号的传播和接收方式,而更宽的信号带宽通常支持更精确的到达时间估计。
到达时间差 (TDOA) 利用同一信号到达空间上位置已知的不同接收机的到达时间差。这些时间差反映了信号到达每个接收机的传播距离。为了提取有效的定位信息,系统必须区分传播延迟和接收机自身时基的差异。相对时钟偏移会使测量的延迟产生偏差,并导致最终定位估计值的偏移。因此,在评估 TDOA 定位精度时,需要综合考虑接收机同步、信号带宽和阵列几何结构。
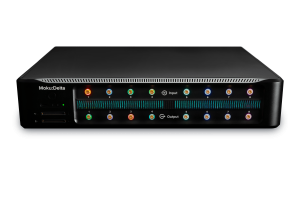
这些要求指导着采集硬件的选择。Moku:Delta 结合了八个同步输入通道,每个通道带宽高达 2 GHz,采用混合时钟架构,并具备 GNSS 参考时间戳功能。这些功能共同支持观测多个射频频段,同时保留时间信息,以便在不同接收站之间进行比较。以下章节将阐述信号捕获、接收机定时和几何形状如何影响最终的地理位置测量结果。
到达时间差如何实现地理定位
考虑一个位置未知的射频发射器和两个位置已知的接收器。如果发射器距离某个接收器更近,则其信号会先到达该接收器。到达时间差 (TDA) 衡量的就是这种相对延迟。发射器的发射时间无需已知,因为它与两个接收器的到达时间相同,相减时会被抵消。
将到达时间差定义为:
对于以近似光速直接传播的情况,相应的路径长度差为:
这里,t₁ 和 t₂ 分别表示信号到达接收器 1 和 2 的时间,r₁ 和 r₂ 分别表示它们到发射器的距离,c 为光速。该关系式假设已考虑了接收器之间的相对定时偏差和接收链路延迟。
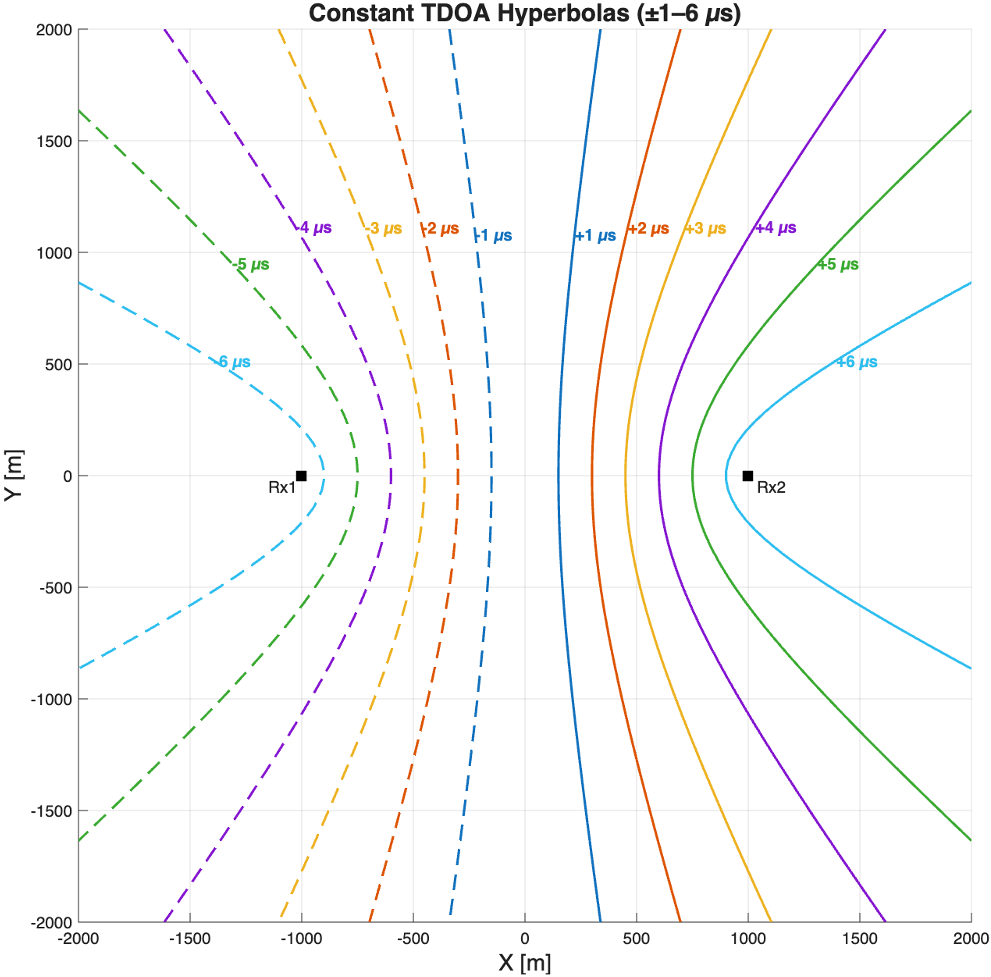
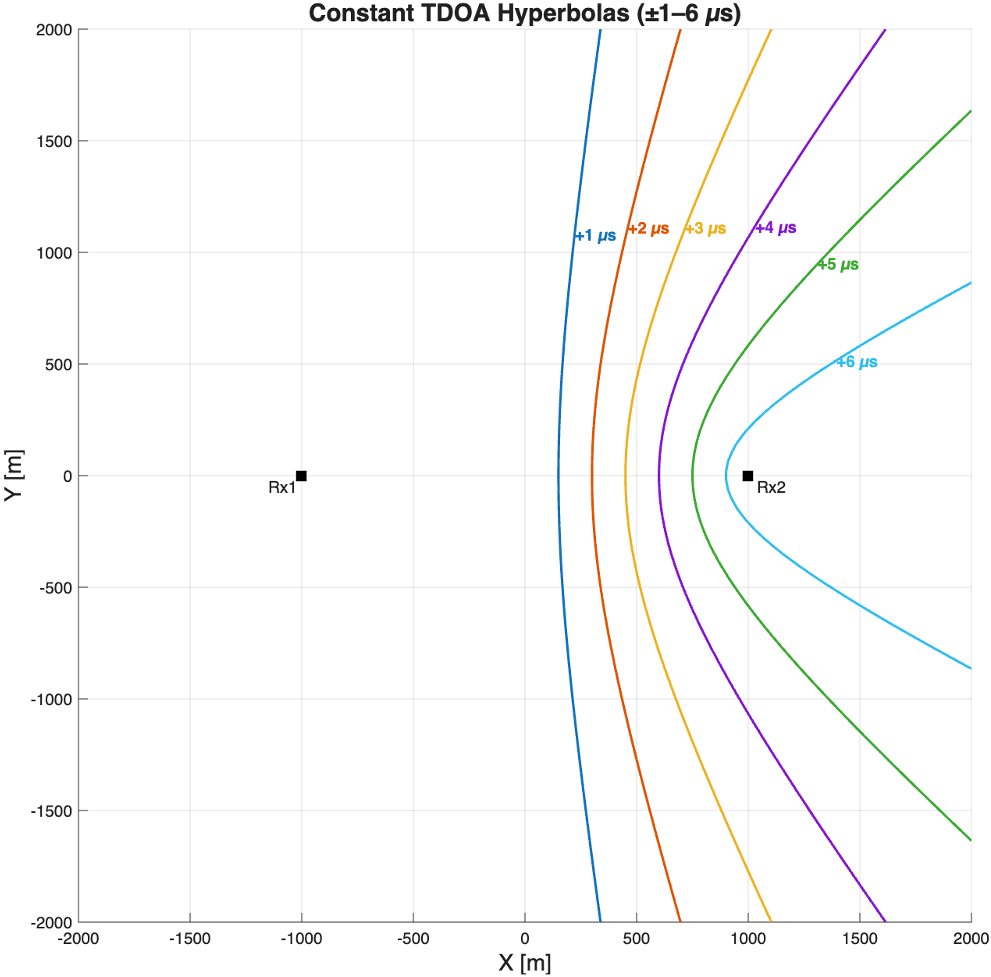
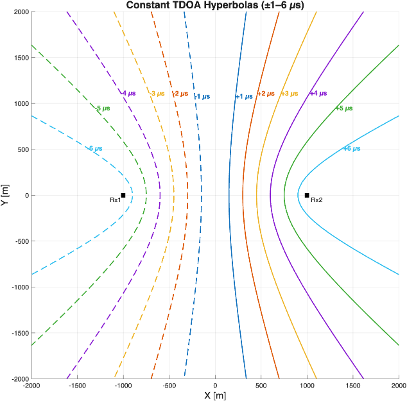
根据这种符号约定,正的Δt表示信号先到达接收器2,因此发射器离接收器2更近。负的Δt表示接收器1先接收到信号。
单个接收器对只能提供位置约束,而无法提供完整的位置估计。在二维模型中,对于给定的非零距离差,可能的发射器位置位于双曲线的一个分支上。延迟的大小决定了距离差,而其符号则决定了分支。该曲线上的许多位置都满足相同的测量条件。
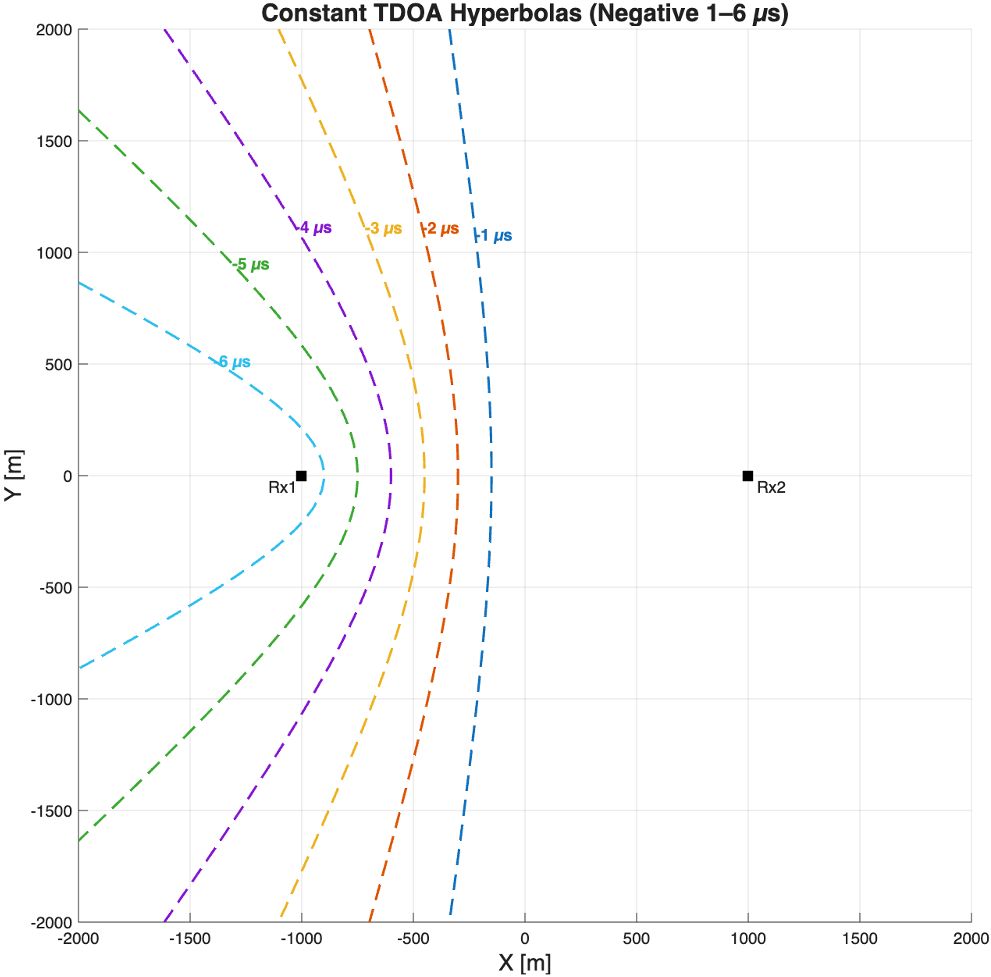
添加第三个接收器可以提供另一个独立的到达时间差和另一个位置约束。它们的交集缩小了可能的声源位置范围。对于这个二维模型,三个接收器是最小的,但它们并不能保证每个几何形状都有唯一解。可能需要额外的接收器或约束来消除歧义。
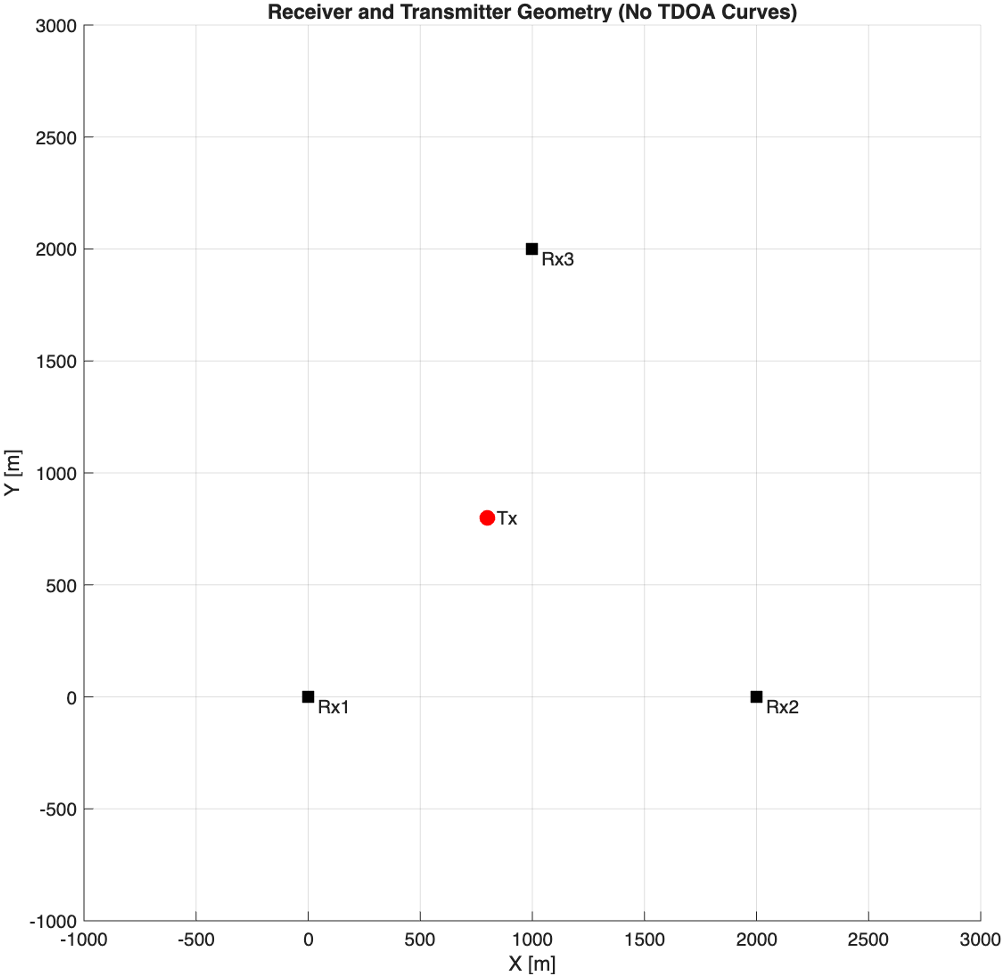
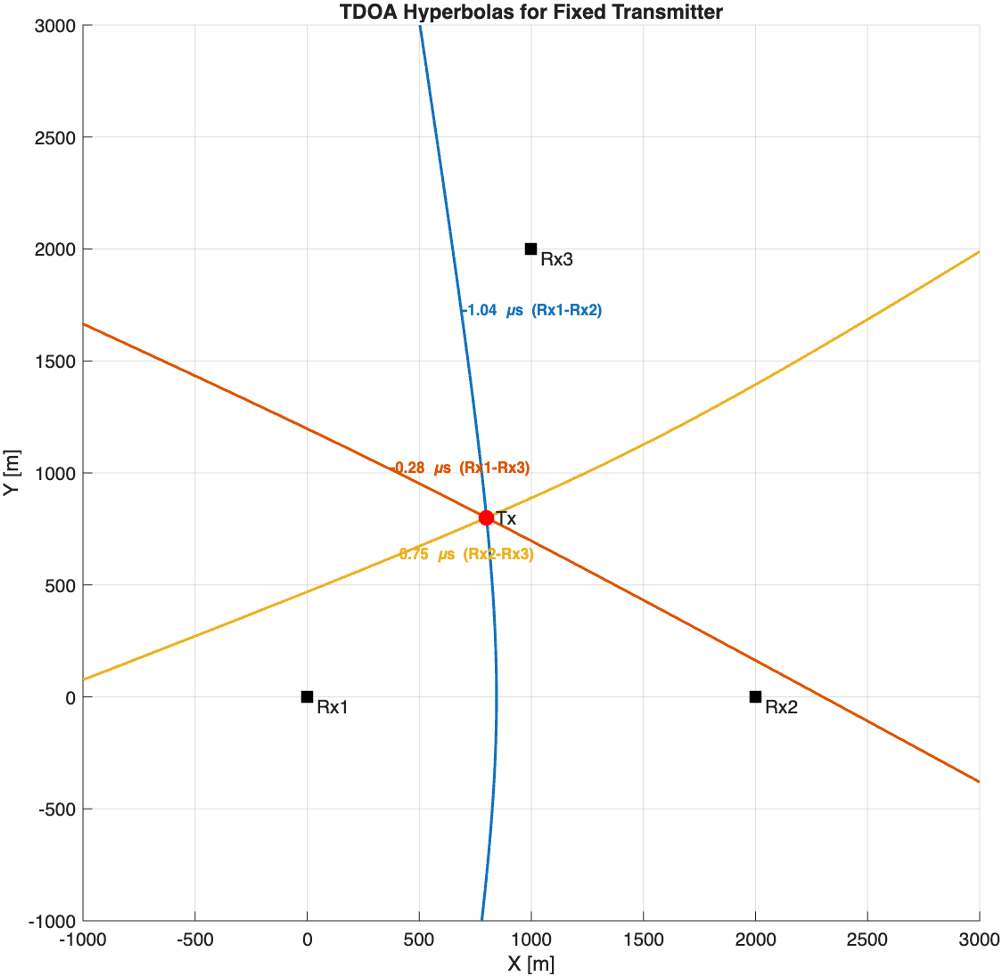
实际上,测量误差会导致曲线无法相交于一点。位置估计器(例如最小二乘法或网格搜索法)利用测量数据找到最符合观测延迟的位置。最终的精度取决于延迟的不确定性以及接收机的布局。
时序同步如何影响TDOA精度
每次TDOA测量都会定义一个位置约束。测量延迟的误差会改变该约束,进而改变估计的发射机位置。即使是很小的定时误差也会导致显著的位置误差,尤其是在接收机几何结构放大这些误差的情况下。因此,在整个接收机网络中保持精确稳定的定时对于可靠的TDOA地理定位至关重要。
将计时误差转化为距离差
利用 c ≈ 3 × 10⁸ m/s,延迟误差的大小可根据以下公式转化为距离差误差:
| 测量TDOA的误差 | 相应的距离差误差 |
| 10 ns | 约3米 |
| 50 ns | 约15米 |
| 100 ns | 约30米 |
| 1μs | 约300米 |
100纳秒的TDOA误差对应于约30米的距离差误差。最终的位置误差取决于该约束条件与其他接收器对的测量结果的交集。仅靠这种转换无法确定地理定位精度。
接收器几何形状如何影响精度
当TDOA曲线以较大角度相交时,曲线的微小偏移只会导致估计位置的微小变化。而当相交角度较小时,同样的偏移则可能导致较大的位置误差。这种对接收机布局和发射机位置的敏感性可以用几何精度因子(GDOP)来描述。在给定的测量不确定度下,有利的几何结构能够更精确地约束位置。
图 6:假定定时误差为 50 ns 时的位置不确定性。不确定性椭圆在 TDOA 曲线以较小角度相交处延伸更远,这说明了接收机几何形状如何影响位置不确定性。
因此,同样的定时不确定性会导致覆盖区域内不同位置的不确定性。接收器的放置应同时考虑目标区域内的信号接收效果和有利的几何形状。
Moku:Delta GNSS 参考授时和时间戳数据为工程师提供了更大的灵活性,可以优化部署方案。在每个站点建立通用时间参考,减少了接收器之间专用授时连接的需求。每个站点仍然需要良好的 GNSS 接收条件,并且系统间的相对授时精度必须满足所需的地理定位精度。
增加接收器可以提供有用的约束条件,但接收器的数量本身并不能决定精度。接收器的几何形状和定时性能必须综合评估。下一步是确定定时误差是如何引入测量的,首先要从接收器时钟入手。
为什么TDOA接收器需要同步
即使信号在同一物理时刻到达两个接收器,相对时钟偏移也会导致它们记录的到达时间不同。这种偏移在TDOA测量中表现为表观传播延迟。因此,接收器时钟直接影响测量精度。
因此,接收器需要时基,其相对偏移量是已知的,并且需要控制到应用所需的精度。
图 7:Rx2 上 1 µs 同步误差的位置估计。误差将通过几何精度稀释 (GDOP) 放大。
示例图中,一个接收器引入了 1 微秒的时间偏移。这会导致大约 300 米的距离差偏差,并使相应的双曲线发生偏移。仅提高相关性或位置估计器的性能并不能消除此偏移;必须单独建立接收器之间的时间关系。
时钟偏移和漂移
时钟同步必须同时解决接收器之间的初始时间偏移和相对漂移问题。如果时钟运行速率不同,它们的偏移量会随时间变化。因此,在录制开始时建立的校准精度会随着录制的进行而降低。
一个简化的模型将导致测量延迟的各个因素区分开来:
测量TDOA = 传播TDOA + 相对时钟偏移 + 相对接收链延迟 + 延迟估计误差
相对项采用接收器 1 减去接收器 2 的值,这与 Δt = t₁ − t₂ 一致。电缆和滤波器会在信号到达测量点之前引入延迟。即使时钟已对齐,这些接收链路之间的差异也可能导致 TDOA 出现偏差。
然而,稳定的接收链延迟和固定的时钟偏移可以通过校准进行测量和校正。但相对时钟漂移会导致校正完成后偏移量发生变化。确保接收机之间稳定时序关系的最简单方法之一,就是首先防止其他接收机的时钟漂移。
带宽和采样率如何影响TDOA精度
校准后的接收机时钟可以使信号到达时间具有可比性,但系统仍然需要估计接收信号之间的延迟。互相关是一种常用的方法:将两个接收机的记录在不同时间偏移范围内进行比较,相关峰值的位置可以估计它们的相对延迟。
信号带宽如何影响延迟估计
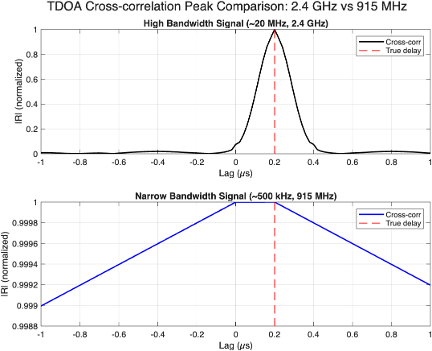
相关峰的形状会影响其位置估计的精确度。有效带宽较大的信号通常会产生较窄的峰,从而更容易区分微小的延迟差异。窄带信号则往往产生较宽的峰,因此噪声会使峰的位置更难确定。
近似的 1/B 关系描述了相关峰宽度的尺度,其中 B 为信号带宽。实际的延迟估计不确定性还取决于信噪比、波形结构和估计器。
接收带宽如何影响信号捕获
接收机带宽决定了其一次能够观测到的频谱范围。接收机必须捕获测量所需的信号带宽,但当信号频率或传输时间未知时,宽瞬时带宽则具有另一优势。
扫描接收机按顺序观测不同的频率范围。它可以搜索宽频谱,但当接收机调谐到其他频率时,可能会发生短暂的发射。跳频信号也带来了类似的挑战:发射机可能在接收机观测到该频率之前就离开该频率。信号能否被捕获取决于扫描时机、观测带宽和发射行为。
凝视接收器持续观测选定的频率范围。凭借足够的瞬时带宽,它无需在各个信道间重新调谐即可捕获该范围内的信号活动。对于TDOA(到达时间差)技术而言,这增加了不同站点接收器记录相应突发或跳频信号的机会。这些共享的观测数据为互相关分析提供了所需的数据。
宽带录音中也可能包含多个感兴趣的信号。通过处理,可以将它们分离成不同的频率通道,并对不同接收站点的对应信号进行关联。这样,只要信号能够区分且录音保持已知的时序关系,就可以进行多次延迟测量。
Moku:Delta 的八个同步模拟输入端口,每个端口带宽均为 2 GHz,可同时采集不同的频段。合适的外部滤波器和前置放大器可以优化每个频段的接收效果,而下变频器则将高频信号转换到输入端口的采集范围内。每个输入端口对应一个 2 GHz 频段,这种配置可提供高达 16 GHz 的总频谱覆盖范围。
同时捕获降低了扫描接收器在调谐到其他频道时错过短时传输或跳频信号的风险。虽然各通道共享一个时间基准,但为了准确测量到达时间差 (TDOA),仍需对其各自独立的信号路径引入的延迟进行表征和校准。
这些采集功能保留了可用的信号信息。更宽的接收机带宽本身并不能使窄带传输的相关峰值更加尖锐;延迟估计仍然取决于捕获的信号及其处理方式。
采样率如何影响延迟估计
采样率决定了所记录样本之间的间隔:
Tₛ = 1/fₛ
在整数采样点偏移处评估的相关性具有以该间隔排列的延迟网格。插值或其他子采样方法可以优化网格点之间的峰值位置。因此,采样间隔设定的是离散网格,而不是时间精度的绝对限制。
在 1 MSa/s 的采样率下,相邻样本之间的时间间隔为 1 µs。因此,仅在整数样本偏移处评估的相关性,其延迟网格的间距为 1 µs。这种估计无法精确表示这些网格点之间的真实延迟。
GPS和GNSS时间同步如何支持TDOA接收机
全球导航卫星系统(GNSS)提供了一种方法,使地理位置分散的接收器能够将其测量结果与共同的时间参考关联起来,而无需物理计时连接。全球定位系统(GPS)是全球导航卫星系统之一,它广播计时信息,计时接收器可以利用这些信息来比较或校准本地时钟。
对于TDOA,该参考值必须与捕获的射频数据关联。工作流程需要保留样本采集时间,以便在利用到达时间差估计位置之前,比较来自不同接收器的记录。
建立共同的时间参考
全球导航卫星系统(GNSS)授时接收机可以提供与参考秒对齐的每秒一个脉冲(1PPS)输出。相关的时序信息标识了该脉冲对应的秒数。采集系统必须利用这些信息来建立其本地时基与参考时基之间的关系。
脉冲本身并不能描述每个射频采样点的采集时间。这种关系取决于时间戳和采样时钟架构。有些系统还会根据参考时钟对振荡器进行调频,以控制时钟频率。
将时间戳与采集的样本关联起来
一个通用的时间参考点必须与录制的样本具有已知的关联性。时间戳标识与事件或录音片段相关的时间,而采样时钟则确定样本之间的间隔。这种关联性使得来自不同接收器的录音能够对齐到同一时间轴上。
例如,如果时间戳标识了数据块的第一个样本,并且样本间隔已知,则可以计算后续样本的采集时间。在将记录导出或传输到分析软件时,时间戳和数据需要保持关联。
然后可以将接收机记录置于同一时间轴上,选择重叠的观测数据,并通过互相关比较信号。利用由此得到的延迟测量值和已知的接收机坐标进行位置估计。在整个观测间隔内,仍需考虑时钟速率差异和未校正的采集延迟。
计时精度和校准
时间戳分辨率是指可以表示的最小时间增量。时间精度描述了时间戳与给定参考时间尺度上的实际采集时间的对应程度。对于TDOA(到达时间差)而言,接收器之间的相对时间误差尤为重要。高分辨率时间戳并不能保证设备之间实现同样精确的对准。
GNSS 授时精度也取决于安装和校准。传播效应、多径效应和硬件延迟都会造成参考信号的不确定性。在射频采集路径中,即使接收机时钟已校准,电缆和滤波器延迟的差异也会导致到达时间测量出现偏差。基于 FPGA 的采集架构有助于实现确定性授时、缓冲和同步。授时评估必须涵盖从参考信号到采样点的路径以及从信号到测量点的路径。
例如:TDOA被动地理定位中的时间限制
小型无人机系统可以使用多种射频链路,包括控制链路、遥测链路和视频下行链路。这些链路为被动地理定位提供了不同的机会。例如,2.4 GHz 控制链路、5.8 GHz 视频下行链路和窄带 900 MHz 遥测链路的信号带宽和传输模式可能存在显著差异。因此,用于测量的信号的选择会影响其到达时间差估计的精度。
宽带信号通常会产生更尖锐的相关峰,而窄带信号则会使精确的延迟估计更加困难。当可用信号以短脉冲串形式传输时,观测时间就成为另一个需要考虑的因素。遥测无线电的例子展示了这些信号特性如何与采样时间和积分时间相互作用。
图 10:Moku:Delta 频谱分析仪观测 RFD900x 遥测无线电的实时特性,并与使用 2.4 GHz ISM 频段的常用 Frsky 协议进行比较。
考虑来自 RFD900x-US 无线电台的 900 MHz 遥测信号。每个信息信道大约占用 125 kHz,而信号在其工作期间占用大约 12.65 MHz 的频段。由于传输是突发性的,因此记录中包含短时窄带信号活动。
这使得接收机面临的测量问题与连续宽带信号有所不同。每个脉冲串的窄带宽会产生相对较宽的相关峰,而选定的观测窗口决定了哪些脉冲串可用于延迟估计。更长的窗口可能提供更多有用的信号,但其优势取决于处理方法和测量的稳定性。
解决样本间延迟问题
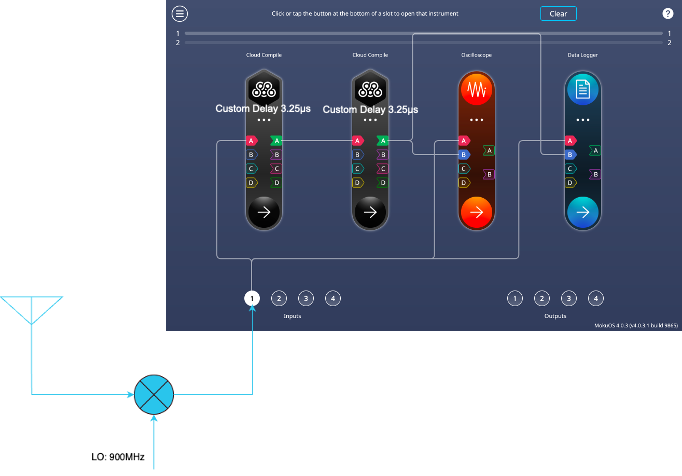
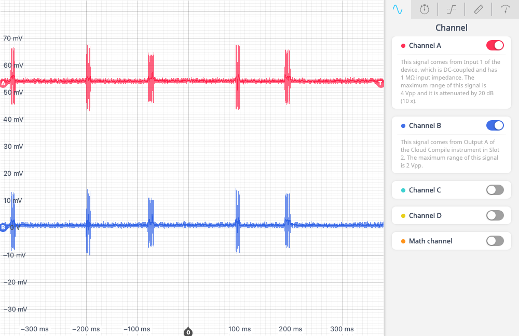
对于延迟估计示例,考虑一段采样率为 1 MSa/s 的 7 秒记录,两个接收器信号之间的参考延迟为 6.5 µs。假设发射器在整个采集过程中保持静止,这样就可以在不引入运动引起的延迟变化的情况下,考察采样和观测持续时间的影响。
在此采样率下,相邻样本之间的时间间隔为 1 微秒。6.5 微秒的参考延迟恰好位于两个整数采样偏移量的中间。仅限于这些偏移量的估计器可以返回 6 微秒或 7 微秒,但无法精确表示 6.5 微秒。
两个最近的网格点与参考延迟相差 0.5 µs。即使记录数据无噪声且时间完全对齐,在这两个整数偏移量之间进行选择也会导致这种不匹配。这是估计器表示延迟方式的局限性,与时钟同步无关。
收集更多数据并不会在网格中添加中间点。需要使用插值或其他子采样方法来表示这些点之间的延迟。这种方法可以改进估计值,但可用信号带宽和信号质量决定了改进的准确性。因此,精确报告的延迟应与已知参考值进行验证。
比较观察窗口
时序误差取决于带宽和数据采样率。在本例中,假设接收器 Rx1 和 Rx2 之间的到达时间差 (TDOA) 为 6.5 µs。使用 RFD900x 以 1 MSa/s 的采样率采集 7 秒数据,得到的是一个“突发”信号,每个突发信号的带宽较窄。
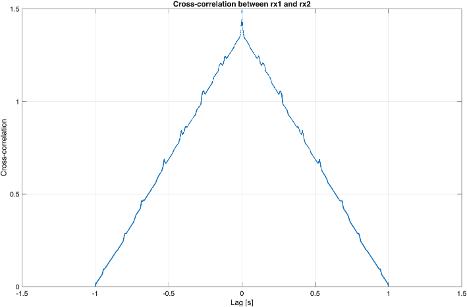
假设发射机在整个采集窗口内保持静止,则到达时间差 (TDOA) 的估计值将受限于采样分辨率。由于采样率较低且带宽有限,原始估计值可能在 4 到 7 微秒之间波动,具体数值取决于积分窗口的大小。1.5 微秒的误差相当于大约 150 米的位置不确定性。然而,当积分时间延长至 100 毫秒或更长时,相关性会增强,估计值会逐渐收敛到真实延迟。
| 集成窗口 | 延误预估 | 相对于 6.5 µs 的绝对误差 | 相应的距离差误差 |
| 10毫秒 | 4μs | 2.5μs | 约750米 |
| 100毫秒 | 7μs | 0.5μs | 约150米 |
| 大于 1 秒 | 6μs | 0.5μs | 约150米 |
10毫秒的估计值与参考值相差2.5微秒,大于最近整数网格点造成的半个样本偏差。因此,仅凭采样间隔无法解释这一结果。还需要检查所选的信号间隔和处理方法;现有数值不足以确定造成较大误差的原因。
更长的观测窗口可以包含更多突发事件,并提供更多相关性信息,但延长观测时间并不一定能消除所有误差来源。一旦估计值达到相邻整数滞后,仅靠更多数据无法表示滞后之间的中间延迟。
GNSS时间戳可以帮助分布式接收机将其测量结果与公共时间参考关联起来。其优势取决于相对时间的精度、时间戳与采集样本之间的关系以及硬件延迟的校准。仅靠时间戳分辨率无法在接收机之间建立同样精确的对准。
Moku:Delta 分布式无源射频传感功能
分布式无源射频系统需要捕获多个站点的相同传输信号,保持记录之间的时间关系,并估计它们的相对延迟。Moku:Delta 结合了时钟稳定性、GNSS 参考时间戳、宽输入带宽和同步多通道捕获等技术来满足这些要求。
观测期间时钟稳定性
Moku:Delta 的时钟混合架构结合了本地振荡器和 GNSS 参考,以支持不同时间尺度上的稳定性。本地振荡器提供低短期时钟噪声,而 GNSS 参考则校正长期漂移。这有助于在整个观测过程中保持解释样本所需的时间关系,而不仅仅依赖于初始时钟校准。
接收站点之间采用统一的时间参考
基于GNSS参考的时间戳将采集到的数据与共同的时间基准关联起来,从而支持对地理位置分散、站点间无物理时间连接的系统记录进行比较。对于TDOA(到达时间差),必须建立时间戳与采样点之间的关系以及相对对准精度,以便区分时钟偏移和传播延迟。
适用于间歇信号的宽瞬时带宽
Moku:Delta 每个输入通道可提供高达 2 GHz 的模拟带宽。同时观测宽广的频率范围,可以提高捕获该范围内短脉冲串和跳频信号的几率。这在传输时间或频率未知的情况下尤为有用:扫描接收器可以在进行相关性分析所需的时间间隔内调谐到其他频率。
同时观测到多个波段
八个同步输入允许各个通道分别监测不同的频段。外部滤波器、前置放大器和下变频器可以使每个接收路径适应其感兴趣的频段。每个输入分配一个外部下变频的 2 GHz 频段,根据外部前端和采集配置的不同,该架构可提供高达 16 GHz 的总频谱覆盖范围。
这些功能共同赋予工程师灵活性,使其能够在保持统一时间基准的同时,选择接收机位置和监测频段。信号路径校准、合适的处理方法以及接收机几何结构对于将这些记录转化为精确的位置估计仍然至关重要。
结语
被动式射频定位可以通过探测发射机的现有辐射来定位发射机,从而提升空域感知能力。对于到达时间差(TDOA)而言,这些观测结果的价值取决于接收网络测量到达时间差的可靠性。
接收机的时序、信号带宽和几何形状都会以不同的方式影响测量结果。时钟偏移会使延迟产生偏差,而有限的信号带宽和不合适的估计器则会增加测量难度。接收机的瞬时带宽也决定了可以同时观测到的频谱范围:当扫描接收机调谐到其他频率时,可能会错过短脉冲或跳频信号,导致没有相应的信号可以进行相关分析。接收机的几何形状则决定了剩余的测量误差如何转化为位置不确定性。
基于GNSS的定时同步可以为接收站提供统一的时间参考。其优势取决于该参考与采集到的样本之间的关系,包括校准和观测间隔内的时钟稳定性。因此,实用的TDOA设计应从所需的定位精度和更新时间出发,反向推导,分配测量不确定度,并根据已知条件验证完整的采集和处理流程。
关于TDOA时序和同步的常见问题解答
虽然强烈建议保持纳秒级的定时同步(例如通过GNSS同步或WhiteRabbit),但并非所有TDOA系统都具有统一的定时精度要求。它取决于所需的定位精度、接收机几何结构以及延迟估计的不确定性。将定时误差乘以光速即可得到其等效距离差误差;例如,10纳秒对应于约3米。位置误差则取决于接收机网络的测量结果如何约束发射机的位置。因此,同步规范应作为完整误差预算的一部分进行设定。
相对时钟偏移会给测量的到达时间差引入偏差。位置估计器可以将这种偏差解释为传播距离的差异,从而导致推断位置发生偏移。如果接收机时钟的运行速率不同,则在观测间隔内,偏移量会发生变化。因此,TDOA 处理需要已知的相对时间校准,并且需要在测量期间保持足够的稳定性。
GNSS时间戳可以辅助对齐来自地理位置分散的接收机的记录,前提是时间戳与采集到的样本之间存在已知关系。但它本身并不能决定延迟估计的精度或最终定位的准确度。信号带宽、信噪比、采样、处理、接收机几何结构以及校准后的信号路径延迟仍然会产生影响。系统的性能需要通过误差预算和在特定条件下进行的测量来确定。
Moku:Delta 提供了一个可重构的射频信号采集和处理平台。借助千兆流传输器,工程师可以将采集到的数据流传输到外部系统进行记录和分析,而 Moku Compile 则支持在记录或回放之前进行自定义 FPGA 处理。
高精度GNSS时间戳功能将采集到的数据与共同的时间参考关联起来,从而支持来自分布式接收器的记录数据的对齐。这些功能满足了TDOA工作流程中的数据采集和时间校准阶段的需求。
来源
NIST。 单向GNSS时间传递.
数学工作室。 到达时间差估计.
数学工作室。 基于到达时间差的目标跟踪.
液体仪器。 高速信号采集记录回放仪(Gigabit Streamer).
亚当米,大卫·L. 电子战入门:电子战入门课程.