






매칭 필터 소개
통신 및 레이더 시스템에서 신호 대 잡음비(SNR)를 향상시키는 것은 탐지 정확도를 높이는 데 매우 중요합니다. 정합 필터는 관심 있는 파형의 형태를 알고 있을 때 SNR 성능을 개선하는 데 널리 사용되는 기술입니다. 이는 주파수 영역에서 통과 대역 및/또는 차단 대역을 정의하는 기존 필터나 시간 영역 요소를 제거하는 것을 목표로 하는 박스카 평균기와는 대조적입니다. 본 응용 노트에서는 정합 필터의 이론적 배경을 자세히 설명하고, Moku:Pro에서 정합 필터를 적용한 두 가지 사례를 제시합니다.배경

매칭 필터의 도출
연속적인 신호를 기반으로 한 도출

 일반적으로 전력 스펙트럼 밀도(PSD)를 사용하여 부가적인 백색 잡음으로 가정됩니다.
 주파수에 독립적이다. 이 기본 원칙에 따라 기대되는 힘은 의 기대 거듭제곱은 시간에 따라 일정하며, 기대 거듭제곱은 다음과 같습니다.
 잡음 신호의 PSD를 곱한 결과
 및 수신 필터의 PSD
 수신된 신호의 전력
 시간에
 샘플링 시간에 따라 다름 전송된 신호 PSD의 비시불변 특성 때문입니다. PSD는 다음과 같이 제공됩니다.
 . 다음과 같은 것:
 따라서 SNR은
 표시
 다음과 같이 표현할 수 있습니다.
 방정식 2.1.3을 풀고 최적화된 SNR 조건을 찾기 위해 Cauchy-Schwarz 부등식을 적용합니다. 알려진 전송 신호에 대해 최대화된 SNR 성능을 위한 조건은 방정식 2.1.4에 나와 있습니다.
 그리고 도출된 최적필터, 즉 매칭필터는 수학식 2.1.5와 같다.
 어디에

 신호의 길이입니다. 선택
 여전히 캐주얼하면서도 가장 짧은 지연을 갖는 필터로 이어집니다. 추가적으로, 상수 승수
 노이즈와 단일의 크기를 동일하게 조정하므로 분석에서 생략할 수 있습니다.
디지털 시스템으로의 확장
식 2.1.5의 표현식은 연속 시간에서의 최적 필터입니다. 정량적인 비교를 위해 이제 이산 시간 디지털 시스템의 SNR 성능을 분석해 보겠습니다. 식 2.2.1에서 정합 필터의 길이는 다음과 같습니다. 예상되는 잡음 전력은 다음과 같습니다.
 . 공식은 디지털화된 채널 노이즈를 고려합니다.
 , 필터링된 노이즈와 일치
 , 그리고 정합필터의 임펄스 응답

 가장 오른쪽 부분
 식 2.2.1은 백색잡음의 상관관계이다. 방정식 2.2.2는 다음과 같은 경우에만 잡음 전력이 XNUMX이 아닌 값을 갖는다는 것을 나타냅니다.
 . 디지털화된 일치 필터
 방정식 2.1.5에서 파생됩니다.
 일치 필터링 후의 잡음은 방정식 2.2.3에 표시됩니다.
 정합 필터 출력의 피크 전력은 방정식 2.2.4에 의해 제공됩니다. 정합 필터 출력 피크 전력은 정합 필터 임펄스 응답이 다르기 때문에 전송된 펄스 에너지의 제곱입니다. 는 시간 역방향 전송 펄스입니다.

 따라서 출력 신호의 피크에서의 SNR은 방정식 2.2.5의 공식이 됩니다. 전송된 신호의 전력은 다음과 같이 주어진다는 점에 유의하십시오.
 잡음 전력은 다음과 같이 주어진다.

 SNR 개선률은 서론 부분의 시뮬레이션에서 나타난 SNR 증가와 일치합니다. 해당 시뮬레이션은 21.75개 샘플 필터에서 150dB의 SNR 개선을 보였으며, 정량 분석 결과는 다음과 같습니다.
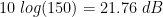 상승.
매칭 필터의 적용
이 섹션에서는 매칭 필터의 두 가지 응용 분야인 레이더 거리 감지(펄스 압축)와 파형 트리거링을 소개하고 설명합니다.
레이더 펄스 압축
첫 번째 예시에서는 레이더 펄스 압축을 살펴보겠습니다. 레이더 시스템에서 송신기는 목표물을 향해 전파를 방출합니다. 그러면 레이더 수신기는 목표물에서 반사된 에코를 수신합니다. 비행 시간, 즉 거리 지연을 통해 목표물까지의 거리를 계산할 수 있습니다. 이 응용 사례는 그림 1에 나타낸 통신 예시와 유사한데, 레이더 시스템과 통신 시스템 모두 잡음이 많은 수신 환경에서 신호를 감지하도록 설계되었기 때문입니다. 정합 필터가 없는 기존 레이더는 효과적인 구현을 위해 높은 송신 전력이 필요하며, 송신 펄스의 길이에 따라 거리 분해능이 크게 제한됩니다. 이러한 문제를 해결하기 위해 정합 필터를 사용하여 수신된 펄스를 시간적으로 압축할 수 있습니다. 필터에서 출력되는 좁은 펄스는 최상의 공간 분해능을 제공하는 반면, 실제 송신 신호는 넓은 펄스 폭을 유지하여 송신 에너지를 증가시키고 높은 전력을 필요로 하지 않고도 신호 대 잡음비(SNR)를 향상시킬 수 있습니다. 특히, 처프(주파수가 선형적으로 증가하는 사인파)는 좁은 자기상관 함수와 비교적 간단한 생성 방식 때문에 송신 신호로 자주 사용됩니다.이론 및 도출
리차드
[2] 유도된 방정식 3.1.1은 처프파의 복소 포락선의 모호성 함수를 명시합니다.  처프의 대역폭을 나타내고 τ는 처프 파동의 시간 폭을 나타냅니다.
 레이더의 거리 분해능은 피크와 첫 번째 널 포인트 사이의 거리인 레일리 분해능에 의해 결정됩니다. 최고점
 에서 관찰된다
 , 첫 번째 null은 분자의 인수가 다음과 같을 때 발생합니다.
 , 즉, 언제
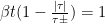 . 용
 , 이 방정식은 방정식 3.1.2로 표현될 수 있다:
 뿌리는 다음과 같이 표현될 수 있다.
 . 음수 부호를 선택하면 중심점에 가장 가까운 양수근이 생성됩니다.
 , 이를 통해 시간 영역에서 레일리 해상도를 결정합니다. 이 결과는 방정식 3.1.3의 제곱근의 테일러 급수 확장을 통해 단순화될 수 있습니다.
 따라서 시간에 따른 레일리 분해능은 다음과 같습니다.
 약
 초. 해당 레일리 범위 분해능은 다음과 같습니다.
 전송된 신호의 왕복으로 인해 3.1.4배의 계수를 갖는 방정식 XNUMX의 미터입니다.
 중요한 점은 Moku:Pro와 같은 임의 파형 발생기(AWG)는 처프파의 복소 포락선 대신 실수 성분만 생성한다는 것입니다. 이로 인해 복소 포락선과 사인파 함수의 모호성 함수가 서로 달라집니다. 앞서 설명한 모호성 함수는 수신 신호의 복소 포락선을 기반으로 하지만, 설명을 단순화하기 위해 힐베르트 변환은 포함하지 않았습니다. 복소 포락선 및 관련 논의에 대한 자세한 내용은 Mahafza[3]를 참조하십시오. 실수 값을 갖는 사인파 처프파의 모호성 함수를 유도하는 것은 프레넬 적분과 삼각 함수 항등식의 조작을 포함하므로 어렵습니다. 따라서 여기서는 간단한 비변조 복소 지수파의 경우를 통해 실수 성분만 사용하는 효과를 설명하겠습니다. 간단한 비변조 복소 지수 함수의 복소 포락선에 대한 정합 필터링 방정식은 다음과 같이 표현할 수 있습니다.
 수식 3.1.5는 복소 지수 모호성 함수의 널이 실수부와 허수부의 결합된 널임을 나타냅니다. 규모

 시간 오프셋이 있을 때 가장 크다
τ
는 0인 반면, 크기는
 한 번에 가장 큰 오프셋
τ
이후 기간(즉, 라디안), 이는 실수 부분의 null에 해당합니다.
 결과적으로, 모호성 함수의 널(null) 중 절반은 실수 및 허수 널과 피크의 정렬 불량으로 인해 상쇄됩니다. 허수 성분을 제거하면 이러한 상쇄가 사라지고 널의 수가 두 배로 증가합니다. 직관과는 반대로, 실수 함수의 경우 전체 복소수 엔벨로프에 비해 레일리 분해능이 약 두 배 향상됩니다. 복소 지수 함수를 사용한 이 예시는 시뮬레이션을 통해 검증된 바와 같이(그림 2), 원래의 처프파에도 적용할 수 있는 일반적인 결과입니다. 순수 실수 파형을 사용한 업데이트된 레일리 시간 분해능 및 거리 분해능 값은 다음과 같습니다.

 그림 2: 수신된 실수치 처프의 모호성 함수 비교
 수신된 신호의 복소 포락선(파란색).
레일리 결의안
 시간에 맞춰 레이더의 최소 해상도를 결정합니다. 그림 3(a)는 정확히 구분된 두 처프의 정합 필터 출력을 보여줍니다. 건설적으로 겹쳐서 평평한 상단이 생성됩니다. 피크 검출기는 단일 피크로 식별합니다. 이론적으로 타겟이 이보다 더 많이 분리되면 작은 딥이 예상되어 성공적인 분리가 가능합니다. 그러나 실제 응용 분야에서는 작은 딥이 노이즈로 인해 가려질 수 있으며, 두 펄스를 서로 확실하게 구별하기 전에 필터 출력이 펄스 사이에서 명목상 0으로 떨어지도록 요구하는 것이 일반적입니다. 따라서 이 애플리케이션 노트에서는 null-to-null 너비를 사용한 데모에 중점을 둘 것입니다.
 .
 그림 3: (a): 거리가 다음과 같은 구조적으로 중첩된 정합 필터 출력
 , (b): 일치된 필터 출력
 펄스 사이의 분리는 명목상 0으로 떨어집니다. 시끄러운 환경에서 명확하게 구별될 가능성이 향상됩니다.
Moku:Pro를 사용한 펄스 압축
서론에서 설명한 단순한 온/오프 키잉 사인파를 사용한 시뮬레이션과는 달리, 이 섹션의 시뮬레이션에서는 더 나은 레일리 거리 해상도를 얻기 위해 넓은 대역폭을 가진 사인파 처프를 사용합니다.
그림 4이 그림은 처프 펄스의 주엽 폭이 사인 펄스에 비해 더 좁다는 것을 보여줍니다.
 그림 4: (ac) 소개의 OOK 사인파와 동일한 시뮬레이션을 대신 처프와 함께 실행합니다. (d) 처프(주황색)의 정합 필터 출력은 압도적인 채널 잡음이 있는 경우에도 사인파(파란색)보다 메인 로브 폭이 훨씬 작습니다.
다음 섹션에서 검증에 사용되는 Moku:Pro 다중 악기 모드 구성은 다음과 같습니다. 그림 5. 이 설정에서 임의 파형 발생기(AWG)는 채널 B가 채널 A의 절반 대역폭을 갖는 두 개의 서로 다른 처프파를 생성하는 역할을 담당합니다. FIR(Filter Builder)을 사용하여 생성된 처프파에 대한 일치 필터를 구현합니다. AWG. 결과적으로 채널 B 출력의 레일리 해상도는 채널 A의 절반이 될 것으로 예상됩니다.
 그림 5: 테스트 및 검증에 사용되는 Moku:Pro 다중 악기 모드 구성입니다.
AWG를 사용하여 방정식 파형 유형을 사용하여 처프파를 정의합니다. 정의 방정식은 방정식 3.1.7에 나와 있습니다.

 그림 6: AWG 생성 처프파, 채널 A(빨간색)는 채널 B(파란색) 대역폭의 두 배입니다.
AWG는 200Hz 반복률과 펄스 변조를 갖는 처프 파형을 생성하여 처프 펄스를 생성했습니다. 채널 A 처프 파형의 등가 대역폭은 40,000Hz입니다. 따라서 채널 A와 B의 결합 파형의 최소 널-널 폭(null-to-null width, 2Δ𝑡)은 다음과 같습니다.
 FIR 필터는 식(3.1.10)과 같이 시간이 역전된 처프파 값을 값으로 갖는 커널을 로딩하여 정합필터로 구성하였다. FIR 필터의 설정은 다음과 같습니다. 그림 7. 입력 처프파의 폭과 샘플링 주기에 따라 필터 계수의 수가 결정됩니다.
 AWG 파형과 FIR 필터 커널의 길이는 동일하며, 커널은 생성된 파동과 동일한 모양을 공유합니다. 따라서 채널 A에 대한 FIR 필터의 방정식은 방정식 3.1.10과 같이 작성할 수 있습니다.

 그림 7: FIR 필터 빌더 채널 A 구성.
이제 AWG 및 FIR에서 각각 전송 파형 생성 및 정합 필터링을 설정했으며 펄스 압축의 효과를 검사할 수 있습니다. 빨간색 곡선은 채널 A 일치 필터의 출력을 나타내고 파란색 곡선은 채널 B의 출력을 보여줍니다. 파란색 곡선은 빨간색 곡선의 폭의 두 배로 이전 결과를 확인하여 시간 분해능이 필터 출력은 대역폭에 반비례합니다. 처음 두 Null 사이의 거리는 방정식 3.1.8의 정리와 일치합니다.
 그림 8: Moku:Pro를 기반으로 한 펄스 압축 실험입니다. 빨간색 곡선은 파란색 곡선보다 대역폭이 1배 더 크고 빨간색 곡선의 범위 분해능은 파란색 곡선의 2/XNUMX입니다.
이 시점에서 이론과 시뮬레이션을 완료했습니다. 다음 단계는 실제 잡음을 포함한 처프 펄스에 정합 필터링을 적용하는 것입니다. 그림 10의 결과는 정합 필터가 큰 잡음 전력(-73.98dBm)과 작은 신호 전력(-93.46dBm)에서 우수한 성능을 보임을 보여줍니다.

그림
9: 잡음이 많은 환경에서의 짹짹 매칭 필터의 실험 설정.
 그림 10: 정합필터(청색)와 정합필터 출력(적색)에 입력되는 수신신호의 전력. 정합 필터 출력 전력의 스파이크는 수신된 신호에서 육안으로 보이지 않음에도 불구하고 처프의 도착 시간을 명확하게 나타냅니다.
그림 8의 분석을 통해 펄스 압축의 흥미로운 특성이 드러납니다. 더 넓은 대역폭을 갖는 처프파에 대한 정합 필터의 출력은 최소 널-널 폭(null-to-null width)이 25μs이고 펄스 폭은 5ms입니다. 따라서 정합 필터는 시간 간격이 25μs보다 큰 두 개의 중첩된 반사 처프파를 구분할 수 있습니다. 11 및 12 수치 Moku:Pro 실험 결과를 표시합니다. 그림 11 잡음 없는 검증 실행을 보여줍니다. 두 개의 겹치는 처프는 파란색으로 표시되고 일치 필터 출력은 빨간색으로 표시됩니다. 그림 12 동일한 실험을 보여주지만 시끄러운 채널에서 삐걱거리는 소리가 수신되었습니다. 두 경우 모두, 두 처프의 도착 시간은 서로 명확하게 구별되며, 25us만큼 정확하게 분리되어 있음을 알 수 있습니다.
모호성 함수에 0이 아닌 사이드 로브가 존재하기 때문에 검출된 시간 간격이 전송된 시간 분리에서 약간의 변화를 나타낼 수 있다는 점은 주목할 가치가 있습니다.

그림
11: 대역폭과 시간 폭은 같지만 25μs의 시간 오프셋을 갖는 두 개의 겹치는 처프 펄스(파란색). 매칭된 필터 출력은 처프 사이의 25μs 시간을 정확하게 복원합니다(빨간색).

그림
12: 두 개의 겹치는 짹짹파(빨간색)의 매칭 필터 출력을 필터링 전 수신 신호(파란색)와 비교한 것입니다.
파형 트리거링 일반적인 오실로스코프 기능인 디지털 패턴 트리거링은 수신된 디지털 신호에 논리 연산을 수행하고 특정 패턴에 따라 오실로스코프를 트리거하는 것입니다. 예를 들어, 사용자는 디지털 신호의 최하위 8비트가 높을 때만 오실로스코프가 트리거되도록 설정할 수 있습니다. 이 기능은 다양한 시나리오에서 디지털 시스템의 동작을 분석하는 데 매우 중요합니다. 그러나 칩 결함 주입 및 사이드 채널 분석과 같은 응용 분야에서는 신호가 일반적으로 무선 주파수 수신기에서 수집되므로 높은 수준의 노이즈와 낮은 신호 진폭이 발생할 수 있습니다. 이러한 경우 디지털 패턴 트리거링은 수많은 오경보를 발생시켜 칩 동작에 대한 잘못된 정보를 제공할 수 있습니다. 디지털 패턴 트리거링의 문제를 해결하는 한 가지 방법은 파형 트리거링을 사용하는 것입니다. 파형 트리거링은 매칭 필터를 사용하여 입력 아날로그 신호를 예상 파형과 지속적으로 비교하고 예상 파형이 감지될 때 트리거 이벤트를 생성합니다. 기존 오실로스코프는 이러한 파형 트리거링에 필요한 유연성을 제공하지 않으므로 전용 "트리거 박스"[4]가 필요합니다. 반면, 멀티 계측 모드를 지원하는 Moku:Pro는 사용자가 FIR 필터 빌더와 오실로스코프 계측기를 동시에 사용하여 파형 트리거링 및 오실로스코프 측정을 수행할 수 있도록 합니다. 파형은 다음과 같습니다. 그림 13 Beckers et al. [4]의 결과를 재현한 것으로, 마이크로프로세서가 AES(Advanced Encryption Standard)를 사용하여 데이터 패킷을 인코딩하는 동안 포착된 전원 레일 이상을 보여줍니다. 이러한 작업의 감지는 결함 주입 공격을 시작하거나 후속 분석을 위해 보조 데이터를 샘플링하는 데 사용할 수 있습니다. Beckers et al. [4]은 트리거링 알고리즘 앞에 엔벨로프 검출기를 사용하여 결과를 개선했음을 주목해야 합니다. 이러한 작업은 Moku Cloud Compile(MCC)을 사용하여 간단한 사용자 지정 로직을 구축하고 FIR 장비 앞에 배포함으로써 Moku:Pro에서 완료할 수 있습니다.
그림
13: AES 단일 실행 패턴
파형 트리거가 보조 데이터 샘플링 및 기록을 시작하는 경우 사용자는 오실로스코프에서 볼 수 있는 트리거 이벤트가 파형 트리거에서 발생하는 것을 선호할 수 있습니다. 스타트 일치하는 파형의 끝부분이 아닌 전체 파형의 지연을 발생시킵니다. 이 경우, 추가 FIR 필터 채널을 "전체 통과(all-pass)" 구성으로 설정하여 일치하는 필터의 길이와 동일한 순수 시간 지연을 도입할 수 있습니다. 그림 14는 오실로스코프(파란색)에서 볼 수 있듯이 FIR 필터 빌더에 의해 트리거 신호가 성공적으로 생성되었음을 보여줍니다. 또한 FIR 필터 빌더는 필터링되지 않은 입력 신호를 정확하게 지연시켜 사용자가 나중에 검토할 수 있도록 트리거 파형 전체를 캡처할 수 있도록 합니다. 그림 14(a)에 제시된 시뮬레이션 결과는 610kSa/s의 느린 샘플링 속도를 가진 저속 임베디드 프로세서 파형을 사용하여 얻은 것입니다. 그림 14 (b)는 샘플링 속도가 10 MSa/s인 최신 ARM 프로세서 파형을 사용하여 얻은 결과를 보여줍니다. 그림 14 (a)에서 관찰된 입력 신호 SNR이 낮음에도 불구하고, FIR 탭 수 증가와 잡음 대역폭 감소로 인해 매칭 필터 출력 SNR이 그림 14 (b)보다 우수한 것을 확인할 수 있습니다. 고속 파형 캡처 중 정확한 트리거링을 보장하기 위해서는 프리앰프를 사용하는 것이 필수적입니다[4]. 또한, 매칭 출력 전력(주황색)을 활용하여 검출 정확도를 향상시키는 것은 MCC를 사용하여 손쉽게 구현할 수 있습니다.
그림
14: 매칭 필터 출력(파란색)에 의해 트리거된 오실로스코프. FIR 지연 입력 신호(빨간색). 매칭 필터 출력의 전력(주황색).
제품 개요
본 응용 노트는 알려진 파형의 도착 시간 검출을 위한 최적의 수신 필터로서 정합 필터를 사용하는 것을 뒷받침하는 이론적 및 경험적 증거를 제공합니다. 도입된 개념을 검증하기 위해 Moku:Pro 다중 계측기 모드, 임의 파형 발생기, 그리고 FIR 필터 빌더를 사용하여 신호 송수신 실험을 수행했습니다. 또한, 통신, 레이더 펄스 압축, 그리고 파형 트리거링 영역에서 정합 필터를 활용하여 신호 처리에서의 정합 필터의 효능을 분석합니다. 얻어진 결과는 Moku:Pro가 높은 잡음 전력이 존재하는 환경에서도 실시간으로 수신 이벤트를 안정적으로 검출할 수 있음을 보여줍니다.참고자료
[1] BP Lathi와 Z. Ding, 『현대 디지털 및 아날로그 통신 시스템』(The Oxford series in Electrical and Computer Engineering, International 4th ed.), 뉴욕 옥스퍼드: 옥스퍼드 대학교 출판부, 2010. [2] MA 리차즈, 레이더 신호 처리의 기초, 2022판. 뉴욕: 맥그로힐, XNUMX. [3]BR Mahafza, Matlab®을 활용한 레이더 시스템 분석 및 설계, 3판. [4]A. Beckers, J. Balasch, B. Gierlichs 및 I. Verbauwhede, "파형 매칭 기반 트리거링 시스템의 설계 및 구현",
건설적인 사이드 채널 분석 및 보안 설계
, F.-X. Standaert 및 E. Oswald, Eds., 컴퓨터 과학 강의 노트, vol. 9689. Cham: Springer International Publishing, 2016, pp. 184–198. 도이: 10.1007/978-3-319-43283-0_11.
매칭 필터 소개
통신 및 레이더 시스템에서 신호 대 잡음비(SNR)를 향상시키는 것은 탐지 정확도를 높이는 데 매우 중요합니다. 정합 필터는 관심 있는 파형의 형태를 알고 있을 때 SNR 성능을 개선하는 데 널리 사용되는 기술입니다. 이는 주파수 영역에서 통과 대역 및/또는 차단 대역을 정의하는 기존 필터나 시간 영역 요소를 제거하는 것을 목표로 하는 박스카 평균기와는 대조적입니다. 본 응용 노트에서는 정합 필터의 이론적 배경을 자세히 설명하고, Moku:Pro에서 정합 필터를 적용한 두 가지 사례를 제시합니다.배경
매칭 필터의 도출
연속적인 신호를 기반으로 한 도출
일반적으로 전력 스펙트럼 밀도(PSD)를 사용하여 부가적인 백색 잡음으로 가정됩니다. 주파수에 독립적이다. 이 기본 원칙에 따라 기대되는 힘은 의 기대 거듭제곱은 시간에 따라 일정하며, 기대 거듭제곱은 다음과 같습니다. 잡음 신호의 PSD를 곱한 결과 및 수신 필터의 PSD
수신된 신호의 전력 시간에 샘플링 시간에 따라 다름 전송된 신호 PSD의 비시불변 특성 때문입니다. PSD는 다음과 같이 제공됩니다. . 다음과 같은 것:
따라서 SNR은 표시 다음과 같이 표현할 수 있습니다.
방정식 2.1.3을 풀고 최적화된 SNR 조건을 찾기 위해 Cauchy-Schwarz 부등식을 적용합니다. 알려진 전송 신호에 대해 최대화된 SNR 성능을 위한 조건은 방정식 2.1.4에 나와 있습니다.
그리고 도출된 최적필터, 즉 매칭필터는 수학식 2.1.5와 같다.
어디에 신호의 길이입니다. 선택 여전히 캐주얼하면서도 가장 짧은 지연을 갖는 필터로 이어집니다. 추가적으로, 상수 승수 노이즈와 단일의 크기를 동일하게 조정하므로 분석에서 생략할 수 있습니다.
디지털 시스템으로의 확장
식 2.1.5의 표현식은 연속 시간에서의 최적 필터입니다. 정량적인 비교를 위해 이제 이산 시간 디지털 시스템의 SNR 성능을 분석해 보겠습니다. 식 2.2.1에서 정합 필터의 길이는 다음과 같습니다. 예상되는 잡음 전력은 다음과 같습니다. . 공식은 디지털화된 채널 노이즈를 고려합니다. , 필터링된 노이즈와 일치 , 그리고 정합필터의 임펄스 응답
가장 오른쪽 부분 식 2.2.1은 백색잡음의 상관관계이다. 방정식 2.2.2는 다음과 같은 경우에만 잡음 전력이 XNUMX이 아닌 값을 갖는다는 것을 나타냅니다. . 디지털화된 일치 필터 방정식 2.1.5에서 파생됩니다. 일치 필터링 후의 잡음은 방정식 2.2.3에 표시됩니다.
정합 필터 출력의 피크 전력은 방정식 2.2.4에 의해 제공됩니다. 정합 필터 출력 피크 전력은 정합 필터 임펄스 응답이 다르기 때문에 전송된 펄스 에너지의 제곱입니다. 는 시간 역방향 전송 펄스입니다.
따라서 출력 신호의 피크에서의 SNR은 방정식 2.2.5의 공식이 됩니다. 전송된 신호의 전력은 다음과 같이 주어진다는 점에 유의하십시오. 잡음 전력은 다음과 같이 주어진다.
SNR 개선률은 서론 부분의 시뮬레이션에서 나타난 SNR 증가와 일치합니다. 해당 시뮬레이션은 21.75개 샘플 필터에서 150dB의 SNR 개선을 보였으며, 정량 분석 결과는 다음과 같습니다. 상승.
매칭 필터의 적용
이 섹션에서는 매칭 필터의 두 가지 응용 분야인 레이더 거리 감지(펄스 압축)와 파형 트리거링을 소개하고 설명합니다.
레이더 펄스 압축
첫 번째 예시에서는 레이더 펄스 압축을 살펴보겠습니다. 레이더 시스템에서 송신기는 목표물을 향해 전파를 방출합니다. 그러면 레이더 수신기는 목표물에서 반사된 에코를 수신합니다. 비행 시간, 즉 거리 지연을 통해 목표물까지의 거리를 계산할 수 있습니다. 이 응용 사례는 그림 1에 나타낸 통신 예시와 유사한데, 레이더 시스템과 통신 시스템 모두 잡음이 많은 수신 환경에서 신호를 감지하도록 설계되었기 때문입니다. 정합 필터가 없는 기존 레이더는 효과적인 구현을 위해 높은 송신 전력이 필요하며, 송신 펄스의 길이에 따라 거리 분해능이 크게 제한됩니다. 이러한 문제를 해결하기 위해 정합 필터를 사용하여 수신된 펄스를 시간적으로 압축할 수 있습니다. 필터에서 출력되는 좁은 펄스는 최상의 공간 분해능을 제공하는 반면, 실제 송신 신호는 넓은 펄스 폭을 유지하여 송신 에너지를 증가시키고 높은 전력을 필요로 하지 않고도 신호 대 잡음비(SNR)를 향상시킬 수 있습니다. 특히, 처프(주파수가 선형적으로 증가하는 사인파)는 좁은 자기상관 함수와 비교적 간단한 생성 방식 때문에 송신 신호로 자주 사용됩니다.이론 및 도출
리차드
[2] 유도된 방정식 3.1.1은 처프파의 복소 포락선의 모호성 함수를 명시합니다. 처프의 대역폭을 나타내고 τ는 처프 파동의 시간 폭을 나타냅니다.
레이더의 거리 분해능은 피크와 첫 번째 널 포인트 사이의 거리인 레일리 분해능에 의해 결정됩니다. 최고점 에서 관찰된다 , 첫 번째 null은 분자의 인수가 다음과 같을 때 발생합니다. , 즉, 언제 . 용 , 이 방정식은 방정식 3.1.2로 표현될 수 있다:
뿌리는 다음과 같이 표현될 수 있다. . 음수 부호를 선택하면 중심점에 가장 가까운 양수근이 생성됩니다. , 이를 통해 시간 영역에서 레일리 해상도를 결정합니다. 이 결과는 방정식 3.1.3의 제곱근의 테일러 급수 확장을 통해 단순화될 수 있습니다.
따라서 시간에 따른 레일리 분해능은 다음과 같습니다. 약 초. 해당 레일리 범위 분해능은 다음과 같습니다. 전송된 신호의 왕복으로 인해 3.1.4배의 계수를 갖는 방정식 XNUMX의 미터입니다.
중요한 점은 Moku:Pro와 같은 임의 파형 발생기(AWG)는 처프파의 복소 포락선 대신 실수 성분만 생성한다는 것입니다. 이로 인해 복소 포락선과 사인파 함수의 모호성 함수가 서로 달라집니다. 앞서 설명한 모호성 함수는 수신 신호의 복소 포락선을 기반으로 하지만, 설명을 단순화하기 위해 힐베르트 변환은 포함하지 않았습니다. 복소 포락선 및 관련 논의에 대한 자세한 내용은 Mahafza[3]를 참조하십시오. 실수 값을 갖는 사인파 처프파의 모호성 함수를 유도하는 것은 프레넬 적분과 삼각 함수 항등식의 조작을 포함하므로 어렵습니다. 따라서 여기서는 간단한 비변조 복소 지수파의 경우를 통해 실수 성분만 사용하는 효과를 설명하겠습니다. 간단한 비변조 복소 지수 함수의 복소 포락선에 대한 정합 필터링 방정식은 다음과 같이 표현할 수 있습니다.
수식 3.1.5는 복소 지수 모호성 함수의 널이 실수부와 허수부의 결합된 널임을 나타냅니다. 규모 시간 오프셋이 있을 때 가장 크다 τ
는 0인 반면, 크기는 한 번에 가장 큰 오프셋 τ
이후 기간(즉, 라디안), 이는 실수 부분의 null에 해당합니다. 결과적으로, 모호성 함수의 널(null) 중 절반은 실수 및 허수 널과 피크의 정렬 불량으로 인해 상쇄됩니다. 허수 성분을 제거하면 이러한 상쇄가 사라지고 널의 수가 두 배로 증가합니다. 직관과는 반대로, 실수 함수의 경우 전체 복소수 엔벨로프에 비해 레일리 분해능이 약 두 배 향상됩니다. 복소 지수 함수를 사용한 이 예시는 시뮬레이션을 통해 검증된 바와 같이(그림 2), 원래의 처프파에도 적용할 수 있는 일반적인 결과입니다. 순수 실수 파형을 사용한 업데이트된 레일리 시간 분해능 및 거리 분해능 값은 다음과 같습니다.
그림 2: 수신된 실수치 처프의 모호성 함수 비교 수신된 신호의 복소 포락선(파란색).
레일리 결의안 시간에 맞춰 레이더의 최소 해상도를 결정합니다. 그림 3(a)는 정확히 구분된 두 처프의 정합 필터 출력을 보여줍니다. 건설적으로 겹쳐서 평평한 상단이 생성됩니다. 피크 검출기는 단일 피크로 식별합니다. 이론적으로 타겟이 이보다 더 많이 분리되면 작은 딥이 예상되어 성공적인 분리가 가능합니다. 그러나 실제 응용 분야에서는 작은 딥이 노이즈로 인해 가려질 수 있으며, 두 펄스를 서로 확실하게 구별하기 전에 필터 출력이 펄스 사이에서 명목상 0으로 떨어지도록 요구하는 것이 일반적입니다. 따라서 이 애플리케이션 노트에서는 null-to-null 너비를 사용한 데모에 중점을 둘 것입니다. .
그림 3: (a): 거리가 다음과 같은 구조적으로 중첩된 정합 필터 출력 , (b): 일치된 필터 출력 펄스 사이의 분리는 명목상 0으로 떨어집니다. 시끄러운 환경에서 명확하게 구별될 가능성이 향상됩니다.
Moku:Pro를 사용한 펄스 압축
서론에서 설명한 단순한 온/오프 키잉 사인파를 사용한 시뮬레이션과는 달리, 이 섹션의 시뮬레이션에서는 더 나은 레일리 거리 해상도를 얻기 위해 넓은 대역폭을 가진 사인파 처프를 사용합니다.
그림 4이 그림은 처프 펄스의 주엽 폭이 사인 펄스에 비해 더 좁다는 것을 보여줍니다.
그림 4: (ac) 소개의 OOK 사인파와 동일한 시뮬레이션을 대신 처프와 함께 실행합니다. (d) 처프(주황색)의 정합 필터 출력은 압도적인 채널 잡음이 있는 경우에도 사인파(파란색)보다 메인 로브 폭이 훨씬 작습니다.
다음 섹션에서 검증에 사용되는 Moku:Pro 다중 계측기 모드 구성은 다음과 같습니다. 그림 5. 이 설정에서 임의 파형 발생기(AWG)는 채널 B가 채널 A의 절반 대역폭을 갖는 두 개의 서로 다른 처프파를 생성하는 역할을 담당합니다. FIR(Filter Builder)을 사용하여 생성된 처프파에 대한 일치 필터를 구현합니다. AWG. 결과적으로 채널 B 출력의 레일리 해상도는 채널 A의 절반이 될 것으로 예상됩니다.
그림 5: 테스트 및 검증에 사용되는 Moku:Pro 다중 계측기 모드 구성입니다.
AWG를 사용하여 방정식 파형 유형을 사용하여 처프파를 정의합니다. 정의 방정식은 방정식 3.1.7에 나와 있습니다.
그림 6: AWG 생성 처프파, 채널 A(빨간색)는 채널 B(파란색) 대역폭의 두 배입니다.
AWG는 200Hz 반복률과 펄스 변조를 갖는 처프 파형을 생성하여 처프 펄스를 생성했습니다. 채널 A 처프 파형의 등가 대역폭은 40,000Hz입니다. 따라서 채널 A와 B의 결합 파형의 최소 널-널 폭(null-to-null width, 2Δ𝑡)은 다음과 같습니다.
FIR 필터는 식(3.1.10)과 같이 시간이 역전된 처프파 값을 값으로 갖는 커널을 로딩하여 정합필터로 구성하였다. FIR 필터의 설정은 다음과 같습니다. 그림 7. 입력 처프파의 폭과 샘플링 주기에 따라 필터 계수의 수가 결정됩니다.
AWG 파형과 FIR 필터 커널의 길이는 동일하며, 커널은 생성된 파동과 동일한 모양을 공유합니다. 따라서 채널 A에 대한 FIR 필터의 방정식은 방정식 3.1.10과 같이 작성할 수 있습니다.
그림 7: FIR 필터 빌더 채널 A 구성.
이제 AWG 및 FIR에서 각각 전송 파형 생성 및 정합 필터링을 설정했으며 펄스 압축의 효과를 검사할 수 있습니다. 빨간색 곡선은 채널 A 일치 필터의 출력을 나타내고 파란색 곡선은 채널 B의 출력을 보여줍니다. 파란색 곡선은 빨간색 곡선의 폭의 두 배로 이전 결과를 확인하여 시간 분해능이 필터 출력은 대역폭에 반비례합니다. 처음 두 Null 사이의 거리는 방정식 3.1.8의 정리와 일치합니다.
그림 8: Moku:Pro를 기반으로 한 펄스 압축 실험입니다. 빨간색 곡선은 파란색 곡선보다 대역폭이 1배 더 크고 빨간색 곡선의 범위 분해능은 파란색 곡선의 2/XNUMX입니다.
이 시점에서 이론과 시뮬레이션을 완료했습니다. 다음 단계는 실제 잡음을 포함한 처프 펄스에 정합 필터링을 적용하는 것입니다. 그림 10의 결과는 정합 필터가 큰 잡음 전력(-73.98dBm)과 작은 신호 전력(-93.46dBm)에서 우수한 성능을 보임을 보여줍니다.
그림
9: 잡음이 많은 환경에서의 짹짹 매칭 필터의 실험 설정.
그림 10: 정합필터(청색)와 정합필터 출력(적색)에 입력되는 수신신호의 전력. 정합 필터 출력 전력의 스파이크는 수신된 신호에서 육안으로 보이지 않음에도 불구하고 처프의 도착 시간을 명확하게 나타냅니다.
그림 8의 분석을 통해 펄스 압축의 흥미로운 특성이 드러납니다. 더 넓은 대역폭을 갖는 처프파에 대한 정합 필터의 출력은 최소 널-널 폭(null-to-null width)이 25μs이고 펄스 폭은 5ms입니다. 따라서 정합 필터는 시간 간격이 25μs보다 큰 두 개의 중첩된 반사 처프파를 구분할 수 있습니다. 11 및 12 수치 Moku:Pro 실험 결과를 표시합니다. 그림 11 잡음 없는 검증 실행을 보여줍니다. 두 개의 겹치는 처프는 파란색으로 표시되고 일치 필터 출력은 빨간색으로 표시됩니다. 그림 12 동일한 실험을 보여주지만 시끄러운 채널에서 삐걱거리는 소리가 수신되었습니다. 두 경우 모두, 두 처프의 도착 시간은 서로 명확하게 구별되며, 25us만큼 정확하게 분리되어 있음을 알 수 있습니다. 모호성 함수에 0이 아닌 사이드 로브가 존재하기 때문에 검출된 시간 간격이 전송된 시간 분리에서 약간의 변화를 나타낼 수 있다는 점은 주목할 가치가 있습니다.
그림
11: 대역폭과 시간 폭은 같지만 25μs의 시간 오프셋을 갖는 두 개의 겹치는 처프 펄스(파란색). 매칭된 필터 출력은 처프 사이의 25μs 시간을 정확하게 복원합니다(빨간색).
그림
12: 두 개의 겹치는 짹짹파(빨간색)의 매칭 필터 출력을 필터링 전 수신 신호(파란색)와 비교한 것입니다.
파형 트리거링 일반적인 오실로스코프 기능인 디지털 패턴 트리거링은 수신된 디지털 신호에 논리 연산을 수행하고 특정 패턴에 따라 오실로스코프를 트리거하는 것입니다. 예를 들어, 사용자는 디지털 신호의 최하위 8비트가 높을 때만 오실로스코프가 트리거되도록 설정할 수 있습니다. 이 기능은 다양한 시나리오에서 디지털 시스템의 동작을 분석하는 데 매우 중요합니다. 그러나 칩 결함 주입 및 사이드 채널 분석과 같은 응용 분야에서는 신호가 일반적으로 무선 주파수 수신기에서 수집되므로 높은 수준의 노이즈와 낮은 신호 진폭이 발생할 수 있습니다. 이러한 경우 디지털 패턴 트리거링은 수많은 오경보를 발생시켜 칩 동작에 대한 잘못된 정보를 제공할 수 있습니다. 디지털 패턴 트리거링의 문제를 해결하는 한 가지 방법은 파형 트리거링을 사용하는 것입니다. 파형 트리거링은 매칭 필터를 사용하여 입력 아날로그 신호를 예상 파형과 지속적으로 비교하고 예상 파형이 감지될 때 트리거 이벤트를 생성합니다. 기존 오실로스코프는 이러한 파형 트리거링에 필요한 유연성을 제공하지 않으므로 전용 "트리거 박스"[4]가 필요합니다. 반면, 멀티 계측 모드를 지원하는 Moku:Pro는 사용자가 FIR 필터 빌더와 오실로스코프 계측기를 동시에 사용하여 파형 트리거링 및 오실로스코프 측정을 수행할 수 있도록 합니다. 파형은 다음과 같습니다. 그림 13 Beckers et al. [4]의 결과를 재현한 것으로, 마이크로프로세서가 AES(Advanced Encryption Standard)를 사용하여 데이터 패킷을 인코딩하는 동안 포착된 전원 레일 이상을 보여줍니다. 이러한 작업의 감지는 결함 주입 공격을 시작하거나 후속 분석을 위해 보조 데이터를 샘플링하는 데 사용할 수 있습니다. Beckers et al. [4]은 트리거링 알고리즘 앞에 엔벨로프 검출기를 사용하여 결과를 개선했음을 주목해야 합니다. 이러한 작업은 Moku Cloud Compile(MCC)을 사용하여 간단한 사용자 지정 로직을 구축하고 FIR 장비 앞에 배포함으로써 Moku:Pro에서 완료할 수 있습니다.
그림
13: AES 단일 실행 패턴
파형 트리거가 보조 데이터 샘플링 및 기록을 시작하는 경우 사용자는 오실로스코프에서 볼 수 있는 트리거 이벤트가 파형 트리거에서 발생하는 것을 선호할 수 있습니다. 스타트 일치하는 파형의 끝부분이 아닌 전체 파형의 지연을 발생시킵니다. 이 경우, 추가 FIR 필터 채널을 "전체 통과(all-pass)" 구성으로 설정하여 일치하는 필터의 길이와 동일한 순수 시간 지연을 도입할 수 있습니다. 그림 14는 오실로스코프(파란색)에서 볼 수 있듯이 FIR 필터 빌더에 의해 트리거 신호가 성공적으로 생성되었음을 보여줍니다. 또한 FIR 필터 빌더는 필터링되지 않은 입력 신호를 정확하게 지연시켜 사용자가 나중에 검토할 수 있도록 트리거 파형 전체를 캡처할 수 있도록 합니다. 그림 14(a)에 제시된 시뮬레이션 결과는 610kSa/s의 느린 샘플링 속도를 가진 저속 임베디드 프로세서 파형을 사용하여 얻은 것입니다. 그림 14 (b)는 샘플링 속도가 10 MSa/s인 최신 ARM 프로세서 파형을 사용하여 얻은 결과를 보여줍니다. 그림 14 (a)에서 관찰된 입력 신호 SNR이 낮음에도 불구하고, FIR 탭 수 증가와 잡음 대역폭 감소로 인해 매칭 필터 출력 SNR이 그림 14 (b)보다 우수한 것을 확인할 수 있습니다. 고속 파형 캡처 중 정확한 트리거링을 보장하기 위해서는 프리앰프를 사용하는 것이 필수적입니다[4]. 또한, 매칭 출력 전력(주황색)을 활용하여 검출 정확도를 향상시키는 것은 MCC를 사용하여 손쉽게 구현할 수 있습니다.
그림
14: 매칭 필터 출력(파란색)에 의해 트리거된 오실로스코프. FIR 지연 입력 신호(빨간색). 매칭 필터 출력의 전력(주황색).
제품 개요
본 응용 노트는 알려진 파형의 도착 시간 검출을 위한 최적의 수신 필터로서 정합 필터를 사용하는 것을 뒷받침하는 이론적 및 경험적 증거를 제공합니다. 도입된 개념을 검증하기 위해 Moku:Pro 다중 계측기 모드, 임의 파형 발생기, 그리고 FIR 필터 빌더를 사용하여 신호 송수신 실험을 수행했습니다. 또한, 통신, 레이더 펄스 압축, 그리고 파형 트리거링 분야에서 정합 필터를 활용하여 신호 처리에서의 정합 필터의 효능을 분석합니다. 얻어진 결과는 Moku:Pro가 높은 잡음 전력이 존재하는 환경에서도 실시간으로 수신 이벤트를 안정적으로 검출할 수 있음을 보여줍니다.참고자료
[1] BP Lathi와 Z. Ding, 『현대 디지털 및 아날로그 통신 시스템』(The Oxford series in Electrical and Computer Engineering, International 4th ed.), 뉴욕 옥스퍼드: 옥스퍼드 대학교 출판부, 2010. [2] MA 리차즈, 레이더 신호 처리의 기초, 2022판. 뉴욕: 맥그로힐, XNUMX. [3]BR Mahafza, Matlab®을 활용한 레이더 시스템 분석 및 설계, 3판. [4]A. Beckers, J. Balasch, B. Gierlichs 및 I. Verbauwhede, "파형 매칭 기반 트리거링 시스템의 설계 및 구현",
건설적인 사이드 채널 분석 및 보안 설계
, F.-X. Standaert 및 E. Oswald, Eds., 컴퓨터 과학 강의 노트, vol. 9689. Cham: Springer International Publishing, 2016, pp. 184–198. 도이: 10.1007/978-3-319-43283-0_11.