






第二部分:构建反馈回路
在本系列中,我们通过简要介绍频域中遇到的反馈控制,为设计和调试循环提供实用的参考。
2.1 介绍
第一部分 我们的系列 频域控制演示了如何使用前面讨论的框图方法构建反馈控制回路。请参阅 部分1 介绍控制回路的数学表示。我们将分析这些回路,并发现它们如何跟踪变化的设定点或减轻干扰。作为示例,我们将研究由回路传感器本身引起的干扰。
第 1 部分建立了传递函数的定义,并提供了可以构建控制回路框图以对复杂系统进行建模的组件。在第 2 部分中,我们将演示如何使用反馈控制系统来抑制干扰或跟踪过程设定点。我们还讨论了与噪声传感器相关的复杂性。与开环系统不同,受反馈控制的设备可能会变得不稳定,并且性能和稳健性之间存在矛盾。最终,信号传播的延迟可能会施加最严格的限制。这些问题在 部分3在频域中,反馈系统的大多数参数都可以与其开环传递函数联系起来。 部分4 我们解释了如何测量这个重要数量,并提供了塑造它时经常使用的函数列表。 部分5 描述了一种避免执行器饱和的方法,并在此过程中介绍了对处理多个执行器有用的想法。我们的系列文章总结如下: 部分6 随着研究 PID控制器。这种常见的控制架构通常从时域的角度来考虑;我们说明了互补的频域表示。
2.2 开环
让我们开始探索 控制系统 通过考虑图 2.1 中的频率控制系统。这样的图可以表示压控振荡器 (VCO)、激光器或电机的调谐输入(在这种情况下,我们将频率视为旋转速率或速度)。要控制的系统通常称为工厂。
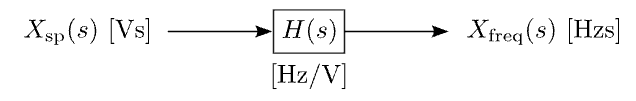
图 2.1:开环频率控制系统。 H(s),其量纲为 Hz/V,描述了系统调谐输入的传递函数。响应 设定点 X 的输入sp输出频率为 \(X_{freq}\),即 \(X_{freq}(s)=H(s)X_{sp}(s)\)。理想情况下,可以根据所需的输出频率简单地固定输入电压,并根据需要进行调整。然而,现实世界并非如此。 干扰 使得这种方法不可行。我们将扰动分为 输入 和 产量 分类如图 2.2 所示。
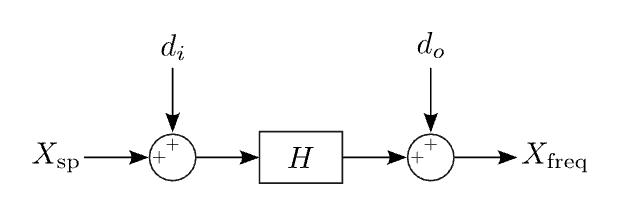
图 2.2:输入扰动 di 和输出扰动 do 分别扰动系统。这需要我们采取措施来维持期望的输出。请注意,为了简洁易懂,我们省略了量纲和自变量。在闭环控制下,输入扰动和输出扰动的影响可能截然不同,二者之间的区别也相对细微。考虑扰动的量纲以及是否需要通过所讨论的传递函数进行滤波,通常可以消除任何不确定性。
2.3 前馈
对抗干扰的一个简单方法是:
- 描述此类干扰对系统的影响
- 准确测量干扰
- 调整设定点以消除干扰的影响
假设图 2.1 所示的系统受到输出扰动,例如温度扰动(图 2.3,上)。该扰动通过系统对温度的响应 R [Hz/K] 来改变输出频率。最终输出为 \(X_{freq}=HX_{sp}+Rd_o\)。为了减轻扰动,我们使用传递函数为 S [V/K] 的传感器测量环境温度,并建立系统模型 M [V/V](图 2.3,下)。从系统输入中减去模型的输出,我们发现
\(X_ {freq} = H X_ {sp} + Rd_o-SMHd_o \)
因此,如果 M = R/SH理论上,我们可以摆脱温度对系统的影响。这就是 前馈 控制。
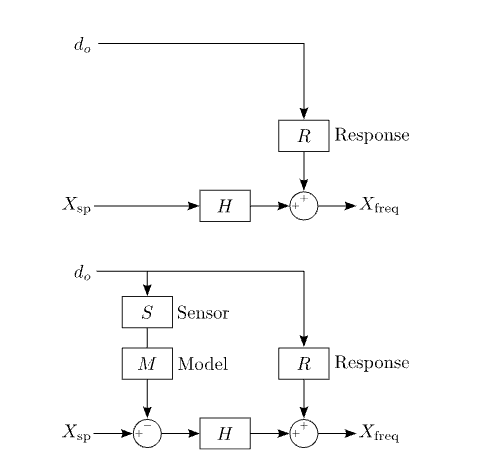
图 2.3:前馈是一种开环技术,它通过测量扰动(例如温度)并预先了解其对系统的影响来消除扰动的影响。前馈是一种功能强大且通常稳定的开环技术,它允许在扰动影响系统输出之前对其进行校正。然而,前馈要求对系统(包括被控对象和扰动)有精确的了解。任何未建模的扰动或系统中的时间变化都会导致性能显著下降。因此,该技术通常仅限于特性明确的、主要为工业过程的系统中,其中扰动是可预测的因素,例如设定点的变化或阀门的开启,而不是准随机的环境影响。与反馈协同运行可以规避其中一些缺点,但这超出了本文的讨论范围。
2.4反馈
治疗紊乱的另一种方法是
- 测量系统输出
- 将输出与期望值进行比较
- 调整设定点,直到达到所需输出
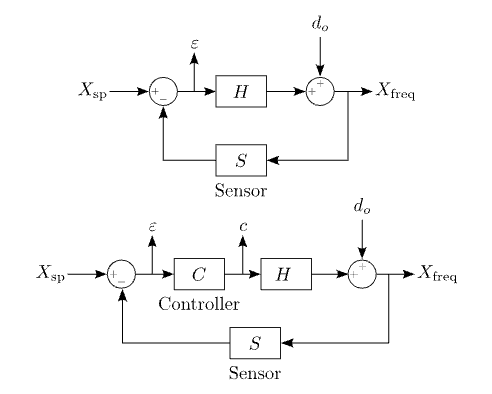
图 2.4:利用反馈抑制输出扰动。图 2.4 的上图展示了这种方法。从输出端顺时针方向看,X频率输出由传递函数为S的传感器测量,然后在求和节点计算传感器输出与设定值之间的差值。我们将此差值称为误差信号ε。然后,将误差信号作为系统的输入。如果输出与设定值匹配,则误差信号为零,系统输出保持不变。如果输出大于期望的设定值,则误差信号为负值,并用于减小输出。类似地,如果输出过小,控制回路会增大输出。通常,这种负反馈回路不稳定(参见§3.2)。为了确保稳定性并允许修改频率相关的闭环增益,我们引入了一个 调节器,传递函数为 C(图 2.4 底部)。控制器的输出 c 称为控制信号,正是这个量作用于我们的系统。稳态输出由以下公式给出
\(X_{freq} = d_o+CHvarepsilon =d_o+CH(X_{sp}-SX_{freq}).\)
\(X_{freq} = frac{1}{1+CHS}d_o+frac{CH}{1+CHS}X_{sp}\) (2.1) 重新整理各项,我们得到 (2.1) 式,其中引入了开环传递函数 (OLTF) G,它是通过在任意一点断开回路,并将沿(现在已断开的)回路移动时遇到的所有传递函数相乘得到的。在本例中,G = CHS。注意,传递函数的分子包含了从输入到输出过程中遇到的所有模块,分母为 1+G。这种方法提供了一种通过观察来构建传递函数的方法。研究 (2.1) 式揭示了反馈控制回路的两个关键特征。 参考追踪: 设定点和传感器输出之间的传递函数为
对于较大的 G,\(frac{S X_{freq}}{X_{sp}}=frac{G}{1+G} sim 1\),使得测量的系统输出跟踪期望输出(设定点),其中 G 是“大”。我们定义概念 单位增益频率 或 ωUGF,即频率,其中 |G| = 1. 粗略地说,在实践中,跟踪有利于 ω < ωUGF。 抗干扰能力: 从扰动到输出的传递函数是
对于较大的 G,\(frac{X_{freq}}{d_o}=frac{1}{1+G} sim frac{1}{G}\).因此干扰被抑制了大约 1 倍/G.
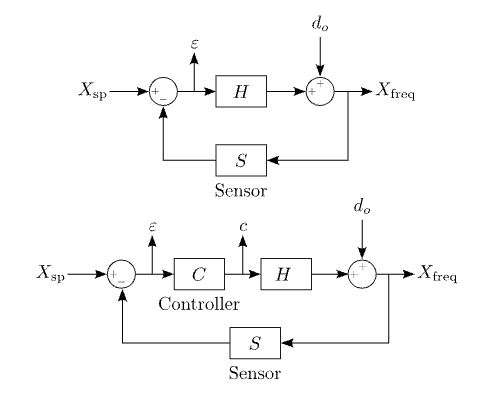
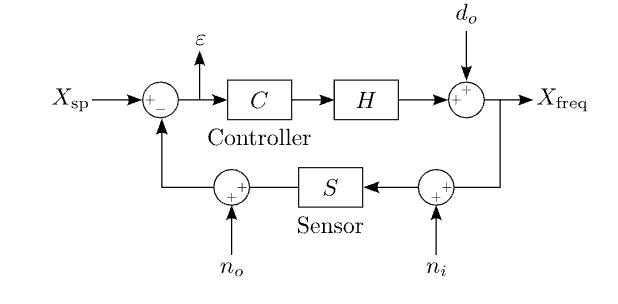
图 2.5:输入,ni,以及输出 no,传感器噪声直接限制环路性能。
2.5 传感器噪声
我们可以重复上述步骤来计算回路中任意一点引入的扰动的影响。然而,有一种扰动值得特别关注——传感器噪声。如图 2.5 所示,我们可以考虑两种类型的传感器噪声。第一种是输入噪声,ni,它经历了传感器的传递函数,例如激光频率稳定装置中的腔长噪声。第二个是输出噪声,no而大多数电子噪声则不会。显而易见,如果由于传感器噪声导致我们对系统的理想图像遭到破坏,那么我们实现控制目标的能力就会受到影响。以下将传感器噪声与系统输出联系起来的传递函数证实了这一假设:
\(X_{freq}=-frac{CH}{1+G}n_o-frac{G}{1+G}n_i\) (2.2) 我们看到,传感器噪声到系统输出之间存在清晰的路径。特别是对于输入传感器噪声,当开环增益较高时,耦合比为 1:1。为了更好地理解这一点,考虑一个温度传感器读数始终偏高一度的例子。如果我们的设定值为 21 度,则回路会将传感器的输出设置为 21 度。然而,由于传感器误差,房间的实际温度只有 20 度。一度的传感器误差直接传递到了我们的控制变量。使用反馈控制回路,我们所能期望的最好结果是将干扰抑制到传感器噪声水平。这似乎显而易见,但值得明确指出的是,开环系统不会受到传感器噪声的影响。传感器噪声的第二个问题出现在评估系统性能时。由于该回路无法区分传感器噪声和真实传感输出,它会将传感器噪声叠加到系统输出上,以降低“实测”值的波动。例如,如果我们的传感器受到 10 Hz 噪声振荡的影响,该回路会使系统输出也以 10 Hz 的频率振荡,从而使传感器输出趋于平坦。实际上,该回路抑制了传感器输出中的噪声。如果我们随后使用回路内的传感器来评估性能,我们会发现输出平坦,并误认为输出稳定,而实际上并非如此。因此,我们需要一个独立的传感器来评估性能。 环外 通常会使用传感器来检测这些类型的问题。
2.6 结语
上面我们介绍了反馈控制回路的一些基本特性。与 前馈 循环,进给背部 回路对参数变化具有鲁棒性,不需要了解每个扰动的来源和耦合。此外,我们也不需要理想的工厂模型来实现良好的性能。然而,稳定性并不能保证,这个主题将成为我们下一期的主题——请参阅 部分3.