






第一部分:定义传递函数
在本系列中,我们通过简要介绍频域中遇到的反馈控制,为设计和调试循环提供实用的参考。
1.1 介绍
从驾驶直升机驰骋外星球的刺激体验,到电力系统和家庭供暖等日常应用中不可或缺的要素,反馈控制系统已成为现代社会不可或缺且无处不在的组成部分。在科研和工业领域,控制回路能够实现自动化、降低噪声、提升性能,并应对不确定性和参数变化。
然而,随之而来的复杂性和潜在不稳定性问题也必须得到解决。本系列的第一部分确立了传递函数的定义,并提供了构建控制回路框图以模拟复杂系统所需的组成部分。 部分2 我们演示了如何使用反馈控制系统来抑制干扰或跟踪过程设定点。还讨论了与噪声传感器相关的复杂性。与开环系统不同,受反馈控制的设备有可能变得不稳定,并且性能和稳健性之间存在矛盾。最终,信号传播的延迟可能会施加最严格的限制。这些问题在 部分3在频域中,反馈系统的大多数参数都可以与其开环传递函数联系起来。 部分4 我们解释了如何测量这个重要数量,并提供了塑造它时经常使用的函数列表。 部分5 描述了一种避免执行器饱和的方法,并在此过程中介绍了对处理多个执行器有用的想法。我们的系列文章总结如下: 部分6 随着研究 PID控制器。这种常见的控制架构通常从时域的角度来考虑;我们说明了互补的频域表示。
1.2 为什么是频域?
具有单输入单输出 (SISO) 的线性时不变动力系统主要用如下形式的输入/输出微分方程来描述:\(a_nfrac{d^ny}{dt^n}+ a_{n-1}frac{d^{n-1}y}{dt^{n-1}}+ldots+ a_1frac{dy}{dt}+a_0y= b_mfrac{d^mu}{dt^m}+ b_{m-1}frac{d^{m-1}u}{dt^{m-1}}+ldots+ b_1frac{du}{dt}+b_0u,\)。其中 u(t)是输入函数, y(t输出和\(a_i, b_i∈mathbb{R}\)均为常数。这类方程直接求解可能较为困难。利用拉普拉斯变换及其性质(参见附录A),可以将问题转移到频域,从而获得纯代数解。此外,频域运算使得构建和分析复杂系统的方法更加简便,也更容易处理和理解与闭环稳定性相关的概念。
1.3 什么是传递函数?
对式 (1.1) 进行拉普拉斯变换,得到 \((a_ns^n+ a_{n-1}s^{n-1}+ldots+a_1s+a_0)Y(s) = (b_ms^m+ b_{m-1}s^{m-1}+ldots+b_1s+b_0)U(s)\),其中 Y(s) 和 U(s) 是频域中的新输出函数和输入函数。为了仅考虑系统对输入信号的响应,我们假设系统在 \(t=0^-\) 时不受扰动,即 \(y(0^-),dot{y}(0^-),text{etc.}=0\)。我们还假设当 t < 0 时,输入 u(t) 为零,即 \(u(0^-),dot{u}(0^-),text{etc.}=0\)。这种具有静态初始条件的设置有时被称为零状态响应。我们将传递函数 H(s) 定义为输出与输入的比值。
\(H(s) = frac{Y(s)}{U(s)}= frac{b_ms^m+ b_{m-1}s^{m-1}+ldots+b_1s+b_0}{a_ns^n+ a_{n-1}s^{n-1}+ldots+a_1s+a_0}\)该方程的另一种常见形式是 \(H(s) = frac{N(s)}{D(s)}= K frac{(s-z_1)(s-z_2) ldots (s-z_{m-1})(s-z_m)}{(s-p_1)(s-p_2)ldots(s-p_{n-1})(s-p_n)}\)。这种将分子和分母中的多项式重新排列成根式的形式,被称为零极点增益或 zpk 表示。系统的零点是方程 N(s) = 0 的根,系统的极点是方程 D(s) = 0 的根。由于式 (1.1) 的系数均为实数,因此极点和零点要么是实数,要么以共轭复数对的形式出现。给定传递函数,就可以计算系统对任意输入的响应,就像使用微分方程表示法一样。更常见的是,我们使用传递函数来评估系统对正弦输入的稳态响应,包括幅值和相位。这种频率响应可以通过在 s = iω 处计算传递函数得到。
1.4 循环代数
在本系列的后续部分中,我们将使用框图来表示系统。每个块代表一个传递函数,它们可以代数组合成任意复杂的系统。图 1.1 显示了一些基本示例,例如串行、并行和附加连接。
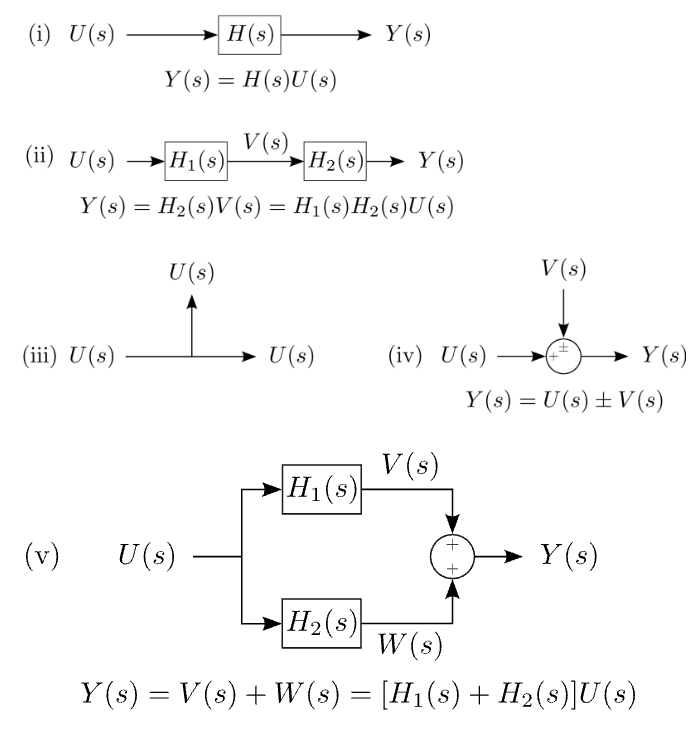
图 1.1:复杂系统的传递函数可以用基本元件代数方式构造。(i)单个块,(ii)串联,(iii)拾取点,(iv)求和节点,(v)并联。
1.5总结
在本系列关于频域反馈控制的第一部分中,我们介绍了传递函数的概念,并展示了如何以简单的方式组合表示这些量的模块。
阅读第2部分 在此基础上,构建反馈回路并分析其特性。
附录A: 拉普拉斯变换
一面倒的 拉普拉斯变换 is
服务 s = σ + 我ω 是复频率,其中 σ 和 ω 是真实的,我们默认 f(t) = 0,对于 吨 0. 不寻常的下限 t = 0−,即刚好在之前 t = 0,以简化我们的计算。另一种方法是将极限取为 t = 0 但断言输入函数中的任何不连续性都发生在 t = 0+。拉普拉斯变换和傅里叶变换之间的关系可以用以下方式描述:
从某种意义上说, 傅立叶变换 是拉普拉斯变换的一个特例,其中 σ=0, 并评估给定控制系统在此条件下的稳态响应。控制理论中的一些重要函数,例如单位阶跃,具有拉普拉斯变换,但没有傅里叶变换。