






在本系列中,我们通过简要介绍频域中遇到的反馈控制,为设计和调试循环提供实用的参考。
5.1 介绍
经常会出现这样的情况:回路闭合后,虽然实现了所需的性能,但控制会在短时间内丢失。造成这种情况的常见原因是执行器饱和。在这种情况下,执行器的“速度”足够快,可以抑制干扰中的高频成分,但它没有足够的绝对响应范围来应对其低频成分。例如,当将激光器锁定到谐振腔时,激光器的…… 压电马达 (PZT) 最初能够使激光保持谐振。然而,环境热效应会导致腔体长度随时间增加。因此,PZT 控制信号的“DC”分量单调增加,直到电子设备或 PZT 本身“导轨”和锁定丢失。在我们关于频域控制的系列文章的这一部分中,我们将考虑如何通过添加第二个执行器来解决这个问题。
部分1 建立传递函数的定义,并提供了构建控制回路框图以对复杂系统进行建模所需的组件。在 部分2 我们演示了如何使用反馈控制系统来抑制干扰或跟踪过程设定点。还讨论了与噪声传感器相关的复杂性。与开环系统不同,受反馈控制的设备有可能变得不稳定,并且性能和稳健性之间存在矛盾。最终,信号传播的延迟可能会施加最严格的限制。这些问题在 部分3在频域中,反馈系统的大多数参数都可以与其开环传递函数联系起来。 部分4 我们将解释如何测量这个重要的量,并提供一个经常用于塑造它的函数列表。第 5 部分将介绍一种避免执行器饱和的方法,并在此过程中介绍一些对处理多个执行器有用的想法。我们的系列文章最后 部分6 随着研究 PID控制器。这种常见的控制架构通常从时域的角度来考虑;我们说明了互补的频域表示。
5.2 附加执行器
在这种情况下,最直接的选择是用一个行程更大的执行器替换饱和执行器。然而,这种策略通常行不通,因为行程的增加会导致速度的相应降低。尽管如此,我们仍然可以找到另一种解决方案:我们可以为系统增加一个行程更大的执行器,虽然速度较慢,但能够抵消低频干扰。图 5.1 展示了这种方法。最上面的图表示初始回路,其中仅包含传递函数为 \(H_F\) 的快速执行器。快速控制器和系统传感器的传递函数分别为 \(H_F\) 和 \(H_F\)。 F 和 S分别地。该循环在 OLTF \(SFH_F\) 下是稳定的。
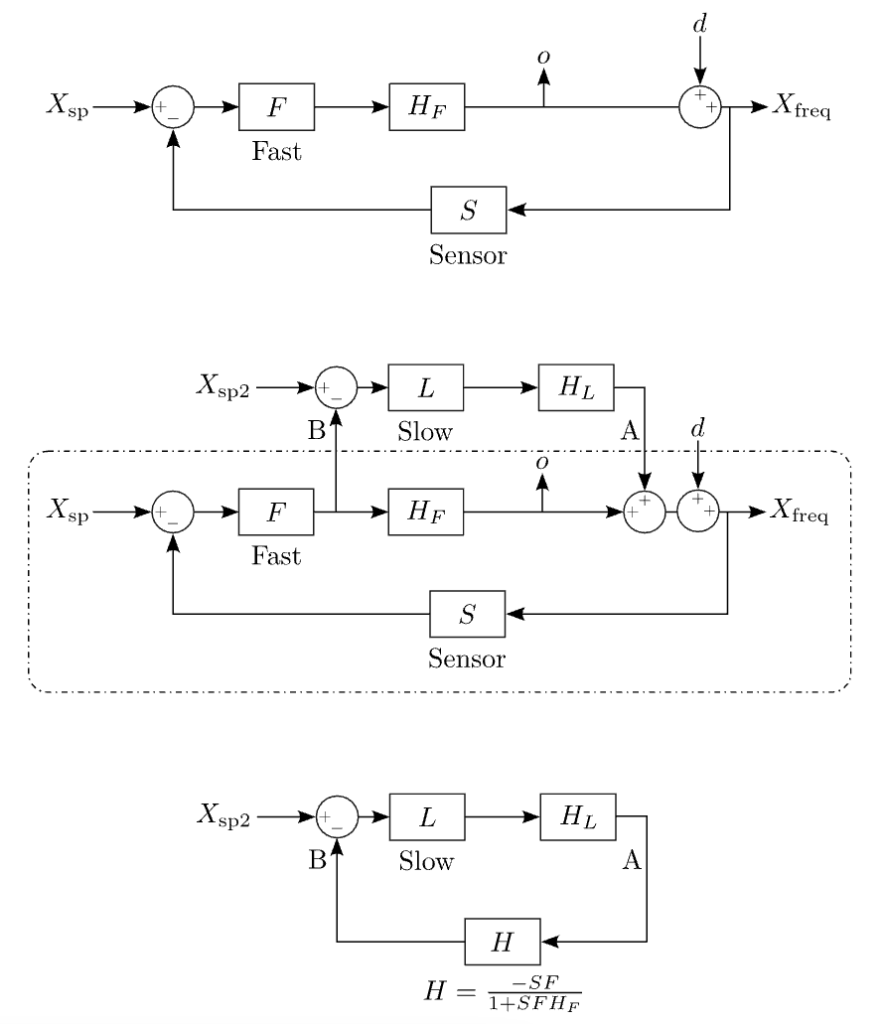
图 5.1:上图:初始“快速回路”。中图:快速回路加上慢速回路以避免饱和。下图:将快速回路视为被控对象的等效回路。中间图描绘了同一个系统,但增加了慢速执行器(传递函数 \(H_L\))和慢速控制器(传递函数 \(H_L\))。 L)。这条新路径将快速执行器的控制信号作为输入。我们的目标是降低该信号以避免饱和。
5.3 观点的改变
为了确定我们添加的新路径的稳定性和性能,我们必须改变我们的观点。由于快速循环本身是稳定的,我们将其视为 配置 对于新路径,利用上述技术,我们计算点之间的传递函数。 A 和 B 并将快速系统简化为一个单一模块,如图 5.1 最下方的图所示。所述传递函数由下式给出:
\(H = frac{-SF}{1+SFH_F}\),我们新的“慢速”循环的 OLTF 为
\(G = frac{LH_L}{H_F}frac{-SFH_F}{1+SFH_F}\)。慢环的UGF必然低于初始快环。低于快环的UGF \(-SFH_F/(1+SFH_F) sim -1\)。因此,在慢环感兴趣的频率范围内,
\(G sim -frac{LH_L}{H_F}\),该表达式可以像往常一样用于确定慢速环路的性能和稳定性,但需要注意的是: L 通常需要负增益来适应负反馈环路的相位 H.
5.4 去饱和
回想一下,慢速回路的最初目标是减少快速执行器的控制负担。考虑到这一点,我们检查输出 o 快速执行器对频率扰动的响应 d (参见图 5.1)。仅考虑原始快速路径的作用,我们发现
\(o = frac{-SFH_F}{1+SFH_F}d sim – d\),概括来说,在快速环路带宽内,快速执行器产生扰动的逆信号,从而使输出保持稳定。加上慢速路径后,我们有
\(o = frac{-SFH_F}{1+SFH_F-SFLH_L}d sim – frac{d}{G}\),其中该近似在慢环路的带宽内有效。因此,在慢环路活跃的频率下,快路径的输出会降低。 G慢速回路的增益。如果降低后的输出落在快速执行器的有效范围内,则可以避免饱和,并可在长时间尺度上实现闭环运行。Moku 激光锁频/稳频器 使用上述架构实现快速和慢速路径,使用户能够轻松部署执行器去饱和技术(参见图 5.2)。
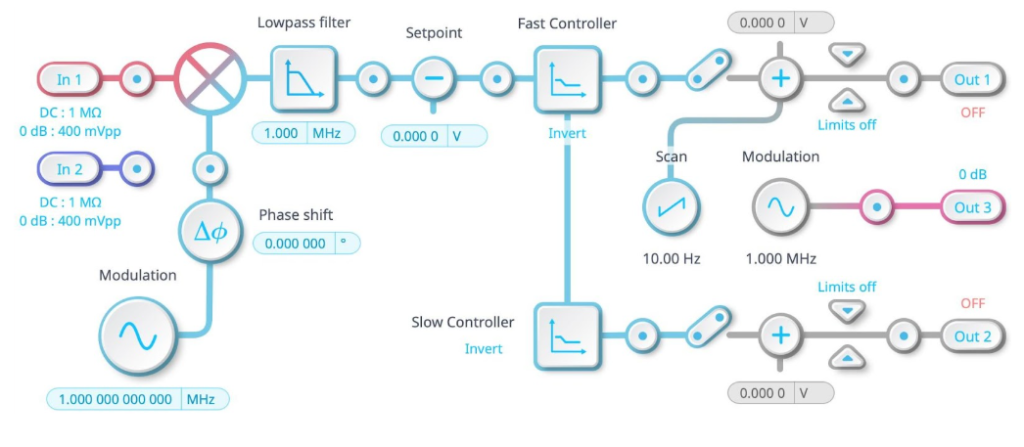
图 5.2:Moku 激光锁频/稳频器 包括快速和慢速反馈路径。快速控制器的输出被路由到慢速控制器的输入。这种架构可以避免快速路径的饱和。
5.5 结语
上文我们展示了如何通过组合两个在不同频段提供有效性能的执行器来缓解执行器饱和问题。关键在于,我们在前文中介绍的数学处理方法具有灵活性;我们可以改变视角,将整个反馈回路视为更简单的控制系统图中的另一个模块。这一概念可以应用于以下情况:通过添加速度更快的执行器来提高带宽,或者多个执行器并行运行(而非我们之前讨论的级联架构)。新的、更简单的图也使我们能够利用现有工具轻松地研究复合配置的稳定性。在本系列的下一部分(也是最后一部分)中, 部分6,我们将重点关注始终存在的 PID控制器.